


 首頁
Locus 如何應對機器人領域的最大挑戰之一:操作
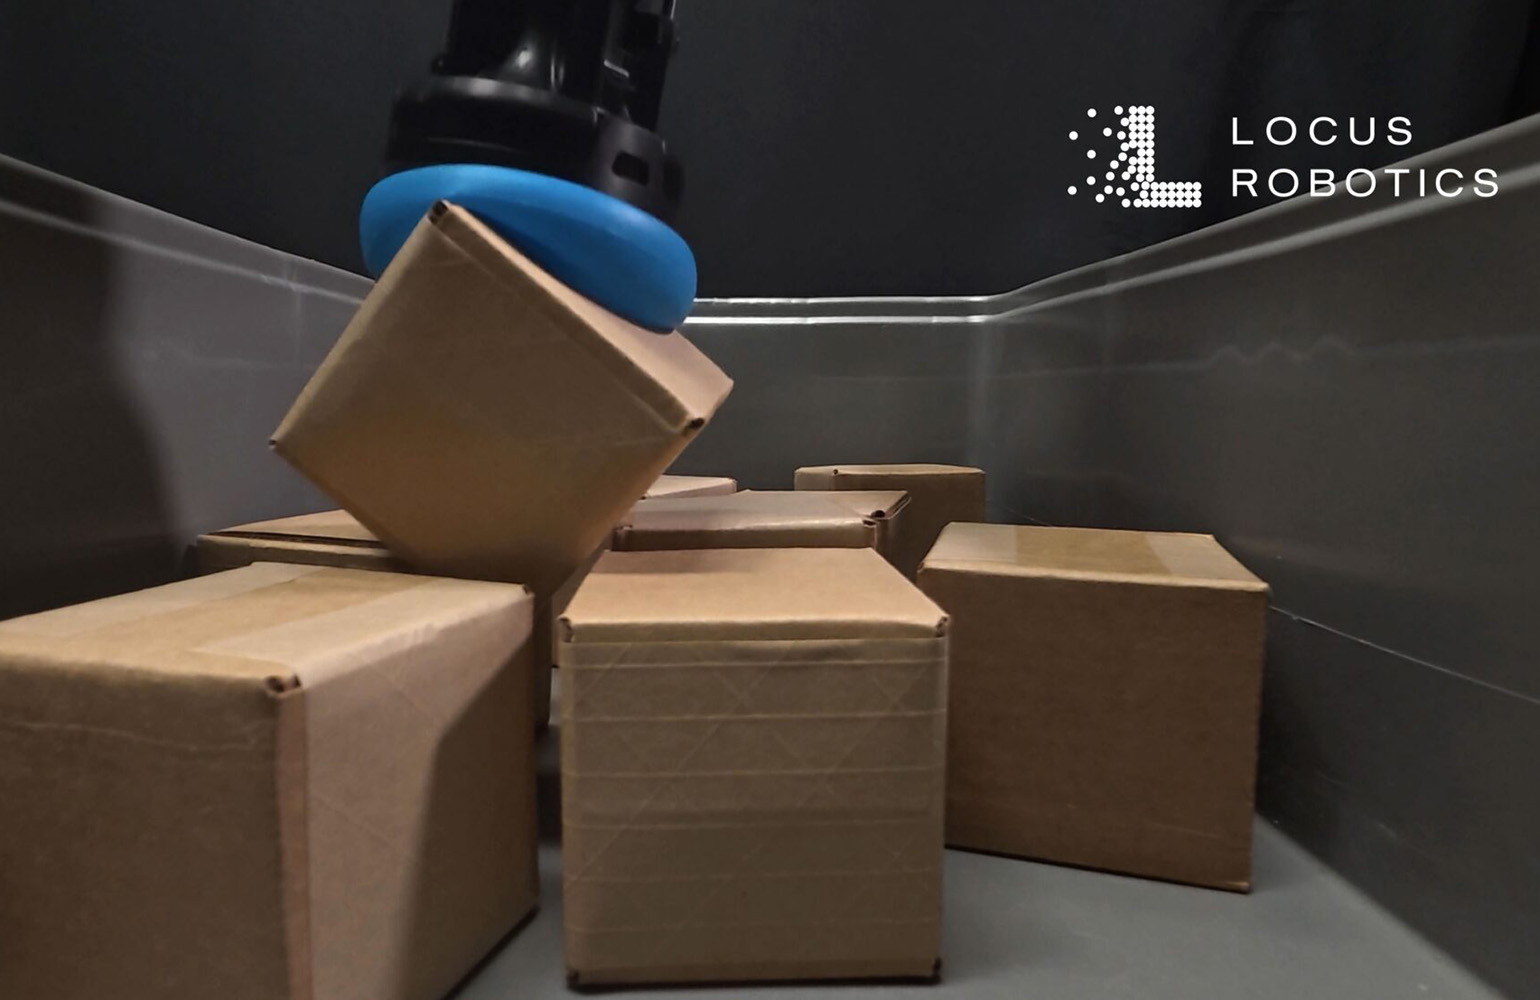
NeuraGrasp 可處理各式各樣的物品,包括小型容器、多孔塑膠袋及紡織品。| 來源:Locus Robotics
Locus Robotics 公司已在實際運作環境中克服了眾多機器人技術難關。其自主移動機器人(AMR)已在各類設施中行駛長距離,累計支援超過 60 億次揀選作業。如今,該公司正將業務拓展至機器人操作領域。
Locus 於 2025 年 3 月推出「Array」——一款配備客製化視覺引導揀選機械臂的移動式操作機器人,進軍機器人揀選領域。一年多後,Locus 收購了以 NeuraGrasp 抓取技術聞名的 Nexera Robotics。
Locus 機器人抓取部門資深副總裁、同時也是 Nexera 前執行長 Roy Belak 指出,Nexera 在加入 Locus 之前,已耗費數年時間精進其獨特的軟性末端執行器。他提到,這項技術已經歷至少六代產品的演進。
「當我們在 MODEX 展會上與 Locus 會面時,這項技術正展現出極具說服力的能力。後續的發展便不言而喻了,」Belak 向《The Robot Report》表示。
對兩家企業而言,這無疑是絕佳的時機。Locus 希望在其廠區內管理更多 SKU,而總部位於加拿大溫哥華的 Nexera 則已準備好擴大營運規模。
「我們的目標是將這項技術大規模部署,」貝拉克表示。「身為創新者,我很期待看到這項技術被廣泛採用,而這項合作夥伴關係提供了絕佳的契機。」
NeuraGrasp 為 Locus Array 帶來了什麼?
Nexera 於 2025 年與 Locus 建立聯繫,當時 Array 正處於初期市場推出規劃階段。在那個階段,Array 採用的是標準吸盤式夾爪。貝拉克解釋道,兩支團隊在開發後期投入大量心力,將 Nexera 的技術整合到 Array 的開發中。
所幸的是,儘管 Array 的開發進度已相當成熟,但該產品早已配備 Nexera 技術所需的氣源與電源。
「在收購之前,我們已投入大量工作,以確保這項技術能整合到開發流程中,」貝拉克回憶道。「如果我們錯過那個時機窗口再晚一年,要進行這些變更將會極為困難。」
雖然貝拉克並未具體說明客戶何時能使用 Nexera 的技術,但他對此表示樂觀。他預期 Array 的下一次公開展示很可能會採用這項新技術。
目前,Locus 正處於使用 Array 原始夾爪的初期部署階段,因此 Nexera 尚未取得即將釋出的相關數據。
「有大批滿懷期待的客戶正在排隊等候 Array,」貝拉克表示。「這多少令人感到壓力,因為一旦整合完成,系統將在多種不同環境中運作。屆時我們將開始接收數據,並盡可能優化流程。」
吸附式與夾持式拾取的對比
若退一步審視更廣闊的機器人產業,貝拉克指出,機器人操作技術存在於吸盤式與夾取式之間的連續光譜上。
「吸盤式抓取非常有效,特別是在倉儲作業中,」他說。「在 60% 至 70% 的情況下,它已足夠應付。挑戰在於剩下的 30% 至 40% 的情況,這些情況需要高覆蓋率。」
貝拉克表示,NeuraGrasp 的軟性抓取技術透過結合吸盤式與夾取式抓取,彌合了這項差距。
「業界普遍認同,夾持技術將在未來機器人搬運領域發揮重要影響,」他表示。「然而,我們堅信吸盤技術能透過氣動方式提供解決方案中的重要部分。既然行得通,就不要輕易捨棄。」
Locus 著重於可靠性和精準的拾取,而非速度
「在工業環境中,可靠性至關重要,」貝拉克指出。「雖然吸附技術存在性能限制,但其優勢在於極高的可靠性。夾持技術則視其複雜程度而定,可靠性可能從勉強過關到極不穩定,甚至在最佳情況下也令人存疑。」
貝拉克強調機器人成功執行任務的重要性。然而,可靠性仍是首要考量,因為若機器人頻繁故障或漏撿物品,其揀選能力便毫無意義。此外,他指出揀選品質至關重要。
「完成一項任務與以高品質完成任務之間存在顯著差異。Locus Origin 機器人早已以其高品質的運作而聞名,」貝拉克表示。「我們的目標是將這種理念帶入揀選作業中。」
「過往,揀貨的宣傳重點往往集中在投資報酬率上,卻未觸及根本的品質問題,」他接著說。「我們固然能達成每小時揀貨數次,但重點應放在這些揀貨的品質上。」
貝拉克指出,Locus 團隊將避免產品損壞、重複揀選及揀錯等問題列為首要任務。這些問題在機器人廣告中鮮少被強調,卻可能迅速增加客戶的成本。「一旦品質得到保障,速度自然就能提升,」貝拉克表示。
什麼因素阻礙了機器人揀貨的發展?
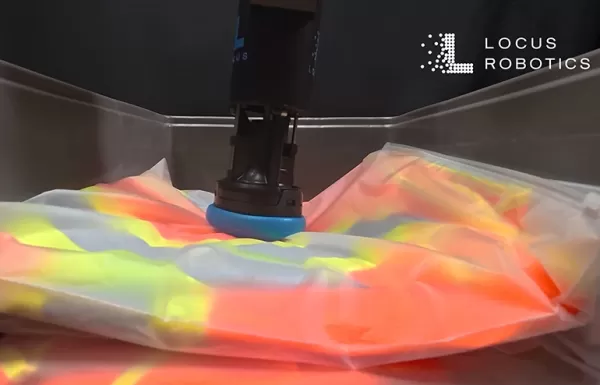
Nexera 的 NeuraGrip 能處理以往難以處理的物品,例如多孔聚乙烯袋。| 來源:Locus Robotics
貝拉克指出,阻礙該產業發展的兩大主要障礙是:人工智慧的開發,以及賦予機器人觸覺。該產業雖擅長打造精密的手部結構或電氣機械結構,但在夾持動作的智慧化方面卻顯得落後。
「挑戰完全在於本體感覺、數據指標以及讓這些機械手有效運作所需的回饋機制,」貝拉克表示。
這其實不足為奇。機器人產業近期已獲得數百萬資金,用於為機器人打造強健的實體人工智慧系統。人類大腦歷經數十億年的演化,儘管有些公司試圖透過生成海量數據來彌合這項差距,但觸覺感測能力的缺失仍顯而易見。
「實體系統中還缺了一塊拼圖:機器人需要具備強大且可靠的觸覺,且這種觸覺在有限使用後不會退化。模擬這種觸覺或為其生成數據極為困難,」貝拉克表示。「我不認為模擬數據能顯著解決這個問題。」
Nexera 目前已運用觸覺技術,並致力於進一步提升其效能。儘管 Locus 與 Array 的合作仍處於初期階段,但貝拉克表示,該公司的操作技術發展藍圖已超越 Array 的範疇。
「機器人操作——無論是透過 Array、其他技術版本,還是拾取工作台——都是我們致力於精益求精的創新支柱,」他說。
編者註:Locus Robotics 執行長 Rick Faulk 將於 10 月 20 日及 21 日在加州聖塔克拉拉舉行的 RoboBusiness 2026 大會上發表演說。Faulk 將參與題為「RaaS 實戰指南:定價、服務與規模」的小組討論。
相關文章
 AI² Robotics 為其輪式類人型機器人業務籌得 7.35 億美元資金,公司估值達 30 億美元
AI2 專門製造輪式類人型機器人,而非雙足行走系統,以此犧牲行動範圍,換取機械結構的簡潔性與耐用性。| 圖片來源:Ai2 RoboticsAI² Robotics 在新一輪融資中籌得約 7.35 億美元,使其估值突破 500 億元人民幣(約合 28 億美元)。這筆資金注入鞏固了這家總部位於深圳的公司在中國快速發展的實體人工智慧領域中的關鍵地位。AI² Robotics 此輪融資的廣泛投資者陣容,凸
愛普生髮布AX6協作機器人,採用緊湊設計並支援無程式碼程式設計
AX6力與功率受限機械臂設計輕巧且易於使用。圖片來源:愛普生愛普生機器人本週擴充套件了其六軸機器人產品線,推出了AX6協作機器人。該公司表示,這款新型協作機器人具備功率和力限制功能,在適當的風險評估下,可在無需傳統安全護欄的情況下與人協同作業。愛普生產品與機器人開發總監Rick Brookshire表示:“協作機器人透過簡化程式設計和整合,降低了眾多新使用者的使用門檻,同時實現了在空間和使用者互動至關重要的場景中應用新任務。隨著AX6的推出,愛普生現在能夠解決這些應用場景,同時為客戶提供完整的機器人安全解決
西門子與 Humanoid 合作,在物流領域測試 HMND 01 Alpha 人形機器人
Humanoid 的一台移動式機械手臂從輸送帶上取下一只托盤箱。來源:西門子西門子(Siemens AG)與 Humanoid 宣布,已在德國埃爾朗根(Erlangen)的西門子電子工廠成功測試 HMND 01 Alpha 輪式類人型機器人。透過西門子與 NVIDIA 的戰略合作夥伴關係,該機器人自主執行了物流作業。「我們的目標是開發能在真實工廠環境(而非僅限受控實驗室)中有效運作,並能處理重要工
相關專題推薦
設計與藝術
 頂尖 AI 插畫工具:更快地創作編輯畫面與封面插圖
2026 年最新高評分 AI 插畫工具:我們精心挑選的清單收錄了功能強大、設計出色的工具,能助您快速創作出令人驚豔的編輯場景與吸睛的封面藝術。每項選項均經過嚴格的實際測試,並提供免費版與付費版的比較,協助您找到最適合您工作流程的工具。 立即嘗試這些不可錯過的解決方案,釋放您的人工智慧優勢,並提升您的創意生產力。現在就前往 XIX.AI 探索吧。
 10 個工具
 xix.ai
教育與學習
頂尖 AI 補習老師助您備考:練習數學、科學和英語
2026 年最新、評價最高的考試備考 AI 輔導工具,盡在 XIX.AI!我們精心挑選的清單收錄了多款強大且顛覆傳統的工具,提供免費與付費版本的比較、實際測試,以及每週更新的排行榜。這些工具能幫助您提升寫作效率、簡化複雜主題的學習,並釋放您的學術潛能。 立即探索,發掘最適合您的備考工具,並從今天開始創作,釋放您的 AI 優勢!
10 個工具
xix.ai
金融
用於個人財務管理的 AI 預算規劃工具
2026 年最新最佳頂級評分 AI 預算規劃工具,專為個人財務管理打造,現已登陸 XIX.AI!本精選合集收錄了強大且具顛覆性的解決方案,助您開展實際測試、理解消費習慣,並制定個性化計劃以提升生產力。享受免費與付費版的對比及詳細排名。這些必試工具旨在簡化財務管理,助您釋放 AI 優勢。立即探索!
11 個工具
xix.ai
健康與養生
AI 睡眠追蹤助手:透過更佳的睡前習慣提升恢復效果
2026 年最新精選、評價最高的 AI 睡眠追蹤助手,助您獲得最佳恢復效果。這份全面更新的每週指南收錄了強大的工具,提供實際測試報告、免費與付費版本的比較,以及詳細排名,協助您找到必試的解決方案,以提升睡眠品質並培養更好的就寢習慣。 立即造訪 XIX.AI,解鎖您的 AI 優勢。
10 個工具
xix.ai
數據分析
用於產品與營收分析的 AI SQL 協作助手
2026 年最新最佳、評價最高的 AI SQL 輔助工具,專為產品與營收分析打造! XIX.AI 精心甄選了一系列強大且顛覆業界的必試工具,這些工具均經過實戰測試,並透過每週更新的排行榜進行評比。這些工具能透過加速資料分析、簡化複雜查詢,並產生精準洞察來推動更明智的商業決策,從而大幅提升使用者生產力。立即探索,發掘最適合您的工具,釋放您的 AI 優勢!
14 個工具
xix.ai
教育與學習
最佳的「教學型」AI 作業輔助工具:學習概念,而不僅是答案
2026 年最新最佳高評價 AI 作業輔助工具:不僅提供答案,更教授核心概念。專為學生打造的強大工具,必試精選清單,每週更新,免費與付費版本比較,實際測試,精準排名,助您充分發揮學習潛能。立即探索,發掘最適合您的工具,讓學習更聰明。
10 個工具
xix.ai

 評論 (0)
0/500
NeuraGrasp 可處理各式各樣的物品,包括小型容器、多孔塑膠袋及紡織品。| 來源:Locus Robotics
Locus Robotics 公司已在實際運作環境中克服了眾多機器人技術難關。其自主移動機器人(AMR)已在各類設施中行駛長距離,累計支援超過 60 億次揀選作業。如今,該公司正將業務拓展至機器人操作領域。
Locus 於 2025 年 3 月推出「Array」——一款配備客製化視覺引導揀選機械臂的移動式操作機器人,進軍機器人揀選領域。一年多後,Locus 收購了以 NeuraGrasp 抓取技術聞名的 Nexera Robotics。
Locus 機器人抓取部門資深副總裁、同時也是 Nexera 前執行長 Roy Belak 指出,Nexera 在加入 Locus 之前,已耗費數年時間精進其獨特的軟性末端執行器。他提到,這項技術已經歷至少六代產品的演進。
「當我們在 MODEX 展會上與 Locus 會面時,這項技術正展現出極具說服力的能力。後續的發展便不言而喻了,」Belak 向《The Robot Report》表示。
對兩家企業而言,這無疑是絕佳的時機。Locus 希望在其廠區內管理更多 SKU,而總部位於加拿大溫哥華的 Nexera 則已準備好擴大營運規模。
「我們的目標是將這項技術大規模部署,」貝拉克表示。「身為創新者,我很期待看到這項技術被廣泛採用,而這項合作夥伴關係提供了絕佳的契機。」
NeuraGrasp 為 Locus Array 帶來了什麼?
Nexera 於 2025 年與 Locus 建立聯繫,當時 Array 正處於初期市場推出規劃階段。在那個階段,Array 採用的是標準吸盤式夾爪。貝拉克解釋道,兩支團隊在開發後期投入大量心力,將 Nexera 的技術整合到 Array 的開發中。
所幸的是,儘管 Array 的開發進度已相當成熟,但該產品早已配備 Nexera 技術所需的氣源與電源。
「在收購之前,我們已投入大量工作,以確保這項技術能整合到開發流程中,」貝拉克回憶道。「如果我們錯過那個時機窗口再晚一年,要進行這些變更將會極為困難。」
雖然貝拉克並未具體說明客戶何時能使用 Nexera 的技術,但他對此表示樂觀。他預期 Array 的下一次公開展示很可能會採用這項新技術。
目前,Locus 正處於使用 Array 原始夾爪的初期部署階段,因此 Nexera 尚未取得即將釋出的相關數據。
「有大批滿懷期待的客戶正在排隊等候 Array,」貝拉克表示。「這多少令人感到壓力,因為一旦整合完成,系統將在多種不同環境中運作。屆時我們將開始接收數據,並盡可能優化流程。」
吸附式與夾持式拾取的對比
若退一步審視更廣闊的機器人產業,貝拉克指出,機器人操作技術存在於吸盤式與夾取式之間的連續光譜上。
「吸盤式抓取非常有效,特別是在倉儲作業中,」他說。「在 60% 至 70% 的情況下,它已足夠應付。挑戰在於剩下的 30% 至 40% 的情況,這些情況需要高覆蓋率。」
貝拉克表示,NeuraGrasp 的軟性抓取技術透過結合吸盤式與夾取式抓取,彌合了這項差距。
「業界普遍認同,夾持技術將在未來機器人搬運領域發揮重要影響,」他表示。「然而,我們堅信吸盤技術能透過氣動方式提供解決方案中的重要部分。既然行得通,就不要輕易捨棄。」
Locus 著重於可靠性和精準的拾取,而非速度
「在工業環境中,可靠性至關重要,」貝拉克指出。「雖然吸附技術存在性能限制,但其優勢在於極高的可靠性。夾持技術則視其複雜程度而定,可靠性可能從勉強過關到極不穩定,甚至在最佳情況下也令人存疑。」
貝拉克強調機器人成功執行任務的重要性。然而,可靠性仍是首要考量,因為若機器人頻繁故障或漏撿物品,其揀選能力便毫無意義。此外,他指出揀選品質至關重要。
「完成一項任務與以高品質完成任務之間存在顯著差異。Locus Origin 機器人早已以其高品質的運作而聞名,」貝拉克表示。「我們的目標是將這種理念帶入揀選作業中。」
「過往,揀貨的宣傳重點往往集中在投資報酬率上,卻未觸及根本的品質問題,」他接著說。「我們固然能達成每小時揀貨數次,但重點應放在這些揀貨的品質上。」
貝拉克指出,Locus 團隊將避免產品損壞、重複揀選及揀錯等問題列為首要任務。這些問題在機器人廣告中鮮少被強調,卻可能迅速增加客戶的成本。「一旦品質得到保障,速度自然就能提升,」貝拉克表示。
什麼因素阻礙了機器人揀貨的發展?
Nexera 的 NeuraGrip 能處理以往難以處理的物品,例如多孔聚乙烯袋。| 來源:Locus Robotics
貝拉克指出,阻礙該產業發展的兩大主要障礙是:人工智慧的開發,以及賦予機器人觸覺。該產業雖擅長打造精密的手部結構或電氣機械結構,但在夾持動作的智慧化方面卻顯得落後。
「挑戰完全在於本體感覺、數據指標以及讓這些機械手有效運作所需的回饋機制,」貝拉克表示。
這其實不足為奇。機器人產業近期已獲得數百萬資金,用於為機器人打造強健的實體人工智慧系統。人類大腦歷經數十億年的演化,儘管有些公司試圖透過生成海量數據來彌合這項差距,但觸覺感測能力的缺失仍顯而易見。
「實體系統中還缺了一塊拼圖:機器人需要具備強大且可靠的觸覺,且這種觸覺在有限使用後不會退化。模擬這種觸覺或為其生成數據極為困難,」貝拉克表示。「我不認為模擬數據能顯著解決這個問題。」
Nexera 目前已運用觸覺技術,並致力於進一步提升其效能。儘管 Locus 與 Array 的合作仍處於初期階段,但貝拉克表示,該公司的操作技術發展藍圖已超越 Array 的範疇。
「機器人操作——無論是透過 Array、其他技術版本,還是拾取工作台——都是我們致力於精益求精的創新支柱,」他說。
編者註:Locus Robotics 執行長 Rick Faulk 將於 10 月 20 日及 21 日在加州聖塔克拉拉舉行的 RoboBusiness 2026 大會上發表演說。Faulk 將參與題為「RaaS 實戰指南:定價、服務與規模」的小組討論。








 AI² Robotics 為其輪式類人型機器人業務籌得 7.35 億美元資金,公司估值達 30 億美元
AI2 專門製造輪式類人型機器人,而非雙足行走系統,以此犧牲行動範圍,換取機械結構的簡潔性與耐用性。| 圖片來源:Ai2 RoboticsAI² Robotics 在新一輪融資中籌得約 7.35 億美元,使其估值突破 500 億元人民幣(約合 28 億美元)。這筆資金注入鞏固了這家總部位於深圳的公司在中國快速發展的實體人工智慧領域中的關鍵地位。AI² Robotics 此輪融資的廣泛投資者陣容,凸
 愛普生髮布AX6協作機器人,採用緊湊設計並支援無程式碼程式設計
AX6力與功率受限機械臂設計輕巧且易於使用。圖片來源:愛普生愛普生機器人本週擴充套件了其六軸機器人產品線,推出了AX6協作機器人。該公司表示,這款新型協作機器人具備功率和力限制功能,在適當的風險評估下,可在無需傳統安全護欄的情況下與人協同作業。愛普生產品與機器人開發總監Rick Brookshire表示:“協作機器人透過簡化程式設計和整合,降低了眾多新使用者的使用門檻,同時實現了在空間和使用者互動至關重要的場景中應用新任務。隨著AX6的推出,愛普生現在能夠解決這些應用場景,同時為客戶提供完整的機器人安全解決
 西門子與 Humanoid 合作,在物流領域測試 HMND 01 Alpha 人形機器人
Humanoid 的一台移動式機械手臂從輸送帶上取下一只托盤箱。來源:西門子西門子(Siemens AG)與 Humanoid 宣布,已在德國埃爾朗根(Erlangen)的西門子電子工廠成功測試 HMND 01 Alpha 輪式類人型機器人。透過西門子與 NVIDIA 的戰略合作夥伴關係,該機器人自主執行了物流作業。「我們的目標是開發能在真實工廠環境(而非僅限受控實驗室)中有效運作,並能處理重要工

2026 年最新高評分 AI 插畫工具:我們精心挑選的清單收錄了功能強大、設計出色的工具,能助您快速創作出令人驚豔的編輯場景與吸睛的封面藝術。每項選項均經過嚴格的實際測試,並提供免費版與付費版的比較,協助您找到最適合您工作流程的工具。 立即嘗試這些不可錯過的解決方案,釋放您的人工智慧優勢,並提升您的創意生產力。現在就前往 XIX.AI 探索吧。
10 個工具
xix.ai

2026 年最新、評價最高的考試備考 AI 輔導工具,盡在 XIX.AI!我們精心挑選的清單收錄了多款強大且顛覆傳統的工具,提供免費與付費版本的比較、實際測試,以及每週更新的排行榜。這些工具能幫助您提升寫作效率、簡化複雜主題的學習,並釋放您的學術潛能。 立即探索,發掘最適合您的備考工具,並從今天開始創作,釋放您的 AI 優勢!
10 個工具
xix.ai

2026 年最新最佳頂級評分 AI 預算規劃工具,專為個人財務管理打造,現已登陸 XIX.AI!本精選合集收錄了強大且具顛覆性的解決方案,助您開展實際測試、理解消費習慣,並制定個性化計劃以提升生產力。享受免費與付費版的對比及詳細排名。這些必試工具旨在簡化財務管理,助您釋放 AI 優勢。立即探索!
11 個工具
xix.ai

2026 年最新精選、評價最高的 AI 睡眠追蹤助手,助您獲得最佳恢復效果。這份全面更新的每週指南收錄了強大的工具,提供實際測試報告、免費與付費版本的比較,以及詳細排名,協助您找到必試的解決方案,以提升睡眠品質並培養更好的就寢習慣。 立即造訪 XIX.AI,解鎖您的 AI 優勢。
10 個工具
xix.ai

2026 年最新最佳、評價最高的 AI SQL 輔助工具,專為產品與營收分析打造! XIX.AI 精心甄選了一系列強大且顛覆業界的必試工具,這些工具均經過實戰測試,並透過每週更新的排行榜進行評比。這些工具能透過加速資料分析、簡化複雜查詢,並產生精準洞察來推動更明智的商業決策,從而大幅提升使用者生產力。立即探索,發掘最適合您的工具,釋放您的 AI 優勢!
14 個工具
xix.ai

2026 年最新最佳高評價 AI 作業輔助工具:不僅提供答案,更教授核心概念。專為學生打造的強大工具,必試精選清單,每週更新,免費與付費版本比較,實際測試,精準排名,助您充分發揮學習潛能。立即探索,發掘最適合您的工具,讓學習更聰明。
10 個工具
xix.ai












