


 Hogar
Cómo aborda Locus uno de los mayores retos de la robótica: la manipulación
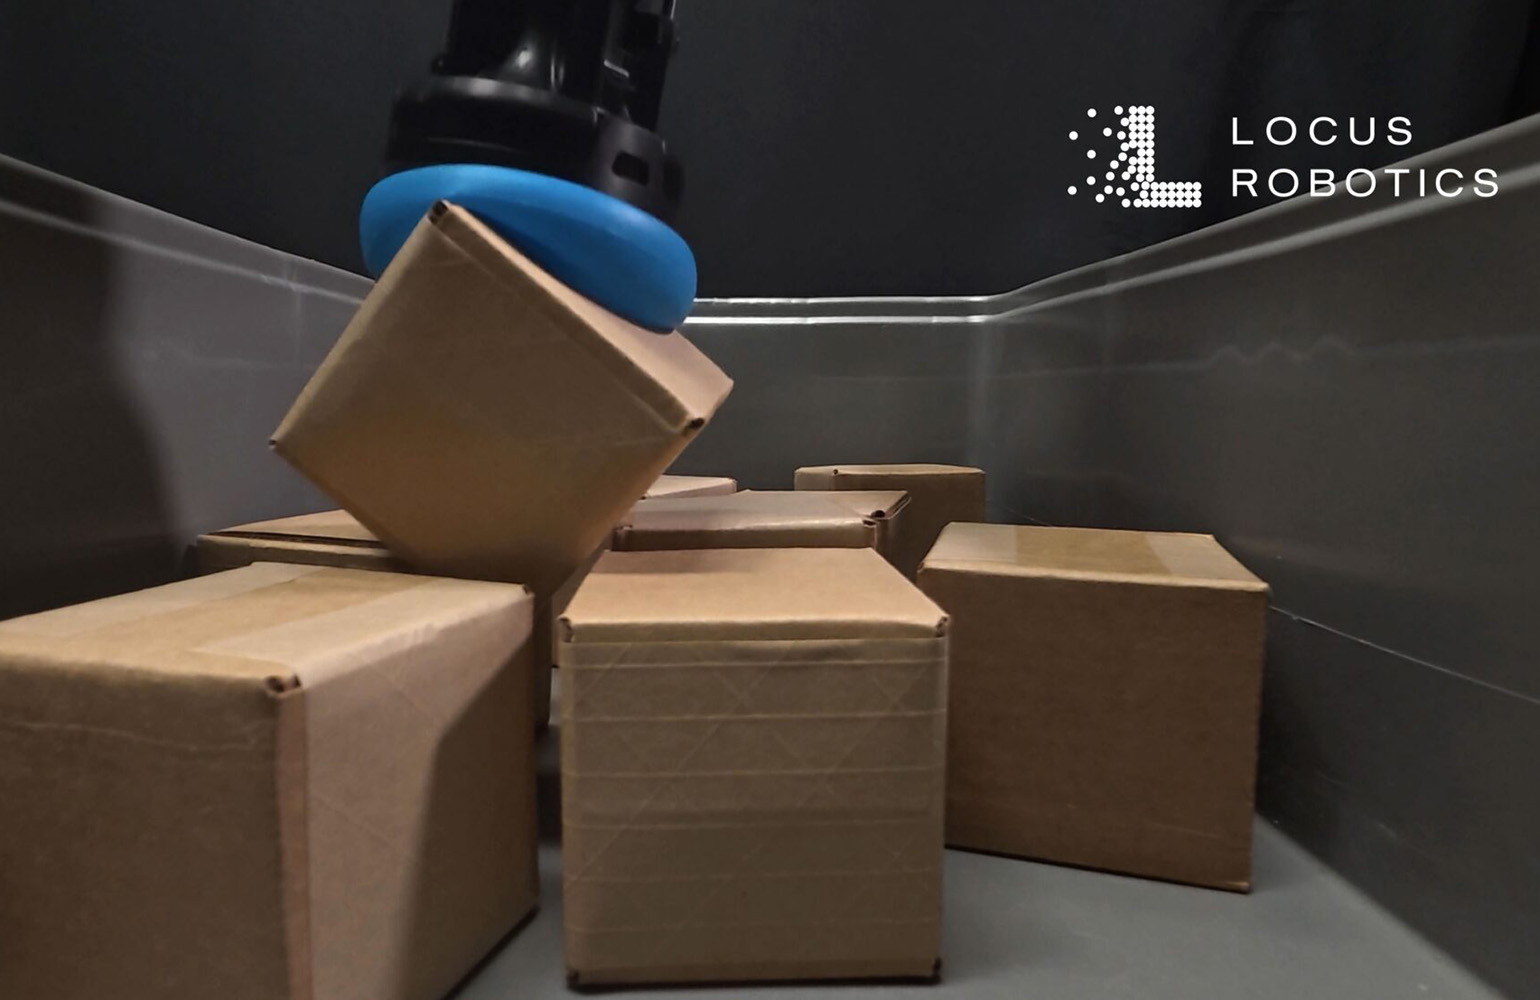
NeuraGrasp maneja diversos artículos, entre los que se incluyen pequeños envases, bolsas de plástico porosas y textiles. | Fuente: Locus Robotics
Locus Robotics Corp. ha superado numerosos obstáculos robóticos en entornos operativos reales. Sus robots móviles autónomos (AMR) han recorrido grandes distancias por diversas instalaciones, realizando más de 6.000 millones de recogidas. Ahora, la empresa se está expandiendo hacia la manipulación robótica.
Locus entró en el sector de la recogida robótica en marzo de 2025 con el lanzamiento de Array, un manipulador móvil que cuenta con un brazo de recogida guiado por visión personalizado. Más de un año después, Locus adquirió Nexera Robotics, reconocida por su tecnología de agarre NeuraGrasp.
Roy Belak, vicepresidente sénior de agarre robótico en Locus y antiguo director ejecutivo de Nexera, señaló que Nexera había dedicado años a perfeccionar sus exclusivos efectores finales blandos antes de unirse a Locus. Mencionó que la tecnología ya había pasado por al menos seis generaciones de productos.
«Estábamos llegando a un punto en el que la tecnología demostraba unas capacidades impresionantes cuando conocimos a Locus en MODEX. El resto de la historia es evidente», declaró Belak a The Robot Report.
El momento resultó ideal para ambas organizaciones. Locus buscaba gestionar más referencias (SKU) en sus instalaciones, mientras que Nexera, con sede en Vancouver (Canadá), estaba preparada para ampliar sus operaciones.
«Nuestro objetivo es implementar esta tecnología a gran escala», afirmó Belak. «Como innovador, me entusiasma ver cómo se adopta de forma generalizada, y esta colaboración ha supuesto una oportunidad perfecta».
¿Qué aporta NeuraGrasp a Locus Array?
Nexera se puso en contacto con Locus en 2025, durante la fase inicial de planificación del lanzamiento al mercado de Array. En aquella etapa, Array utilizaba una pinza estándar con ventosas. Belak explicó que los equipos trabajaron intensamente para integrar la tecnología de Nexera en el desarrollo de Array en una fase avanzada del proceso.
Afortunadamente, a pesar de encontrarse en una fase avanzada de desarrollo, Array ya contaba con los suministros de aire y energía que requería la tecnología de Nexera.
«Se realizó un trabajo considerable antes de la adquisición para garantizar que la tecnología pudiera integrarse en el flujo de desarrollo», recordó Belak. «Si hubiéramos dejado pasar esa oportunidad un año más, habría sido extremadamente difícil realizar esos cambios».
Aunque Belak no especificó un plazo exacto para que los clientes tengan acceso a la tecnología de Nexera, se mostró optimista. Espera que la próxima presentación pública de Array incluya probablemente la nueva tecnología.
Actualmente, Locus se encuentra en la fase inicial de implantación de Array con su pinza original, por lo que Nexera aún no ha tenido acceso a los datos que pronto estarán disponibles.
«Hay una larga lista de clientes entusiasmados esperando a Array», afirmó Belak. «Resulta un poco intimidante porque, una vez integrado, el sistema funcionará en muchos entornos diferentes. Entonces empezaremos a recibir datos y a optimizar el proceso en la medida de lo posible».
Recogida por succión frente a recogida por pinza
Al dar un paso atrás para analizar el sector de la robótica en su conjunto, Belak señaló que la manipulación robótica se sitúa en un espectro que va desde la sujeción por succión hasta la sujeción por pinza.
«La succión es muy eficaz, sobre todo en operaciones de almacén», afirmó. «Es suficiente entre el 60 % y el 70 % de las veces. El reto surge con el 30 % o 40 % restante, donde se requieren altos índices de cobertura».
Según Belak, la tecnología de agarre blando de NeuraGrasp cubre esta brecha al combinar la succión y el agarre por pinzamiento.
«El sector reconoce que el agarre por pinzamiento tendrá un papel importante en el futuro de la manipulación robótica», señaló. «Sin embargo, creemos firmemente que la succión, mediante el uso de aire, aporta una parte sustancial de la solución. Si funciona, no hay que descartarla».
Locus se centra en la fiabilidad y la calidad de las recogidas, no en la velocidad
«En entornos industriales, la fiabilidad es primordial», afirmó Belak. «Aunque las tecnologías de succión tienen límites de rendimiento, su punto fuerte radica en su increíble fiabilidad. Las tecnologías de agarre por pinzamiento, dependiendo de su complejidad, pueden variar desde ligeramente poco fiables hasta muy poco fiables o, en el mejor de los casos, cuestionables».
Belak hizo hincapié en la importancia de que los robots realicen las tareas con éxito. Sin embargo, la fiabilidad sigue siendo la máxima prioridad, ya que la capacidad de recogida de un robot carece de relevancia si se avería con frecuencia o deja de recoger artículos. Además, señaló que la calidad de la recogida es esencial.
«Existe una diferencia significativa entre realizar una tarea y realizarla con alta calidad. Los robots de Locus Origin ya son conocidos por la alta calidad de sus operaciones», dijo Belak. «Nuestro objetivo es aplicar ese mismo espíritu a la recogida».
«Históricamente, las afirmaciones sobre la preparación de pedidos se han centrado en el retorno de la inversión sin abordar la calidad subyacente», continuó. «Podemos alcanzar muchas selecciones por hora, pero la atención debe centrarse en la calidad de esas selecciones».
El equipo de Locus da prioridad a evitar daños en los productos, las selecciones duplicadas y las selecciones erróneas, señaló Belak. Estos problemas rara vez se destacan en la publicidad de los robots, pero pueden aumentar rápidamente los costes para los clientes. «Una vez que se ha establecido la calidad, se puede aumentar la velocidad», afirmó Belak.
¿Qué está frenando la preparación de pedidos robotizada?
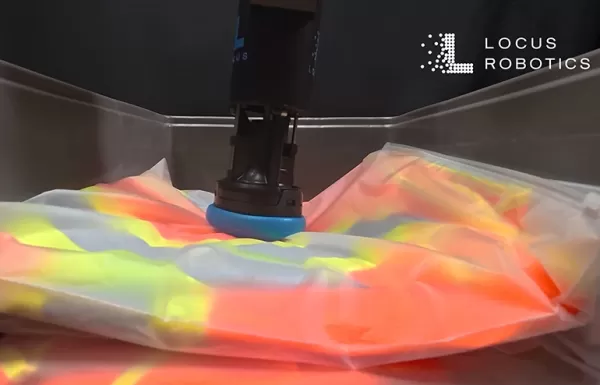
El NeuraGrip de Nexera maneja artículos que antes resultaban difíciles, como las bolsas de plástico porosas. | Fuente: Locus Robotics
Belak identificó dos obstáculos principales que frenan al sector: el desarrollo de la IA y dotar a los robots de sentido del tacto. El sector destaca en la creación de manos sofisticadas o estructuras electromecánicas, pero la inteligencia en el agarre por pinza va a la zaga.
«El reto radica íntegramente en la propiocepción, las métricas de datos y los mecanismos de retroalimentación necesarios para que estas manos funcionen de forma eficaz», afirmó Belak.
Esto no debería sorprender. La industria robótica ha conseguido recientemente millones en financiación para construir sistemas físicos robustos de IA para robots. El cerebro humano ha evolucionado a lo largo de miles de millones de años y, aunque algunas empresas intentan cerrar esta brecha generando enormes cantidades de datos, la falta de percepción táctil se hace evidente.
«Falta una pieza del sistema físico: un sentido del tacto robusto y fiable en los robots que no se degrade tras un uso limitado. Simular esto o generar datos para ello es extremadamente difícil», afirmó Belak. «No creo que los datos simulados vayan a resolver este problema de forma significativa».
Nexera utiliza actualmente el sentido del tacto y está interesada en seguir mejorándolo. Aunque Locus se encuentra todavía en las primeras fases con Array, Belak afirmó que la hoja de ruta de la empresa en materia de manipulación va más allá de Array.
«La manipulación robótica —ya sea a través de Array, otras versiones tecnológicas o bancos de selección— es un pilar de la innovación en el que aspiramos a destacar», afirmó.
Nota del editor: Rick Faulk, director ejecutivo de Locus Robotics, intervendrá en RoboBusiness 2026, que se celebrará en Santa Clara (California) los días 20 y 21 de octubre. Faulk participará en la mesa redonda «The RaaS Playbook: Pricing, Service & Scale» (El manual de RaaS: precios, servicio y escala).
Artículo relacionado
 AI² Robotics recauda 735 millones de dólares con una valoración de 3.000 millones de dólares para robots humanoides con ruedas
AI2 fabrica robots humanoides con ruedas en lugar de sistemas bípedos, intercambiando el rango de movilidad por simplicidad mecánica y durabilidad. | Crédito: Ai2 RoboticsAI² Robotics ha asegurado aproximadamente 735 millones de dólares en una nueva
Epson presenta el cobot AX6, que destaca por su diseño compacto y programación sin código
El brazo robótico AX6, limitado en fuerza y potencia, está diseñado para ser ligero y fácil de usar. Fuente: EpsonEsta semana, Epson Robots amplió su línea de robots de seis ejes con el robot colaborativo AX6. La empresa indicó que este nuevo cobot e
Siemens y el robot humanoide HMND 01 Alpha en el sector logístico
Un manipulador móvil desarrollado por Humanoid recoge un contenedor de una cinta transportadora. Fuente: SiemensSiemens AG y Humanoid anunciaron el éxito en las pruebas del robot humanoide con ruedas HMND 01 Alpha en la fábrica de electrónica de Sie
Recomendaciones de temas especiales relacionados
Diseño y Arte
 Las mejores herramientas de ilustración con IA: crea escenas editoriales y portadas más rápido
Las mejores herramientas de ilustración con IA de 2026: nuestra lista seleccionada incluye las mejores herramientas, diseñadas con gran potencia, para crear rápidamente impresionantes escenas editoriales y llamativas portadas. Cada opción ha sido sometida a rigurosas pruebas en condiciones reales y ofrece una comparación entre las versiones gratuitas y de pago para ayudarte a encontrar la que mejor se adapte a tu flujo de trabajo. Prueba hoy mismo estas soluciones imprescindibles para sacar el máximo partido a la IA y potenciar tu productividad creativa. Descúbrelas ahora en XIX.AI.
 10 herramientas
 xix.ai
Educación y aprendizaje
Los mejores profesores particulares de IA para la preparación de exámenes: practica matemáticas, ciencias e inglés
¡Ya están aquí, en XIX.AI, los mejores tutores de IA para la preparación de exámenes de 2026, con las mejores valoraciones! Nuestra lista seleccionada incluye potentes herramientas revolucionarias que ofrecen comparativas entre versiones gratuitas y de pago, pruebas reales y clasificaciones actualizadas semanalmente. Te ayudan a mejorar tu eficiencia a la hora de escribir, a simplificar el aprendizaje de temas complejos y a desarrollar todo tu potencial académico. ¡Explora ahora mismo para descubrir tu herramienta perfecta de preparación de exámenes y empieza a crear hoy mismo para sacar partido a tu ventaja con la IA!
10 herramientas
xix.ai
Finanzas
Herramientas de planificación presupuestaria con IA para la gestión personal del dinero
2026 Últimas Mejores Herramientas de Planificación Presupuestaria con IA Mejor Valoradas para la Gestión Personal del Dinero están aquí en XIX.AI. Esta colección seleccionada presenta soluciones poderosas y transformadoras que te ayudan a realizar pruebas en el mundo real, comprender tus hábitos de gasto y crear planes personalizados para aumentar la productividad. Disfruta de una comparación entre versiones gratuitas y de pago junto con clasificaciones detalladas. Herramientas imprescindibles diseñadas para simplificar la gestión del dinero y desbloquear tu ventaja con IA. ¡Explóralas ahora!
11 herramientas
xix.ai
Salud y bienestar
Asistentes de seguimiento del sueño basados en IA: mejora tu recuperación con mejores hábitos a la hora de acostarte
Los mejores asistentes de seguimiento del sueño con IA de 2026, seleccionados para una recuperación óptima. Esta guía semanal totalmente actualizada incluye potentes herramientas que ofrecen pruebas en condiciones reales, comparativas entre opciones gratuitas y de pago, y clasificaciones detalladas para ayudarte a encontrar la solución imprescindible que mejora la calidad del sueño y fomenta mejores hábitos a la hora de acostarse. Descúbrelo ahora en XIX.AI y aprovecha todas las ventajas de la IA.
10 herramientas
xix.ai
Análisis de datos
Copilotos de IA y SQL para el análisis de productos e ingresos
¡Los mejores copilotos de IA para SQL mejor valorados de 2026 para el análisis de productos e ingresos! XIX.AI ha seleccionado una potente colección de herramientas revolucionarias que no te puedes perder y que se someten a pruebas en el mundo real a través de clasificaciones que se actualizan semanalmente. Estas herramientas ayudan a los usuarios a aumentar significativamente su productividad al acelerar el análisis de datos, simplificar consultas complejas y generar información precisa para tomar decisiones empresariales más inteligentes. ¡Explora ahora mismo y descubre la herramienta perfecta para sacar el máximo partido a tu ventaja en IA!
14 herramientas
xix.ai
Educación y aprendizaje
Las mejores herramientas de IA para los deberes que realmente enseñan: aprende conceptos, no solo respuestas
2026: los mejores y más valorados asistentes de deberes con IA que enseñan conceptos básicos, no solo respuestas. Potentes herramientas para estudiantes. Una selección imprescindible que debes probar. Actualización semanal. Comparativa entre opciones gratuitas y de pago. Pruebas en el mundo real. Clasificaciones precisas para ayudarte a desarrollar todo tu potencial de aprendizaje. Explora ahora y descubre la herramienta perfecta para estudiar de forma más inteligente.
10 herramientas
xix.ai

 comentario (0)
0/500
NeuraGrasp maneja diversos artículos, entre los que se incluyen pequeños envases, bolsas de plástico porosas y textiles. | Fuente: Locus Robotics
Locus Robotics Corp. ha superado numerosos obstáculos robóticos en entornos operativos reales. Sus robots móviles autónomos (AMR) han recorrido grandes distancias por diversas instalaciones, realizando más de 6.000 millones de recogidas. Ahora, la empresa se está expandiendo hacia la manipulación robótica.
Locus entró en el sector de la recogida robótica en marzo de 2025 con el lanzamiento de Array, un manipulador móvil que cuenta con un brazo de recogida guiado por visión personalizado. Más de un año después, Locus adquirió Nexera Robotics, reconocida por su tecnología de agarre NeuraGrasp.
Roy Belak, vicepresidente sénior de agarre robótico en Locus y antiguo director ejecutivo de Nexera, señaló que Nexera había dedicado años a perfeccionar sus exclusivos efectores finales blandos antes de unirse a Locus. Mencionó que la tecnología ya había pasado por al menos seis generaciones de productos.
«Estábamos llegando a un punto en el que la tecnología demostraba unas capacidades impresionantes cuando conocimos a Locus en MODEX. El resto de la historia es evidente», declaró Belak a The Robot Report.
El momento resultó ideal para ambas organizaciones. Locus buscaba gestionar más referencias (SKU) en sus instalaciones, mientras que Nexera, con sede en Vancouver (Canadá), estaba preparada para ampliar sus operaciones.
«Nuestro objetivo es implementar esta tecnología a gran escala», afirmó Belak. «Como innovador, me entusiasma ver cómo se adopta de forma generalizada, y esta colaboración ha supuesto una oportunidad perfecta».
¿Qué aporta NeuraGrasp a Locus Array?
Nexera se puso en contacto con Locus en 2025, durante la fase inicial de planificación del lanzamiento al mercado de Array. En aquella etapa, Array utilizaba una pinza estándar con ventosas. Belak explicó que los equipos trabajaron intensamente para integrar la tecnología de Nexera en el desarrollo de Array en una fase avanzada del proceso.
Afortunadamente, a pesar de encontrarse en una fase avanzada de desarrollo, Array ya contaba con los suministros de aire y energía que requería la tecnología de Nexera.
«Se realizó un trabajo considerable antes de la adquisición para garantizar que la tecnología pudiera integrarse en el flujo de desarrollo», recordó Belak. «Si hubiéramos dejado pasar esa oportunidad un año más, habría sido extremadamente difícil realizar esos cambios».
Aunque Belak no especificó un plazo exacto para que los clientes tengan acceso a la tecnología de Nexera, se mostró optimista. Espera que la próxima presentación pública de Array incluya probablemente la nueva tecnología.
Actualmente, Locus se encuentra en la fase inicial de implantación de Array con su pinza original, por lo que Nexera aún no ha tenido acceso a los datos que pronto estarán disponibles.
«Hay una larga lista de clientes entusiasmados esperando a Array», afirmó Belak. «Resulta un poco intimidante porque, una vez integrado, el sistema funcionará en muchos entornos diferentes. Entonces empezaremos a recibir datos y a optimizar el proceso en la medida de lo posible».
Recogida por succión frente a recogida por pinza
Al dar un paso atrás para analizar el sector de la robótica en su conjunto, Belak señaló que la manipulación robótica se sitúa en un espectro que va desde la sujeción por succión hasta la sujeción por pinza.
«La succión es muy eficaz, sobre todo en operaciones de almacén», afirmó. «Es suficiente entre el 60 % y el 70 % de las veces. El reto surge con el 30 % o 40 % restante, donde se requieren altos índices de cobertura».
Según Belak, la tecnología de agarre blando de NeuraGrasp cubre esta brecha al combinar la succión y el agarre por pinzamiento.
«El sector reconoce que el agarre por pinzamiento tendrá un papel importante en el futuro de la manipulación robótica», señaló. «Sin embargo, creemos firmemente que la succión, mediante el uso de aire, aporta una parte sustancial de la solución. Si funciona, no hay que descartarla».
Locus se centra en la fiabilidad y la calidad de las recogidas, no en la velocidad
«En entornos industriales, la fiabilidad es primordial», afirmó Belak. «Aunque las tecnologías de succión tienen límites de rendimiento, su punto fuerte radica en su increíble fiabilidad. Las tecnologías de agarre por pinzamiento, dependiendo de su complejidad, pueden variar desde ligeramente poco fiables hasta muy poco fiables o, en el mejor de los casos, cuestionables».
Belak hizo hincapié en la importancia de que los robots realicen las tareas con éxito. Sin embargo, la fiabilidad sigue siendo la máxima prioridad, ya que la capacidad de recogida de un robot carece de relevancia si se avería con frecuencia o deja de recoger artículos. Además, señaló que la calidad de la recogida es esencial.
«Existe una diferencia significativa entre realizar una tarea y realizarla con alta calidad. Los robots de Locus Origin ya son conocidos por la alta calidad de sus operaciones», dijo Belak. «Nuestro objetivo es aplicar ese mismo espíritu a la recogida».
«Históricamente, las afirmaciones sobre la preparación de pedidos se han centrado en el retorno de la inversión sin abordar la calidad subyacente», continuó. «Podemos alcanzar muchas selecciones por hora, pero la atención debe centrarse en la calidad de esas selecciones».
El equipo de Locus da prioridad a evitar daños en los productos, las selecciones duplicadas y las selecciones erróneas, señaló Belak. Estos problemas rara vez se destacan en la publicidad de los robots, pero pueden aumentar rápidamente los costes para los clientes. «Una vez que se ha establecido la calidad, se puede aumentar la velocidad», afirmó Belak.
¿Qué está frenando la preparación de pedidos robotizada?
El NeuraGrip de Nexera maneja artículos que antes resultaban difíciles, como las bolsas de plástico porosas. | Fuente: Locus Robotics
Belak identificó dos obstáculos principales que frenan al sector: el desarrollo de la IA y dotar a los robots de sentido del tacto. El sector destaca en la creación de manos sofisticadas o estructuras electromecánicas, pero la inteligencia en el agarre por pinza va a la zaga.
«El reto radica íntegramente en la propiocepción, las métricas de datos y los mecanismos de retroalimentación necesarios para que estas manos funcionen de forma eficaz», afirmó Belak.
Esto no debería sorprender. La industria robótica ha conseguido recientemente millones en financiación para construir sistemas físicos robustos de IA para robots. El cerebro humano ha evolucionado a lo largo de miles de millones de años y, aunque algunas empresas intentan cerrar esta brecha generando enormes cantidades de datos, la falta de percepción táctil se hace evidente.
«Falta una pieza del sistema físico: un sentido del tacto robusto y fiable en los robots que no se degrade tras un uso limitado. Simular esto o generar datos para ello es extremadamente difícil», afirmó Belak. «No creo que los datos simulados vayan a resolver este problema de forma significativa».
Nexera utiliza actualmente el sentido del tacto y está interesada en seguir mejorándolo. Aunque Locus se encuentra todavía en las primeras fases con Array, Belak afirmó que la hoja de ruta de la empresa en materia de manipulación va más allá de Array.
«La manipulación robótica —ya sea a través de Array, otras versiones tecnológicas o bancos de selección— es un pilar de la innovación en el que aspiramos a destacar», afirmó.
Nota del editor: Rick Faulk, director ejecutivo de Locus Robotics, intervendrá en RoboBusiness 2026, que se celebrará en Santa Clara (California) los días 20 y 21 de octubre. Faulk participará en la mesa redonda «The RaaS Playbook: Pricing, Service & Scale» (El manual de RaaS: precios, servicio y escala).








 AI² Robotics recauda 735 millones de dólares con una valoración de 3.000 millones de dólares para robots humanoides con ruedas
AI2 fabrica robots humanoides con ruedas en lugar de sistemas bípedos, intercambiando el rango de movilidad por simplicidad mecánica y durabilidad. | Crédito: Ai2 RoboticsAI² Robotics ha asegurado aproximadamente 735 millones de dólares en una nueva
 Epson presenta el cobot AX6, que destaca por su diseño compacto y programación sin código
El brazo robótico AX6, limitado en fuerza y potencia, está diseñado para ser ligero y fácil de usar. Fuente: EpsonEsta semana, Epson Robots amplió su línea de robots de seis ejes con el robot colaborativo AX6. La empresa indicó que este nuevo cobot e
 Siemens y el robot humanoide HMND 01 Alpha en el sector logístico
Un manipulador móvil desarrollado por Humanoid recoge un contenedor de una cinta transportadora. Fuente: SiemensSiemens AG y Humanoid anunciaron el éxito en las pruebas del robot humanoide con ruedas HMND 01 Alpha en la fábrica de electrónica de Sie

Las mejores herramientas de ilustración con IA de 2026: nuestra lista seleccionada incluye las mejores herramientas, diseñadas con gran potencia, para crear rápidamente impresionantes escenas editoriales y llamativas portadas. Cada opción ha sido sometida a rigurosas pruebas en condiciones reales y ofrece una comparación entre las versiones gratuitas y de pago para ayudarte a encontrar la que mejor se adapte a tu flujo de trabajo. Prueba hoy mismo estas soluciones imprescindibles para sacar el máximo partido a la IA y potenciar tu productividad creativa. Descúbrelas ahora en XIX.AI.
10 herramientas
xix.ai

¡Ya están aquí, en XIX.AI, los mejores tutores de IA para la preparación de exámenes de 2026, con las mejores valoraciones! Nuestra lista seleccionada incluye potentes herramientas revolucionarias que ofrecen comparativas entre versiones gratuitas y de pago, pruebas reales y clasificaciones actualizadas semanalmente. Te ayudan a mejorar tu eficiencia a la hora de escribir, a simplificar el aprendizaje de temas complejos y a desarrollar todo tu potencial académico. ¡Explora ahora mismo para descubrir tu herramienta perfecta de preparación de exámenes y empieza a crear hoy mismo para sacar partido a tu ventaja con la IA!
10 herramientas
xix.ai

2026 Últimas Mejores Herramientas de Planificación Presupuestaria con IA Mejor Valoradas para la Gestión Personal del Dinero están aquí en XIX.AI. Esta colección seleccionada presenta soluciones poderosas y transformadoras que te ayudan a realizar pruebas en el mundo real, comprender tus hábitos de gasto y crear planes personalizados para aumentar la productividad. Disfruta de una comparación entre versiones gratuitas y de pago junto con clasificaciones detalladas. Herramientas imprescindibles diseñadas para simplificar la gestión del dinero y desbloquear tu ventaja con IA. ¡Explóralas ahora!
11 herramientas
xix.ai

Los mejores asistentes de seguimiento del sueño con IA de 2026, seleccionados para una recuperación óptima. Esta guía semanal totalmente actualizada incluye potentes herramientas que ofrecen pruebas en condiciones reales, comparativas entre opciones gratuitas y de pago, y clasificaciones detalladas para ayudarte a encontrar la solución imprescindible que mejora la calidad del sueño y fomenta mejores hábitos a la hora de acostarse. Descúbrelo ahora en XIX.AI y aprovecha todas las ventajas de la IA.
10 herramientas
xix.ai

¡Los mejores copilotos de IA para SQL mejor valorados de 2026 para el análisis de productos e ingresos! XIX.AI ha seleccionado una potente colección de herramientas revolucionarias que no te puedes perder y que se someten a pruebas en el mundo real a través de clasificaciones que se actualizan semanalmente. Estas herramientas ayudan a los usuarios a aumentar significativamente su productividad al acelerar el análisis de datos, simplificar consultas complejas y generar información precisa para tomar decisiones empresariales más inteligentes. ¡Explora ahora mismo y descubre la herramienta perfecta para sacar el máximo partido a tu ventaja en IA!
14 herramientas
xix.ai

2026: los mejores y más valorados asistentes de deberes con IA que enseñan conceptos básicos, no solo respuestas. Potentes herramientas para estudiantes. Una selección imprescindible que debes probar. Actualización semanal. Comparativa entre opciones gratuitas y de pago. Pruebas en el mundo real. Clasificaciones precisas para ayudarte a desarrollar todo tu potencial de aprendizaje. Explora ahora y descubre la herramienta perfecta para estudiar de forma más inteligente.
10 herramientas
xix.ai












