


 Maison
Comment Locus résout l'un des plus grands défis de la robotique : la manipulation
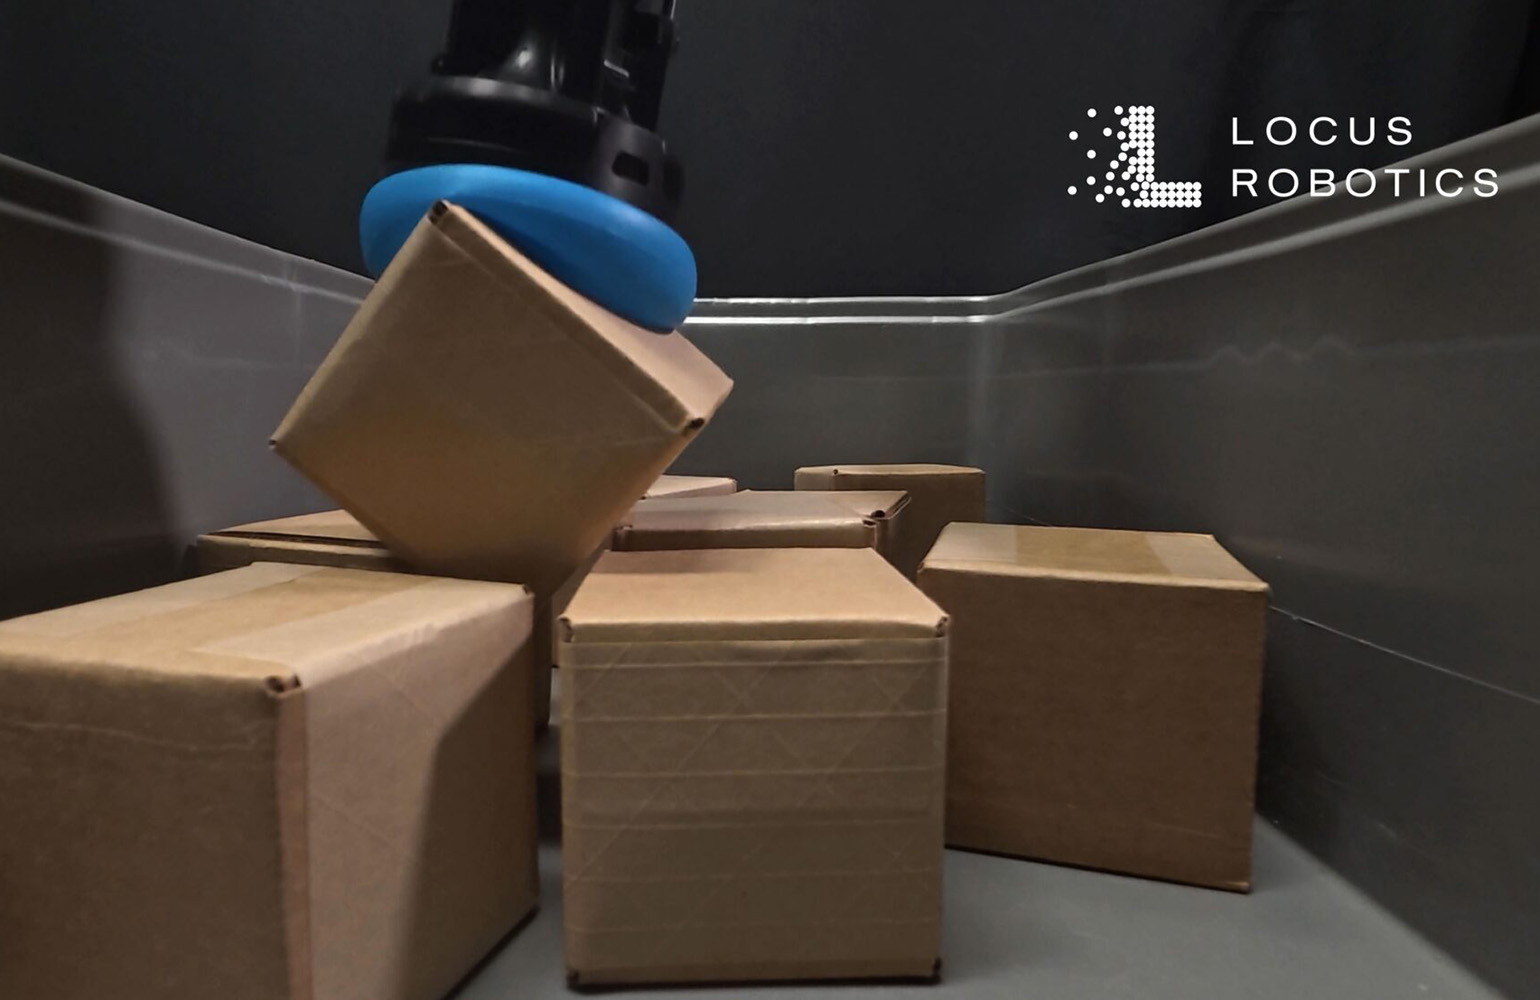 NeuraGrasp handles diverse items, including small containers, porous polybags, and textiles. | Source: Locus Robotics
Locus Robotics Corp. a résolu de nombreux obstacles robotiques dans des environnements opérationnels réels. Ses robots mobiles autonomes (AMR) ont parcouru de vastes distances dans divers établissements, soutenant plus de 6 milliards de prélèvements. Maintenant, l'entreprise s'étend vers la manipulation robotique.
Locus est entré dans le secteur du prélèvement robotique en mars 2025 en lançant Array, un manipulateur mobile doté d'un bras de prélèvement personnalisé guidé par la vision. Plus d'un an plus tard, Locus a acquis Nexera Robotics, reconnu pour sa technologie de préhension NeuraGrasp.
Roy Belak, vice-président senior de la préhension robotique chez Locus et ancien PDG de Nexera, a noté que Nexera avait passé des années à affiner ses effecteurs de bout mous uniques avant de rejoindre Locus. Il a mentionné que la technologie avait déjà progressé par au moins six générations de produits.
« Nous atteignions un point où la technologie démontrait des capacités convaincantes lorsque nous avons rencontré Locus à MODEX. Le reste de l'histoire est clair », a déclaré Belak à The Robot Report.
Le timing s'est révélé idéal pour les deux organisations. Locus cherchait à gérer plus de références (SKU) au sein de ses installations, tandis que Nexera, basée à Vancouver, au Canada, était prête à mettre à l'échelle ses opérations.
« Notre objectif est de déployer cette technologie à grande échelle », a déclaré Belak. « En tant qu'innovateur, je suis enthousiaste à l'idée de la voir largement adoptée, et ce partenariat présentait une opportunité parfaite. »
Qu'apporte NeuraGrasp à Locus Array ?
Nexera a collaboré avec Locus en 2025, lors de la planification de la première mise sur le marché d'Array. À ce stade, Array utilisait une pince à ventouse standard. Belak a expliqué que les équipes ont travaillé intensivement pour intégrer la technologie de Nexera dans le développement d'Array tardivement dans le processus.
Heureusement, bien que très avancée dans son développement, Array était déjà équipée des sources d'air et d'alimentation électrique requises par la technologie de Nexera.
« Un travail considérable a été effectué avant l'acquisition pour s'assurer que la technologie pourrait être intégrée dans le flux de développement », a rappelé Belak. « Si nous avions manqué cette fenêtre d'une autre année, apporter ces modifications aurait été extrêmement difficile. »
Bien que Belak n'ait pas précisé de calendrier exact pour l'accès des clients à la technologie de Nexera, il a exprimé son optimisme. Il s'attend à ce que la prochaine présentation publique d'Array intègre probablement cette nouvelle technologie.
Actuellement, Locus est en phase de déploiement précoce d'Array avec sa pince d'origine, donc Nexera n'a pas encore accès aux données qui seront bientôt disponibles.
« Il y a une longue file d'attente de clients impatients attendant Array », a déclaré Belak. « C'est un peu intimidant parce qu'une fois intégrée, le système fonctionnera dans de nombreux environnements différents. Nous commencerons alors à recevoir des données et à optimiser le processus autant que possible. »
Préhension par ventouse versus préhension par pincement
En reculant pour observer l'industrie robotique dans son ensemble, Belak a noté que la manipulation robotique existe sur un spectre entre la préhension par ventouse et la préhension par pincement.
« La ventouse est très efficace, en particulier dans les opérations d'entrepôt », a-t-il déclaré. « Elle suffit 60 % à 70 % du temps. Le défi survient avec les 30 % à 40 % restants, où des taux de couverture élevés sont requis. »
La technologie de préhension souple de NeuraGrasp comble cet écart en combinant ventouse et pincement, selon Belak.
« L'industrie reconnaît que la préhension par pincement sera influente dans l'avenir de la manipulation robotique », a-t-il déclaré. « Cependant, nous croyons fermement que la ventouse fournit une part substantielle de la solution en utilisant l'air. Si cela fonctionne, ne la jetez pas. »
Locus se concentre sur la fiabilité et la qualité des prélèvements, pas sur la vitesse
« Dans les environnements industriels, la fiabilité est primordiale », a déclaré Belak. « Bien que les technologies de ventouse aient des limites de performance, leur force réside dans une fiabilité incroyable. Les technologies de préhension par pincement, selon leur complexité, peuvent varier d'assez peu fiables à très peu fiables, ou au mieux, douteuses. »
Belak a souligné l'importance pour les robots d'effectuer des tâches avec succès. Cependant, la fiabilité reste la priorité absolue, car la capacité de prélèvement d'un robot est inutile s'il tombe en panne fréquemment ou rate des articles. De plus, la qualité du prélèvement est essentielle, a-t-il noté.
« Il y a une différence significative entre effectuer une tâche et l'effectuer avec une grande qualité. Les robots Locus Origin sont déjà connus pour leurs opérations de haute qualité », a déclaré Belak. « Nous visons à apporter cette même éthique au prélèvement. »
« Historiquement, les allégations de prélèvement se sont concentrées sur le retour sur investissement sans aborder la qualité sous-jacente », a-t-il continué. « Nous pouvons réaliser de nombreux prélèvements par heure, mais l'accent devrait être mis sur la qualité de ces prélèvements. »
L'équipe de Locus priorise l'évitement des dommages aux produits, des doubles prélèvements et des erreurs de prélèvement, a noté Belak. Ces problèmes sont rarement mis en avant dans les publicités pour robots, mais peuvent rapidement augmenter les coûts des clients. « Une fois la qualité établie, la vitesse peut être augmentée », a déclaré Belak.
Qu'est-ce qui freine le prélèvement robotique ?
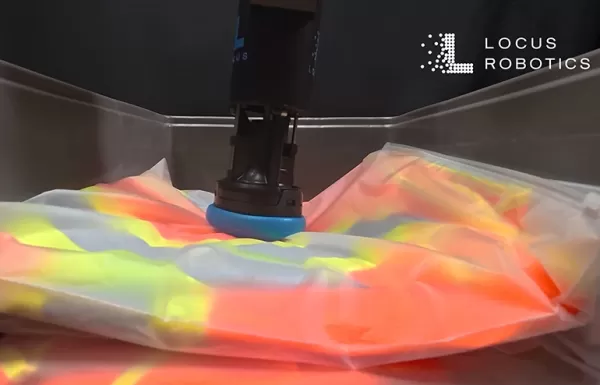 NeuraGrip de Nexera gère des articles auparavant difficiles, tels que les sacs en polyéthylène poreux. | Source: Locus Robotics
Belak a identifié deux principaux obstacles entravant l'industrie : le développement de l'IA et la fourniture aux robots d'un sens du toucher. L'industrie excelle à créer des mains sophistiquées ou des structures électromécaniques, mais l'intelligence dans la préhension par pincement est en retard.
« Le défi réside entièrement dans la proprioception, les métriques de données et les mécanismes de feedback requis pour faire fonctionner ces mains efficacement », a déclaré Belak.
Cela ne devrait pas surprendre. L'industrie robotique a obtenu des millions de dollars de financement récemment pour construire des systèmes d'IA physique robustes pour les robots. Les cerveaux humains ont évolué pendant des milliards d'années, et bien que certaines entreprises tentent de combler cet écart en générant d'énormes quantités de données, le manque de détection tactile devient apparent.
« Une pièce du système physique manque : un sens du toucher robuste et fiable sur les robots qui ne se dégrade pas après une utilisation limitée. Simuler cela ou générer des données à ce sujet est extrêmement difficile », a déclaré Belak. « Je ne crois pas que les données simulées résoudront significativement ce problème. »
Nexera utilise actuellement un sens du toucher et s'intéresse à son amélioration. Bien que Locus soit encore au début avec Array, Belak a déclaré que la feuille de route de manipulation de l'entreprise va au-delà d'Array.
« La manipulation robotique — qu'il s'agisse d'Array, d'autres versions de technologie ou de tables de prélèvement — est un pilier d'innovation que nous visons à exceller », a-t-il déclaré.
Note de l'éditeur : Rick Faulk, PDG de Locus Robotics, prendra la parole à RoboBusiness 2026 à Santa Clara, en Californie, les 20 et 21 octobre. Faulk participera à la table ronde « Le guide RaaS : Tarification, service et mise à l'échelle ».
Article connexe
 AI² Robotics lève 735 millions de dollars avec une valorisation de 3 milliards de dollars pour ses robots humanoïdes sur roues
AI2 fabrique des robots humanoïdes à roues plutôt que des systèmes bipèdes, privilégiant la simplicité mécanique et la durabilité au détriment de l'autonomie. | Crédit : Ai2 RoboticsAI² Robotics a lev
Epson présente le cobot AX6, doté d’un design compact et d’une programmation sans code
Le bras robotisé AX6, limité en force et en puissance, est conçu pour être léger et facile à utiliser. Source : EpsonCette semaine, Epson Robots a élargi sa gamme de robots à six axes avec le robot collaboratif AX6. L’entreprise a indiqué que ce nouv
Siemens et Humanoid testent le robot humanoïde HMND 01 Alpha dans le domaine de la logistique
Un manipulateur mobile de Humanoid récupère un bac sur un tapis roulant. Source : SiemensSiemens AG et Humanoid ont annoncé le succès des essais du robot humanoïde à roues HMND 01 Alpha dans l'usine d
Recommandations de sujets spéciaux liés
Conception et art
 Les meilleurs outils d'illustration basés sur l'IA : créez plus rapidement des scènes éditoriales et des illustrations de couverture
Les meilleurs outils d'illustration IA de 2026 : notre sélection regroupe les outils les plus performants pour créer rapidement de superbes scènes éditoriales et des couvertures accrocheuses. Chaque option a été soumise à des tests rigoureux en conditions réelles ; nous vous proposons une comparaison entre les versions gratuites et payantes afin de vous aider à trouver celle qui correspond le mieux à votre flux de travail. Essayez dès aujourd’hui ces solutions incontournables pour exploiter pleinement le potentiel de l’IA et booster votre productivité créative. Découvrez-les dès maintenant sur XIX.AI.
 10 outils
 xix.ai
Éducation et apprentissage
Les meilleurs professeurs particuliers spécialisés en IA pour la préparation aux examens : entraînez-vous en maths, en sciences et en anglais
Les meilleurs tuteurs IA 2026 les mieux notés pour la préparation aux examens sont disponibles ici, sur XIX.AI ! Notre sélection comprend des outils puissants et révolutionnaires qui proposent une comparaison entre les versions gratuites et payantes, des tests concrets et des classements mis à jour chaque semaine. Ils vous aident à améliorer votre efficacité à l'écrit, à simplifier l'apprentissage de sujets complexes et à libérer votre potentiel académique. Découvrez dès maintenant l'outil de préparation aux examens qui vous convient le mieux et commencez à créer dès aujourd'hui pour exploiter pleinement les avantages de l'IA !
10 outils
xix.ai
Finance
Outils de planification budgétaire par IA pour la gestion personnelle des finances
2026 Derniers Meilleurs Outils de Planification Budgétaire par IA les mieux notés pour la gestion personnelle des finances sont ici sur XIX.AI ! Cette collection soigneusement sélectionnée propose des solutions puissantes et révolutionnaires qui vous aident à réaliser des tests concrets, à comprendre vos habitudes de dépenses et à créer des plans personnalisés pour améliorer votre productivité. Profitez d’une comparaison entre versions gratuites et payantes ainsi que de classements détaillés. Des outils incontournables conçus pour simplifier la gestion financière et exploiter pleinement votre avantage grâce à l’IA. Explorez dès maintenant !
11 outils
xix.ai
Santé et bien-être
Assistants de suivi du sommeil par l’IA : améliorez votre récupération grâce à de meilleures habitudes avant le coucher
2026 : Découvrez les meilleurs assistants de suivi du sommeil basés sur l’IA, hautement notés et récemment mis à jour, conçus pour une récupération optimale. Ce guide hebdomadaire entièrement actualisé présente des outils puissants qui offrent des tests en conditions réelles, des comparaisons entre versions gratuites et payantes, ainsi que des classements détaillés afin de vous aider à trouver la solution idéale pour améliorer la qualité du sommeil et favoriser de meilleures habitudes avant le coucher. Explorez-le dès maintenant sur XIX.AI pour tirer parti des avantages offerts par l’IA.
10 outils
xix.ai
Analyse des données
Copilotes SQL basés sur l'IA pour l'analyse des produits et du chiffre d'affaires
2026 : les meilleurs copilotes SQL IA les mieux notés pour l'analyse des produits et du chiffre d'affaires ! XIX.AI a sélectionné une gamme d’outils puissants et révolutionnaires à essayer absolument, qui sont soumis à des tests en conditions réelles via des classements mis à jour chaque semaine. Ces outils aident les utilisateurs à booster considérablement leur productivité en accélérant l’analyse des données, en simplifiant les requêtes complexes et en générant des informations précises permettant de prendre des décisions commerciales plus éclairées. Explorez-les dès maintenant pour découvrir l’outil idéal qui vous permettra de tirer pleinement parti de l’IA !
14 outils
xix.ai
Éducation et apprentissage
Les meilleurs outils d'aide aux devoirs basés sur l'IA qui enseignent : apprenez les concepts, pas seulement les réponses
2026 : les meilleurs outils d'aide aux devoirs basés sur l'IA, les mieux notés, qui enseignent les concepts fondamentaux et ne se contentent pas de fournir des réponses. Des outils puissants pour les élèves. Une sélection incontournable à ne pas manquer. Mise à jour hebdomadaire. Comparaison entre les versions gratuites et payantes. Tests en conditions réelles. Classements précis pour vous aider à exploiter pleinement votre potentiel d'apprentissage. Explorez dès maintenant pour découvrir l'outil idéal qui vous permettra d'étudier plus efficacement.
10 outils
xix.ai

 commentaires (0)
NeuraGrasp handles diverse items, including small containers, porous polybags, and textiles. | Source: Locus Robotics
Locus Robotics Corp. a résolu de nombreux obstacles robotiques dans des environnements opérationnels réels. Ses robots mobiles autonomes (AMR) ont parcouru de vastes distances dans divers établissements, soutenant plus de 6 milliards de prélèvements. Maintenant, l'entreprise s'étend vers la manipulation robotique.
Locus est entré dans le secteur du prélèvement robotique en mars 2025 en lançant Array, un manipulateur mobile doté d'un bras de prélèvement personnalisé guidé par la vision. Plus d'un an plus tard, Locus a acquis Nexera Robotics, reconnu pour sa technologie de préhension NeuraGrasp.
Roy Belak, vice-président senior de la préhension robotique chez Locus et ancien PDG de Nexera, a noté que Nexera avait passé des années à affiner ses effecteurs de bout mous uniques avant de rejoindre Locus. Il a mentionné que la technologie avait déjà progressé par au moins six générations de produits.
« Nous atteignions un point où la technologie démontrait des capacités convaincantes lorsque nous avons rencontré Locus à MODEX. Le reste de l'histoire est clair », a déclaré Belak à The Robot Report.
Le timing s'est révélé idéal pour les deux organisations. Locus cherchait à gérer plus de références (SKU) au sein de ses installations, tandis que Nexera, basée à Vancouver, au Canada, était prête à mettre à l'échelle ses opérations.
« Notre objectif est de déployer cette technologie à grande échelle », a déclaré Belak. « En tant qu'innovateur, je suis enthousiaste à l'idée de la voir largement adoptée, et ce partenariat présentait une opportunité parfaite. »
Qu'apporte NeuraGrasp à Locus Array ?
Nexera a collaboré avec Locus en 2025, lors de la planification de la première mise sur le marché d'Array. À ce stade, Array utilisait une pince à ventouse standard. Belak a expliqué que les équipes ont travaillé intensivement pour intégrer la technologie de Nexera dans le développement d'Array tardivement dans le processus.
Heureusement, bien que très avancée dans son développement, Array était déjà équipée des sources d'air et d'alimentation électrique requises par la technologie de Nexera.
« Un travail considérable a été effectué avant l'acquisition pour s'assurer que la technologie pourrait être intégrée dans le flux de développement », a rappelé Belak. « Si nous avions manqué cette fenêtre d'une autre année, apporter ces modifications aurait été extrêmement difficile. »
Bien que Belak n'ait pas précisé de calendrier exact pour l'accès des clients à la technologie de Nexera, il a exprimé son optimisme. Il s'attend à ce que la prochaine présentation publique d'Array intègre probablement cette nouvelle technologie.
Actuellement, Locus est en phase de déploiement précoce d'Array avec sa pince d'origine, donc Nexera n'a pas encore accès aux données qui seront bientôt disponibles.
« Il y a une longue file d'attente de clients impatients attendant Array », a déclaré Belak. « C'est un peu intimidant parce qu'une fois intégrée, le système fonctionnera dans de nombreux environnements différents. Nous commencerons alors à recevoir des données et à optimiser le processus autant que possible. »
Préhension par ventouse versus préhension par pincement
En reculant pour observer l'industrie robotique dans son ensemble, Belak a noté que la manipulation robotique existe sur un spectre entre la préhension par ventouse et la préhension par pincement.
« La ventouse est très efficace, en particulier dans les opérations d'entrepôt », a-t-il déclaré. « Elle suffit 60 % à 70 % du temps. Le défi survient avec les 30 % à 40 % restants, où des taux de couverture élevés sont requis. »
La technologie de préhension souple de NeuraGrasp comble cet écart en combinant ventouse et pincement, selon Belak.
« L'industrie reconnaît que la préhension par pincement sera influente dans l'avenir de la manipulation robotique », a-t-il déclaré. « Cependant, nous croyons fermement que la ventouse fournit une part substantielle de la solution en utilisant l'air. Si cela fonctionne, ne la jetez pas. »
Locus se concentre sur la fiabilité et la qualité des prélèvements, pas sur la vitesse
« Dans les environnements industriels, la fiabilité est primordiale », a déclaré Belak. « Bien que les technologies de ventouse aient des limites de performance, leur force réside dans une fiabilité incroyable. Les technologies de préhension par pincement, selon leur complexité, peuvent varier d'assez peu fiables à très peu fiables, ou au mieux, douteuses. »
Belak a souligné l'importance pour les robots d'effectuer des tâches avec succès. Cependant, la fiabilité reste la priorité absolue, car la capacité de prélèvement d'un robot est inutile s'il tombe en panne fréquemment ou rate des articles. De plus, la qualité du prélèvement est essentielle, a-t-il noté.
« Il y a une différence significative entre effectuer une tâche et l'effectuer avec une grande qualité. Les robots Locus Origin sont déjà connus pour leurs opérations de haute qualité », a déclaré Belak. « Nous visons à apporter cette même éthique au prélèvement. »
« Historiquement, les allégations de prélèvement se sont concentrées sur le retour sur investissement sans aborder la qualité sous-jacente », a-t-il continué. « Nous pouvons réaliser de nombreux prélèvements par heure, mais l'accent devrait être mis sur la qualité de ces prélèvements. »
L'équipe de Locus priorise l'évitement des dommages aux produits, des doubles prélèvements et des erreurs de prélèvement, a noté Belak. Ces problèmes sont rarement mis en avant dans les publicités pour robots, mais peuvent rapidement augmenter les coûts des clients. « Une fois la qualité établie, la vitesse peut être augmentée », a déclaré Belak.
Qu'est-ce qui freine le prélèvement robotique ?
NeuraGrip de Nexera gère des articles auparavant difficiles, tels que les sacs en polyéthylène poreux. | Source: Locus Robotics
Belak a identifié deux principaux obstacles entravant l'industrie : le développement de l'IA et la fourniture aux robots d'un sens du toucher. L'industrie excelle à créer des mains sophistiquées ou des structures électromécaniques, mais l'intelligence dans la préhension par pincement est en retard.
« Le défi réside entièrement dans la proprioception, les métriques de données et les mécanismes de feedback requis pour faire fonctionner ces mains efficacement », a déclaré Belak.
Cela ne devrait pas surprendre. L'industrie robotique a obtenu des millions de dollars de financement récemment pour construire des systèmes d'IA physique robustes pour les robots. Les cerveaux humains ont évolué pendant des milliards d'années, et bien que certaines entreprises tentent de combler cet écart en générant d'énormes quantités de données, le manque de détection tactile devient apparent.
« Une pièce du système physique manque : un sens du toucher robuste et fiable sur les robots qui ne se dégrade pas après une utilisation limitée. Simuler cela ou générer des données à ce sujet est extrêmement difficile », a déclaré Belak. « Je ne crois pas que les données simulées résoudront significativement ce problème. »
Nexera utilise actuellement un sens du toucher et s'intéresse à son amélioration. Bien que Locus soit encore au début avec Array, Belak a déclaré que la feuille de route de manipulation de l'entreprise va au-delà d'Array.
« La manipulation robotique — qu'il s'agisse d'Array, d'autres versions de technologie ou de tables de prélèvement — est un pilier d'innovation que nous visons à exceller », a-t-il déclaré.
Note de l'éditeur : Rick Faulk, PDG de Locus Robotics, prendra la parole à RoboBusiness 2026 à Santa Clara, en Californie, les 20 et 21 octobre. Faulk participera à la table ronde « Le guide RaaS : Tarification, service et mise à l'échelle ».








 AI² Robotics lève 735 millions de dollars avec une valorisation de 3 milliards de dollars pour ses robots humanoïdes sur roues
AI2 fabrique des robots humanoïdes à roues plutôt que des systèmes bipèdes, privilégiant la simplicité mécanique et la durabilité au détriment de l'autonomie. | Crédit : Ai2 RoboticsAI² Robotics a lev
 Epson présente le cobot AX6, doté d’un design compact et d’une programmation sans code
Le bras robotisé AX6, limité en force et en puissance, est conçu pour être léger et facile à utiliser. Source : EpsonCette semaine, Epson Robots a élargi sa gamme de robots à six axes avec le robot collaboratif AX6. L’entreprise a indiqué que ce nouv
 Siemens et Humanoid testent le robot humanoïde HMND 01 Alpha dans le domaine de la logistique
Un manipulateur mobile de Humanoid récupère un bac sur un tapis roulant. Source : SiemensSiemens AG et Humanoid ont annoncé le succès des essais du robot humanoïde à roues HMND 01 Alpha dans l'usine d

Les meilleurs outils d'illustration IA de 2026 : notre sélection regroupe les outils les plus performants pour créer rapidement de superbes scènes éditoriales et des couvertures accrocheuses. Chaque option a été soumise à des tests rigoureux en conditions réelles ; nous vous proposons une comparaison entre les versions gratuites et payantes afin de vous aider à trouver celle qui correspond le mieux à votre flux de travail. Essayez dès aujourd’hui ces solutions incontournables pour exploiter pleinement le potentiel de l’IA et booster votre productivité créative. Découvrez-les dès maintenant sur XIX.AI.
10 outils
xix.ai

Les meilleurs tuteurs IA 2026 les mieux notés pour la préparation aux examens sont disponibles ici, sur XIX.AI ! Notre sélection comprend des outils puissants et révolutionnaires qui proposent une comparaison entre les versions gratuites et payantes, des tests concrets et des classements mis à jour chaque semaine. Ils vous aident à améliorer votre efficacité à l'écrit, à simplifier l'apprentissage de sujets complexes et à libérer votre potentiel académique. Découvrez dès maintenant l'outil de préparation aux examens qui vous convient le mieux et commencez à créer dès aujourd'hui pour exploiter pleinement les avantages de l'IA !
10 outils
xix.ai

2026 Derniers Meilleurs Outils de Planification Budgétaire par IA les mieux notés pour la gestion personnelle des finances sont ici sur XIX.AI ! Cette collection soigneusement sélectionnée propose des solutions puissantes et révolutionnaires qui vous aident à réaliser des tests concrets, à comprendre vos habitudes de dépenses et à créer des plans personnalisés pour améliorer votre productivité. Profitez d’une comparaison entre versions gratuites et payantes ainsi que de classements détaillés. Des outils incontournables conçus pour simplifier la gestion financière et exploiter pleinement votre avantage grâce à l’IA. Explorez dès maintenant !
11 outils
xix.ai

2026 : Découvrez les meilleurs assistants de suivi du sommeil basés sur l’IA, hautement notés et récemment mis à jour, conçus pour une récupération optimale. Ce guide hebdomadaire entièrement actualisé présente des outils puissants qui offrent des tests en conditions réelles, des comparaisons entre versions gratuites et payantes, ainsi que des classements détaillés afin de vous aider à trouver la solution idéale pour améliorer la qualité du sommeil et favoriser de meilleures habitudes avant le coucher. Explorez-le dès maintenant sur XIX.AI pour tirer parti des avantages offerts par l’IA.
10 outils
xix.ai

2026 : les meilleurs copilotes SQL IA les mieux notés pour l'analyse des produits et du chiffre d'affaires ! XIX.AI a sélectionné une gamme d’outils puissants et révolutionnaires à essayer absolument, qui sont soumis à des tests en conditions réelles via des classements mis à jour chaque semaine. Ces outils aident les utilisateurs à booster considérablement leur productivité en accélérant l’analyse des données, en simplifiant les requêtes complexes et en générant des informations précises permettant de prendre des décisions commerciales plus éclairées. Explorez-les dès maintenant pour découvrir l’outil idéal qui vous permettra de tirer pleinement parti de l’IA !
14 outils
xix.ai

2026 : les meilleurs outils d'aide aux devoirs basés sur l'IA, les mieux notés, qui enseignent les concepts fondamentaux et ne se contentent pas de fournir des réponses. Des outils puissants pour les élèves. Une sélection incontournable à ne pas manquer. Mise à jour hebdomadaire. Comparaison entre les versions gratuites et payantes. Tests en conditions réelles. Classements précis pour vous aider à exploiter pleinement votre potentiel d'apprentissage. Explorez dès maintenant pour découvrir l'outil idéal qui vous permettra d'étudier plus efficacement.
10 outils
xix.ai












