


 家
Locusがロボット工学における最大の課題の一つである「マニピュレーション」にどう取り組んでいるか
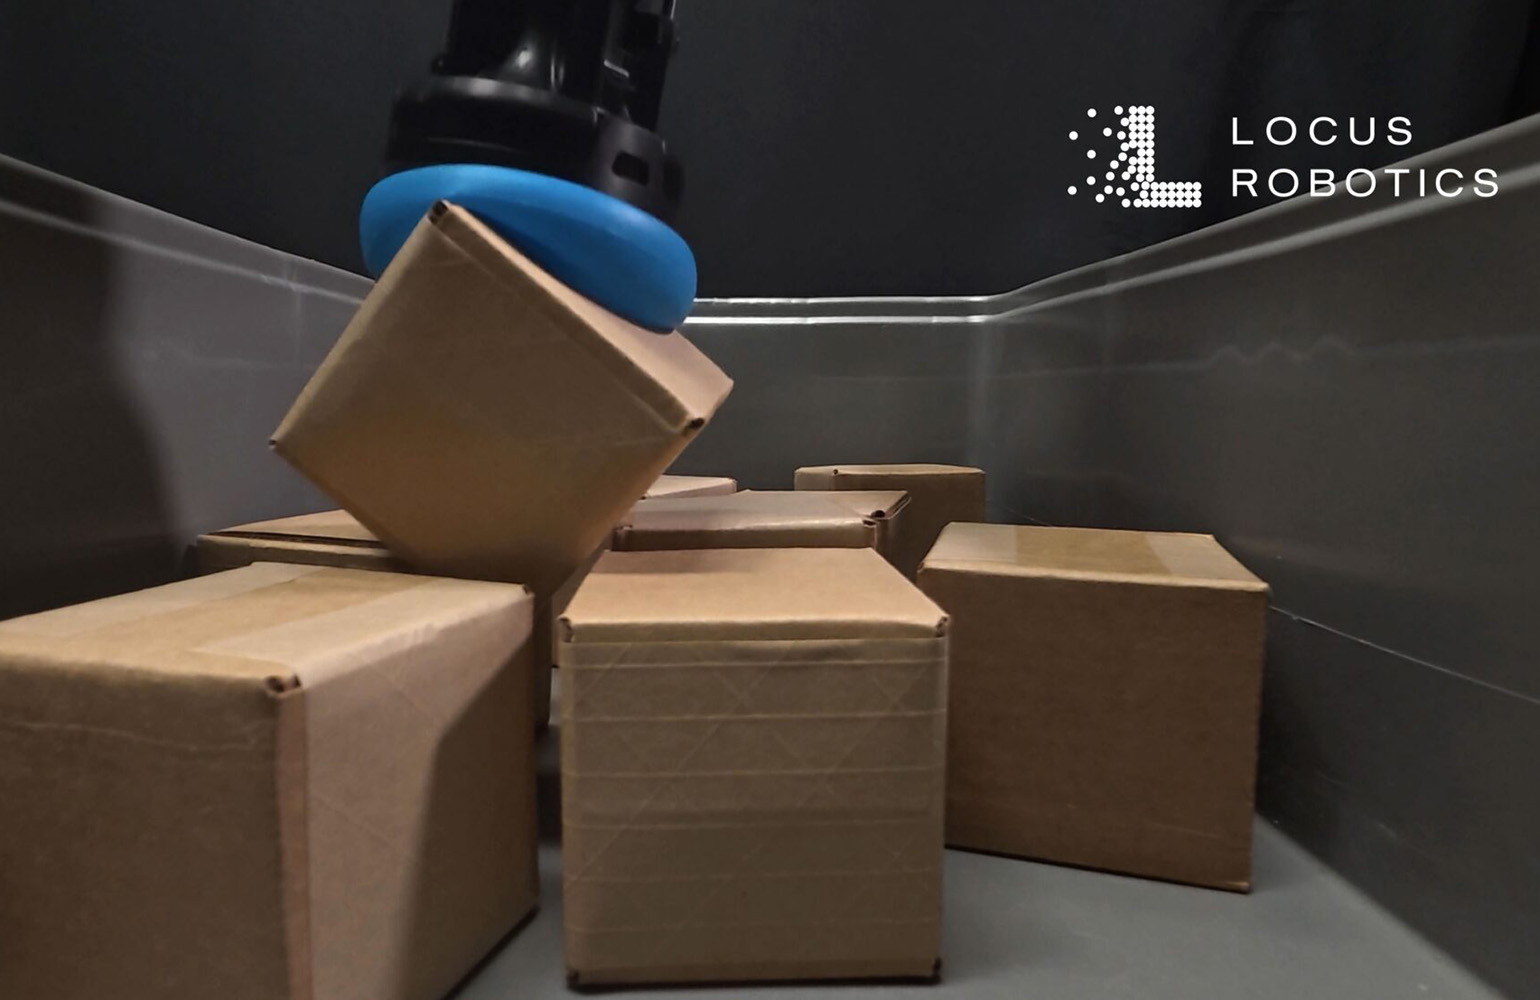
NeuraGraspは、小型容器、多孔質のポリ袋、繊維製品など、さまざまな物品を扱います。 | 出典:Locus Robotics
Locus Robotics社は、実際の運用環境において数多くのロボット技術上の課題を解決してきました。同社の自律移動ロボット(AMR)は、さまざまな施設内で広範囲を移動し、60億回以上のピッキングを支援してきました。現在、同社はロボットによるマニピュレーション分野へと事業を拡大しています。
Locusは2025年3月、カスタム設計のビジョン誘導型ピッキングアームを搭載した移動式マニピュレーター「Array」を発売し、ロボットピッキング分野に参入した。それから1年以上が経過した2026年、Locusは「NeuraGrasp」把持技術で知られるNexera Roboticsを買収した。
Locusのロボット把持部門シニアバイスプレジデントであり、Nexeraの元CEOであるRoy Belak氏は、NexeraがLocusに加わる前に、独自のソフトエンドエフェクタの改良に何年も費やしてきたと述べた。同氏は、この技術がすでに少なくとも6世代の製品改良を経てきたと語った。
「MODEXでLocusと出会った頃、この技術は説得力のある能力を発揮する段階に達していました。その後の経緯は言うまでもありません」と、ベラック氏は『The Robot Report』に語った。
このタイミングは両社にとって理想的だった。Locusは自社施設内でのSKU管理の拡大を目指しており、カナダ・バンクーバーに拠点を置くNexeraは事業拡大の準備が整っていた。
「我々は、この技術を大規模に展開することを目指しています」とベラック氏は述べた。「イノベーターとして、この技術が広く採用されるのを楽しみにしています。今回の提携は、その絶好の機会となりました。」
NeuraGraspはLocus Arrayに何をもたらすのか?
ネクセラは2025年、アレイの市場投入初期計画の段階でロカスと接触した。その段階では、アレイは標準的な吸盤式グリッパーを使用していた。ベラック氏によると、両チームは開発プロセスの終盤において、ネクセラの技術をアレイに統合するために多大な努力を払ったという。
幸いなことに、開発はすでにかなり進んでいたにもかかわらず、ArrayにはNexeraの技術に必要な空気供給源と電源がすでに備わっていた。
「買収に先立ち、この技術を開発プロセスに統合できるよう、多大な準備作業が行われました」とベラック氏は振り返る。「もしそのタイミングをあと1年逃していたら、そうした変更を行うことは極めて困難だったでしょう。」
ベラック氏は、顧客がネクセラの技術を利用できるようになる正確な時期については明言しなかったものの、楽観的な見方を示した。彼は、アレイの次回の公開展示では、この新技術が披露される可能性が高いと見込んでいる。
現在、Locus社はArrayを独自のグリッパーとともに導入の初期段階にあるため、Nexera社は間もなく利用可能になるデータにはまだアクセスできていない。
「Arrayを待ち望んでいる顧客が長蛇の列をなしている」とベラック氏は語った。「統合されれば、システムは多種多様な環境で稼働することになるため、多少のプレッシャーを感じる。その後、データを受け取り始め、プロセスを可能な限り最適化していくことになるだろう。」
吸引式とピンチ式ピッキングの比較
ロボット産業全体を俯瞰して見ると、ベラック氏は、ロボットの把持技術には、吸引式とピンチ把持式の間のスペクトラムが存在すると指摘した。
「吸引方式は、特に倉庫業務において非常に効果的です」と彼は述べた。「60%から70%のケースではこれで十分です。課題となるのは残りの30%から40%のケースで、そこでは高いカバレッジ比が求められます。」
ベラック氏によると、NeuraGraspのソフトグリッピング技術は、吸引とピンチ把持を組み合わせることで、このギャップを埋めているという。
「業界では、ピンチ把持が将来のロボットハンドリングにおいて重要な役割を果たすことは認識されています」と彼は語った。「しかし、我々は、吸引が空気を利用して解決策の相当な部分を担うと確信しています。機能するのであれば、それを捨ててはなりません。」
Locusは速度ではなく、信頼性と高品質な把持に注力している
「産業現場では、信頼性が何よりも重要です」とベラック氏は述べた。「吸引技術には性能上の限界がありますが、その強みは驚異的な信頼性にあります。ピンチ把持技術は、その複雑さによっては、わずかに信頼性が低いものから極めて信頼性が低いものまであり、せいぜい信頼性に疑問が残る程度です。」
ベラック氏は、ロボットがタスクを成功裏に遂行することの重要性を強調した。しかし、ロボットが頻繁に故障したり、物品を取り逃がしたりしては、そのピッキング能力は意味をなさないため、信頼性が最優先事項であることに変わりはない。さらに、ピッキングの品質も不可欠であると彼は指摘した。
「単に作業をこなすことと、高品質で作業をこなすことには大きな違いがあります。Locus Originのロボットは、すでにその高品質な動作で知られています」とベラック氏は語った。「私たちは、その同じ理念をピッキングにも取り入れることを目指しています。」
「これまで、ピッキングに関する主張は、根本的な品質には触れずに投資収益率(ROI)に焦点を当ててきました」と彼は続けた。「1時間あたりのピッキング回数を多くすることは可能ですが、焦点はそれらのピッキングの品質にあるべきです。」
Locusのチームは、商品の破損、重複ピッキング、ピッキングミスの回避を最優先しているとベラック氏は指摘した。これらの問題はロボットの広告ではめったに取り上げられないが、顧客のコストを急速に増加させる可能性がある。「品質が確立されて初めて、スピードを向上させることができる」とベラック氏は述べた。
ロボットピッキングの普及を妨げている要因とは?
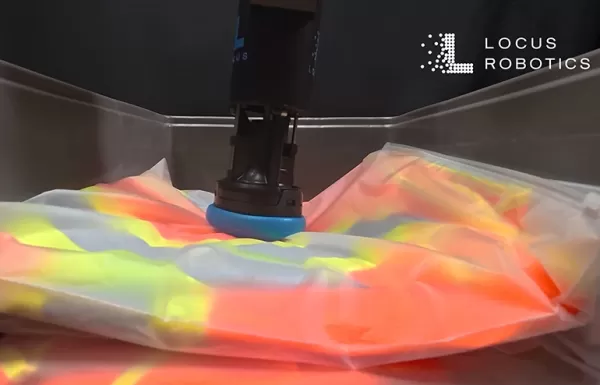
Nexera社の「NeuraGrip」は、多孔質のポリ袋など、従来は取り扱いが困難だった品目にも対応する。| 出典:Locus Robotics
ベラック氏は、この業界の進展を妨げる主な障害として、AIの開発とロボットへの触覚の付与の2点を挙げた。業界は洗練されたハンドや電気機械構造の製作には長けているが、つまみ把持における知能化は遅れをとっている。
「課題は、これらのハンドを効果的に機能させるために必要な、固有受容感覚、データ指標、およびフィードバック機構にすべてある」とベラック氏は述べた。
これは驚くべきことではない。ロボット産業は最近、ロボット向けの堅牢な物理的AIシステムを構築するために数百万単位の資金調達に成功している。人間の脳は数十億年かけて進化してきたものであり、一部の企業は膨大なデータを生成することでこのギャップを埋めようとしているが、触覚センシングの欠如は明らかになっている。
「物理システムには、ある重要な要素が欠けている。それは、限られた使用後も性能が低下しない、堅牢で信頼性の高いロボットの触覚だ。これをシミュレートしたり、そのためのデータを生成したりすることは極めて困難だ」とベラック氏は述べた。「シミュレーションデータだけでは、この問題を大幅に解決できるとは考えていない」
Nexeraは現在、触覚を活用しており、そのさらなる進化に関心を寄せている。LocusはArrayの導入においてまだ初期段階にあるが、ベラック氏は、同社のマニピュレーションに関するロードマップはArrayの枠を超えていると述べた。
「ロボットによるマニピュレーション――それが『Array』であれ、他の技術バージョンであれ、あるいはピッキングベンチであれ――は、私たちが卓越を目指しているイノベーションの柱の一つです」と同氏は語った。
編集部注:Locus RoboticsのCEOであるリック・フォーク氏は、10月20日と21日にカリフォルニア州サンタクララで開催される「RoboBusiness 2026」で講演を行う。フォーク氏は、パネルディスカッション「The RaaS Playbook: Pricing, Service & Scale」に参加する予定だ。
関連記事
 AI² Robotics、車輪付きヒューマノイドロボット事業で、企業価値30億ドルを評価され、7億3500万ドルを調達
AI2は、二足歩行型システムではなく車輪付きヒューマノイドロボットを製造しており、移動範囲を犠牲にする代わりに、機械構造の簡素化と耐久性を重視している。 | 提供:Ai2 RoboticsAI² Roboticsは新たな資金調達ラウンドで約7億3500万ドルを調達し、企業価値を500億人民元(約28億米ドル)以上に引き上げた。この資金注入により、深センに拠点を置く同社は、急速に進化する中国のフィジ
エプソン、コンパクトなデザインとノーコードプログラミングを備えたAX6協働ロボットを公開
AX6の力および電力制限付きロボットアームは、軽量で使いやすいように設計されています。出典:EpsonEpson Robotsは今週、6軸ロボットラインナップにAX6協働ロボットを追加しました。同社は、この新しいコボットが電力および力制限機能を備えており、適切なリスクアセスメントを行うことで、従来の安全バリアなしで人間と共に動作させることができる可能性があると述べています。「協働ロボットは、プログラミングと統合を簡素化することで多くの新規ロボットユーザーの参入障壁を下げるとともに、スペースとユー
シーメンスとヒューマノイド・テスト、物流分野でヒューマノイドロボット「HMND 01 Alpha」を試験運用
Humanoid社の移動型マニピュレーターが、コンベアベルトからトート箱を取り出している。出典:シーメンスシーメンスAGとヒューマノイドは、ドイツ・エアランゲンにあるシーメンスの電子部品工場において、車輪付きヒューマノイドロボット「HMND 01 Alpha」の試験が成功裏に完了したことを発表した。シーメンスとNVIDIAとの戦略的パートナーシップを活用し、同ロボットは自律的に物流業務を遂行した。
関連特集おすすめ
デザインとアート
 おすすめのAIイラスト作成ツール:編集用シーンや表紙アートを素早く作成
2026年最新・高評価のAIイラストレーションツール:当サイトが厳選したこのリストには、見事な編集用シーンや人目を引く表紙アートを素早く作成できる、高性能なツールが掲載されています。各ツールは実環境での厳格なテストを経ており、無料版と有料版の比較も掲載されているため、ご自身のワークフローに最適なツールを見つけるのに役立ちます。 今すぐこれらの「必見」ソリューションを試して、AIの力を最大限に活用し、クリエイティブな生産性を高めましょう。XIX.AIで今すぐチェックしてください。
 10 ツール
 xix.ai
教育と学習
試験対策に最適なAIチューター:数学、理科、英語の練習
2026年最新の、試験対策で高評価を得ている最高のAIチューターがXIX.AIに登場!厳選されたこのリストには、無料版と有料版の比較、実戦的なテスト、毎週更新されるランキングなどを提供する、画期的なツールが勢ぞろいしています。これらは、ライティングの効率を高め、複雑なトピックの学習を簡素化し、あなたの学業的な可能性を引き出すのに役立ちます。 今すぐチェックして、あなたにぴったりの試験対策ツールを見つけ、今日から作成を始めて、AIの力を最大限に活用しましょう!
10 ツール
xix.ai
ファイナンス
個人のお金管理のためのAI予算計画ツール
2026年の最新・最高評価のAI予算管理ツールがXIX.AIで登場!この厳選コレクションは、現実的なテストを行い、支出習慣を理解し、生産性を高めるためのパーソナライズされた計画を作成するのに役立つ革新的なソリューションを提供しています。無料版と有料版の比較や詳細なランキングもご用意しています。お金の管理を簡素化し、AIの優位性を引き出すためにぜひ試してほしいツールです。今すぐチェックしましょう!
11 ツール
xix.ai
健康とウェルネス
AI睡眠追跡アシスタント:より良い就寝習慣で回復力を高める
2026年最新かつ最高評価を受けているAI睡眠追跡アシスタントを厳選し、最適な回復を実現できるようご紹介します。完全に更新されたこの週間ガイドには、実際のテスト結果や無料版と有料版の比較、詳細なランキングなど、睡眠の質を向上させてより良い就寝習慣をサポートする最適なソリューションを見つけるのに役立つ強力なツールが掲載されています。今すぐXIX.AIでご覧ください。
10 ツール
xix.ai
データ分析
製品および収益分析のためのAI SQLコパイロット
2026年版 製品・収益分析に最適な、高評価のAI SQLコパイロット最新ランキング! XIX.AIは、毎週更新されるランキングを通じて実環境でのテストを経た、強力で画期的な「ぜひ試すべきツール」を厳選しました。これらのツールは、データ分析を加速させ、複雑なクエリを効率化し、正確なインサイトを生成することで、ユーザーの生産性を大幅に向上させ、より賢明なビジネス意思決定を後押しします。今すぐチェックして、AIの真価を引き出すあなたにぴったりのツールを見つけましょう!
14 ツール
xix.ai
教育と学習
学びを促進する最高のAI宿題支援ツール:答えだけでなく、概念を学べる
2026年最新・最高評価のAI宿題サポートツール。単なる答えだけでなく、核心となる概念を教える、学生にとって強力なツール。ぜひ試してほしい厳選リスト。毎週更新。無料版と有料版の比較、実地テストによる正確なランキングで、あなたの学習能力を最大限に引き出します。今すぐチェックして、よりスマートな学習を実現するあなたにぴったりのツールを見つけましょう。
10 ツール
xix.ai

 コメント (0)
0/500
NeuraGraspは、小型容器、多孔質のポリ袋、繊維製品など、さまざまな物品を扱います。 | 出典:Locus Robotics
Locus Robotics社は、実際の運用環境において数多くのロボット技術上の課題を解決してきました。同社の自律移動ロボット(AMR)は、さまざまな施設内で広範囲を移動し、60億回以上のピッキングを支援してきました。現在、同社はロボットによるマニピュレーション分野へと事業を拡大しています。
Locusは2025年3月、カスタム設計のビジョン誘導型ピッキングアームを搭載した移動式マニピュレーター「Array」を発売し、ロボットピッキング分野に参入した。それから1年以上が経過した2026年、Locusは「NeuraGrasp」把持技術で知られるNexera Roboticsを買収した。
Locusのロボット把持部門シニアバイスプレジデントであり、Nexeraの元CEOであるRoy Belak氏は、NexeraがLocusに加わる前に、独自のソフトエンドエフェクタの改良に何年も費やしてきたと述べた。同氏は、この技術がすでに少なくとも6世代の製品改良を経てきたと語った。
「MODEXでLocusと出会った頃、この技術は説得力のある能力を発揮する段階に達していました。その後の経緯は言うまでもありません」と、ベラック氏は『The Robot Report』に語った。
このタイミングは両社にとって理想的だった。Locusは自社施設内でのSKU管理の拡大を目指しており、カナダ・バンクーバーに拠点を置くNexeraは事業拡大の準備が整っていた。
「我々は、この技術を大規模に展開することを目指しています」とベラック氏は述べた。「イノベーターとして、この技術が広く採用されるのを楽しみにしています。今回の提携は、その絶好の機会となりました。」
NeuraGraspはLocus Arrayに何をもたらすのか?
ネクセラは2025年、アレイの市場投入初期計画の段階でロカスと接触した。その段階では、アレイは標準的な吸盤式グリッパーを使用していた。ベラック氏によると、両チームは開発プロセスの終盤において、ネクセラの技術をアレイに統合するために多大な努力を払ったという。
幸いなことに、開発はすでにかなり進んでいたにもかかわらず、ArrayにはNexeraの技術に必要な空気供給源と電源がすでに備わっていた。
「買収に先立ち、この技術を開発プロセスに統合できるよう、多大な準備作業が行われました」とベラック氏は振り返る。「もしそのタイミングをあと1年逃していたら、そうした変更を行うことは極めて困難だったでしょう。」
ベラック氏は、顧客がネクセラの技術を利用できるようになる正確な時期については明言しなかったものの、楽観的な見方を示した。彼は、アレイの次回の公開展示では、この新技術が披露される可能性が高いと見込んでいる。
現在、Locus社はArrayを独自のグリッパーとともに導入の初期段階にあるため、Nexera社は間もなく利用可能になるデータにはまだアクセスできていない。
「Arrayを待ち望んでいる顧客が長蛇の列をなしている」とベラック氏は語った。「統合されれば、システムは多種多様な環境で稼働することになるため、多少のプレッシャーを感じる。その後、データを受け取り始め、プロセスを可能な限り最適化していくことになるだろう。」
吸引式とピンチ式ピッキングの比較
ロボット産業全体を俯瞰して見ると、ベラック氏は、ロボットの把持技術には、吸引式とピンチ把持式の間のスペクトラムが存在すると指摘した。
「吸引方式は、特に倉庫業務において非常に効果的です」と彼は述べた。「60%から70%のケースではこれで十分です。課題となるのは残りの30%から40%のケースで、そこでは高いカバレッジ比が求められます。」
ベラック氏によると、NeuraGraspのソフトグリッピング技術は、吸引とピンチ把持を組み合わせることで、このギャップを埋めているという。
「業界では、ピンチ把持が将来のロボットハンドリングにおいて重要な役割を果たすことは認識されています」と彼は語った。「しかし、我々は、吸引が空気を利用して解決策の相当な部分を担うと確信しています。機能するのであれば、それを捨ててはなりません。」
Locusは速度ではなく、信頼性と高品質な把持に注力している
「産業現場では、信頼性が何よりも重要です」とベラック氏は述べた。「吸引技術には性能上の限界がありますが、その強みは驚異的な信頼性にあります。ピンチ把持技術は、その複雑さによっては、わずかに信頼性が低いものから極めて信頼性が低いものまであり、せいぜい信頼性に疑問が残る程度です。」
ベラック氏は、ロボットがタスクを成功裏に遂行することの重要性を強調した。しかし、ロボットが頻繁に故障したり、物品を取り逃がしたりしては、そのピッキング能力は意味をなさないため、信頼性が最優先事項であることに変わりはない。さらに、ピッキングの品質も不可欠であると彼は指摘した。
「単に作業をこなすことと、高品質で作業をこなすことには大きな違いがあります。Locus Originのロボットは、すでにその高品質な動作で知られています」とベラック氏は語った。「私たちは、その同じ理念をピッキングにも取り入れることを目指しています。」
「これまで、ピッキングに関する主張は、根本的な品質には触れずに投資収益率(ROI)に焦点を当ててきました」と彼は続けた。「1時間あたりのピッキング回数を多くすることは可能ですが、焦点はそれらのピッキングの品質にあるべきです。」
Locusのチームは、商品の破損、重複ピッキング、ピッキングミスの回避を最優先しているとベラック氏は指摘した。これらの問題はロボットの広告ではめったに取り上げられないが、顧客のコストを急速に増加させる可能性がある。「品質が確立されて初めて、スピードを向上させることができる」とベラック氏は述べた。
ロボットピッキングの普及を妨げている要因とは?
Nexera社の「NeuraGrip」は、多孔質のポリ袋など、従来は取り扱いが困難だった品目にも対応する。| 出典:Locus Robotics
ベラック氏は、この業界の進展を妨げる主な障害として、AIの開発とロボットへの触覚の付与の2点を挙げた。業界は洗練されたハンドや電気機械構造の製作には長けているが、つまみ把持における知能化は遅れをとっている。
「課題は、これらのハンドを効果的に機能させるために必要な、固有受容感覚、データ指標、およびフィードバック機構にすべてある」とベラック氏は述べた。
これは驚くべきことではない。ロボット産業は最近、ロボット向けの堅牢な物理的AIシステムを構築するために数百万単位の資金調達に成功している。人間の脳は数十億年かけて進化してきたものであり、一部の企業は膨大なデータを生成することでこのギャップを埋めようとしているが、触覚センシングの欠如は明らかになっている。
「物理システムには、ある重要な要素が欠けている。それは、限られた使用後も性能が低下しない、堅牢で信頼性の高いロボットの触覚だ。これをシミュレートしたり、そのためのデータを生成したりすることは極めて困難だ」とベラック氏は述べた。「シミュレーションデータだけでは、この問題を大幅に解決できるとは考えていない」
Nexeraは現在、触覚を活用しており、そのさらなる進化に関心を寄せている。LocusはArrayの導入においてまだ初期段階にあるが、ベラック氏は、同社のマニピュレーションに関するロードマップはArrayの枠を超えていると述べた。
「ロボットによるマニピュレーション――それが『Array』であれ、他の技術バージョンであれ、あるいはピッキングベンチであれ――は、私たちが卓越を目指しているイノベーションの柱の一つです」と同氏は語った。
編集部注:Locus RoboticsのCEOであるリック・フォーク氏は、10月20日と21日にカリフォルニア州サンタクララで開催される「RoboBusiness 2026」で講演を行う。フォーク氏は、パネルディスカッション「The RaaS Playbook: Pricing, Service & Scale」に参加する予定だ。








 AI² Robotics、車輪付きヒューマノイドロボット事業で、企業価値30億ドルを評価され、7億3500万ドルを調達
AI2は、二足歩行型システムではなく車輪付きヒューマノイドロボットを製造しており、移動範囲を犠牲にする代わりに、機械構造の簡素化と耐久性を重視している。 | 提供:Ai2 RoboticsAI² Roboticsは新たな資金調達ラウンドで約7億3500万ドルを調達し、企業価値を500億人民元(約28億米ドル)以上に引き上げた。この資金注入により、深センに拠点を置く同社は、急速に進化する中国のフィジ
 エプソン、コンパクトなデザインとノーコードプログラミングを備えたAX6協働ロボットを公開
AX6の力および電力制限付きロボットアームは、軽量で使いやすいように設計されています。出典:EpsonEpson Robotsは今週、6軸ロボットラインナップにAX6協働ロボットを追加しました。同社は、この新しいコボットが電力および力制限機能を備えており、適切なリスクアセスメントを行うことで、従来の安全バリアなしで人間と共に動作させることができる可能性があると述べています。「協働ロボットは、プログラミングと統合を簡素化することで多くの新規ロボットユーザーの参入障壁を下げるとともに、スペースとユー
 シーメンスとヒューマノイド・テスト、物流分野でヒューマノイドロボット「HMND 01 Alpha」を試験運用
Humanoid社の移動型マニピュレーターが、コンベアベルトからトート箱を取り出している。出典:シーメンスシーメンスAGとヒューマノイドは、ドイツ・エアランゲンにあるシーメンスの電子部品工場において、車輪付きヒューマノイドロボット「HMND 01 Alpha」の試験が成功裏に完了したことを発表した。シーメンスとNVIDIAとの戦略的パートナーシップを活用し、同ロボットは自律的に物流業務を遂行した。

2026年最新・高評価のAIイラストレーションツール:当サイトが厳選したこのリストには、見事な編集用シーンや人目を引く表紙アートを素早く作成できる、高性能なツールが掲載されています。各ツールは実環境での厳格なテストを経ており、無料版と有料版の比較も掲載されているため、ご自身のワークフローに最適なツールを見つけるのに役立ちます。 今すぐこれらの「必見」ソリューションを試して、AIの力を最大限に活用し、クリエイティブな生産性を高めましょう。XIX.AIで今すぐチェックしてください。
10 ツール
xix.ai

2026年最新の、試験対策で高評価を得ている最高のAIチューターがXIX.AIに登場!厳選されたこのリストには、無料版と有料版の比較、実戦的なテスト、毎週更新されるランキングなどを提供する、画期的なツールが勢ぞろいしています。これらは、ライティングの効率を高め、複雑なトピックの学習を簡素化し、あなたの学業的な可能性を引き出すのに役立ちます。 今すぐチェックして、あなたにぴったりの試験対策ツールを見つけ、今日から作成を始めて、AIの力を最大限に活用しましょう!
10 ツール
xix.ai

2026年の最新・最高評価のAI予算管理ツールがXIX.AIで登場!この厳選コレクションは、現実的なテストを行い、支出習慣を理解し、生産性を高めるためのパーソナライズされた計画を作成するのに役立つ革新的なソリューションを提供しています。無料版と有料版の比較や詳細なランキングもご用意しています。お金の管理を簡素化し、AIの優位性を引き出すためにぜひ試してほしいツールです。今すぐチェックしましょう!
11 ツール
xix.ai

2026年最新かつ最高評価を受けているAI睡眠追跡アシスタントを厳選し、最適な回復を実現できるようご紹介します。完全に更新されたこの週間ガイドには、実際のテスト結果や無料版と有料版の比較、詳細なランキングなど、睡眠の質を向上させてより良い就寝習慣をサポートする最適なソリューションを見つけるのに役立つ強力なツールが掲載されています。今すぐXIX.AIでご覧ください。
10 ツール
xix.ai

2026年版 製品・収益分析に最適な、高評価のAI SQLコパイロット最新ランキング! XIX.AIは、毎週更新されるランキングを通じて実環境でのテストを経た、強力で画期的な「ぜひ試すべきツール」を厳選しました。これらのツールは、データ分析を加速させ、複雑なクエリを効率化し、正確なインサイトを生成することで、ユーザーの生産性を大幅に向上させ、より賢明なビジネス意思決定を後押しします。今すぐチェックして、AIの真価を引き出すあなたにぴったりのツールを見つけましょう!
14 ツール
xix.ai

2026年最新・最高評価のAI宿題サポートツール。単なる答えだけでなく、核心となる概念を教える、学生にとって強力なツール。ぜひ試してほしい厳選リスト。毎週更新。無料版と有料版の比較、実地テストによる正確なランキングで、あなたの学習能力を最大限に引き出します。今すぐチェックして、よりスマートな学習を実現するあなたにぴったりのツールを見つけましょう。
10 ツール
xix.ai












