


 首页
英特尔RealSense在GTC大会上首次展示自主导航类人机器人
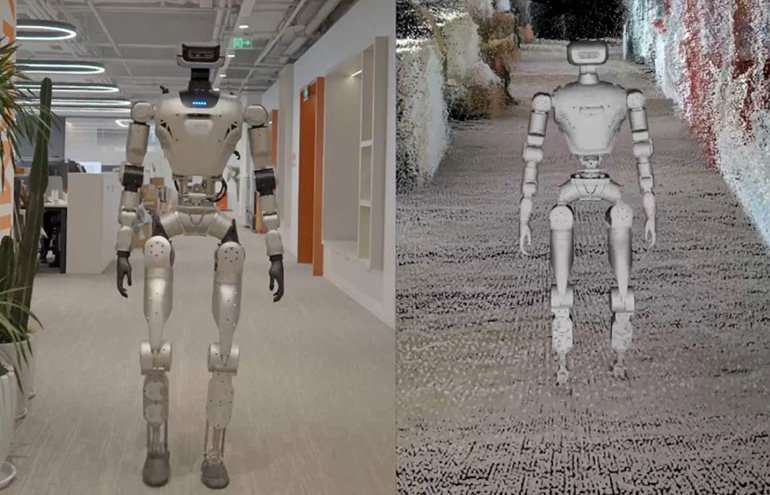
LimX 展示了利用 RealSense 相机和 NVIDIA CuVSLAM 实现的安全导航。来源:RealSense
随着类人机器人从原型机向实际应用转型,可靠的感知能力不仅关乎性能,更对安全性至关重要。RealSense在本周的NVIDIA GTC大会上强调了这一点,并展示了与LimX Dynamics合作开发的先进导航能力。
“人形机器人在复杂的三维空间中与人类协同工作,所处的环境时刻都在变化,”RealSense首席执行官纳达夫·奥尔巴赫(Nadav Orbach)表示。“为了让机器人能与人类安全共处,其感知系统必须超越单纯处理原始传感器数据的范畴。它们需要像视觉皮层一样运作,从而实现精准定位、避障、地形理解,并在非结构化环境中保持稳定且可预测的运动。”
RealSense 于去年从英特尔公司分拆出来,为自主移动机器人(AMR)、类人机器人以及工业自动化、医疗保健和门禁控制等领域的各种应用提供深度摄像头和视觉系统。这家总部位于加利福尼亚州库比蒂诺的公司表示,其感知技术使机器和物理人工智能能够可靠且智能地在人类世界中导航并与之互动。
RealSense为类人机器人提供“视觉皮层”
“赋予机器人视觉能力的摄像头、先进感知及推理软件,绝不仅仅是导航或任务执行工具,”RealSense解释道,“它们相当于类人机器人的视觉皮层,使其能够在人类环境中有效移动、工作和运作。”
该公司声称,其在加利福尼亚州圣何塞举行的GTC大会上展示的类人机器人自主导航技术是业界首创。LimX Dynamics计划展示高密度3D深度感知技术如何使腿式机器人能够安全且可预测地进行定位、建图和自主导航。
该系统采用搭载vSLAM(视觉同步定位与建图)技术的RealSense深度摄像头,并整合了NVIDIA CuVSLAM的里程计功能。NVIDIA Isaac Lab加速了该技术栈的开发,为强化学习和策略训练提供了高保真数字环境。
总部位于中国深圳的 LimX Dynamics 表示,这种“模拟优先”的方法有助于弥合“模拟到现实”的鸿沟,使其类人机器人能在 NVIDIA GTC 大会上进行实体首秀之前,在经过安全验证的前提下掌握复杂的 3D 操作。
类人机器人需要三维空间导航
RealSense指出,轮式机器人通常在可预测的平面上移动,优先考虑速度和效率——扫地机器人便是典型代表。
然而,该公司指出,类人机器人和四足机器人面临的挑战要大得多。它们在完整的3D空间中导航,这涉及接触点的变化和非线性运动。这要求脚部放置稳定并持续感知环境。
“仅依赖编码器的里程计和2D激光雷达——这些通常用于轮式机器人的技术——缺乏实现稳定安全运动所需的全面3D感知能力,”RealSense强调。“迄今为止,这一局限性一直制约着机器人的部署,迫使许多多足机器人不得不依赖遥控操作、近距离监督或严格受控的环境。”
编者按:RealSense首席营销官Mike Nielsen将参加2026年机器人峰会暨博览会上关于“类人机器人现状”的主题论坛。
LimX Dynamics将展示更安全的机器人发展路径
双方合作伙伴表示,将演示 RealSense 的高密度深度感知技术如何与 NVIDIA 的视觉里程计及 cuVSLAM 技术相结合,实现场景理解、定位、建图和导航。这使得 LimX 的人形机器人能够在三维空间中安全运行。
具体而言,他们指出更安全的机器人技术包括:
精准的定位与建图,确保机器人始终掌握自身位置及周边环境。与人员及移动物体的碰撞规避。通过三维感知地形、边缘及高度变化,实现防跌倒与稳定行走。可预测且符合人类直觉的运动模式,最大限度减少突然停止或异常修正。“高密度3D感知技术还解锁了历史上难以安全执行的新行为,”RealSense解释道。“这些包括楼梯导航、路缘和高度检测、不平坦地形的穿越,以及在共享空间中的动态障碍物避让。先进的路径规划使机器人能够适应不断变化的条件,例如移动的推车、位移的托盘,或进入其路径的人员。”
RealSense表示,LimX Dynamics的演示凸显了其在更广泛的机器人生态系统中日益扩大的作用。该公司强调了其在深度感知领域十年的创新成果,包括针对近距离和中距离感知优化的主动立体视觉技术,以及成熟的软件开发工具包(SDK)生态系统。
此外,RealSense 表示,其已协助机器人团队更高效地进行原型设计和规模化生产,并正在加速类人机器人系统安全自主能力的开发。
相关文章
 Nvidia 首席执行官黄仁勋告诉特朗普:“我们不会让 [人工智能放缓] 发生。”
在周一于洛杉矶举行的 All-In 峰会上,英伟达(Nvidia)首席执行官黄仁勋接到美国总统唐纳德·特朗普的意外来电,这是一通他无法简单忽略的电话。“我正和几位好友站在台上,”黄仁勋向特朗普解释道,他指的是 All-In 播客背后的风险投资家,包括科技投资者 Chamath Palihapitiya 和 Jason Calacanis,以及白宫顾问 David Friedberg 和 David Sacks。这一举动很可能让公关专业人士感到噩梦连连,黄仁勋通过将特朗普置于免提模式,让全场听
黄仁勋揭示英伟达“全新”的2000亿美元市场机遇
英伟达创始人兼首席执行官黄仁勋脱颖而出,成为推动公司叙事的最具吸引力的企业愿景家之一,甚至可能是最伟大的。在对公司未来前景和收入流方面,他毫不掩饰的乐观态度甚至可能超越Salesforce的马克·贝尼奥夫。然而,他始终用一个个季度的业绩来印证这种热情。与其对他的“为英伟达发现了一个全新的2000亿美元总可寻址市场(TAM)”的说法持怀疑态度,我认为他已经赢得了一定的可信度。黄仁勋将这一巨大的新市场机会归因于英伟达今年3月推出的最新CPU产品Vera。在周三的财报电话会议上——该公司刚刚度过
OneRail 利用英伟达人工智能优化实时“最后一公里”配送
OneRail推出了一款基于Nvidia技术的人工智能驱动配送平台,旨在协助零售商、批发商和分销商为单个订单确定最高效的配送方式。据 OneRail 介绍,该系统名为 OmniSTAR,可评估各种配送渠道——包括自有车队、快递员、包裹服务及其他物流模式——以确定既能满足服务水平协议(SLA),又最具成本效益的解决方案。该平台将英伟达的 cuOpt 决策优化引擎和 cuDF 数据处理软件与 OneR
相关专题推荐
写作
 最适合撰写长篇SEO文章的AI大纲生成器
2026年最新、最受好评的AI大纲生成器,专为长篇SEO文章打造,由XIX.AI精心甄选。这些强大的工具在快速创建高质量内容方面提供了颠覆性的帮助,显著提升了写作效率。 获取免费版与付费版的对比分析,以及实际测试结果和详细排名,助您找到最适合自身需求、不容错过的理想选择。立即探索,解锁您的AI竞争优势。
 8 个工具
 xix.ai
教育与学习
用于作业和考试备考的AI学习工具
2026年最新最佳AI学习工具,助您轻松完成作业和备考!XIX.AI精心筛选出一份广受好评的顶级工具清单,这些功能强大、颠覆传统的工具经过实际测试,能帮助学生提升效率、简化作业流程,并轻松通过考试。 获取免费版与付费版的对比分析、详细排名以及必试选项,释放你的AI优势。立即探索!
10 个工具
xix.ai
音乐创作
面向词曲创作者、旋律片段、主旋律及多语言草稿创作的AI人声演示工具
2026 年最新最佳 AI 人声演示工具,专为词曲创作者、旋律创作者和多语言内容团队打造!XIX.AI 精心整理了一份经过严格真实世界测试的高评分、变革性工具列表。您将找到详细的免费与付费对比数据、全面排名以及必试选项,帮助您提升创作效率并释放创意潜力。立即探索,发现满足您所有内容需求的完美工具!
9 个工具
xix.ai
商业
适合中小企业的最佳AI竞品分析工具
2026年最新最佳、评价最高的中小企业AI竞争研究工具!XIX.AI精心精选了一系列功能强大、颠覆行业格局的工具,每周都会根据严格的实际测试和详细排名进行更新。您可以查看全面的免费版与付费版对比,从而找到那些能提升工作效率、助您赢得竞争优势的必试工具。 立即探索,发现最适合您的工具!
9 个工具
xix.ai
图像编辑
用于电商服装、皮肤清洁和色彩一致性的 Photoshop AI 修图工具
2026 年最新最佳 Photoshop AI 修图工具,适用于电商服装、皮肤清洁和色彩一致性!这份顶级精选列表包含强大的变革性解决方案,可帮助您提升写作效率、简化内容创作并轻松实现完美的视觉效果。每个工具都经过实际测试,并通过每周更新的排名进行验证,同时提供免费与付费版本的详细对比。由 XIX.AI 支持,这是任何希望发挥 AI 优势的人必试指南。立即探索!
10 个工具
xix.ai
提示词
适用于 ChatGPT 工作流的最佳 AI 提示词库
2026年最新、最受好评的AI提示词库,可优化各类ChatGPT工作流程。XIX.AI精心整理了一套功能强大、具有颠覆性的提示词库,均经过严格的实际测试,以确保最佳性能。 您可以查看详细的免费版与付费版对比分析以及专家排名,这些内容将帮助您挑选出必试的工具,从而提升工作效率并释放您的AI优势。立即探索!
11 个工具
xix.ai

 评论 (0)
0/500
LimX 展示了利用 RealSense 相机和 NVIDIA CuVSLAM 实现的安全导航。来源:RealSense
随着类人机器人从原型机向实际应用转型,可靠的感知能力不仅关乎性能,更对安全性至关重要。RealSense在本周的NVIDIA GTC大会上强调了这一点,并展示了与LimX Dynamics合作开发的先进导航能力。
“人形机器人在复杂的三维空间中与人类协同工作,所处的环境时刻都在变化,”RealSense首席执行官纳达夫·奥尔巴赫(Nadav Orbach)表示。“为了让机器人能与人类安全共处,其感知系统必须超越单纯处理原始传感器数据的范畴。它们需要像视觉皮层一样运作,从而实现精准定位、避障、地形理解,并在非结构化环境中保持稳定且可预测的运动。”
RealSense 于去年从英特尔公司分拆出来,为自主移动机器人(AMR)、类人机器人以及工业自动化、医疗保健和门禁控制等领域的各种应用提供深度摄像头和视觉系统。这家总部位于加利福尼亚州库比蒂诺的公司表示,其感知技术使机器和物理人工智能能够可靠且智能地在人类世界中导航并与之互动。
RealSense为类人机器人提供“视觉皮层”
“赋予机器人视觉能力的摄像头、先进感知及推理软件,绝不仅仅是导航或任务执行工具,”RealSense解释道,“它们相当于类人机器人的视觉皮层,使其能够在人类环境中有效移动、工作和运作。”
该公司声称,其在加利福尼亚州圣何塞举行的GTC大会上展示的类人机器人自主导航技术是业界首创。LimX Dynamics计划展示高密度3D深度感知技术如何使腿式机器人能够安全且可预测地进行定位、建图和自主导航。
该系统采用搭载vSLAM(视觉同步定位与建图)技术的RealSense深度摄像头,并整合了NVIDIA CuVSLAM的里程计功能。NVIDIA Isaac Lab加速了该技术栈的开发,为强化学习和策略训练提供了高保真数字环境。
总部位于中国深圳的 LimX Dynamics 表示,这种“模拟优先”的方法有助于弥合“模拟到现实”的鸿沟,使其类人机器人能在 NVIDIA GTC 大会上进行实体首秀之前,在经过安全验证的前提下掌握复杂的 3D 操作。
类人机器人需要三维空间导航
RealSense指出,轮式机器人通常在可预测的平面上移动,优先考虑速度和效率——扫地机器人便是典型代表。
然而,该公司指出,类人机器人和四足机器人面临的挑战要大得多。它们在完整的3D空间中导航,这涉及接触点的变化和非线性运动。这要求脚部放置稳定并持续感知环境。
“仅依赖编码器的里程计和2D激光雷达——这些通常用于轮式机器人的技术——缺乏实现稳定安全运动所需的全面3D感知能力,”RealSense强调。“迄今为止,这一局限性一直制约着机器人的部署,迫使许多多足机器人不得不依赖遥控操作、近距离监督或严格受控的环境。”
编者按:RealSense首席营销官Mike Nielsen将参加2026年机器人峰会暨博览会上关于“类人机器人现状”的主题论坛。
LimX Dynamics将展示更安全的机器人发展路径
双方合作伙伴表示,将演示 RealSense 的高密度深度感知技术如何与 NVIDIA 的视觉里程计及 cuVSLAM 技术相结合,实现场景理解、定位、建图和导航。这使得 LimX 的人形机器人能够在三维空间中安全运行。
具体而言,他们指出更安全的机器人技术包括:
精准的定位与建图,确保机器人始终掌握自身位置及周边环境。与人员及移动物体的碰撞规避。通过三维感知地形、边缘及高度变化,实现防跌倒与稳定行走。可预测且符合人类直觉的运动模式,最大限度减少突然停止或异常修正。“高密度3D感知技术还解锁了历史上难以安全执行的新行为,”RealSense解释道。“这些包括楼梯导航、路缘和高度检测、不平坦地形的穿越,以及在共享空间中的动态障碍物避让。先进的路径规划使机器人能够适应不断变化的条件,例如移动的推车、位移的托盘,或进入其路径的人员。”
RealSense表示,LimX Dynamics的演示凸显了其在更广泛的机器人生态系统中日益扩大的作用。该公司强调了其在深度感知领域十年的创新成果,包括针对近距离和中距离感知优化的主动立体视觉技术,以及成熟的软件开发工具包(SDK)生态系统。
此外,RealSense 表示,其已协助机器人团队更高效地进行原型设计和规模化生产,并正在加速类人机器人系统安全自主能力的开发。








 Nvidia 首席执行官黄仁勋告诉特朗普:“我们不会让 [人工智能放缓] 发生。”
在周一于洛杉矶举行的 All-In 峰会上,英伟达(Nvidia)首席执行官黄仁勋接到美国总统唐纳德·特朗普的意外来电,这是一通他无法简单忽略的电话。“我正和几位好友站在台上,”黄仁勋向特朗普解释道,他指的是 All-In 播客背后的风险投资家,包括科技投资者 Chamath Palihapitiya 和 Jason Calacanis,以及白宫顾问 David Friedberg 和 David Sacks。这一举动很可能让公关专业人士感到噩梦连连,黄仁勋通过将特朗普置于免提模式,让全场听
 黄仁勋揭示英伟达“全新”的2000亿美元市场机遇
英伟达创始人兼首席执行官黄仁勋脱颖而出,成为推动公司叙事的最具吸引力的企业愿景家之一,甚至可能是最伟大的。在对公司未来前景和收入流方面,他毫不掩饰的乐观态度甚至可能超越Salesforce的马克·贝尼奥夫。然而,他始终用一个个季度的业绩来印证这种热情。与其对他的“为英伟达发现了一个全新的2000亿美元总可寻址市场(TAM)”的说法持怀疑态度,我认为他已经赢得了一定的可信度。黄仁勋将这一巨大的新市场机会归因于英伟达今年3月推出的最新CPU产品Vera。在周三的财报电话会议上——该公司刚刚度过
 OneRail 利用英伟达人工智能优化实时“最后一公里”配送
OneRail推出了一款基于Nvidia技术的人工智能驱动配送平台,旨在协助零售商、批发商和分销商为单个订单确定最高效的配送方式。据 OneRail 介绍,该系统名为 OmniSTAR,可评估各种配送渠道——包括自有车队、快递员、包裹服务及其他物流模式——以确定既能满足服务水平协议(SLA),又最具成本效益的解决方案。该平台将英伟达的 cuOpt 决策优化引擎和 cuDF 数据处理软件与 OneR

2026年最新、最受好评的AI大纲生成器,专为长篇SEO文章打造,由XIX.AI精心甄选。这些强大的工具在快速创建高质量内容方面提供了颠覆性的帮助,显著提升了写作效率。 获取免费版与付费版的对比分析,以及实际测试结果和详细排名,助您找到最适合自身需求、不容错过的理想选择。立即探索,解锁您的AI竞争优势。
8 个工具
xix.ai

2026年最新最佳AI学习工具,助您轻松完成作业和备考!XIX.AI精心筛选出一份广受好评的顶级工具清单,这些功能强大、颠覆传统的工具经过实际测试,能帮助学生提升效率、简化作业流程,并轻松通过考试。 获取免费版与付费版的对比分析、详细排名以及必试选项,释放你的AI优势。立即探索!
10 个工具
xix.ai

2026 年最新最佳 AI 人声演示工具,专为词曲创作者、旋律创作者和多语言内容团队打造!XIX.AI 精心整理了一份经过严格真实世界测试的高评分、变革性工具列表。您将找到详细的免费与付费对比数据、全面排名以及必试选项,帮助您提升创作效率并释放创意潜力。立即探索,发现满足您所有内容需求的完美工具!
9 个工具
xix.ai

2026年最新最佳、评价最高的中小企业AI竞争研究工具!XIX.AI精心精选了一系列功能强大、颠覆行业格局的工具,每周都会根据严格的实际测试和详细排名进行更新。您可以查看全面的免费版与付费版对比,从而找到那些能提升工作效率、助您赢得竞争优势的必试工具。 立即探索,发现最适合您的工具!
9 个工具
xix.ai

2026 年最新最佳 Photoshop AI 修图工具,适用于电商服装、皮肤清洁和色彩一致性!这份顶级精选列表包含强大的变革性解决方案,可帮助您提升写作效率、简化内容创作并轻松实现完美的视觉效果。每个工具都经过实际测试,并通过每周更新的排名进行验证,同时提供免费与付费版本的详细对比。由 XIX.AI 支持,这是任何希望发挥 AI 优势的人必试指南。立即探索!
10 个工具
xix.ai

2026年最新、最受好评的AI提示词库,可优化各类ChatGPT工作流程。XIX.AI精心整理了一套功能强大、具有颠覆性的提示词库,均经过严格的实际测试,以确保最佳性能。 您可以查看详细的免费版与付费版对比分析以及专家排名,这些内容将帮助您挑选出必试的工具,从而提升工作效率并释放您的AI优势。立即探索!
11 个工具
xix.ai












