


 Lar
Intel RealSense apresenta navegação autônoma para robôs humanóides na GTC
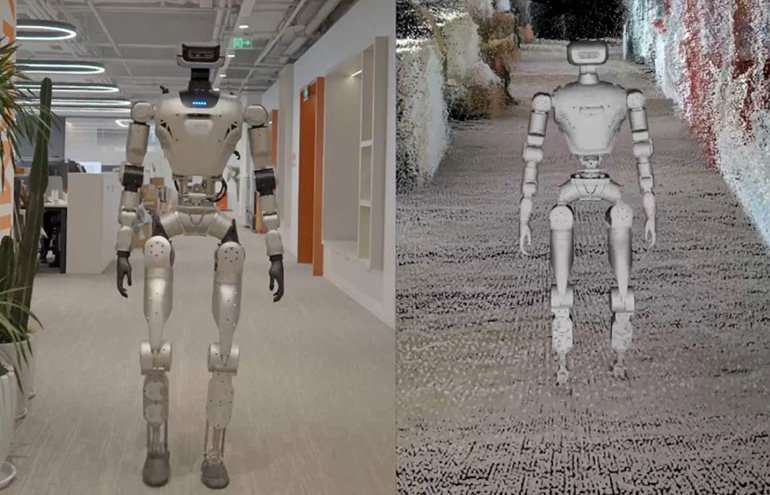
A LimX demonstra navegação segura com câmeras RealSense e o NVIDIA CuVSLAM. Fonte: RealSense
À medida que os robôs humanóides passam de protótipos para aplicações práticas, a percepção confiável torna-se fundamental para a segurança, e não apenas para o desempenho. A RealSense enfatizou esse ponto na NVIDIA GTC nesta semana, apresentando recursos avançados de navegação desenvolvidos com a LimX Dynamics.
“Os humanóides operam em espaços tridimensionais complexos ao lado de pessoas, em ambientes que estão em constante mudança”, disse Nadav Orbach, CEO da RealSense. “Para que os robôs trabalhem com segurança junto a humanos, seus sistemas de percepção devem fazer mais do que apenas processar dados brutos de sensores. Eles precisam funcionar como um córtex visual, permitindo localização precisa, prevenção de obstáculos, compreensão do terreno e movimentos estáveis e previsíveis em ambientes não estruturados.”
Criada a partir da Intel Corp. no ano passado, a RealSense fornece câmeras de profundidade e sistemas de visão para robôs móveis autônomos (AMRs), humanóides e diversas aplicações em automação industrial, saúde e controle de acesso. A empresa sediada em Cupertino, Califórnia, afirmou que sua tecnologia de percepção permite que máquinas e IA física naveguem e interajam com o mundo humano de forma confiável e inteligente.
RealSense oferece “córtex visual” para robôs humanóides
“As câmeras, a percepção avançada e o software de raciocínio que dão visão aos robôs são mais do que apenas ferramentas de navegação ou execução de tarefas”, explicou a RealSense. “Eles funcionam como o córtex visual para humanóides, permitindo que se movam, trabalhem e operem de forma eficaz em ambientes humanos.”
A empresa afirma que sua demonstração de navegação autônoma de humanóides na GTC em San Jose, Califórnia, é uma novidade no setor. A LimX Dynamics planeja mostrar como a percepção de profundidade 3D densa permite que robôs com pernas localizem, mapeiem e naveguem de forma autônoma com segurança e previsibilidade.
Seu sistema utiliza câmeras de profundidade RealSense com vSLAM (localização e mapeamento visuais simultâneos), integradas à odometria do NVIDIA CuVSLAM. O NVIDIA Isaac Lab acelerou o desenvolvimento dessa pilha de tecnologia, fornecendo um ambiente digital de alta fidelidade para aprendizado por reforço e treinamento de políticas.
A LimX Dynamics, com sede em Shenzhen, na China, afirmou que essa abordagem centrada na simulação ajudou a preencher a lacuna entre “simulação e realidade”, permitindo que seu humanóide dominasse manobras 3D complexas com segurança comprovada antes de sua estreia física na NVIDIA GTC.
Os humanóides precisam de navegação em espaços 3D
Robôs com rodas normalmente se movem em um plano previsível e plano, priorizando velocidade e eficiência — aspiradores robóticos são um excelente exemplo, de acordo com a RealSense.
No entanto, os humanóides e os quadrúpedes representam um desafio muito maior, observou a empresa. Eles navegam em espaços 3D completos, o que envolve pontos de contato variáveis e movimentos não lineares. Isso exige um posicionamento estável dos pés e uma percepção ambiental constante.
“A odometria baseada apenas em encoders e o lidar 2D, comumente usados em robôs com rodas, carecem da percepção 3D abrangente necessária para um movimento estável e seguro”, afirmou a RealSense. “Até agora, essa limitação restringiu a implantação, forçando muitos robôs com pernas a depender de teleoperação, supervisão rigorosa ou ambientes estritamente controlados.”
Nota do editor: Mike Nielsen, diretor de marketing da RealSense, participará de um painel principal sobre “O estado dos humanóides” na Robotics Summit & Expo 2026.
LimX Dynamics demonstrará um caminho mais seguro para a robótica
Os parceiros afirmaram que demonstrarão como a percepção de profundidade densa da RealSense, combinada com a odometria visual da NVIDIA e o cuVSLAM, proporciona compreensão da cena, localização, mapeamento e navegação. Isso permite que o humanóide da LimX opere com segurança no espaço 3D.
Em termos práticos, eles destacaram que uma robótica mais segura envolve:
Localização e mapeamento precisos, garantindo que o robô sempre saiba sua posição e o ambiente ao redor.Prevenção de colisões com pessoas e objetos em movimento.Prevenção de quedas e locomoção estável por meio da percepção 3D do terreno, bordas e mudanças de altura.Movimentos previsíveis e compreensíveis para humanos, minimizando paradas bruscas ou correções erráticas.“A percepção 3D densa também possibilita novos comportamentos que historicamente têm sido difíceis de executar com segurança”, explicou a RealSense. “Isso inclui navegação em escadas, detecção de meio-fio e elevação, travessia de terrenos irregulares e prevenção dinâmica de obstáculos em espaços compartilhados. O planejamento avançado de trajetória permite que os robôs se adaptem a condições variáveis, como carrinhos em movimento, paletes em deslocamento ou pessoas entrando em seu caminho.”
A RealSense afirmou que a demonstração da LimX Dynamics destaca seu papel cada vez mais importante no ecossistema mais amplo da robótica. A empresa destacou uma década de inovação em sensoriamento de profundidade, incluindo tecnologia estéreo ativa otimizada para sensoriamento de curto e médio alcance, e um ecossistema maduro de kits de desenvolvimento de software (SDK).
Além disso, a RealSense afirmou que tem auxiliado equipes de robótica na prototipagem e na escalabilidade de forma mais eficiente e está acelerando o desenvolvimento de autonomia segura para sistemas humanóides.
Artigo relacionado
 O CEO da Nvidia, Jensen Huang, diz a Trump: “não vamos permitir que [um desaceleramento da IA] aconteça”
Durante sua participação na Cúpula All-In, em Los Angeles, na segunda-feira, o CEO da Nvidia, Jensen Huang, recebeu uma ligação inesperada do presidente Donald Trump, à qual não poderia simplesmente ignorar.“Estou no palco com os amigos”, explicou H
Jensen Huang revela a “nova” oportunidade de mercado de US$ 200 bilhões da Nvidia
O fundador e CEO da Nvidia, Jensen Huang, destaca-se como um dos visionários corporativos mais convincentes, se não o maior, ao impulsionar a narrativa de sua empresa. Ele pode até superar Marc Benioff, da Salesforce, em seu otimismo inabalável sobre
A OneRail utiliza a IA da Nvidia para otimizar entregas em tempo real na “última milha”
A OneRail lançou uma plataforma de entregas baseada em inteligência artificial que utiliza a tecnologia da Nvidia para auxiliar varejistas, atacadistas e distribuidores a determinar os métodos de entr
Recomendações de tópicos especiais relacionados
Design e Arte
 Ferramentas de referência de estilo visual baseadas em IA para fichas de personagens, moodboards e apresentações de projetos
As melhores e mais recentes ferramentas de referência de estilo visual com IA para fichas de personagens, moodboards e apresentações de projetos de 2026 já estão disponíveis no XIX.AI! Esta lista selecionada e com as melhores avaliações apresenta ferramentas poderosas e revolucionárias que passaram por rigorosos testes na prática. Você encontrará uma comparação entre versões gratuitas e pagas, classificações detalhadas e opções imperdíveis para ajudar a impulsionar sua criatividade e otimizar seu fluxo de trabalho. Explore agora para descobrir a ferramenta perfeita para aumentar sua produtividade!
 11 ferramentas
 xix.ai
SEO
As melhores ferramentas de análise de SERP com IA para estratégias de busca
As melhores e mais bem avaliadas ferramentas de análise de SERP com IA de 2026 para estratégias de busca são selecionadas pela XIX.AI por meio de rigorosos testes práticos e rankings atualizados semanalmente. Essas ferramentas poderosas ajudam você a identificar oportunidades ocultas de otimização, melhorar o desempenho do conteúdo e obter uma vantagem competitiva nas buscas. Descubra hoje mesmo a ferramenta perfeita para aprimorar sua estratégia de busca. Explore agora!
13 ferramentas
xix.ai
Análise de dados
Melhores ferramentas de detecção de anomalias com IA para monitoramento de KPIs entre equipes de SaaS e comércio eletrônico
2026 Últimas Melhores Ferramentas de Detecção de Anomalias por IA Mais Bem Avaliadas para Monitoramento de KPIs em Equipes de SaaS e E-commerce! A XIX.AI compilou uma coleção poderosa e transformadora, baseada em testes rigorosos do mundo real e classificações atualizadas semanalmente. Você encontrará insights detalhados sobre comparações entre versões gratuitas e pagas para ajudá-lo a identificar a solução que deve ser testada, aumentando a produtividade e desbloqueando sua vantagem com IA. Explore agora!
10 ferramentas
xix.ai
escrita
Os melhores geradores de esboços com IA para artigos longos de SEO
Os melhores e mais bem avaliados geradores de esboços com IA de 2026 para artigos longos de SEO, cuidadosamente selecionados pela XIX.AI. Essas ferramentas poderosas oferecem um auxílio revolucionário na criação rápida de conteúdo de alta qualidade, aumentando significativamente a eficiência na redação. Confira uma comparação entre versões gratuitas e pagas, além de testes práticos e classificações detalhadas, para ajudá-lo a encontrar a opção imperdível que melhor atenda às suas necessidades. Explore agora para aproveitar ao máximo as vantagens da IA.
8 ferramentas
xix.ai
Educação e Aprendizagem
Ferramentas de IA para os deveres de casa e a preparação para provas
As melhores e mais recentes ferramentas de IA para lição de casa e preparação para provas em 2026! A XIX.AI seleciona uma lista das ferramentas mais bem avaliadas, poderosas e revolucionárias que ajudam os alunos a aumentar a produtividade, agilizar a realização das lições de casa e se sair muito bem nas provas por meio de testes práticos. Veja uma comparação entre versões gratuitas e pagas, classificações detalhadas e opções imperdíveis para aproveitar ao máximo as vantagens da IA. Explore agora!
10 ferramentas
xix.ai
Composição musical
Ferramentas de Demonstração Vocal com IA para Compositores, Ganchos, Toplines e Sessões de Rascunho Multilíngues
2026 Últimas Melhores Ferramentas de Demonstração Vocal com IA para Compositores, Criadores de Ganchos e Equipes de Conteúdo Multilíngue! A XIX.AI compilou uma lista de ferramentas altamente avaliadas e poderosas, que mudam o jogo e passaram por rigorosos testes no mundo real. Você encontrará dados detalhados de comparação entre versões gratuitas e pagas, classificações abrangentes e opções imperdíveis para ajudá-lo a aumentar a eficiência da escrita e desbloquear seu potencial criativo. Explore agora para descobrir a ferramenta perfeita para todas as suas necessidades de conteúdo!
9 ferramentas
xix.ai

 Comentários (0)
A LimX demonstra navegação segura com câmeras RealSense e o NVIDIA CuVSLAM. Fonte: RealSense
À medida que os robôs humanóides passam de protótipos para aplicações práticas, a percepção confiável torna-se fundamental para a segurança, e não apenas para o desempenho. A RealSense enfatizou esse ponto na NVIDIA GTC nesta semana, apresentando recursos avançados de navegação desenvolvidos com a LimX Dynamics.
“Os humanóides operam em espaços tridimensionais complexos ao lado de pessoas, em ambientes que estão em constante mudança”, disse Nadav Orbach, CEO da RealSense. “Para que os robôs trabalhem com segurança junto a humanos, seus sistemas de percepção devem fazer mais do que apenas processar dados brutos de sensores. Eles precisam funcionar como um córtex visual, permitindo localização precisa, prevenção de obstáculos, compreensão do terreno e movimentos estáveis e previsíveis em ambientes não estruturados.”
Criada a partir da Intel Corp. no ano passado, a RealSense fornece câmeras de profundidade e sistemas de visão para robôs móveis autônomos (AMRs), humanóides e diversas aplicações em automação industrial, saúde e controle de acesso. A empresa sediada em Cupertino, Califórnia, afirmou que sua tecnologia de percepção permite que máquinas e IA física naveguem e interajam com o mundo humano de forma confiável e inteligente.
RealSense oferece “córtex visual” para robôs humanóides
“As câmeras, a percepção avançada e o software de raciocínio que dão visão aos robôs são mais do que apenas ferramentas de navegação ou execução de tarefas”, explicou a RealSense. “Eles funcionam como o córtex visual para humanóides, permitindo que se movam, trabalhem e operem de forma eficaz em ambientes humanos.”
A empresa afirma que sua demonstração de navegação autônoma de humanóides na GTC em San Jose, Califórnia, é uma novidade no setor. A LimX Dynamics planeja mostrar como a percepção de profundidade 3D densa permite que robôs com pernas localizem, mapeiem e naveguem de forma autônoma com segurança e previsibilidade.
Seu sistema utiliza câmeras de profundidade RealSense com vSLAM (localização e mapeamento visuais simultâneos), integradas à odometria do NVIDIA CuVSLAM. O NVIDIA Isaac Lab acelerou o desenvolvimento dessa pilha de tecnologia, fornecendo um ambiente digital de alta fidelidade para aprendizado por reforço e treinamento de políticas.
A LimX Dynamics, com sede em Shenzhen, na China, afirmou que essa abordagem centrada na simulação ajudou a preencher a lacuna entre “simulação e realidade”, permitindo que seu humanóide dominasse manobras 3D complexas com segurança comprovada antes de sua estreia física na NVIDIA GTC.
Os humanóides precisam de navegação em espaços 3D
Robôs com rodas normalmente se movem em um plano previsível e plano, priorizando velocidade e eficiência — aspiradores robóticos são um excelente exemplo, de acordo com a RealSense.
No entanto, os humanóides e os quadrúpedes representam um desafio muito maior, observou a empresa. Eles navegam em espaços 3D completos, o que envolve pontos de contato variáveis e movimentos não lineares. Isso exige um posicionamento estável dos pés e uma percepção ambiental constante.
“A odometria baseada apenas em encoders e o lidar 2D, comumente usados em robôs com rodas, carecem da percepção 3D abrangente necessária para um movimento estável e seguro”, afirmou a RealSense. “Até agora, essa limitação restringiu a implantação, forçando muitos robôs com pernas a depender de teleoperação, supervisão rigorosa ou ambientes estritamente controlados.”
Nota do editor: Mike Nielsen, diretor de marketing da RealSense, participará de um painel principal sobre “O estado dos humanóides” na Robotics Summit & Expo 2026.
LimX Dynamics demonstrará um caminho mais seguro para a robótica
Os parceiros afirmaram que demonstrarão como a percepção de profundidade densa da RealSense, combinada com a odometria visual da NVIDIA e o cuVSLAM, proporciona compreensão da cena, localização, mapeamento e navegação. Isso permite que o humanóide da LimX opere com segurança no espaço 3D.
Em termos práticos, eles destacaram que uma robótica mais segura envolve:
Localização e mapeamento precisos, garantindo que o robô sempre saiba sua posição e o ambiente ao redor.Prevenção de colisões com pessoas e objetos em movimento.Prevenção de quedas e locomoção estável por meio da percepção 3D do terreno, bordas e mudanças de altura.Movimentos previsíveis e compreensíveis para humanos, minimizando paradas bruscas ou correções erráticas.“A percepção 3D densa também possibilita novos comportamentos que historicamente têm sido difíceis de executar com segurança”, explicou a RealSense. “Isso inclui navegação em escadas, detecção de meio-fio e elevação, travessia de terrenos irregulares e prevenção dinâmica de obstáculos em espaços compartilhados. O planejamento avançado de trajetória permite que os robôs se adaptem a condições variáveis, como carrinhos em movimento, paletes em deslocamento ou pessoas entrando em seu caminho.”
A RealSense afirmou que a demonstração da LimX Dynamics destaca seu papel cada vez mais importante no ecossistema mais amplo da robótica. A empresa destacou uma década de inovação em sensoriamento de profundidade, incluindo tecnologia estéreo ativa otimizada para sensoriamento de curto e médio alcance, e um ecossistema maduro de kits de desenvolvimento de software (SDK).
Além disso, a RealSense afirmou que tem auxiliado equipes de robótica na prototipagem e na escalabilidade de forma mais eficiente e está acelerando o desenvolvimento de autonomia segura para sistemas humanóides.








 O CEO da Nvidia, Jensen Huang, diz a Trump: “não vamos permitir que [um desaceleramento da IA] aconteça”
Durante sua participação na Cúpula All-In, em Los Angeles, na segunda-feira, o CEO da Nvidia, Jensen Huang, recebeu uma ligação inesperada do presidente Donald Trump, à qual não poderia simplesmente ignorar.“Estou no palco com os amigos”, explicou H
 Jensen Huang revela a “nova” oportunidade de mercado de US$ 200 bilhões da Nvidia
O fundador e CEO da Nvidia, Jensen Huang, destaca-se como um dos visionários corporativos mais convincentes, se não o maior, ao impulsionar a narrativa de sua empresa. Ele pode até superar Marc Benioff, da Salesforce, em seu otimismo inabalável sobre
 A OneRail utiliza a IA da Nvidia para otimizar entregas em tempo real na “última milha”
A OneRail lançou uma plataforma de entregas baseada em inteligência artificial que utiliza a tecnologia da Nvidia para auxiliar varejistas, atacadistas e distribuidores a determinar os métodos de entr

As melhores e mais recentes ferramentas de referência de estilo visual com IA para fichas de personagens, moodboards e apresentações de projetos de 2026 já estão disponíveis no XIX.AI! Esta lista selecionada e com as melhores avaliações apresenta ferramentas poderosas e revolucionárias que passaram por rigorosos testes na prática. Você encontrará uma comparação entre versões gratuitas e pagas, classificações detalhadas e opções imperdíveis para ajudar a impulsionar sua criatividade e otimizar seu fluxo de trabalho. Explore agora para descobrir a ferramenta perfeita para aumentar sua produtividade!
11 ferramentas
xix.ai

As melhores e mais bem avaliadas ferramentas de análise de SERP com IA de 2026 para estratégias de busca são selecionadas pela XIX.AI por meio de rigorosos testes práticos e rankings atualizados semanalmente. Essas ferramentas poderosas ajudam você a identificar oportunidades ocultas de otimização, melhorar o desempenho do conteúdo e obter uma vantagem competitiva nas buscas. Descubra hoje mesmo a ferramenta perfeita para aprimorar sua estratégia de busca. Explore agora!
13 ferramentas
xix.ai

2026 Últimas Melhores Ferramentas de Detecção de Anomalias por IA Mais Bem Avaliadas para Monitoramento de KPIs em Equipes de SaaS e E-commerce! A XIX.AI compilou uma coleção poderosa e transformadora, baseada em testes rigorosos do mundo real e classificações atualizadas semanalmente. Você encontrará insights detalhados sobre comparações entre versões gratuitas e pagas para ajudá-lo a identificar a solução que deve ser testada, aumentando a produtividade e desbloqueando sua vantagem com IA. Explore agora!
10 ferramentas
xix.ai

Os melhores e mais bem avaliados geradores de esboços com IA de 2026 para artigos longos de SEO, cuidadosamente selecionados pela XIX.AI. Essas ferramentas poderosas oferecem um auxílio revolucionário na criação rápida de conteúdo de alta qualidade, aumentando significativamente a eficiência na redação. Confira uma comparação entre versões gratuitas e pagas, além de testes práticos e classificações detalhadas, para ajudá-lo a encontrar a opção imperdível que melhor atenda às suas necessidades. Explore agora para aproveitar ao máximo as vantagens da IA.
8 ferramentas
xix.ai

As melhores e mais recentes ferramentas de IA para lição de casa e preparação para provas em 2026! A XIX.AI seleciona uma lista das ferramentas mais bem avaliadas, poderosas e revolucionárias que ajudam os alunos a aumentar a produtividade, agilizar a realização das lições de casa e se sair muito bem nas provas por meio de testes práticos. Veja uma comparação entre versões gratuitas e pagas, classificações detalhadas e opções imperdíveis para aproveitar ao máximo as vantagens da IA. Explore agora!
10 ferramentas
xix.ai

2026 Últimas Melhores Ferramentas de Demonstração Vocal com IA para Compositores, Criadores de Ganchos e Equipes de Conteúdo Multilíngue! A XIX.AI compilou uma lista de ferramentas altamente avaliadas e poderosas, que mudam o jogo e passaram por rigorosos testes no mundo real. Você encontrará dados detalhados de comparação entre versões gratuitas e pagas, classificações abrangentes e opções imperdíveis para ajudá-lo a aumentar a eficiência da escrita e desbloquear seu potencial criativo. Explore agora para descobrir a ferramenta perfeita para todas as suas necessidades de conteúdo!
9 ferramentas
xix.ai












