


 家
インテル、GTCで自律走行型ヒューマノイドロボットのナビゲーション技術を初公開
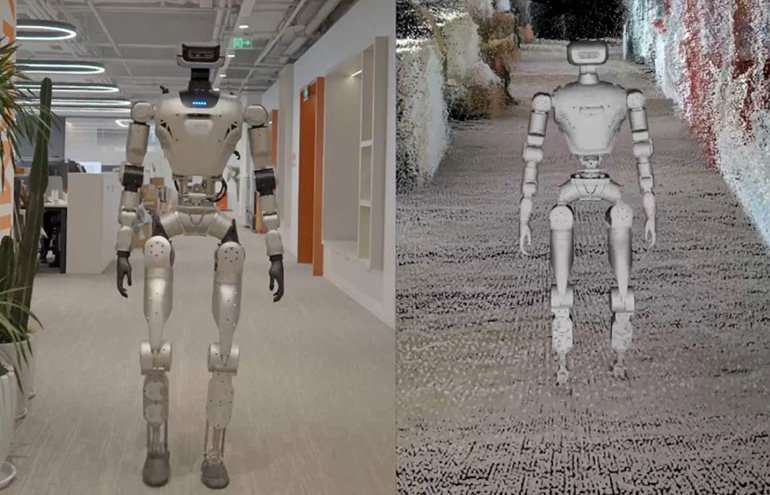
LimXは、RealSenseカメラとNVIDIA CuVSLAMを用いた安全なナビゲーションを実演しました。出典:RealSense
ヒューマノイドロボットがプロトタイプから実用段階へと移行する中、信頼性の高い知覚機能は、単なる性能だけでなく安全性の観点からも不可欠となっています。RealSenseは今週開催されたNVIDIA GTCにおいてこの点を強調し、LimX Dynamicsと共同開発した高度なナビゲーション機能を紹介しました。
「ヒューマノイドロボットは、絶えず変化する環境の中で、人々と共に複雑な3次元空間で動作します」と、RealSenseのCEOであるナダヴ・オルバック氏は述べています。「ロボットが人間と安全に協働するためには、その知覚システムは単なる生センサーデータの処理にとどまらず、視覚野のように機能し、非構造化された環境において、正確な位置推定、障害物回避、地形理解、そして安定的で予測可能な動きを実現する必要があります。」
昨年インテル社からスピンアウトしたRealSenseは、自律移動ロボット(AMR)、ヒューマノイド、および産業オートメーション、医療、アクセス制御における様々な用途向けに、深度カメラやビジョンシステムを提供している。カリフォルニア州クパチーノに拠点を置く同社は、自社の知覚技術により、機械や物理AIが人間の世界を確実かつインテリジェントにナビゲートし、相互作用できると述べている。
RealSense、ヒューマノイドロボット向けに「視覚皮質」を提供
「ロボットに視覚を与えるカメラ、高度な知覚技術、および推論ソフトウェアは、単なるナビゲーションやタスク実行のツール以上のものです」とRealSenseは説明した。「これらはヒューマノイドの『視覚皮質』として機能し、人間環境において効果的に移動、作業、動作することを可能にします。」
同社は、カリフォルニア州サンノゼで開催されたGTCでの自律ヒューマノイドナビゲーションのデモンストレーションが業界初であると主張している。LimX Dynamicsは、高密度3D深度知覚技術により、脚型ロボットが安全かつ予測可能な形で自律的に位置特定、マッピング、ナビゲーションを行う方法を披露する予定だ。
同社のシステムは、vSLAM(視覚的同時位置推定・マッピング)機能を備えたRealSense深度カメラを利用し、NVIDIA CuVSLAMによるオドメトリと統合されています。NVIDIA Isaac Labは、強化学習とポリシー学習のための高精度なデジタル環境を提供することで、この技術スタックの開発を加速させました。
中国・深センに拠点を置くLimX Dynamicsは、この「シミュレーションファースト」のアプローチが「シミュレーションから現実への」ギャップを埋めるのに役立ち、NVIDIA GTCでの実機デビューに先立ち、ヒューマノイドが安全性が検証された状態で複雑な3D操作を習得することを可能にしたと述べています。
ヒューマノイドには3D空間でのナビゲーションが必要
RealSenseによると、車輪型ロボットは通常、予測可能な平坦な平面上で移動し、速度と効率を優先します。ロボット掃除機がその典型例です。
しかし、同社は、ヒューマノイドや四足歩行ロボットははるかに大きな課題を提示すると指摘した。これらは完全な3D空間をナビゲートするため、接触点の移動や非線形な動きが伴う。これには、安定した足の配置と絶え間ない環境認識が求められる。
「車輪型ロボットで一般的に使用されるエンコーダのみのオドメトリや2D LiDARでは、安定かつ安全な動作に必要な包括的な3D認識能力が欠如しています」とRealSenseは主張する。「これまで、この制限が導入を妨げ、多くの脚型ロボットが遠隔操作、厳重な監視、あるいは厳密に制御された環境に依存せざるを得ない状況でした。」
編集部注:RealSenseのCMOであるマイク・ニールセン氏は、2026年ロボティクス・サミット&エキスポにて、「ヒューマノイドの現状」をテーマとした基調パネルディスカッションに参加する予定だ。
LimX Dynamics、ロボット工学におけるより安全な道筋を実証へ
両社は、RealSenseの高密度深度認識技術と、NVIDIAのビジュアルオドメトリおよびcuVSLAMを組み合わせることで、シーン理解、位置推定、マッピング、ナビゲーションを実現する方法を実演すると発表した。これにより、LimXのヒューマノイドロボットは3次元空間内で安全に動作できるようになる。
具体的には、より安全なロボティクスには以下の要素が含まれると説明した。
正確な位置特定とマッピングにより、ロボットが常に自身の位置と周囲の状況を知っている状態を確保すること。人や移動物体との衝突回避。地形、縁、高低差の3D認識による転倒防止と安定した移動。予測可能で人間にも理解しやすい動作により、急停止や不規則な軌道修正を最小限に抑えること。「高密度な3D知覚は、これまで安全に実行することが困難だった新たな動作も可能にします」とRealSenseは説明しました。「これには、階段の移動、縁石や高低差の検知、不整地での移動、共有空間における動的な障害物回避などが含まれます。高度な経路計画により、ロボットは移動するカート、位置が変化するパレット、あるいは進路に侵入してくる人など、変化する状況に適応できるようになります。」
RealSenseは、LimX Dynamicsによるデモンストレーションが、より広範なロボティクス・エコシステムにおける同社の役割の拡大を浮き彫りにしていると述べました。同社は、近距離および中距離センシングに最適化されたアクティブ・ステレオ技術や、成熟したソフトウェア開発キット(SDK)エコシステムなど、深度センシングにおける10年にわたるイノベーションを指摘しました。
さらにRealSenseは、ロボット工学チームがプロトタイプ開発やスケールアップをより効率的に行えるよう支援しており、ヒューマノイドシステム向けの安全な自律走行技術の開発を加速させていると述べた。
関連記事
 NvidiaのCEO、ジェンソン・ホアン氏はトランプ氏に対し、「我々は[AIの減速]を許さない」と語った。
月曜日にロサンゼルスで開催された「All-Inサミット」での登壇中、NvidiaのCEOであるジェンセン・ファンはドナルド・トランプ大統領からの予期せぬ電話を受け、無視することはできなかった。「私は最高の仲間たちと一緒にステージにいます」と、ファンはトランプに説明し、All-Inポッドキャストの支援者であるベンチャーキャピタリスト、技術投資家のチャマット・パリハピティヤやジェイソン・カラカニス、さらにホワイトハウス顧問のデイビッド・フリードバーグやデイビッド・サックスを指し示した。おそらく広
ジェンセン・ホアング、Nvidiaの「全く新しい」2000億ドル規模の市場機会を明らかにす
Nvidiaの創設者兼CEO、ジェンソン・ハーンは、自社の事業展開を牽引する企業家の中で最も説得力のあるビジョナリーの一人であり、あるいは最高の人物であると言える。同社の将来の見通しや収益源に対する彼の揺るぎない楽観主義は、Salesforceのマーク・ベニオフを凌駕するものかもしれない。しかし、彼は四半期ごとにこの情熱を結果で裏付け続けている。「Nvidiaにとって新たな2,000億ドルの総潜在市場(TAM)を発見した」という彼の主張に対して懐疑的な視線を向けるよう促すのではなく、彼は一定
OneRail、NvidiaのAIを活用してリアルタイムのラストマイル配送を最適化
OneRailは、Nvidiaの技術を活用したAI駆動型の配送プラットフォームを導入し、小売業者、卸売業者、流通業者が個々の注文に対して最も効率的な配送方法を決定できるよう支援しています。OneRailによると、OmniSTARと名付けられたこのシステムは、自社保有の車両、宅配業者、小包配送サービス、その他の物流手段など、さまざまな配送チャネルを評価し、サービスレベル契約(SLA)を満たしつつ、最
関連特集おすすめ
デザインとアート
 キャラクターシート、ムードボード、ピッチデッキ向けのAIビジュアルスタイルリファレンスツール
2026年最新の、キャラクターシート、ムードボード、ピッチデッキに最適なAIビジュアルスタイルリファレンスツールがXIX.AIに登場!この厳選された高評価ツール一覧には、実環境での厳格なテストをクリアした、業界に革新をもたらす強力なツールが掲載されています。 無料版と有料版の比較、詳細なランキング、そして創造性を高め、ワークフローを効率化するためにぜひ試したいツールが満載です。今すぐチェックして、生産性を向上させるあなたにぴったりのツールを見つけましょう!
 11 ツール
 xix.ai
SEO
検索戦略に最適なAI SERP分析ツール
2026年版、検索戦略に最適な高評価のAI SERP分析ツールは、XIX.AIが実環境での厳格なテストを経て厳選し、毎週ランキングを更新しています。これらの強力なツールを活用すれば、隠れた最適化の機会を発見し、コンテンツのパフォーマンスを向上させ、検索分野で競争優位性を獲得することができます。今すぐ、検索戦略を強化するのに最適なツールを見つけてください。今すぐチェック!
13 ツール
xix.ai
データ分析
SaaSおよびEコマースチーム向けのKPIモニタリングにおけるベストなAI異常検知ツール
2026年最新版・最高評価のAI異常検知ツール【SaaSおよびEコマースチーム向けKPIモニタリング】!XIX.AIは、厳格な実世界テストと週次更新のランキングに基づき、革新的な強力なコレクションを厳選しました。生産性を向上させ、AIの優位性を引き出すために必須のソリューションを見極めるのに役立つ、無料版と有料版の詳細な比較インサイトが見つかります。今すぐチェックしましょう!
10 ツール
xix.ai
書き込み
長文SEO記事に最適なAIアウトライン生成ツール
XIX.AIが厳選した、2026年最新のロングフォームSEO記事向け高評価AIアウトライン生成ツール。これらの強力なツールは、高品質なコンテンツを迅速に作成するための画期的な支援を提供し、執筆効率を大幅に向上させます。 無料版と有料版の比較、実地テスト、詳細なランキングを参考に、ご自身のニーズに合った「ぜひ試すべき」ツールを見つけてください。今すぐチェックして、AIの力を最大限に活用しましょう。
8 ツール
xix.ai
教育と学習
宿題や試験対策に役立つAI学習ツール
2026年版 宿題や試験対策に最適な最新AI学習ツール!XIX.AIは、学生の生産性を高め、宿題の完了を効率化し、実際の試験で好成績を収めるのに役立つ、画期的な高評価ツールを厳選して紹介しています。 無料版と有料版の比較、詳細なランキング、そしてAIの力を最大限に引き出すためにぜひ試すべきツールをご紹介します。今すぐチェックしましょう!
10 ツール
xix.ai
作曲
ソングライター向けAIボーカルデモツール:フック、トップライン、多言語のドラフトセッション
2026年版 ソングライター、フッククリエイター、多言語コンテンツ制作チームのための最新・最高のAIボーカルデモツール!XIX.AIは、厳格な実地テストを経て、業界に革新をもたらす強力なツールを厳選し、高評価のランキングリストを作成しました。 無料版と有料版の詳細な比較データ、包括的なランキング、そして創作効率を高め、創造力を最大限に引き出すためにぜひ試すべきツールが満載です。今すぐチェックして、あらゆるコンテンツ制作ニーズに最適なツールを見つけましょう!
9 ツール
xix.ai

 コメント (0)
0/500
LimXは、RealSenseカメラとNVIDIA CuVSLAMを用いた安全なナビゲーションを実演しました。出典:RealSense
ヒューマノイドロボットがプロトタイプから実用段階へと移行する中、信頼性の高い知覚機能は、単なる性能だけでなく安全性の観点からも不可欠となっています。RealSenseは今週開催されたNVIDIA GTCにおいてこの点を強調し、LimX Dynamicsと共同開発した高度なナビゲーション機能を紹介しました。
「ヒューマノイドロボットは、絶えず変化する環境の中で、人々と共に複雑な3次元空間で動作します」と、RealSenseのCEOであるナダヴ・オルバック氏は述べています。「ロボットが人間と安全に協働するためには、その知覚システムは単なる生センサーデータの処理にとどまらず、視覚野のように機能し、非構造化された環境において、正確な位置推定、障害物回避、地形理解、そして安定的で予測可能な動きを実現する必要があります。」
昨年インテル社からスピンアウトしたRealSenseは、自律移動ロボット(AMR)、ヒューマノイド、および産業オートメーション、医療、アクセス制御における様々な用途向けに、深度カメラやビジョンシステムを提供している。カリフォルニア州クパチーノに拠点を置く同社は、自社の知覚技術により、機械や物理AIが人間の世界を確実かつインテリジェントにナビゲートし、相互作用できると述べている。
RealSense、ヒューマノイドロボット向けに「視覚皮質」を提供
「ロボットに視覚を与えるカメラ、高度な知覚技術、および推論ソフトウェアは、単なるナビゲーションやタスク実行のツール以上のものです」とRealSenseは説明した。「これらはヒューマノイドの『視覚皮質』として機能し、人間環境において効果的に移動、作業、動作することを可能にします。」
同社は、カリフォルニア州サンノゼで開催されたGTCでの自律ヒューマノイドナビゲーションのデモンストレーションが業界初であると主張している。LimX Dynamicsは、高密度3D深度知覚技術により、脚型ロボットが安全かつ予測可能な形で自律的に位置特定、マッピング、ナビゲーションを行う方法を披露する予定だ。
同社のシステムは、vSLAM(視覚的同時位置推定・マッピング)機能を備えたRealSense深度カメラを利用し、NVIDIA CuVSLAMによるオドメトリと統合されています。NVIDIA Isaac Labは、強化学習とポリシー学習のための高精度なデジタル環境を提供することで、この技術スタックの開発を加速させました。
中国・深センに拠点を置くLimX Dynamicsは、この「シミュレーションファースト」のアプローチが「シミュレーションから現実への」ギャップを埋めるのに役立ち、NVIDIA GTCでの実機デビューに先立ち、ヒューマノイドが安全性が検証された状態で複雑な3D操作を習得することを可能にしたと述べています。
ヒューマノイドには3D空間でのナビゲーションが必要
RealSenseによると、車輪型ロボットは通常、予測可能な平坦な平面上で移動し、速度と効率を優先します。ロボット掃除機がその典型例です。
しかし、同社は、ヒューマノイドや四足歩行ロボットははるかに大きな課題を提示すると指摘した。これらは完全な3D空間をナビゲートするため、接触点の移動や非線形な動きが伴う。これには、安定した足の配置と絶え間ない環境認識が求められる。
「車輪型ロボットで一般的に使用されるエンコーダのみのオドメトリや2D LiDARでは、安定かつ安全な動作に必要な包括的な3D認識能力が欠如しています」とRealSenseは主張する。「これまで、この制限が導入を妨げ、多くの脚型ロボットが遠隔操作、厳重な監視、あるいは厳密に制御された環境に依存せざるを得ない状況でした。」
編集部注:RealSenseのCMOであるマイク・ニールセン氏は、2026年ロボティクス・サミット&エキスポにて、「ヒューマノイドの現状」をテーマとした基調パネルディスカッションに参加する予定だ。
LimX Dynamics、ロボット工学におけるより安全な道筋を実証へ
両社は、RealSenseの高密度深度認識技術と、NVIDIAのビジュアルオドメトリおよびcuVSLAMを組み合わせることで、シーン理解、位置推定、マッピング、ナビゲーションを実現する方法を実演すると発表した。これにより、LimXのヒューマノイドロボットは3次元空間内で安全に動作できるようになる。
具体的には、より安全なロボティクスには以下の要素が含まれると説明した。
正確な位置特定とマッピングにより、ロボットが常に自身の位置と周囲の状況を知っている状態を確保すること。人や移動物体との衝突回避。地形、縁、高低差の3D認識による転倒防止と安定した移動。予測可能で人間にも理解しやすい動作により、急停止や不規則な軌道修正を最小限に抑えること。「高密度な3D知覚は、これまで安全に実行することが困難だった新たな動作も可能にします」とRealSenseは説明しました。「これには、階段の移動、縁石や高低差の検知、不整地での移動、共有空間における動的な障害物回避などが含まれます。高度な経路計画により、ロボットは移動するカート、位置が変化するパレット、あるいは進路に侵入してくる人など、変化する状況に適応できるようになります。」
RealSenseは、LimX Dynamicsによるデモンストレーションが、より広範なロボティクス・エコシステムにおける同社の役割の拡大を浮き彫りにしていると述べました。同社は、近距離および中距離センシングに最適化されたアクティブ・ステレオ技術や、成熟したソフトウェア開発キット(SDK)エコシステムなど、深度センシングにおける10年にわたるイノベーションを指摘しました。
さらにRealSenseは、ロボット工学チームがプロトタイプ開発やスケールアップをより効率的に行えるよう支援しており、ヒューマノイドシステム向けの安全な自律走行技術の開発を加速させていると述べた。








 NvidiaのCEO、ジェンソン・ホアン氏はトランプ氏に対し、「我々は[AIの減速]を許さない」と語った。
月曜日にロサンゼルスで開催された「All-Inサミット」での登壇中、NvidiaのCEOであるジェンセン・ファンはドナルド・トランプ大統領からの予期せぬ電話を受け、無視することはできなかった。「私は最高の仲間たちと一緒にステージにいます」と、ファンはトランプに説明し、All-Inポッドキャストの支援者であるベンチャーキャピタリスト、技術投資家のチャマット・パリハピティヤやジェイソン・カラカニス、さらにホワイトハウス顧問のデイビッド・フリードバーグやデイビッド・サックスを指し示した。おそらく広
 ジェンセン・ホアング、Nvidiaの「全く新しい」2000億ドル規模の市場機会を明らかにす
Nvidiaの創設者兼CEO、ジェンソン・ハーンは、自社の事業展開を牽引する企業家の中で最も説得力のあるビジョナリーの一人であり、あるいは最高の人物であると言える。同社の将来の見通しや収益源に対する彼の揺るぎない楽観主義は、Salesforceのマーク・ベニオフを凌駕するものかもしれない。しかし、彼は四半期ごとにこの情熱を結果で裏付け続けている。「Nvidiaにとって新たな2,000億ドルの総潜在市場(TAM)を発見した」という彼の主張に対して懐疑的な視線を向けるよう促すのではなく、彼は一定
 OneRail、NvidiaのAIを活用してリアルタイムのラストマイル配送を最適化
OneRailは、Nvidiaの技術を活用したAI駆動型の配送プラットフォームを導入し、小売業者、卸売業者、流通業者が個々の注文に対して最も効率的な配送方法を決定できるよう支援しています。OneRailによると、OmniSTARと名付けられたこのシステムは、自社保有の車両、宅配業者、小包配送サービス、その他の物流手段など、さまざまな配送チャネルを評価し、サービスレベル契約(SLA)を満たしつつ、最

2026年最新の、キャラクターシート、ムードボード、ピッチデッキに最適なAIビジュアルスタイルリファレンスツールがXIX.AIに登場!この厳選された高評価ツール一覧には、実環境での厳格なテストをクリアした、業界に革新をもたらす強力なツールが掲載されています。 無料版と有料版の比較、詳細なランキング、そして創造性を高め、ワークフローを効率化するためにぜひ試したいツールが満載です。今すぐチェックして、生産性を向上させるあなたにぴったりのツールを見つけましょう!
11 ツール
xix.ai

2026年版、検索戦略に最適な高評価のAI SERP分析ツールは、XIX.AIが実環境での厳格なテストを経て厳選し、毎週ランキングを更新しています。これらの強力なツールを活用すれば、隠れた最適化の機会を発見し、コンテンツのパフォーマンスを向上させ、検索分野で競争優位性を獲得することができます。今すぐ、検索戦略を強化するのに最適なツールを見つけてください。今すぐチェック!
13 ツール
xix.ai

2026年最新版・最高評価のAI異常検知ツール【SaaSおよびEコマースチーム向けKPIモニタリング】!XIX.AIは、厳格な実世界テストと週次更新のランキングに基づき、革新的な強力なコレクションを厳選しました。生産性を向上させ、AIの優位性を引き出すために必須のソリューションを見極めるのに役立つ、無料版と有料版の詳細な比較インサイトが見つかります。今すぐチェックしましょう!
10 ツール
xix.ai

XIX.AIが厳選した、2026年最新のロングフォームSEO記事向け高評価AIアウトライン生成ツール。これらの強力なツールは、高品質なコンテンツを迅速に作成するための画期的な支援を提供し、執筆効率を大幅に向上させます。 無料版と有料版の比較、実地テスト、詳細なランキングを参考に、ご自身のニーズに合った「ぜひ試すべき」ツールを見つけてください。今すぐチェックして、AIの力を最大限に活用しましょう。
8 ツール
xix.ai

2026年版 宿題や試験対策に最適な最新AI学習ツール!XIX.AIは、学生の生産性を高め、宿題の完了を効率化し、実際の試験で好成績を収めるのに役立つ、画期的な高評価ツールを厳選して紹介しています。 無料版と有料版の比較、詳細なランキング、そしてAIの力を最大限に引き出すためにぜひ試すべきツールをご紹介します。今すぐチェックしましょう!
10 ツール
xix.ai

2026年版 ソングライター、フッククリエイター、多言語コンテンツ制作チームのための最新・最高のAIボーカルデモツール!XIX.AIは、厳格な実地テストを経て、業界に革新をもたらす強力なツールを厳選し、高評価のランキングリストを作成しました。 無料版と有料版の詳細な比較データ、包括的なランキング、そして創作効率を高め、創造力を最大限に引き出すためにぜひ試すべきツールが満載です。今すぐチェックして、あらゆるコンテンツ制作ニーズに最適なツールを見つけましょう!
9 ツール
xix.ai












