


 Hogar
Intel RealSense presenta en la GTC un sistema de navegación autónomo para robots humanoides
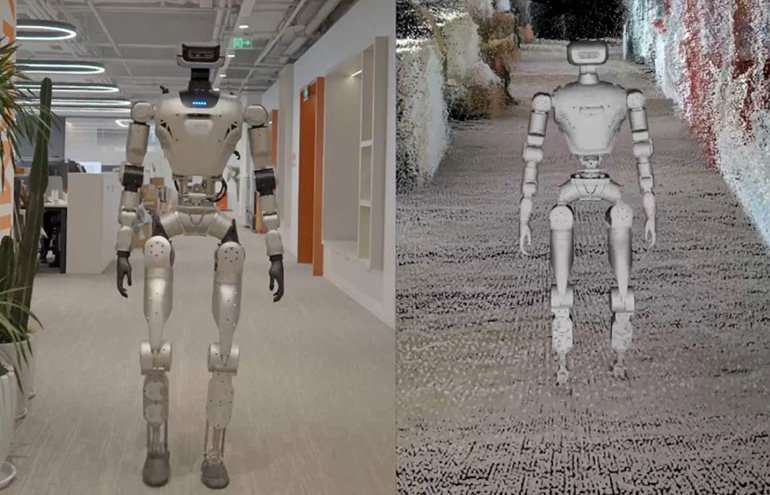
LimX demuestra una navegación segura con cámaras RealSense y NVIDIA CuVSLAM. Fuente: RealSense
A medida que los robots humanoides pasan de ser prototipos a aplicaciones prácticas, una percepción fiable se vuelve fundamental para la seguridad, no solo para el rendimiento. RealSense hizo hincapié en este punto en la NVIDIA GTC de esta semana, mostrando capacidades avanzadas de navegación desarrolladas con LimX Dynamics.
«Los humanoides operan en espacios tridimensionales complejos junto a personas, en entornos que cambian constantemente», afirmó Nadav Orbach, director ejecutivo de RealSense. «Para que los robots trabajen de forma segura con los humanos, sus sistemas de percepción deben hacer algo más que procesar datos brutos de los sensores. Deben funcionar como una corteza visual, permitiendo una localización precisa, la evitación de obstáculos, la comprensión del terreno y un movimiento estable y predecible en entornos no estructurados».
RealSense, que se escindió de Intel Corp. el año pasado, ofrece cámaras de profundidad y sistemas de visión para robots móviles autónomos (AMR), humanoides y diversas aplicaciones en automatización industrial, atención sanitaria y control de acceso. La empresa, con sede en Cupertino (California), afirmó que su tecnología de percepción permite a las máquinas y a la IA física navegar e interactuar con el mundo humano de forma fiable e inteligente.
RealSense ofrece una «corteza visual» para robots humanoides
«Las cámaras, la percepción avanzada y el software de razonamiento que dotan de visión a los robots son más que simples herramientas de navegación o de ejecución de tareas», explicó RealSense. «Sirven como corteza visual para los humanoides, permitiéndoles moverse, trabajar y operar de forma eficaz en entornos humanos».
La empresa afirma que su demostración de navegación autónoma de humanoides en la GTC de San José, California, es una primicia en el sector. LimX Dynamics tiene previsto mostrar cómo la percepción de profundidad 3D densa permite a los robots con patas localizarse, cartografiar y navegar de forma autónoma con seguridad y previsibilidad.
Su sistema utiliza cámaras de profundidad RealSense con vSLAM (localización y cartografía simultáneas visuales), integradas con la odometría de NVIDIA CuVSLAM. NVIDIA Isaac Lab aceleró el desarrollo de esta pila tecnológica, proporcionando un entorno digital de alta fidelidad para el aprendizaje por refuerzo y el entrenamiento de políticas.
LimX Dynamics, con sede en Shenzhen (China), afirmó que este enfoque centrado en la simulación ayudó a salvar la brecha entre «la simulación y la realidad», permitiendo a su humanoide dominar maniobras 3D complejas con seguridad verificada antes de su debut físico en NVIDIA GTC.
Los humanoides necesitan navegar por espacios 3D
Los robots con ruedas suelen moverse sobre un plano predecible y llano, dando prioridad a la velocidad y la eficiencia; los robots aspiradores son un ejemplo paradigmático, según RealSense.
Sin embargo, los humanoides y los cuadrúpedos plantean un reto mucho mayor, señaló la empresa. Se desplazan por espacios totalmente 3D, lo que implica puntos de contacto cambiantes y movimientos no lineales. Esto exige una colocación estable de los pies y una conciencia constante del entorno.
«La odometría basada únicamente en encoders y el lidar 2D, que se utilizan habitualmente en los robots con ruedas, carecen de la percepción 3D completa necesaria para un movimiento estable y seguro», afirma RealSense. «Hasta ahora, esta limitación ha restringido su implementación, lo que ha obligado a muchos robots con patas a depender de la teleoperación, una supervisión estrecha o entornos estrictamente controlados».
Nota del editor: Mike Nielsen, director de marketing de RealSense, participará en una mesa redonda sobre «El estado de los humanoides» en la Robotics Summit & Expo 2026.
LimX Dynamics demostrará un camino más seguro para la robótica
Los socios afirmaron que demostrarán cómo la percepción de profundidad densa de RealSense, combinada con la odometría visual de NVIDIA y cuVSLAM, proporciona comprensión de la escena, localización, cartografía y navegación. Esto permite que el humanoide de LimX opere de forma segura en el espacio 3D.
En términos prácticos, destacaron que una robótica más segura implica:
Localización y cartografía precisas, garantizando que el robot conozca siempre su posición y su entorno. Evitación de colisiones con personas y objetos en movimiento. Prevención de caídas y locomoción estable mediante la percepción 3D del terreno, los bordes y los cambios de altura. Movimiento predecible y comprensible para los humanos, minimizando las paradas bruscas o las correcciones erráticas.«La percepción 3D densa también permite nuevos comportamientos que históricamente han sido difíciles de ejecutar con seguridad», explicó RealSense. «Entre ellos se incluyen la navegación por escaleras, la detección de bordillos y desniveles, el desplazamiento por terrenos irregulares y la evitación dinámica de obstáculos en espacios compartidos. La planificación avanzada de rutas permite a los robots adaptarse a condiciones cambiantes, como carros en movimiento, palés que se desplazan o personas que se cruzan en su camino».
RealSense afirmó que la demostración de LimX Dynamics pone de relieve su papel cada vez más importante en el ecosistema robótico en general. La empresa destacó una década de innovación en la detección de profundidad, incluida la tecnología estéreo activa optimizada para la detección de corto y medio alcance, y un ecosistema maduro de kits de desarrollo de software (SDK).
Además, RealSense afirmó que ha ayudado a los equipos de robótica a crear prototipos y escalar de forma más eficiente, y que está acelerando el desarrollo de la autonomía segura para los sistemas humanoides.
Artículo relacionado
 El CEO de Nvidia, Jensen Huang, le dice a Trump: “no vamos a permitir que [una desaceleración de la IA] ocurra”
Durante su comparecencia en la Cumbre All-In en Los Ángeles el lunes, el director ejecutivo de Nvidia, Jensen Huang, recibió una llamada inesperada del presidente Donald Trump, a la que no podía simplemente ignorar.«Estoy en el escenario con los mej
Jensen Huang revela la oportunidad de mercado de 200.000 millones de dólares de Nvidia, “totalmente nueva”
El fundador y director ejecutivo de Nvidia, Jensen Huang, se destaca como uno de los visionarios corporativos más convincentes, si no el mayor, al impulsar la narrativa de su empresa. Incluso podría eclipsar a Marc Benioff de Salesforce en su optimis
OneRail aprovecha la IA de Nvidia para optimizar la entrega en la última milla en tiempo real
OneRail ha presentado una plataforma de reparto basada en inteligencia artificial que aprovecha la tecnología de Nvidia para ayudar a minoristas, mayoristas y distribuidores a determinar los métodos d
Recomendaciones de temas especiales relacionados
Análisis de datos
 Mejores herramientas de IA para la detección de anomalías en el monitoreo de KPIs para equipos de SaaS y comercio electrónico
¡Las mejores herramientas de detección de anomalías con IA de 2026, más valoradas y destacadas para el monitoreo de KPI en equipos de SaaS y comercio electrónico! XIX.AI ha recopilado una poderosa colección transformadora basada en rigurosas pruebas del mundo real y clasificaciones actualizadas semanalmente. Encontrarás comparaciones detalladas entre versiones gratuitas y de pago que te ayudarán a identificar la solución imprescindible para aumentar la productividad y desbloquear tu ventaja con IA. ¡Explora ahora!
 10 herramientas
 xix.ai
escribiendo
Los mejores generadores de esquemas basados en IA para artículos largos optimizados para SEO
Los mejores generadores de esquemas con IA mejor valorados de 2026 para artículos largos optimizados para SEO, seleccionados minuciosamente por XIX.AI. Estas potentes herramientas ofrecen una ayuda revolucionaria a la hora de crear contenido de alta calidad rápidamente, lo que aumenta considerablemente la eficiencia a la hora de escribir. Consigue una comparación entre las versiones gratuitas y de pago, junto con pruebas en condiciones reales y clasificaciones detalladas, que te ayudarán a encontrar la opción imprescindible que mejor se adapte a tus necesidades. Explora ahora para descubrir las ventajas que te ofrece la IA.
8 herramientas
xix.ai
Educación y aprendizaje
Herramientas de estudio basadas en IA para los deberes y la preparación de exámenes
¡Las mejores herramientas de IA de 2026 para hacer los deberes y prepararse para los exámenes! XIX.AI ha elaborado una lista con las herramientas mejor valoradas, potentes y revolucionarias que ayudan a los estudiantes a aumentar su productividad, agilizar la realización de los deberes y sacar sobresaliente en los exámenes gracias a pruebas reales. Consigue una comparación entre versiones gratuitas y de pago, clasificaciones detalladas y opciones imprescindibles para sacar el máximo partido a la IA. ¡Explora ahora!
10 herramientas
xix.ai
composicion musical
Herramientas de demostración vocal con IA para compositores, ganchos, melodías principales y sesiones de borrador multilingüe
¡Las mejores herramientas de demostración vocal con IA de 2026 para compositores, creadores de ganchos y equipos de contenido multilingüe! XIX.AI ha recopilado una lista de herramientas poderosas y transformadoras, rigurosamente probadas en el mundo real. Encontrarás datos detallados de comparación entre versiones gratuitas y de pago, clasificaciones completas y opciones imprescindibles para ayudarte a aumentar tu eficiencia de escritura y desbloquear todo tu potencial creativo. ¡Explora ahora para descubrir la herramienta perfecta para todas tus necesidades de contenido!
9 herramientas
xix.ai
Negocio
Las mejores herramientas de investigación competitiva basadas en IA para pequeñas empresas
¡Las mejores herramientas de investigación competitiva basadas en IA mejor valoradas de 2026 para pequeñas empresas! XIX.AI ha seleccionado una colección revolucionaria y muy potente, que se actualiza semanalmente con rigurosas pruebas en el mundo real y clasificaciones detalladas. Encontrarás una comparación exhaustiva entre las opciones gratuitas y las de pago que te ayudará a identificar las herramientas imprescindibles que impulsarán tu productividad y te proporcionarán una ventaja competitiva. ¡Explora ahora mismo y descubre la herramienta perfecta para ti!
9 herramientas
xix.ai
Edición de imágenes
Herramientas de retoque con IA de Photoshop para ropa de comercio electrónico, limpieza de piel y consistencia del color
¡Las mejores herramientas de retoque con IA de Photoshop de 2026 para ropa de comercio electrónico, limpieza de piel y consistencia de color! Esta lista curada de alta calificación presenta soluciones poderosas que cambian las reglas del juego, que ayudan a aumentar la eficiencia de redacción, optimizar la creación de contenido y lograr resultados visuales perfectos sin esfuerzo. Cada herramienta ha pasado por pruebas en el mundo real a través de clasificaciones actualizadas semanalmente, con detalles completos de comparación entre versiones gratuitas y de pago. Respaldado por XIX.AI, es la guía imprescindible para cualquier persona que aspire a desbloquear su ventaja con IA. ¡Explora ahora!
10 herramientas
xix.ai

 comentario (0)
0/500
LimX demuestra una navegación segura con cámaras RealSense y NVIDIA CuVSLAM. Fuente: RealSense
A medida que los robots humanoides pasan de ser prototipos a aplicaciones prácticas, una percepción fiable se vuelve fundamental para la seguridad, no solo para el rendimiento. RealSense hizo hincapié en este punto en la NVIDIA GTC de esta semana, mostrando capacidades avanzadas de navegación desarrolladas con LimX Dynamics.
«Los humanoides operan en espacios tridimensionales complejos junto a personas, en entornos que cambian constantemente», afirmó Nadav Orbach, director ejecutivo de RealSense. «Para que los robots trabajen de forma segura con los humanos, sus sistemas de percepción deben hacer algo más que procesar datos brutos de los sensores. Deben funcionar como una corteza visual, permitiendo una localización precisa, la evitación de obstáculos, la comprensión del terreno y un movimiento estable y predecible en entornos no estructurados».
RealSense, que se escindió de Intel Corp. el año pasado, ofrece cámaras de profundidad y sistemas de visión para robots móviles autónomos (AMR), humanoides y diversas aplicaciones en automatización industrial, atención sanitaria y control de acceso. La empresa, con sede en Cupertino (California), afirmó que su tecnología de percepción permite a las máquinas y a la IA física navegar e interactuar con el mundo humano de forma fiable e inteligente.
RealSense ofrece una «corteza visual» para robots humanoides
«Las cámaras, la percepción avanzada y el software de razonamiento que dotan de visión a los robots son más que simples herramientas de navegación o de ejecución de tareas», explicó RealSense. «Sirven como corteza visual para los humanoides, permitiéndoles moverse, trabajar y operar de forma eficaz en entornos humanos».
La empresa afirma que su demostración de navegación autónoma de humanoides en la GTC de San José, California, es una primicia en el sector. LimX Dynamics tiene previsto mostrar cómo la percepción de profundidad 3D densa permite a los robots con patas localizarse, cartografiar y navegar de forma autónoma con seguridad y previsibilidad.
Su sistema utiliza cámaras de profundidad RealSense con vSLAM (localización y cartografía simultáneas visuales), integradas con la odometría de NVIDIA CuVSLAM. NVIDIA Isaac Lab aceleró el desarrollo de esta pila tecnológica, proporcionando un entorno digital de alta fidelidad para el aprendizaje por refuerzo y el entrenamiento de políticas.
LimX Dynamics, con sede en Shenzhen (China), afirmó que este enfoque centrado en la simulación ayudó a salvar la brecha entre «la simulación y la realidad», permitiendo a su humanoide dominar maniobras 3D complejas con seguridad verificada antes de su debut físico en NVIDIA GTC.
Los humanoides necesitan navegar por espacios 3D
Los robots con ruedas suelen moverse sobre un plano predecible y llano, dando prioridad a la velocidad y la eficiencia; los robots aspiradores son un ejemplo paradigmático, según RealSense.
Sin embargo, los humanoides y los cuadrúpedos plantean un reto mucho mayor, señaló la empresa. Se desplazan por espacios totalmente 3D, lo que implica puntos de contacto cambiantes y movimientos no lineales. Esto exige una colocación estable de los pies y una conciencia constante del entorno.
«La odometría basada únicamente en encoders y el lidar 2D, que se utilizan habitualmente en los robots con ruedas, carecen de la percepción 3D completa necesaria para un movimiento estable y seguro», afirma RealSense. «Hasta ahora, esta limitación ha restringido su implementación, lo que ha obligado a muchos robots con patas a depender de la teleoperación, una supervisión estrecha o entornos estrictamente controlados».
Nota del editor: Mike Nielsen, director de marketing de RealSense, participará en una mesa redonda sobre «El estado de los humanoides» en la Robotics Summit & Expo 2026.
LimX Dynamics demostrará un camino más seguro para la robótica
Los socios afirmaron que demostrarán cómo la percepción de profundidad densa de RealSense, combinada con la odometría visual de NVIDIA y cuVSLAM, proporciona comprensión de la escena, localización, cartografía y navegación. Esto permite que el humanoide de LimX opere de forma segura en el espacio 3D.
En términos prácticos, destacaron que una robótica más segura implica:
Localización y cartografía precisas, garantizando que el robot conozca siempre su posición y su entorno. Evitación de colisiones con personas y objetos en movimiento. Prevención de caídas y locomoción estable mediante la percepción 3D del terreno, los bordes y los cambios de altura. Movimiento predecible y comprensible para los humanos, minimizando las paradas bruscas o las correcciones erráticas.«La percepción 3D densa también permite nuevos comportamientos que históricamente han sido difíciles de ejecutar con seguridad», explicó RealSense. «Entre ellos se incluyen la navegación por escaleras, la detección de bordillos y desniveles, el desplazamiento por terrenos irregulares y la evitación dinámica de obstáculos en espacios compartidos. La planificación avanzada de rutas permite a los robots adaptarse a condiciones cambiantes, como carros en movimiento, palés que se desplazan o personas que se cruzan en su camino».
RealSense afirmó que la demostración de LimX Dynamics pone de relieve su papel cada vez más importante en el ecosistema robótico en general. La empresa destacó una década de innovación en la detección de profundidad, incluida la tecnología estéreo activa optimizada para la detección de corto y medio alcance, y un ecosistema maduro de kits de desarrollo de software (SDK).
Además, RealSense afirmó que ha ayudado a los equipos de robótica a crear prototipos y escalar de forma más eficiente, y que está acelerando el desarrollo de la autonomía segura para los sistemas humanoides.








 El CEO de Nvidia, Jensen Huang, le dice a Trump: “no vamos a permitir que [una desaceleración de la IA] ocurra”
Durante su comparecencia en la Cumbre All-In en Los Ángeles el lunes, el director ejecutivo de Nvidia, Jensen Huang, recibió una llamada inesperada del presidente Donald Trump, a la que no podía simplemente ignorar.«Estoy en el escenario con los mej
 Jensen Huang revela la oportunidad de mercado de 200.000 millones de dólares de Nvidia, “totalmente nueva”
El fundador y director ejecutivo de Nvidia, Jensen Huang, se destaca como uno de los visionarios corporativos más convincentes, si no el mayor, al impulsar la narrativa de su empresa. Incluso podría eclipsar a Marc Benioff de Salesforce en su optimis
 OneRail aprovecha la IA de Nvidia para optimizar la entrega en la última milla en tiempo real
OneRail ha presentado una plataforma de reparto basada en inteligencia artificial que aprovecha la tecnología de Nvidia para ayudar a minoristas, mayoristas y distribuidores a determinar los métodos d

¡Las mejores herramientas de detección de anomalías con IA de 2026, más valoradas y destacadas para el monitoreo de KPI en equipos de SaaS y comercio electrónico! XIX.AI ha recopilado una poderosa colección transformadora basada en rigurosas pruebas del mundo real y clasificaciones actualizadas semanalmente. Encontrarás comparaciones detalladas entre versiones gratuitas y de pago que te ayudarán a identificar la solución imprescindible para aumentar la productividad y desbloquear tu ventaja con IA. ¡Explora ahora!
10 herramientas
xix.ai

Los mejores generadores de esquemas con IA mejor valorados de 2026 para artículos largos optimizados para SEO, seleccionados minuciosamente por XIX.AI. Estas potentes herramientas ofrecen una ayuda revolucionaria a la hora de crear contenido de alta calidad rápidamente, lo que aumenta considerablemente la eficiencia a la hora de escribir. Consigue una comparación entre las versiones gratuitas y de pago, junto con pruebas en condiciones reales y clasificaciones detalladas, que te ayudarán a encontrar la opción imprescindible que mejor se adapte a tus necesidades. Explora ahora para descubrir las ventajas que te ofrece la IA.
8 herramientas
xix.ai

¡Las mejores herramientas de IA de 2026 para hacer los deberes y prepararse para los exámenes! XIX.AI ha elaborado una lista con las herramientas mejor valoradas, potentes y revolucionarias que ayudan a los estudiantes a aumentar su productividad, agilizar la realización de los deberes y sacar sobresaliente en los exámenes gracias a pruebas reales. Consigue una comparación entre versiones gratuitas y de pago, clasificaciones detalladas y opciones imprescindibles para sacar el máximo partido a la IA. ¡Explora ahora!
10 herramientas
xix.ai

¡Las mejores herramientas de demostración vocal con IA de 2026 para compositores, creadores de ganchos y equipos de contenido multilingüe! XIX.AI ha recopilado una lista de herramientas poderosas y transformadoras, rigurosamente probadas en el mundo real. Encontrarás datos detallados de comparación entre versiones gratuitas y de pago, clasificaciones completas y opciones imprescindibles para ayudarte a aumentar tu eficiencia de escritura y desbloquear todo tu potencial creativo. ¡Explora ahora para descubrir la herramienta perfecta para todas tus necesidades de contenido!
9 herramientas
xix.ai

¡Las mejores herramientas de investigación competitiva basadas en IA mejor valoradas de 2026 para pequeñas empresas! XIX.AI ha seleccionado una colección revolucionaria y muy potente, que se actualiza semanalmente con rigurosas pruebas en el mundo real y clasificaciones detalladas. Encontrarás una comparación exhaustiva entre las opciones gratuitas y las de pago que te ayudará a identificar las herramientas imprescindibles que impulsarán tu productividad y te proporcionarán una ventaja competitiva. ¡Explora ahora mismo y descubre la herramienta perfecta para ti!
9 herramientas
xix.ai

¡Las mejores herramientas de retoque con IA de Photoshop de 2026 para ropa de comercio electrónico, limpieza de piel y consistencia de color! Esta lista curada de alta calificación presenta soluciones poderosas que cambian las reglas del juego, que ayudan a aumentar la eficiencia de redacción, optimizar la creación de contenido y lograr resultados visuales perfectos sin esfuerzo. Cada herramienta ha pasado por pruebas en el mundo real a través de clasificaciones actualizadas semanalmente, con detalles completos de comparación entre versiones gratuitas y de pago. Respaldado por XIX.AI, es la guía imprescindible para cualquier persona que aspire a desbloquear su ventaja con IA. ¡Explora ahora!
10 herramientas
xix.ai












