


 家
ジェネラリスト、物理システム向け汎用AIモデル「GEN-1」を発表
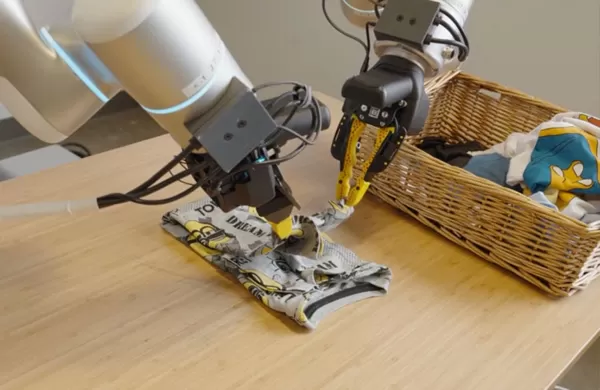
GEN-1の開発にあたり、Generalistはトレーニングの安定性を高め、カスタムカーネルを作成し、リアルタイム推論のための新しいページド・アテンション手法を考案し、トレーニング後の技術を洗練させ、よりスムーズで正確な動作を実現するための制御機能を改善しました。 | 出典:Generalist AI
Generalist AI社は昨日、ロボット工学向けの汎用AIモデル「GEN-1」を発表した。同社によれば、このシステムはタスクの平均成功率を従来のモデルの64%から99%へと向上させたという。また、Generalist社によると、タスクごとにわずか1時間のロボットデータでこれらの結果を達成し、現在の手法に比べて約3倍の速度でタスクを完了するという。
2024年に設立された同社は、多目的ロボット向けのエンボディッド・ファウンデーション・モデルを開発している。カリフォルニア州サンマテオに拠点を置くGeneralistは、GEN-1が「幅広いアプリケーションにおいて商業的な実現可能性を切り拓く」と主張している。今回のリリースは、ロボット工学におけるスケーリング則の存在を確認したとされるGEN-0モデルの発表からわずか5ヶ月後のことである。
同社はこのAIモデルの進歩に楽観的である一方、GEN-1があらゆるタスクを解決できるわけではないことも認めている。また、実用的な価値を持つためには、一部の現実世界のアプリケーションでは99%を超える成功率が必要になると付け加えた。
編集部注:5月27日と28日にボストンで開催される「2026 Robotics Summit & Expo」では、身体化AIおよび物理的AIの開発に関するセッションが特集される。現在、参加登録を受け付けている。
GEN-1は実世界のデータで学習し、GEN-0からスケールアップ
Generalist AIの説明によると、GEN-1はGEN-0の基盤をさらに拡張し、アルゴリズムを改善することで、基本的なタスクの習得を開始する。このモデルは、50万時間分に及ぶ実世界データで構成される同社のデータセットを用いて、ゼロから学習された。
GEN-0において、Generalistは、言語モデルで見られるような予測可能な進歩と同様に、ロボットの学習を汎用的な方法でスケールアップできることを実証しました。同社は、監視したすべてのゼロショットタスクで同時並行的な改善が見られたと指摘しました。しかし、同社のモデル性能については「商用展開には不十分だった」と認めています。
Generalist社によると、GEN-1は、アルゴリズムの飛躍的進歩によって加速された、データと計算リソースの拡大の結果である。同社は、一部のタスクにおいて、経済的に実現可能な実世界での利用に必要な性能基準に到達しつつあると報告している。
同社は、成功率90%以上を達成した従来の汎用ロボットモデルは、膨大で高価かつスケーリングが困難な遠隔操作データセットに依存していたと指摘した。対照的に、GEN-0とGEN-1の両方の基盤となるファウンデーションモデルは、ロボット固有のデータを一切使用せずに学習されている。
その代わりに、このモデルは、数百万もの活動を行う人間が装着した低コストのウェアラブルデバイスからのデータを活用している。Generalistは、この事前学習アプローチにより、大規模な遠隔操作データセットやシミュレーションデータセットを必要とせずに、高い習熟レベルを達成できることを実証したと述べている。
Generalistは複数の技術分野における進歩を活用
Generalist AIによると、GEN-1には計算効率を高める事前学習の革新技術が組み込まれている。事後学習技術、経験からの学習(強化学習)、マルチモーダルな人間のガイダンス、および新しい推論時手法の進歩も、あらゆるタスクにおける性能向上に寄与した。
これらの改善に加え、同社はGEN-1が前世代モデルと比較して計算規模が大幅に拡大したことを明らかにした。「GEN-1は、新しいタスクを迅速に学習し、新しい環境に適応し、物理的な常識を示す能力を実証した」とGeneralistは述べている。
同社は、GEN-1がデータ効率に優れた学習モデルであると主張している。特定のテストにおいて、このモデルは、タスク固有のデータを10分の1に減らし、微調整のステップも少なくしながら、GEN-0に匹敵する性能を達成した。
Generalist社は、事前学習データセットにロボットデータが含まれていないため、GEN-1が新しいタスクに適応する際、特定のロボットの具現化とタスクそのものを同時に初めて学習していると説明した。
GEN-1は信頼性と即興的な知能を強化
「具現化された基盤モデルは、信頼性が高く、高速であり、予期せぬ状況から回復できる能力を備えていなければならない」とGeneralistは述べた。信頼性に関して、同社はGEN-1が人間の介入なしに、長期間にわたり高い信頼性レベルで複数のタスクを実行できると述べた。
同社は、GEN-1について以下の6つのタスクで実証を行った:自動車部品のキット組み立てを1時間以上、Tシャツの折り畳みを86回連続、ロボット掃除機のメンテナンスを200回以上連続、ブロックの梱包を1,800回以上連続、箱の折り畳みを200回以上連続、そしてスマートフォンの梱包を100回以上休むことなく行う。
事前学習なしでゼロから学習させたタスクでは、成功率は平均19%と低かった。これらのタスクで微調整されたGEN-0モデルは64%の成功率に達した。Generalist社によると、GEN-1は平均99%という生産レベルに匹敵する成功率を達成している。
Generalist社は、これらのモデルが予期せぬシナリオに対しても創造的に対応できると述べた。自動車用キットの例では、ワッシャーが衝撃で正しい位置からずれてしまった場合、ロボットはそれを一旦置いて再把持したり、外的な器用さを発揮してスリットに部分的に挿入したり、さらにはもう一方の手を使って両手での再把持を行ったりすることができた。
Tシャツのような大きく変形する物体が予期せぬ形状になった場合でも、モデルは回復方法を導き出せるとGeneralistは述べた。「これらの挙動は学習データ分布の範囲を大きく逸脱しており、稀で予期せぬ事態からの回復に直接寄与する」と同社は指摘した。
Generalistモデルがタスク完了を加速
Generalist AIは、GEN-1がデモンストレーションにおいて、現在の最先端技術(SOTA)よりも約3倍速くタスクを完了すると述べた。このモデルは、新しい物体の物理特性に動的に対応することができる。
例えば、GEN-1は12.1秒で箱を組み立てることができる。Generalistによると、これは従来のSOTAよりも2.8倍速いという。GEN-0とπ0は、同じ箱でそれぞれ約34秒かかっていた。また、GEN-1は15.5秒でスマートフォンをケースに収納でき、GEN-0の2.8倍の速度で動作する。
Generalistによると、これらの速度向上はいくつかの要素によって実現された。モデルは経験から学習し、「ハーモニック・リーゾニング(Harmonic Reasoning)」を通じて推論の進化を遂げている。
同社はまた、データ収集デバイスが、モデルに膨大な量の事前学習データへのアクセスを提供した点も評価している。これらのデータは、他の様々なタスクを高速で完了させる過程で収集されたものであり、一般的な経験から得られた知識を関連する動的状況へと転用することを可能にした。Generalistはこれを、フォースフィードバックの欠如、遅延、可視性の問題により、必然的に遅く、滑らかさに欠けるデータを生成する従来の遠隔操作システムと比較した。
「GEN-1の構築は困難を極めました。ペタバイト規模の物理的相互作用データをネイティブにサポートできるよう、分散トレーニングインフラを再設計したのです」とGeneralist AIは述べた。同社は、早期アクセスパートナーが本モデルを利用できるようになったと発表した。
関連記事
 HIVE、産業用機械向けフィジカルAIの開発に向け1,500万ドルを調達
HIVEは、既存顧客の機械にセンサーとシリコンベースの制御システムを導入してアップグレードを行っています。 | 出典:HIVEHIVEは本日、1,500万ドルのプレシリーズA資金調達ラウンドを完了したと発表した。ロンドンに本社を置くフィジカルAIスタートアップである同社は、産業用機械向けのインテリジェンスレイヤーを構築することをミッションとしている。HIVEによると、同社は単一のインテリジェンスプ
MoveIt Pro 9.0、知覚機能と遠隔操作機能の強化によりアップグレード
PickNik社によると、MoveIt Pro 9.0により、ロボットは形状が変化する環境や多様な表面を持つ環境でも効率的に動作できるようになる。 | 出典:PickNik RoboticsPickNik社は、ロボットアームアプリケーション構築プラットフォームの最新版「MoveIt Pro 9.0」をリリースした。今回のアップデートでは、知覚から動作への変換機能が強化され、遠隔操作およびトレーニン
SSイノベーションズ、ドローン配送用手術ロボットを開発
SSi Vimana Aeroドローンシステムは、戦場で負傷した兵士に直接、緊急医療を提供することを目的としています。 | 出典:SS Innovations InternationalSS Innovations International Inc.は先日、インドのニューデリーで開催された「Global Multi-Specialty Robotic Surgery Conference」におい
関連特集おすすめ
SEO
 検索戦略に最適なAI SERP分析ツール
2026年版、検索戦略に最適な高評価のAI SERP分析ツールは、XIX.AIが実環境での厳格なテストを経て厳選し、毎週ランキングを更新しています。これらの強力なツールを活用すれば、隠れた最適化の機会を発見し、コンテンツのパフォーマンスを向上させ、検索分野で競争優位性を獲得することができます。今すぐ、検索戦略を強化するのに最適なツールを見つけてください。今すぐチェック!
 13 ツール
 xix.ai
データ分析
SaaSおよびEコマースチーム向けのKPIモニタリングにおけるベストなAI異常検知ツール
2026年最新版・最高評価のAI異常検知ツール【SaaSおよびEコマースチーム向けKPIモニタリング】!XIX.AIは、厳格な実世界テストと週次更新のランキングに基づき、革新的な強力なコレクションを厳選しました。生産性を向上させ、AIの優位性を引き出すために必須のソリューションを見極めるのに役立つ、無料版と有料版の詳細な比較インサイトが見つかります。今すぐチェックしましょう!
10 ツール
xix.ai
書き込み
長文SEO記事に最適なAIアウトライン生成ツール
XIX.AIが厳選した、2026年最新のロングフォームSEO記事向け高評価AIアウトライン生成ツール。これらの強力なツールは、高品質なコンテンツを迅速に作成するための画期的な支援を提供し、執筆効率を大幅に向上させます。 無料版と有料版の比較、実地テスト、詳細なランキングを参考に、ご自身のニーズに合った「ぜひ試すべき」ツールを見つけてください。今すぐチェックして、AIの力を最大限に活用しましょう。
8 ツール
xix.ai
教育と学習
宿題や試験対策に役立つAI学習ツール
2026年版 宿題や試験対策に最適な最新AI学習ツール!XIX.AIは、学生の生産性を高め、宿題の完了を効率化し、実際の試験で好成績を収めるのに役立つ、画期的な高評価ツールを厳選して紹介しています。 無料版と有料版の比較、詳細なランキング、そしてAIの力を最大限に引き出すためにぜひ試すべきツールをご紹介します。今すぐチェックしましょう!
10 ツール
xix.ai
作曲
ソングライター向けAIボーカルデモツール:フック、トップライン、多言語のドラフトセッション
2026年版 ソングライター、フッククリエイター、多言語コンテンツ制作チームのための最新・最高のAIボーカルデモツール!XIX.AIは、厳格な実地テストを経て、業界に革新をもたらす強力なツールを厳選し、高評価のランキングリストを作成しました。 無料版と有料版の詳細な比較データ、包括的なランキング、そして創作効率を高め、創造力を最大限に引き出すためにぜひ試すべきツールが満載です。今すぐチェックして、あらゆるコンテンツ制作ニーズに最適なツールを見つけましょう!
9 ツール
xix.ai
仕事
中小企業に最適なAI競合分析ツール
2026年版 中小企業向け最新・最高評価のAI競合分析ツール!XIX.AIは、実環境での厳格なテストと詳細なランキングに基づき、毎週更新される、極めて強力で業界に革命をもたらすツールを厳選しました。無料版と有料版の包括的な比較も掲載されており、生産性を向上させ、競争優位性をもたらす「ぜひ試すべき」ツールを見つけるのに役立ちます。 今すぐチェックして、あなたにぴったりのツールを見つけましょう!
9 ツール
xix.ai

 コメント (1)
0/500
![CarlLopez]()
This GEN-1 model sounds like a game-changer for robotics and industrial control. But I wonder how they handle real-time constraints in complex environments? The custom kernels and paged attention are intriguing, but will it scale well? 🤔
GEN-1の開発にあたり、Generalistはトレーニングの安定性を高め、カスタムカーネルを作成し、リアルタイム推論のための新しいページド・アテンション手法を考案し、トレーニング後の技術を洗練させ、よりスムーズで正確な動作を実現するための制御機能を改善しました。 | 出典:Generalist AI
Generalist AI社は昨日、ロボット工学向けの汎用AIモデル「GEN-1」を発表した。同社によれば、このシステムはタスクの平均成功率を従来のモデルの64%から99%へと向上させたという。また、Generalist社によると、タスクごとにわずか1時間のロボットデータでこれらの結果を達成し、現在の手法に比べて約3倍の速度でタスクを完了するという。
2024年に設立された同社は、多目的ロボット向けのエンボディッド・ファウンデーション・モデルを開発している。カリフォルニア州サンマテオに拠点を置くGeneralistは、GEN-1が「幅広いアプリケーションにおいて商業的な実現可能性を切り拓く」と主張している。今回のリリースは、ロボット工学におけるスケーリング則の存在を確認したとされるGEN-0モデルの発表からわずか5ヶ月後のことである。
同社はこのAIモデルの進歩に楽観的である一方、GEN-1があらゆるタスクを解決できるわけではないことも認めている。また、実用的な価値を持つためには、一部の現実世界のアプリケーションでは99%を超える成功率が必要になると付け加えた。
編集部注:5月27日と28日にボストンで開催される「2026 Robotics Summit & Expo」では、身体化AIおよび物理的AIの開発に関するセッションが特集される。現在、参加登録を受け付けている。
GEN-1は実世界のデータで学習し、GEN-0からスケールアップ
Generalist AIの説明によると、GEN-1はGEN-0の基盤をさらに拡張し、アルゴリズムを改善することで、基本的なタスクの習得を開始する。このモデルは、50万時間分に及ぶ実世界データで構成される同社のデータセットを用いて、ゼロから学習された。
GEN-0において、Generalistは、言語モデルで見られるような予測可能な進歩と同様に、ロボットの学習を汎用的な方法でスケールアップできることを実証しました。同社は、監視したすべてのゼロショットタスクで同時並行的な改善が見られたと指摘しました。しかし、同社のモデル性能については「商用展開には不十分だった」と認めています。
Generalist社によると、GEN-1は、アルゴリズムの飛躍的進歩によって加速された、データと計算リソースの拡大の結果である。同社は、一部のタスクにおいて、経済的に実現可能な実世界での利用に必要な性能基準に到達しつつあると報告している。
同社は、成功率90%以上を達成した従来の汎用ロボットモデルは、膨大で高価かつスケーリングが困難な遠隔操作データセットに依存していたと指摘した。対照的に、GEN-0とGEN-1の両方の基盤となるファウンデーションモデルは、ロボット固有のデータを一切使用せずに学習されている。
その代わりに、このモデルは、数百万もの活動を行う人間が装着した低コストのウェアラブルデバイスからのデータを活用している。Generalistは、この事前学習アプローチにより、大規模な遠隔操作データセットやシミュレーションデータセットを必要とせずに、高い習熟レベルを達成できることを実証したと述べている。
Generalistは複数の技術分野における進歩を活用
Generalist AIによると、GEN-1には計算効率を高める事前学習の革新技術が組み込まれている。事後学習技術、経験からの学習(強化学習)、マルチモーダルな人間のガイダンス、および新しい推論時手法の進歩も、あらゆるタスクにおける性能向上に寄与した。
これらの改善に加え、同社はGEN-1が前世代モデルと比較して計算規模が大幅に拡大したことを明らかにした。「GEN-1は、新しいタスクを迅速に学習し、新しい環境に適応し、物理的な常識を示す能力を実証した」とGeneralistは述べている。
同社は、GEN-1がデータ効率に優れた学習モデルであると主張している。特定のテストにおいて、このモデルは、タスク固有のデータを10分の1に減らし、微調整のステップも少なくしながら、GEN-0に匹敵する性能を達成した。
Generalist社は、事前学習データセットにロボットデータが含まれていないため、GEN-1が新しいタスクに適応する際、特定のロボットの具現化とタスクそのものを同時に初めて学習していると説明した。
GEN-1は信頼性と即興的な知能を強化
「具現化された基盤モデルは、信頼性が高く、高速であり、予期せぬ状況から回復できる能力を備えていなければならない」とGeneralistは述べた。信頼性に関して、同社はGEN-1が人間の介入なしに、長期間にわたり高い信頼性レベルで複数のタスクを実行できると述べた。
同社は、GEN-1について以下の6つのタスクで実証を行った:自動車部品のキット組み立てを1時間以上、Tシャツの折り畳みを86回連続、ロボット掃除機のメンテナンスを200回以上連続、ブロックの梱包を1,800回以上連続、箱の折り畳みを200回以上連続、そしてスマートフォンの梱包を100回以上休むことなく行う。
事前学習なしでゼロから学習させたタスクでは、成功率は平均19%と低かった。これらのタスクで微調整されたGEN-0モデルは64%の成功率に達した。Generalist社によると、GEN-1は平均99%という生産レベルに匹敵する成功率を達成している。
Generalist社は、これらのモデルが予期せぬシナリオに対しても創造的に対応できると述べた。自動車用キットの例では、ワッシャーが衝撃で正しい位置からずれてしまった場合、ロボットはそれを一旦置いて再把持したり、外的な器用さを発揮してスリットに部分的に挿入したり、さらにはもう一方の手を使って両手での再把持を行ったりすることができた。
Tシャツのような大きく変形する物体が予期せぬ形状になった場合でも、モデルは回復方法を導き出せるとGeneralistは述べた。「これらの挙動は学習データ分布の範囲を大きく逸脱しており、稀で予期せぬ事態からの回復に直接寄与する」と同社は指摘した。
Generalistモデルがタスク完了を加速
Generalist AIは、GEN-1がデモンストレーションにおいて、現在の最先端技術(SOTA)よりも約3倍速くタスクを完了すると述べた。このモデルは、新しい物体の物理特性に動的に対応することができる。
例えば、GEN-1は12.1秒で箱を組み立てることができる。Generalistによると、これは従来のSOTAよりも2.8倍速いという。GEN-0とπ0は、同じ箱でそれぞれ約34秒かかっていた。また、GEN-1は15.5秒でスマートフォンをケースに収納でき、GEN-0の2.8倍の速度で動作する。
Generalistによると、これらの速度向上はいくつかの要素によって実現された。モデルは経験から学習し、「ハーモニック・リーゾニング(Harmonic Reasoning)」を通じて推論の進化を遂げている。
同社はまた、データ収集デバイスが、モデルに膨大な量の事前学習データへのアクセスを提供した点も評価している。これらのデータは、他の様々なタスクを高速で完了させる過程で収集されたものであり、一般的な経験から得られた知識を関連する動的状況へと転用することを可能にした。Generalistはこれを、フォースフィードバックの欠如、遅延、可視性の問題により、必然的に遅く、滑らかさに欠けるデータを生成する従来の遠隔操作システムと比較した。
「GEN-1の構築は困難を極めました。ペタバイト規模の物理的相互作用データをネイティブにサポートできるよう、分散トレーニングインフラを再設計したのです」とGeneralist AIは述べた。同社は、早期アクセスパートナーが本モデルを利用できるようになったと発表した。







 HIVE、産業用機械向けフィジカルAIの開発に向け1,500万ドルを調達
HIVEは、既存顧客の機械にセンサーとシリコンベースの制御システムを導入してアップグレードを行っています。 | 出典:HIVEHIVEは本日、1,500万ドルのプレシリーズA資金調達ラウンドを完了したと発表した。ロンドンに本社を置くフィジカルAIスタートアップである同社は、産業用機械向けのインテリジェンスレイヤーを構築することをミッションとしている。HIVEによると、同社は単一のインテリジェンスプ
MoveIt Pro 9.0、知覚機能と遠隔操作機能の強化によりアップグレード
PickNik社によると、MoveIt Pro 9.0により、ロボットは形状が変化する環境や多様な表面を持つ環境でも効率的に動作できるようになる。 | 出典:PickNik RoboticsPickNik社は、ロボットアームアプリケーション構築プラットフォームの最新版「MoveIt Pro 9.0」をリリースした。今回のアップデートでは、知覚から動作への変換機能が強化され、遠隔操作およびトレーニン
 SSイノベーションズ、ドローン配送用手術ロボットを開発
SSi Vimana Aeroドローンシステムは、戦場で負傷した兵士に直接、緊急医療を提供することを目的としています。 | 出典:SS Innovations InternationalSS Innovations International Inc.は先日、インドのニューデリーで開催された「Global Multi-Specialty Robotic Surgery Conference」におい

2026年版、検索戦略に最適な高評価のAI SERP分析ツールは、XIX.AIが実環境での厳格なテストを経て厳選し、毎週ランキングを更新しています。これらの強力なツールを活用すれば、隠れた最適化の機会を発見し、コンテンツのパフォーマンスを向上させ、検索分野で競争優位性を獲得することができます。今すぐ、検索戦略を強化するのに最適なツールを見つけてください。今すぐチェック!
13 ツール
xix.ai

2026年最新版・最高評価のAI異常検知ツール【SaaSおよびEコマースチーム向けKPIモニタリング】!XIX.AIは、厳格な実世界テストと週次更新のランキングに基づき、革新的な強力なコレクションを厳選しました。生産性を向上させ、AIの優位性を引き出すために必須のソリューションを見極めるのに役立つ、無料版と有料版の詳細な比較インサイトが見つかります。今すぐチェックしましょう!
10 ツール
xix.ai

XIX.AIが厳選した、2026年最新のロングフォームSEO記事向け高評価AIアウトライン生成ツール。これらの強力なツールは、高品質なコンテンツを迅速に作成するための画期的な支援を提供し、執筆効率を大幅に向上させます。 無料版と有料版の比較、実地テスト、詳細なランキングを参考に、ご自身のニーズに合った「ぜひ試すべき」ツールを見つけてください。今すぐチェックして、AIの力を最大限に活用しましょう。
8 ツール
xix.ai

2026年版 宿題や試験対策に最適な最新AI学習ツール!XIX.AIは、学生の生産性を高め、宿題の完了を効率化し、実際の試験で好成績を収めるのに役立つ、画期的な高評価ツールを厳選して紹介しています。 無料版と有料版の比較、詳細なランキング、そしてAIの力を最大限に引き出すためにぜひ試すべきツールをご紹介します。今すぐチェックしましょう!
10 ツール
xix.ai

2026年版 ソングライター、フッククリエイター、多言語コンテンツ制作チームのための最新・最高のAIボーカルデモツール!XIX.AIは、厳格な実地テストを経て、業界に革新をもたらす強力なツールを厳選し、高評価のランキングリストを作成しました。 無料版と有料版の詳細な比較データ、包括的なランキング、そして創作効率を高め、創造力を最大限に引き出すためにぜひ試すべきツールが満載です。今すぐチェックして、あらゆるコンテンツ制作ニーズに最適なツールを見つけましょう!
9 ツール
xix.ai

2026年版 中小企業向け最新・最高評価のAI競合分析ツール!XIX.AIは、実環境での厳格なテストと詳細なランキングに基づき、毎週更新される、極めて強力で業界に革命をもたらすツールを厳選しました。無料版と有料版の包括的な比較も掲載されており、生産性を向上させ、競争優位性をもたらす「ぜひ試すべき」ツールを見つけるのに役立ちます。 今すぐチェックして、あなたにぴったりのツールを見つけましょう!
9 ツール
xix.ai

This GEN-1 model sounds like a game-changer for robotics and industrial control. But I wonder how they handle real-time constraints in complex environments? The custom kernels and paged attention are intriguing, but will it scale well? 🤔












