


 Maison
Les robots ne fonctionnent pas tout seuls : les travailleurs qui font avancer l'IA physique
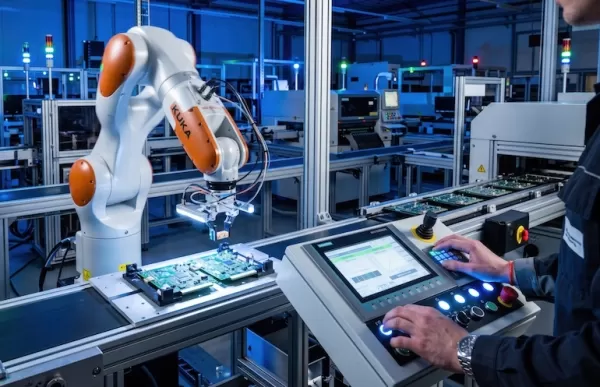
Selon HireArt, le développement de la robotique nécessite de nouveaux indicateurs en matière de main-d'œuvre. Source : Lee AI, via Adobe Stock
À mesure que les systèmes robotiques passent de la phase pilote à des déploiements à grande échelle, une tendance majeure se dessine : le goulot d’étranglement réside rarement au niveau du matériel. Il s’agit plutôt de la main-d’œuvre nécessaire pour exploiter, entretenir et adapter en permanence ces systèmes dans des conditions réelles.
La plupart des initiatives robotiques démarrent selon un modèle familier : de petites équipes étroitement coordonnées qui accompagnent les premiers déploiements. Les ingénieurs restent proches du système, les opérateurs sont hautement qualifiés et les problèmes sont résolus rapidement car tout le monde est impliqué. Cette structure fonctionne bien lorsqu’il s’agit de gérer cinq ou dix robots dans des environnements contrôlés.
Cependant, cette approche s'avère insuffisante lorsque les déploiements s’étendent à des dizaines de sites, sur plusieurs équipes de travail et dans des environnements physiques hétérogènes. À ce stade, la robotique cesse de s’apparenter à un lancement de produit pour fonctionner comme une activité d’exploitation décentralisée.
Les déploiements physiques d’IA modifient les priorités en matière de main-d’œuvre
On peut établir un parallèle intéressant avec l’évolution du travail lié à l’IA au cours de la dernière décennie. Les premiers systèmes de vision par ordinateur s’appuyaient largement sur un étiquetage de données simple, basé sur des tâches, qui pouvait être largement décentralisé.
À mesure que les modèles ont évolué vers de grands modèles linguistiques, le travail lui-même s’est moins concentré sur des tâches distinctes pour se concentrer davantage sur le jugement, les nuances et le contrôle qualité. Ce changement a entraîné un abandon du travail participatif vaguement coordonné au profit d’équipes plus structurées et formées, dotées de responsabilités plus claires.
L’IA physique connaît aujourd’hui une transition similaire, mais les enjeux sont plus importants. Lorsque l’intelligence est intégrée à des machines opérant dans des entrepôts, des hôpitaux, des usines ou des espaces publics, la « qualité » n’est plus seulement un indicateur de modèle. Elle se traduit par la disponibilité, la sécurité, l’intégrité du matériel et l’expérience client dans des environnements dynamiques.
Cette évolution met en évidence une lacune dans la manière dont de nombreuses équipes envisagent la conception de leur main-d’œuvre. Les modèles traditionnels de travail à la tâche ou purement basés sur des missions peinent à s’adapter à des environnements qui exigent une couverture constante des quarts de travail, des formations à la sécurité, des protocoles spécifiques au site et des procédures d’escalade. Dans la pratique, de nombreux déploiements robotiques constatent que la responsabilité et la reproductibilité importent davantage que le simple débit.
Cela entraîne une évolution discrète vers des structures de main-d’œuvre hybrides. Certaines organisations se dotent d’un noyau stable d’opérateurs et de techniciens formés, rémunérés à l’heure et déclarés (W-2), qui assurent l’exécution de base, le respect des procédures opérationnelles standard (SOP) et la mise en œuvre des procédures d’escalade.
Autour de ce noyau s’articule une couche plus flexible de capacité de renfort pour les projets pilotes, les lancements de nouveaux sites et les déploiements spécialisés. Bien que les configurations exactes varient, un schéma courant consiste en une répartition égale entre capacité fixe et capacité variable, ajustée à mesure que les systèmes mûrissent et que le volume d’incidents se stabilise.
Les nouveaux rôles constituent un défi organisationnel
Au sein de ces équipes, de nouveaux types de rôles émergent qui ne correspondent pas clairement aux familles de métiers traditionnelles. Les opérateurs de robots, les techniciens de terrain, les téléopérateurs, les validateurs d’assurance qualité et les spécialistes de la saisie de données se situent tous à mi-chemin entre l’ingénierie et les opérations. Ils sont chargés non seulement de faire fonctionner les systèmes, mais aussi d’interpréter les cas limites, de documenter les défaillances et de traduire les comportements observés dans le monde réel en boucles de rétroaction pour l’ingénierie.
Dans ce contexte, les incitations comptent autant que la structure. Les indicateurs axés uniquement sur la rapidité, courants dans les premières formes de travail numérique, peuvent nuire activement aux performances dans les environnements physiques.
Au contraire, les équipes accordent davantage d’importance au respect des procédures, à la qualité de la documentation, à la précision des escalades et au comportement prudent en situation d’incertitude.
Ce qui apparaît clairement, c’est que le déploiement à grande échelle de la robotique n’est pas seulement un défi technique. C’est un défi organisationnel. Le succès dépend de la capacité des entreprises à mettre en place des systèmes de main-d’œuvre aussi robustes et adaptatifs que les machines elles-mêmes.
En d’autres termes, la prochaine étape de l’extension de la robotique ne se résumera pas à une simple amélioration de l’autonomie. Elle dépendra de la capacité des équipes à développer de manière fiable le jugement humain parallèlement à l’intelligence artificielle, sur l’ensemble des sites, des équipes et dans des conditions réelles qui se comportent rarement comme prévu.
 À propos de l’auteur
Christopher Bower est cofondateur, directeur des recettes et président de HireArt, une plateforme dédiée à la gestion des contrats de travail temporaire. Basée à New York, cette entreprise a pour mission de réinventer l’emploi flexible en mettant en relation les travailleurs et les entreprises, tout en favorisant leur productivité.
HireArt précise que son outil permet à ses clients de constituer et de gérer une main-d’œuvre contractuelle moderne à l’aide d’un seul et même outil. Ils peuvent ainsi gérer l’employeur officiel, le recrutement à la demande, la gestion des prestataires et celle des travailleurs indépendants, le tout depuis une même interface utilisateur en libre-service.
M. Bower a travaillé chez HumanEdge, Tandym Group et Access Confidential. Il est également coach de carrière bénévole à la Bibliothèque publique de New York.
Article connexe
 L'ARM Institute lève 90 millions de dollars pour moderniser l'industrie de l'armement grâce à 10 nouveaux projets
L'Institut ARM collabore avec plus de 500 organisations membres et partenaires issus des secteurs de l'industrie, de l'enseignement supérieur et des pouvoirs publics. | Source : Institut ARMCette sema
Bhavana Chandrashekhar, d'Amazon, prendra la parole lors du déjeuner organisé par RoboBusiness à l'intention des femmes travaillant dans le domaine de la robotique
De gauche à droite : Bhavana Chandrashekhar et Joyce Sidopoulos.Les femmes ne représentent actuellement que 35 % des effectifs mondiaux dans les domaines des STIM et 22 % de ceux de l’IA, ce qui prive
Mikell Taylor, de GM, sera l'invitée d'honneur du petit-déjeuner « Les femmes dans la robotique » lors du Sommet de la robotique
Mikell Taylor, responsable de la stratégie robotique chez GM, abordera le rôle essentiel de la confiance lors du Robotics Summit & Expo.Selon CareerExplorer, les femmes ne représentent actuellement qu
Recommandations de sujets spéciaux liés
Référencement
 Les meilleurs outils d'analyse des SERP basés sur l'IA pour la stratégie de référencement
Les meilleurs outils d’analyse SERP basés sur l’IA de 2026, les mieux notés pour la stratégie de référencement, sont sélectionnés par XIX.AI à l’issue de tests rigoureux en conditions réelles et de classements mis à jour chaque semaine. Ces outils puissants vous aident à révéler des opportunités d’optimisation cachées, à améliorer les performances de votre contenu et à acquérir un avantage concurrentiel dans les résultats de recherche. Découvrez dès aujourd’hui l’outil idéal pour optimiser votre stratégie de référencement. Explorez-les dès maintenant !
 13 outils
 xix.ai
Analyse des données
Meilleurs outils d’IA pour la détection d’anomalies dans le suivi des KPI pour les équipes SaaS et Ecommerce
2026 Derniers Meilleurs Outils de Détection d’Anomalies par IA les mieux notés pour la surveillance des KPI dans les équipes SaaS et E-commerce ! XIX.AI a sélectionné une collection puissante et révolutionnaire, basée sur des tests rigoureux en conditions réelles et des classements mis à jour chaque semaine. Vous y trouverez des comparaisons détaillées entre les versions gratuites et payantes, afin de vous aider à identifier la solution incontournable qui améliore la productivité et débloque votre avantage concurrentiel grâce à l’IA. Explorez dès maintenant !
10 outils
xix.ai
en écrivant
Les meilleurs générateurs de plans basés sur l'IA pour les articles SEO longs
2026 : les meilleurs générateurs de plans basés sur l'IA pour les articles SEO longs, soigneusement sélectionnés par XIX.AI. Ces outils puissants offrent une aide révolutionnaire pour créer rapidement du contenu de haute qualité, améliorant ainsi considérablement l'efficacité de la rédaction. Découvrez une comparaison entre les versions gratuites et payantes, ainsi que des tests concrets et des classements détaillés pour vous aider à trouver l'option incontournable qui répond à vos besoins. Explorez dès maintenant pour tirer pleinement parti de l'IA.
8 outils
xix.ai
Éducation et apprentissage
Outils d'étude basés sur l'IA pour les devoirs et la préparation aux examens
Les meilleurs outils d'IA de 2026 pour les devoirs et la préparation aux examens ! XIX.AI vous propose une sélection des outils les mieux notés, puissants et révolutionnaires, qui aident les élèves à booster leur productivité, à optimiser la réalisation de leurs devoirs et à réussir haut la main leurs examens grâce à des tests concrets. Découvrez un comparatif entre les versions gratuites et payantes, des classements détaillés et des options incontournables pour tirer pleinement parti de l'IA. Découvrez-les dès maintenant !
10 outils
xix.ai
Composition musicale
Outils de démo vocale par IA pour les auteurs-compositeurs, les accroches, les mélodies principales et les sessions de brouillons multilingues
2026 Derniers Meilleurs Outils de Démonstration Vocale par IA pour les Paroliers, Créateurs d’Accroches et Équipes de Contenu Multilingues ! XIX.AI a sélectionné une liste primée d’outils puissants et révolutionnaires, soumis à des tests rigoureux en conditions réelles. Vous y trouverez des données détaillées comparant les versions gratuites et payantes, des classements complets et des options incontournables à essayer pour améliorer votre efficacité d’écriture et libérer votre potentiel créatif. Explorez dès maintenant pour découvrir l’outil parfait répondant à tous vos besoins en contenu !
9 outils
xix.ai
Entreprise
Les meilleurs outils de veille concurrentielle basés sur l'IA pour les petites entreprises
Les meilleurs outils de recherche concurrentielle basés sur l’IA les plus récents et les mieux notés pour les petites entreprises en 2026 ! XIX.AI a sélectionné une collection extrêmement puissante et révolutionnaire, mise à jour chaque semaine à l’issue de tests rigoureux en conditions réelles et accompagnée de classements détaillés. Vous y trouverez un comparatif complet entre les versions gratuites et payantes pour vous aider à identifier les outils incontournables qui boosteront votre productivité et vous donneront un avantage concurrentiel. Découvrez-la dès maintenant pour trouver l'outil qui vous convient le mieux !
9 outils
xix.ai

 commentaires (0)
Selon HireArt, le développement de la robotique nécessite de nouveaux indicateurs en matière de main-d'œuvre. Source : Lee AI, via Adobe Stock
À mesure que les systèmes robotiques passent de la phase pilote à des déploiements à grande échelle, une tendance majeure se dessine : le goulot d’étranglement réside rarement au niveau du matériel. Il s’agit plutôt de la main-d’œuvre nécessaire pour exploiter, entretenir et adapter en permanence ces systèmes dans des conditions réelles.
La plupart des initiatives robotiques démarrent selon un modèle familier : de petites équipes étroitement coordonnées qui accompagnent les premiers déploiements. Les ingénieurs restent proches du système, les opérateurs sont hautement qualifiés et les problèmes sont résolus rapidement car tout le monde est impliqué. Cette structure fonctionne bien lorsqu’il s’agit de gérer cinq ou dix robots dans des environnements contrôlés.
Cependant, cette approche s'avère insuffisante lorsque les déploiements s’étendent à des dizaines de sites, sur plusieurs équipes de travail et dans des environnements physiques hétérogènes. À ce stade, la robotique cesse de s’apparenter à un lancement de produit pour fonctionner comme une activité d’exploitation décentralisée.
Les déploiements physiques d’IA modifient les priorités en matière de main-d’œuvre
On peut établir un parallèle intéressant avec l’évolution du travail lié à l’IA au cours de la dernière décennie. Les premiers systèmes de vision par ordinateur s’appuyaient largement sur un étiquetage de données simple, basé sur des tâches, qui pouvait être largement décentralisé.
À mesure que les modèles ont évolué vers de grands modèles linguistiques, le travail lui-même s’est moins concentré sur des tâches distinctes pour se concentrer davantage sur le jugement, les nuances et le contrôle qualité. Ce changement a entraîné un abandon du travail participatif vaguement coordonné au profit d’équipes plus structurées et formées, dotées de responsabilités plus claires.
L’IA physique connaît aujourd’hui une transition similaire, mais les enjeux sont plus importants. Lorsque l’intelligence est intégrée à des machines opérant dans des entrepôts, des hôpitaux, des usines ou des espaces publics, la « qualité » n’est plus seulement un indicateur de modèle. Elle se traduit par la disponibilité, la sécurité, l’intégrité du matériel et l’expérience client dans des environnements dynamiques.
Cette évolution met en évidence une lacune dans la manière dont de nombreuses équipes envisagent la conception de leur main-d’œuvre. Les modèles traditionnels de travail à la tâche ou purement basés sur des missions peinent à s’adapter à des environnements qui exigent une couverture constante des quarts de travail, des formations à la sécurité, des protocoles spécifiques au site et des procédures d’escalade. Dans la pratique, de nombreux déploiements robotiques constatent que la responsabilité et la reproductibilité importent davantage que le simple débit.
Cela entraîne une évolution discrète vers des structures de main-d’œuvre hybrides. Certaines organisations se dotent d’un noyau stable d’opérateurs et de techniciens formés, rémunérés à l’heure et déclarés (W-2), qui assurent l’exécution de base, le respect des procédures opérationnelles standard (SOP) et la mise en œuvre des procédures d’escalade.
Autour de ce noyau s’articule une couche plus flexible de capacité de renfort pour les projets pilotes, les lancements de nouveaux sites et les déploiements spécialisés. Bien que les configurations exactes varient, un schéma courant consiste en une répartition égale entre capacité fixe et capacité variable, ajustée à mesure que les systèmes mûrissent et que le volume d’incidents se stabilise.
Les nouveaux rôles constituent un défi organisationnel
Au sein de ces équipes, de nouveaux types de rôles émergent qui ne correspondent pas clairement aux familles de métiers traditionnelles. Les opérateurs de robots, les techniciens de terrain, les téléopérateurs, les validateurs d’assurance qualité et les spécialistes de la saisie de données se situent tous à mi-chemin entre l’ingénierie et les opérations. Ils sont chargés non seulement de faire fonctionner les systèmes, mais aussi d’interpréter les cas limites, de documenter les défaillances et de traduire les comportements observés dans le monde réel en boucles de rétroaction pour l’ingénierie.
Dans ce contexte, les incitations comptent autant que la structure. Les indicateurs axés uniquement sur la rapidité, courants dans les premières formes de travail numérique, peuvent nuire activement aux performances dans les environnements physiques.
Au contraire, les équipes accordent davantage d’importance au respect des procédures, à la qualité de la documentation, à la précision des escalades et au comportement prudent en situation d’incertitude.
Ce qui apparaît clairement, c’est que le déploiement à grande échelle de la robotique n’est pas seulement un défi technique. C’est un défi organisationnel. Le succès dépend de la capacité des entreprises à mettre en place des systèmes de main-d’œuvre aussi robustes et adaptatifs que les machines elles-mêmes.
En d’autres termes, la prochaine étape de l’extension de la robotique ne se résumera pas à une simple amélioration de l’autonomie. Elle dépendra de la capacité des équipes à développer de manière fiable le jugement humain parallèlement à l’intelligence artificielle, sur l’ensemble des sites, des équipes et dans des conditions réelles qui se comportent rarement comme prévu.
À propos de l’auteur
Christopher Bower est cofondateur, directeur des recettes et président de HireArt, une plateforme dédiée à la gestion des contrats de travail temporaire. Basée à New York, cette entreprise a pour mission de réinventer l’emploi flexible en mettant en relation les travailleurs et les entreprises, tout en favorisant leur productivité.
HireArt précise que son outil permet à ses clients de constituer et de gérer une main-d’œuvre contractuelle moderne à l’aide d’un seul et même outil. Ils peuvent ainsi gérer l’employeur officiel, le recrutement à la demande, la gestion des prestataires et celle des travailleurs indépendants, le tout depuis une même interface utilisateur en libre-service.
M. Bower a travaillé chez HumanEdge, Tandym Group et Access Confidential. Il est également coach de carrière bénévole à la Bibliothèque publique de New York.








 L'ARM Institute lève 90 millions de dollars pour moderniser l'industrie de l'armement grâce à 10 nouveaux projets
L'Institut ARM collabore avec plus de 500 organisations membres et partenaires issus des secteurs de l'industrie, de l'enseignement supérieur et des pouvoirs publics. | Source : Institut ARMCette sema
 Bhavana Chandrashekhar, d'Amazon, prendra la parole lors du déjeuner organisé par RoboBusiness à l'intention des femmes travaillant dans le domaine de la robotique
De gauche à droite : Bhavana Chandrashekhar et Joyce Sidopoulos.Les femmes ne représentent actuellement que 35 % des effectifs mondiaux dans les domaines des STIM et 22 % de ceux de l’IA, ce qui prive
 Mikell Taylor, de GM, sera l'invitée d'honneur du petit-déjeuner « Les femmes dans la robotique » lors du Sommet de la robotique
Mikell Taylor, responsable de la stratégie robotique chez GM, abordera le rôle essentiel de la confiance lors du Robotics Summit & Expo.Selon CareerExplorer, les femmes ne représentent actuellement qu

Les meilleurs outils d’analyse SERP basés sur l’IA de 2026, les mieux notés pour la stratégie de référencement, sont sélectionnés par XIX.AI à l’issue de tests rigoureux en conditions réelles et de classements mis à jour chaque semaine. Ces outils puissants vous aident à révéler des opportunités d’optimisation cachées, à améliorer les performances de votre contenu et à acquérir un avantage concurrentiel dans les résultats de recherche. Découvrez dès aujourd’hui l’outil idéal pour optimiser votre stratégie de référencement. Explorez-les dès maintenant !
13 outils
xix.ai

2026 Derniers Meilleurs Outils de Détection d’Anomalies par IA les mieux notés pour la surveillance des KPI dans les équipes SaaS et E-commerce ! XIX.AI a sélectionné une collection puissante et révolutionnaire, basée sur des tests rigoureux en conditions réelles et des classements mis à jour chaque semaine. Vous y trouverez des comparaisons détaillées entre les versions gratuites et payantes, afin de vous aider à identifier la solution incontournable qui améliore la productivité et débloque votre avantage concurrentiel grâce à l’IA. Explorez dès maintenant !
10 outils
xix.ai

2026 : les meilleurs générateurs de plans basés sur l'IA pour les articles SEO longs, soigneusement sélectionnés par XIX.AI. Ces outils puissants offrent une aide révolutionnaire pour créer rapidement du contenu de haute qualité, améliorant ainsi considérablement l'efficacité de la rédaction. Découvrez une comparaison entre les versions gratuites et payantes, ainsi que des tests concrets et des classements détaillés pour vous aider à trouver l'option incontournable qui répond à vos besoins. Explorez dès maintenant pour tirer pleinement parti de l'IA.
8 outils
xix.ai

Les meilleurs outils d'IA de 2026 pour les devoirs et la préparation aux examens ! XIX.AI vous propose une sélection des outils les mieux notés, puissants et révolutionnaires, qui aident les élèves à booster leur productivité, à optimiser la réalisation de leurs devoirs et à réussir haut la main leurs examens grâce à des tests concrets. Découvrez un comparatif entre les versions gratuites et payantes, des classements détaillés et des options incontournables pour tirer pleinement parti de l'IA. Découvrez-les dès maintenant !
10 outils
xix.ai

2026 Derniers Meilleurs Outils de Démonstration Vocale par IA pour les Paroliers, Créateurs d’Accroches et Équipes de Contenu Multilingues ! XIX.AI a sélectionné une liste primée d’outils puissants et révolutionnaires, soumis à des tests rigoureux en conditions réelles. Vous y trouverez des données détaillées comparant les versions gratuites et payantes, des classements complets et des options incontournables à essayer pour améliorer votre efficacité d’écriture et libérer votre potentiel créatif. Explorez dès maintenant pour découvrir l’outil parfait répondant à tous vos besoins en contenu !
9 outils
xix.ai

Les meilleurs outils de recherche concurrentielle basés sur l’IA les plus récents et les mieux notés pour les petites entreprises en 2026 ! XIX.AI a sélectionné une collection extrêmement puissante et révolutionnaire, mise à jour chaque semaine à l’issue de tests rigoureux en conditions réelles et accompagnée de classements détaillés. Vous y trouverez un comparatif complet entre les versions gratuites et payantes pour vous aider à identifier les outils incontournables qui boosteront votre productivité et vous donneront un avantage concurrentiel. Découvrez-la dès maintenant pour trouver l'outil qui vous convient le mieux !
9 outils
xix.ai












