


 Hogar
Los robots no funcionan solos: la mano de obra que impulsa la IA física
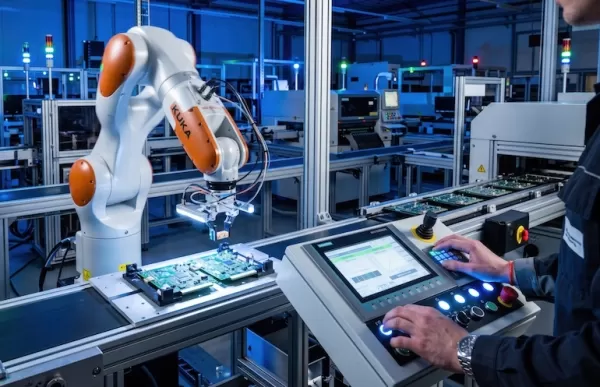
La expansión de la robótica exige nuevos indicadores de personal, según HireArt. Fuente: Lee AI, vía Adobe Stock
A medida que los sistemas robóticos pasan de las fases piloto a implementaciones a gran escala, surge una tendencia clave: el cuello de botella rara vez es el hardware. Se trata de la mano de obra humana necesaria para operar, mantener y adaptar continuamente estos sistemas en condiciones reales.
La mayoría de las iniciativas de robótica comienzan con un modelo familiar: equipos pequeños y muy coordinados que dan soporte a las primeras implementaciones. Los ingenieros permanecen cerca del sistema, los operadores están altamente cualificados y los problemas se resuelven rápidamente porque todo el mundo participa. Esta estructura funciona bien cuando se gestionan cinco o diez robots en entornos controlados.
Sin embargo, este enfoque falla cuando los despliegues se amplían a docenas de emplazamientos repartidos en varios turnos y entornos físicos dispares. En ese momento, la robótica deja de comportarse como el lanzamiento de un producto y empieza a funcionar como un negocio de operaciones distribuidas.
Las implementaciones físicas de IA cambian las prioridades laborales
Se puede establecer un paralelismo útil con la evolución del trabajo en IA durante la última década. Los primeros sistemas de visión artificial dependían en gran medida de un etiquetado de datos sencillo y basado en tareas que podía distribuirse ampliamente.
A medida que los modelos evolucionaron hacia grandes modelos de lenguaje, el trabajo en sí pasó a centrarse menos en tareas discretas y más en el criterio, los matices y el control de calidad. Ese cambio impulsó un giro desde el trabajo colaborativo coordinado de forma laxa hacia equipos más estructurados y formados, con una responsabilidad más clara.
La IA física está atravesando ahora una transición similar, pero con mucho más en juego. Cuando la inteligencia se incorpora a máquinas que operan en almacenes, hospitales, fábricas o espacios públicos, la «calidad» ya no es solo una métrica del modelo. Se convierte en tiempo de actividad, seguridad, integridad del hardware y experiencia del cliente en entornos dinámicos.
Este cambio pone de manifiesto una laguna en la forma en que muchos equipos conciben el diseño de la plantilla. Los modelos laborales tradicionales, basados en trabajos esporádicos o puramente en tareas, tienen dificultades en entornos que requieren una cobertura constante de los turnos, formación en seguridad, protocolos específicos para cada emplazamiento y procedimientos de escalado. En la práctica, muchas implantaciones de robótica están descubriendo que la responsabilidad y la repetibilidad importan más que el rendimiento bruto.
Esto está impulsando una transición silenciosa hacia estructuras de plantilla híbridas. Algunas organizaciones están creando un núcleo estable de operadores y técnicos con contrato W-2, formados y remunerados por horas, que se encargan de la ejecución básica, el cumplimiento de los procedimientos operativos estándar (SOP) y las vías de escalado.
Alrededor de ese núcleo se sitúa una capa más flexible de capacidad de refuerzo para proyectos piloto, puestas en marcha de nuevas sedes e implementaciones especializadas. Aunque las configuraciones exactas varían, un patrón común es una división equitativa entre capacidad fija y variable, que se ajusta a medida que los sistemas maduran y el volumen de incidencias se estabiliza.
Los nuevos puestos suponen un reto organizativo
Dentro de estos equipos están surgiendo nuevos tipos de funciones que no encajan claramente en las categorías profesionales tradicionales. Los operadores de robots, los técnicos de campo, los teleoperadores, los validadores de control de calidad y los especialistas en captura de datos se sitúan a medio camino entre la ingeniería y las operaciones. Son responsables no solo de gestionar los sistemas, sino también de interpretar casos extremos, documentar fallos y traducir el comportamiento del mundo real en bucles de retroalimentación para la ingeniería.
En este contexto, los incentivos son tan importantes como la estructura. Las métricas basadas exclusivamente en la velocidad, habituales en formas anteriores de trabajo digital, pueden degradar activamente el rendimiento en entornos físicos.
En su lugar, los equipos están dando más importancia al cumplimiento de los procedimientos, la calidad de la documentación, la precisión en la escalación de incidencias y el comportamiento seguro en situaciones de incertidumbre.
Lo que cada vez está más claro es que la expansión de la robótica no es solo un reto técnico. Es un reto organizativo. El éxito depende de si las empresas son capaces de crear sistemas de personal tan robustos y adaptables como las propias máquinas.
En otras palabras, la siguiente fase de la expansión de la robótica no vendrá definida únicamente por una mayor autonomía. Dependerá de si los equipos son capaces de ampliar de forma fiable el criterio humano junto con la inteligencia artificial, en todas las instalaciones, turnos y condiciones del mundo real que rara vez se comportan como se espera.
 Sobre el autor
Christopher Bower es cofundador, director de ingresos y presidente de HireArt, una empresa que ofrece una plataforma de contratación temporal. La misión declarada de esta empresa con sede en Nueva York es reinventar el empleo flexible conectando a trabajadores y empresas y apoyando su productividad.
HireArt afirma que su herramienta permite a los clientes crear y gestionar una plantilla moderna de trabajadores contratados mediante una única herramienta. Pueden gestionar la figura del empleador oficial, la contratación bajo demanda, la gestión de proveedores y la gestión de autónomos, todo ello en la misma interfaz de usuario de autoservicio.
Bower ha trabajado en HumanEdge, Tandym Group y Access Confidential. Además, es orientador profesional voluntario en la Biblioteca Pública de Nueva York.
Artículo relacionado
 El Instituto ARM obtiene 90 millones de dólares para modernizar la fabricación de material militar mediante 10 nuevos proyectos
El Instituto ARM colabora con más de 500 organizaciones miembros y socios de los sectores industrial, académico y gubernamental. | Fuente: Instituto ARMEsta semana, el Instituto de Robótica Avanzada p
Bhavana Chandrashekhar, de Amazon, pronunciará un discurso en el almuerzo de RoboBusiness «Mujeres en la robótica»
De izquierda a derecha: Bhavana Chandrashekhar y Joyce Sidopoulos.En la actualidad, las mujeres representan solo el 35 % de la plantilla mundial en el ámbito de las ciencias, la tecnología, la ingenie
Mikell Taylor, de GM, será la ponente principal en el desayuno «Mujeres en la robótica» de la Cumbre de Robótica
Mikell Taylor, directora de Estrategia Robótica de GM, hablará sobre el papel fundamental de la confianza en la Robotics Summit & Expo.Según CareerExplorer, las mujeres representan actualmente solo el
Recomendaciones de temas especiales relacionados
Análisis de datos
 Mejores herramientas de IA para la detección de anomalías en el monitoreo de KPIs para equipos de SaaS y comercio electrónico
¡Las mejores herramientas de detección de anomalías con IA de 2026, más valoradas y destacadas para el monitoreo de KPI en equipos de SaaS y comercio electrónico! XIX.AI ha recopilado una poderosa colección transformadora basada en rigurosas pruebas del mundo real y clasificaciones actualizadas semanalmente. Encontrarás comparaciones detalladas entre versiones gratuitas y de pago que te ayudarán a identificar la solución imprescindible para aumentar la productividad y desbloquear tu ventaja con IA. ¡Explora ahora!
 10 herramientas
 xix.ai
escribiendo
Los mejores generadores de esquemas basados en IA para artículos largos optimizados para SEO
Los mejores generadores de esquemas con IA mejor valorados de 2026 para artículos largos optimizados para SEO, seleccionados minuciosamente por XIX.AI. Estas potentes herramientas ofrecen una ayuda revolucionaria a la hora de crear contenido de alta calidad rápidamente, lo que aumenta considerablemente la eficiencia a la hora de escribir. Consigue una comparación entre las versiones gratuitas y de pago, junto con pruebas en condiciones reales y clasificaciones detalladas, que te ayudarán a encontrar la opción imprescindible que mejor se adapte a tus necesidades. Explora ahora para descubrir las ventajas que te ofrece la IA.
8 herramientas
xix.ai
Educación y aprendizaje
Herramientas de estudio basadas en IA para los deberes y la preparación de exámenes
¡Las mejores herramientas de IA de 2026 para hacer los deberes y prepararse para los exámenes! XIX.AI ha elaborado una lista con las herramientas mejor valoradas, potentes y revolucionarias que ayudan a los estudiantes a aumentar su productividad, agilizar la realización de los deberes y sacar sobresaliente en los exámenes gracias a pruebas reales. Consigue una comparación entre versiones gratuitas y de pago, clasificaciones detalladas y opciones imprescindibles para sacar el máximo partido a la IA. ¡Explora ahora!
10 herramientas
xix.ai
composicion musical
Herramientas de demostración vocal con IA para compositores, ganchos, melodías principales y sesiones de borrador multilingüe
¡Las mejores herramientas de demostración vocal con IA de 2026 para compositores, creadores de ganchos y equipos de contenido multilingüe! XIX.AI ha recopilado una lista de herramientas poderosas y transformadoras, rigurosamente probadas en el mundo real. Encontrarás datos detallados de comparación entre versiones gratuitas y de pago, clasificaciones completas y opciones imprescindibles para ayudarte a aumentar tu eficiencia de escritura y desbloquear todo tu potencial creativo. ¡Explora ahora para descubrir la herramienta perfecta para todas tus necesidades de contenido!
9 herramientas
xix.ai
Negocio
Las mejores herramientas de investigación competitiva basadas en IA para pequeñas empresas
¡Las mejores herramientas de investigación competitiva basadas en IA mejor valoradas de 2026 para pequeñas empresas! XIX.AI ha seleccionado una colección revolucionaria y muy potente, que se actualiza semanalmente con rigurosas pruebas en el mundo real y clasificaciones detalladas. Encontrarás una comparación exhaustiva entre las opciones gratuitas y las de pago que te ayudará a identificar las herramientas imprescindibles que impulsarán tu productividad y te proporcionarán una ventaja competitiva. ¡Explora ahora mismo y descubre la herramienta perfecta para ti!
9 herramientas
xix.ai
Edición de imágenes
Herramientas de retoque con IA de Photoshop para ropa de comercio electrónico, limpieza de piel y consistencia del color
¡Las mejores herramientas de retoque con IA de Photoshop de 2026 para ropa de comercio electrónico, limpieza de piel y consistencia de color! Esta lista curada de alta calificación presenta soluciones poderosas que cambian las reglas del juego, que ayudan a aumentar la eficiencia de redacción, optimizar la creación de contenido y lograr resultados visuales perfectos sin esfuerzo. Cada herramienta ha pasado por pruebas en el mundo real a través de clasificaciones actualizadas semanalmente, con detalles completos de comparación entre versiones gratuitas y de pago. Respaldado por XIX.AI, es la guía imprescindible para cualquier persona que aspire a desbloquear su ventaja con IA. ¡Explora ahora!
10 herramientas
xix.ai

 comentario (0)
0/500
La expansión de la robótica exige nuevos indicadores de personal, según HireArt. Fuente: Lee AI, vía Adobe Stock
A medida que los sistemas robóticos pasan de las fases piloto a implementaciones a gran escala, surge una tendencia clave: el cuello de botella rara vez es el hardware. Se trata de la mano de obra humana necesaria para operar, mantener y adaptar continuamente estos sistemas en condiciones reales.
La mayoría de las iniciativas de robótica comienzan con un modelo familiar: equipos pequeños y muy coordinados que dan soporte a las primeras implementaciones. Los ingenieros permanecen cerca del sistema, los operadores están altamente cualificados y los problemas se resuelven rápidamente porque todo el mundo participa. Esta estructura funciona bien cuando se gestionan cinco o diez robots en entornos controlados.
Sin embargo, este enfoque falla cuando los despliegues se amplían a docenas de emplazamientos repartidos en varios turnos y entornos físicos dispares. En ese momento, la robótica deja de comportarse como el lanzamiento de un producto y empieza a funcionar como un negocio de operaciones distribuidas.
Las implementaciones físicas de IA cambian las prioridades laborales
Se puede establecer un paralelismo útil con la evolución del trabajo en IA durante la última década. Los primeros sistemas de visión artificial dependían en gran medida de un etiquetado de datos sencillo y basado en tareas que podía distribuirse ampliamente.
A medida que los modelos evolucionaron hacia grandes modelos de lenguaje, el trabajo en sí pasó a centrarse menos en tareas discretas y más en el criterio, los matices y el control de calidad. Ese cambio impulsó un giro desde el trabajo colaborativo coordinado de forma laxa hacia equipos más estructurados y formados, con una responsabilidad más clara.
La IA física está atravesando ahora una transición similar, pero con mucho más en juego. Cuando la inteligencia se incorpora a máquinas que operan en almacenes, hospitales, fábricas o espacios públicos, la «calidad» ya no es solo una métrica del modelo. Se convierte en tiempo de actividad, seguridad, integridad del hardware y experiencia del cliente en entornos dinámicos.
Este cambio pone de manifiesto una laguna en la forma en que muchos equipos conciben el diseño de la plantilla. Los modelos laborales tradicionales, basados en trabajos esporádicos o puramente en tareas, tienen dificultades en entornos que requieren una cobertura constante de los turnos, formación en seguridad, protocolos específicos para cada emplazamiento y procedimientos de escalado. En la práctica, muchas implantaciones de robótica están descubriendo que la responsabilidad y la repetibilidad importan más que el rendimiento bruto.
Esto está impulsando una transición silenciosa hacia estructuras de plantilla híbridas. Algunas organizaciones están creando un núcleo estable de operadores y técnicos con contrato W-2, formados y remunerados por horas, que se encargan de la ejecución básica, el cumplimiento de los procedimientos operativos estándar (SOP) y las vías de escalado.
Alrededor de ese núcleo se sitúa una capa más flexible de capacidad de refuerzo para proyectos piloto, puestas en marcha de nuevas sedes e implementaciones especializadas. Aunque las configuraciones exactas varían, un patrón común es una división equitativa entre capacidad fija y variable, que se ajusta a medida que los sistemas maduran y el volumen de incidencias se estabiliza.
Los nuevos puestos suponen un reto organizativo
Dentro de estos equipos están surgiendo nuevos tipos de funciones que no encajan claramente en las categorías profesionales tradicionales. Los operadores de robots, los técnicos de campo, los teleoperadores, los validadores de control de calidad y los especialistas en captura de datos se sitúan a medio camino entre la ingeniería y las operaciones. Son responsables no solo de gestionar los sistemas, sino también de interpretar casos extremos, documentar fallos y traducir el comportamiento del mundo real en bucles de retroalimentación para la ingeniería.
En este contexto, los incentivos son tan importantes como la estructura. Las métricas basadas exclusivamente en la velocidad, habituales en formas anteriores de trabajo digital, pueden degradar activamente el rendimiento en entornos físicos.
En su lugar, los equipos están dando más importancia al cumplimiento de los procedimientos, la calidad de la documentación, la precisión en la escalación de incidencias y el comportamiento seguro en situaciones de incertidumbre.
Lo que cada vez está más claro es que la expansión de la robótica no es solo un reto técnico. Es un reto organizativo. El éxito depende de si las empresas son capaces de crear sistemas de personal tan robustos y adaptables como las propias máquinas.
En otras palabras, la siguiente fase de la expansión de la robótica no vendrá definida únicamente por una mayor autonomía. Dependerá de si los equipos son capaces de ampliar de forma fiable el criterio humano junto con la inteligencia artificial, en todas las instalaciones, turnos y condiciones del mundo real que rara vez se comportan como se espera.
Sobre el autor
Christopher Bower es cofundador, director de ingresos y presidente de HireArt, una empresa que ofrece una plataforma de contratación temporal. La misión declarada de esta empresa con sede en Nueva York es reinventar el empleo flexible conectando a trabajadores y empresas y apoyando su productividad.
HireArt afirma que su herramienta permite a los clientes crear y gestionar una plantilla moderna de trabajadores contratados mediante una única herramienta. Pueden gestionar la figura del empleador oficial, la contratación bajo demanda, la gestión de proveedores y la gestión de autónomos, todo ello en la misma interfaz de usuario de autoservicio.
Bower ha trabajado en HumanEdge, Tandym Group y Access Confidential. Además, es orientador profesional voluntario en la Biblioteca Pública de Nueva York.








 El Instituto ARM obtiene 90 millones de dólares para modernizar la fabricación de material militar mediante 10 nuevos proyectos
El Instituto ARM colabora con más de 500 organizaciones miembros y socios de los sectores industrial, académico y gubernamental. | Fuente: Instituto ARMEsta semana, el Instituto de Robótica Avanzada p
 Bhavana Chandrashekhar, de Amazon, pronunciará un discurso en el almuerzo de RoboBusiness «Mujeres en la robótica»
De izquierda a derecha: Bhavana Chandrashekhar y Joyce Sidopoulos.En la actualidad, las mujeres representan solo el 35 % de la plantilla mundial en el ámbito de las ciencias, la tecnología, la ingenie
 Mikell Taylor, de GM, será la ponente principal en el desayuno «Mujeres en la robótica» de la Cumbre de Robótica
Mikell Taylor, directora de Estrategia Robótica de GM, hablará sobre el papel fundamental de la confianza en la Robotics Summit & Expo.Según CareerExplorer, las mujeres representan actualmente solo el

¡Las mejores herramientas de detección de anomalías con IA de 2026, más valoradas y destacadas para el monitoreo de KPI en equipos de SaaS y comercio electrónico! XIX.AI ha recopilado una poderosa colección transformadora basada en rigurosas pruebas del mundo real y clasificaciones actualizadas semanalmente. Encontrarás comparaciones detalladas entre versiones gratuitas y de pago que te ayudarán a identificar la solución imprescindible para aumentar la productividad y desbloquear tu ventaja con IA. ¡Explora ahora!
10 herramientas
xix.ai

Los mejores generadores de esquemas con IA mejor valorados de 2026 para artículos largos optimizados para SEO, seleccionados minuciosamente por XIX.AI. Estas potentes herramientas ofrecen una ayuda revolucionaria a la hora de crear contenido de alta calidad rápidamente, lo que aumenta considerablemente la eficiencia a la hora de escribir. Consigue una comparación entre las versiones gratuitas y de pago, junto con pruebas en condiciones reales y clasificaciones detalladas, que te ayudarán a encontrar la opción imprescindible que mejor se adapte a tus necesidades. Explora ahora para descubrir las ventajas que te ofrece la IA.
8 herramientas
xix.ai

¡Las mejores herramientas de IA de 2026 para hacer los deberes y prepararse para los exámenes! XIX.AI ha elaborado una lista con las herramientas mejor valoradas, potentes y revolucionarias que ayudan a los estudiantes a aumentar su productividad, agilizar la realización de los deberes y sacar sobresaliente en los exámenes gracias a pruebas reales. Consigue una comparación entre versiones gratuitas y de pago, clasificaciones detalladas y opciones imprescindibles para sacar el máximo partido a la IA. ¡Explora ahora!
10 herramientas
xix.ai

¡Las mejores herramientas de demostración vocal con IA de 2026 para compositores, creadores de ganchos y equipos de contenido multilingüe! XIX.AI ha recopilado una lista de herramientas poderosas y transformadoras, rigurosamente probadas en el mundo real. Encontrarás datos detallados de comparación entre versiones gratuitas y de pago, clasificaciones completas y opciones imprescindibles para ayudarte a aumentar tu eficiencia de escritura y desbloquear todo tu potencial creativo. ¡Explora ahora para descubrir la herramienta perfecta para todas tus necesidades de contenido!
9 herramientas
xix.ai

¡Las mejores herramientas de investigación competitiva basadas en IA mejor valoradas de 2026 para pequeñas empresas! XIX.AI ha seleccionado una colección revolucionaria y muy potente, que se actualiza semanalmente con rigurosas pruebas en el mundo real y clasificaciones detalladas. Encontrarás una comparación exhaustiva entre las opciones gratuitas y las de pago que te ayudará a identificar las herramientas imprescindibles que impulsarán tu productividad y te proporcionarán una ventaja competitiva. ¡Explora ahora mismo y descubre la herramienta perfecta para ti!
9 herramientas
xix.ai

¡Las mejores herramientas de retoque con IA de Photoshop de 2026 para ropa de comercio electrónico, limpieza de piel y consistencia de color! Esta lista curada de alta calificación presenta soluciones poderosas que cambian las reglas del juego, que ayudan a aumentar la eficiencia de redacción, optimizar la creación de contenido y lograr resultados visuales perfectos sin esfuerzo. Cada herramienta ha pasado por pruebas en el mundo real a través de clasificaciones actualizadas semanalmente, con detalles completos de comparación entre versiones gratuitas y de pago. Respaldado por XIX.AI, es la guía imprescindible para cualquier persona que aspire a desbloquear su ventaja con IA. ¡Explora ahora!
10 herramientas
xix.ai












