


 Heim
Roboter laufen nicht von selbst: Die Arbeitskräfte, die die physische KI antreiben
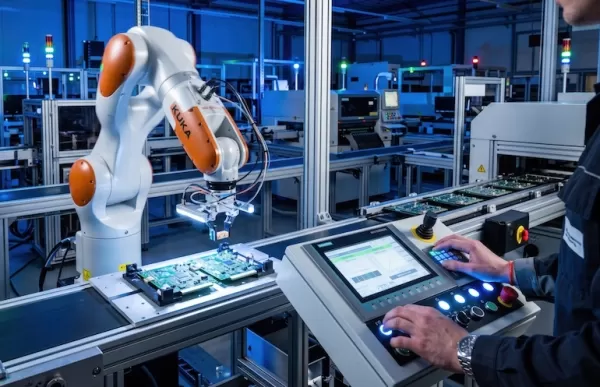
Laut HireArt erfordert die Skalierung im Bereich Robotik neue Kennzahlen zur Personalausstattung. Quelle: Lee AI, via Adobe Stock
Während Robotersysteme von Pilotphasen zu groß angelegten Einsätzen übergehen, zeichnet sich ein entscheidendes Muster ab: Der Engpass liegt selten bei der Hardware. Vielmehr sind es die Mitarbeiter, die benötigt werden, um diese Systeme unter realen Bedingungen zu betreiben, zu warten und kontinuierlich anzupassen.
Die meisten Robotik-Initiativen beginnen mit einem bekannten Modell – kleinen, eng koordinierten Teams, die frühe Einsätze unterstützen. Ingenieure sind nah am System, die Bediener sind bestens geschult, und Probleme werden schnell gelöst, da alle beteiligt sind. Diese Struktur funktioniert gut, wenn fünf oder zehn Roboter in kontrollierten Umgebungen verwaltet werden.
Dieser Ansatz versagt jedoch, wenn sich die Einsätze auf Dutzende von Standorten über mehrere Schichten hinweg und in unterschiedlichen physischen Umgebungen ausweiten. An diesem Punkt verhält sich die Robotik nicht mehr wie eine Produkteinführung, sondern funktioniert wie ein dezentraler Betriebsbetrieb.
Physische KI-Einsätze verschieben die Prioritäten in der Arbeitswelt
Eine nützliche Parallele lässt sich in der Entwicklung der KI-Arbeitswelt im letzten Jahrzehnt finden. Frühe Computer-Vision-Systeme stützten sich stark auf einfache, aufgabenbasierte Datenkennzeichnung, die breit verteilt werden konnte.
Als sich die Modelle in Richtung großer Sprachmodelle verlagerten, ging es bei der Arbeit selbst weniger um einzelne Aufgaben als vielmehr um Urteilsvermögen, Nuancen und Qualitätskontrolle. Dieser Wandel führte zu einer Abkehr von lose koordinierter Crowdwork hin zu strukturierteren, geschulten Teams mit klarerer Verantwortlichkeit.
Physische KI durchläuft derzeit einen ähnlichen Wandel, allerdings mit höherem Einsatz. Wenn Intelligenz in Maschinen verkörpert ist, die in Lagern, Krankenhäusern, Fabriken oder öffentlichen Räumen zum Einsatz kommen, ist „Qualität“ nicht mehr nur eine Modellkennzahl. Sie umfasst nun Betriebszeit, Sicherheit, Hardware-Integrität und Kundenerlebnis in dynamischen Umgebungen.
Dieser Wandel offenbart eine Lücke in der Art und Weise, wie viele Teams über die Gestaltung ihrer Belegschaft nachdenken. Traditionelle, auf Gelegenheitsjobs basierende oder rein aufgabenorientierte Arbeitsmodelle stoßen in Umgebungen an ihre Grenzen, die eine konsistente Schichtabdeckung, Sicherheitsschulungen, standortspezifische Protokolle und Eskalationsverfahren erfordern. In der Praxis zeigt sich bei vielen Robotik-Einsätzen, dass Verantwortlichkeit und Wiederholbarkeit wichtiger sind als der reine Durchsatz.
Dies treibt einen stillen Wandel hin zu hybriden Personalstrukturen voran. Einige Unternehmen bauen einen stabilen Kern aus geschulten, stundenweise bezahlten W-2-Mitarbeitern und Technikern auf, die für die grundlegende Ausführung, die Einhaltung von Standardarbeitsanweisungen (SOP) und Eskalationswege verantwortlich sind.
Um diesen Kern herum befindet sich eine flexiblere Ebene mit Spitzenkapazitäten für Pilotprojekte, die Inbetriebnahme neuer Standorte und spezialisierte Einsätze. Auch wenn die genauen Konfigurationen variieren, ist ein gängiges Muster eine gleichmäßige Aufteilung zwischen fester und variabler Kapazität, die angepasst wird, sobald sich die Systeme etablieren und das Vorfallvolumen sich stabilisiert.
Neue Rollen stellen eine organisatorische Herausforderung dar
Innerhalb dieser Teams entstehen neue Rollentypen, die sich nicht eindeutig traditionellen Berufsgruppen zuordnen lassen. Roboterbediener, Außendiensttechniker, Fernbediener, QA-Prüfer und Datenerfassungsspezialisten bewegen sich alle zwischen Technik und Betrieb. Sie sind nicht nur für den Betrieb der Systeme verantwortlich, sondern auch für die Interpretation von Grenzfällen, die Dokumentation von Ausfällen und die Umsetzung von Verhaltensweisen in der Praxis in technische Feedbackschleifen.
In diesem Zusammenhang sind Anreize ebenso wichtig wie die Struktur. Metriken, die ausschließlich auf Geschwindigkeit ausgerichtet sind – wie sie in früheren Formen der digitalen Arbeit üblich waren –, können die Leistung in physischen Umgebungen aktiv beeinträchtigen.
Stattdessen legen Teams mehr Wert auf die Einhaltung von Verfahren, die Qualität der Dokumentation, die Genauigkeit bei der Eskalation und sicheres Verhalten in unsicheren Situationen.
Es wird immer deutlicher, dass die Skalierung der Robotik nicht nur eine technische Herausforderung ist. Es ist eine organisatorische Herausforderung. Der Erfolg hängt davon ab, ob Unternehmen Personalsysteme aufbauen können, die ebenso robust und anpassungsfähig sind wie die Maschinen selbst.
Mit anderen Worten: Die nächste Phase der Skalierung der Robotik wird nicht nur durch eine bessere Autonomie definiert sein. Sie wird davon abhängen, ob Teams menschliches Urteilsvermögen zuverlässig neben maschineller Intelligenz skalieren können – über Standorte, Schichten und reale Bedingungen hinweg, die sich selten wie erwartet verhalten.
 Über den Autor
Christopher Bower ist Mitbegründer, Chief Revenue Officer und Präsident von HireArt, einem Anbieter einer Plattform für Leiharbeitsverträge. Das in New York ansässige Unternehmen hat es sich zur Aufgabe gemacht, flexible Beschäftigungsformen neu zu gestalten, indem es Arbeitskräfte und Unternehmen zusammenbringt und deren Produktivität fördert.
HireArt erklärte, dass sein Tool es Kunden ermöglicht, mit einem einzigen Tool eine moderne Vertragsbelegschaft aufzubauen und zu verwalten. Sie können die Rolle des offiziellen Arbeitgebers, die bedarfsgerechte Personalbeschaffung, das Lieferantenmanagement und das Freiberuflermanagement über dieselbe Self-Service-Benutzeroberfläche abwickeln.
Bower war zuvor bei HumanEdge, der Tandym Group und Access Confidential tätig. Außerdem ist er ehrenamtlich als Karrierecoach an der New York Public Library tätig.
Verwandter Artikel
 ARM Institute sichert sich 90 Millionen US-Dollar zur Modernisierung der militärischen Fertigung durch zehn neue Projekte
Das ARM-Institut arbeitet mit über 500 Mitgliedsorganisationen und Partnern aus Industrie, Wissenschaft und Behörden zusammen. | Quelle: ARM-InstitutIn dieser Woche erhielt das Advanced Robotics for M
Bhavana Chandrashekhar von Amazon hält eine Rede beim „RoboBusiness Women in Robotics“-Mittagessen
Von links nach rechts: Bhavana Chandrashekhar und Joyce Sidopoulos.Derzeit stellen Frauen nur 35 % der weltweiten MINT-Fachkräfte und 22 % der weltweiten KI-Fachkräfte, wodurch viele Fachkräfte im Ber
Mikell Taylor von GM ist Hauptrednerin beim „Women in Robotics“-Frühstück auf dem Robotics Summit
Mikell Taylor, Leiter der Robotikstrategie bei GM, wird auf dem Robotics Summit & Expo über die entscheidende Rolle des Vertrauens sprechen.Laut CareerExplorer machen Frauen derzeit nur 19 % der Robot
Empfehlungen zu verwandten Spezialthemen
Bildung und Lernen
 KI-Lernhilfen für Hausaufgaben und Prüfungsvorbereitung
Die besten KI-Lernhilfen für Hausaufgaben und Prüfungsvorbereitung im Jahr 2026! XIX.AI hat eine Liste der besten leistungsstarken, bahnbrechenden Tools zusammengestellt, die Schülern helfen, ihre Produktivität zu steigern, Hausaufgaben effizienter zu erledigen und Prüfungen dank praxisnaher Tests mit Bravour zu meistern. Erhalten Sie einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, detaillierte Rankings und unverzichtbare Optionen, um Ihren KI-Vorteil zu nutzen. Entdecken Sie es jetzt!
 10 Tools
 xix.ai
Musikkomposition
KI-Stimm-Demo-Tools für Songwriter, Hooks, Toplines und mehrsprachige Entwurfs-Sessions
2026 Neueste und beste KI-Stimm-Demo-Tools für Songwriter, Hook-Ersteller und mehrsprachige Content-Teams! XIX.AI hat eine hochbewertete Liste leistungsstarker, bahnbrechender Tools zusammengestellt, die strengen Praxistests unterzogen wurden. Sie finden detaillierte Vergleichsdaten zu kostenlosen und kostenpflichtigen Optionen, umfassende Rankings und empfehlenswerte Auswahlmöglichkeiten, die Ihnen helfen, Ihre Schreibeffizienz zu steigern und Ihr kreatives Potenzial zu entfalten. Entdecken Sie jetzt das perfekte Tool für all Ihre Content-Bedürfnisse!
9 Tools
xix.ai
Geschäft
Die besten KI-Tools zur Wettbewerbsanalyse für kleine Unternehmen
Die besten und am besten bewerteten KI-Tools für die Wettbewerbsanalyse für kleine Unternehmen im Jahr 2026! XIX.AI hat eine äußerst leistungsstarke, bahnbrechende Auswahl zusammengestellt, die wöchentlich anhand strenger Praxistests und detaillierter Rankings aktualisiert wird. Hier finden Sie einen umfassenden Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, der Ihnen dabei hilft, die unverzichtbaren Tools zu identifizieren, die Ihre Produktivität steigern und Ihnen einen Wettbewerbsvorteil verschaffen. Entdecken Sie jetzt das perfekte Tool für sich!
9 Tools
xix.ai
Bildbearbeitung
Photoshop-KI-Retuschierungstools für E-Commerce-Bekleidung, Hautbereinigung und Farbkonstanz
2026 Neueste beste Photoshop-KI-Retuschierungstools für E-Commerce-Bekleidung, Hautbereinigung und Farbkonsistenz! Diese hoch bewertete kuratierte Liste bietet leistungsstarke, bahnbrechende Lösungen, die Ihnen helfen, die Schreibeffizienz zu steigern, die Content-Erstellung zu optimieren und mühelos perfekte visuelle Ergebnisse zu erzielen. Jedes Tool wurde durch wöchentlich aktualisierte Rankings mit echten Tests geprüft, einschließlich detaillierter Vergleiche zwischen kostenlosen und kostenpflichtigen Versionen. Unterstützt von XIX.AI ist es der unverzichtbare Leitfaden für alle, die ihre KI-Vorteile nutzen möchten. Jetzt entdecken!
10 Tools
xix.ai
Prompt
Die besten KI-Prompt-Bibliotheken für ChatGPT-Workflows
Die besten und am besten bewerteten KI-Prompt-Bibliotheken des Jahres 2026 zur Optimierung aller Arten von ChatGPT-Workflows. XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung zusammengestellt, die strengen Praxistests unterzogen wird, um Spitzenleistung zu gewährleisten. Hier finden Sie detaillierte Vergleiche zwischen kostenlosen und kostenpflichtigen Angeboten sowie Experten-Rankings, die Ihnen dabei helfen, die unverzichtbaren Tools auszuwählen, mit denen Sie Ihre Produktivität steigern und Ihren KI-Vorteil ausschöpfen können. Entdecken Sie sie jetzt!
11 Tools
xix.ai
Bildung und Lernen
AI Quiz Builder Plattformen für Lehrer, Nachhilfelehrer und kohortenbasierte Lernprogramme
2026 Neueste und beste KI-Quiz-Erstellungstools für Lehrer, Nachhilfelehrer und kohortenbasierte Lernprogramme! XIX.AI hat eine hochbewertete Liste leistungsstarker, bahnbrechender Tools zusammengestellt, die realen Tests unterzogen wurden, um genaue Rankings zu liefern. Diese unbedingt auszuprobierenden Plattformen helfen dabei, die Schreibeffizienz zu steigern, die Inhaltserstellung zu optimieren und das Quiz-Design in allen Lernszenarien zu vereinfachen. Entdecken Sie jetzt Ihr perfektes Tool, um Ihren KI-Vorteil im Unterricht voll auszuschöpfen!
13 Tools
xix.ai

 Kommentare (0)
Laut HireArt erfordert die Skalierung im Bereich Robotik neue Kennzahlen zur Personalausstattung. Quelle: Lee AI, via Adobe Stock
Während Robotersysteme von Pilotphasen zu groß angelegten Einsätzen übergehen, zeichnet sich ein entscheidendes Muster ab: Der Engpass liegt selten bei der Hardware. Vielmehr sind es die Mitarbeiter, die benötigt werden, um diese Systeme unter realen Bedingungen zu betreiben, zu warten und kontinuierlich anzupassen.
Die meisten Robotik-Initiativen beginnen mit einem bekannten Modell – kleinen, eng koordinierten Teams, die frühe Einsätze unterstützen. Ingenieure sind nah am System, die Bediener sind bestens geschult, und Probleme werden schnell gelöst, da alle beteiligt sind. Diese Struktur funktioniert gut, wenn fünf oder zehn Roboter in kontrollierten Umgebungen verwaltet werden.
Dieser Ansatz versagt jedoch, wenn sich die Einsätze auf Dutzende von Standorten über mehrere Schichten hinweg und in unterschiedlichen physischen Umgebungen ausweiten. An diesem Punkt verhält sich die Robotik nicht mehr wie eine Produkteinführung, sondern funktioniert wie ein dezentraler Betriebsbetrieb.
Physische KI-Einsätze verschieben die Prioritäten in der Arbeitswelt
Eine nützliche Parallele lässt sich in der Entwicklung der KI-Arbeitswelt im letzten Jahrzehnt finden. Frühe Computer-Vision-Systeme stützten sich stark auf einfache, aufgabenbasierte Datenkennzeichnung, die breit verteilt werden konnte.
Als sich die Modelle in Richtung großer Sprachmodelle verlagerten, ging es bei der Arbeit selbst weniger um einzelne Aufgaben als vielmehr um Urteilsvermögen, Nuancen und Qualitätskontrolle. Dieser Wandel führte zu einer Abkehr von lose koordinierter Crowdwork hin zu strukturierteren, geschulten Teams mit klarerer Verantwortlichkeit.
Physische KI durchläuft derzeit einen ähnlichen Wandel, allerdings mit höherem Einsatz. Wenn Intelligenz in Maschinen verkörpert ist, die in Lagern, Krankenhäusern, Fabriken oder öffentlichen Räumen zum Einsatz kommen, ist „Qualität“ nicht mehr nur eine Modellkennzahl. Sie umfasst nun Betriebszeit, Sicherheit, Hardware-Integrität und Kundenerlebnis in dynamischen Umgebungen.
Dieser Wandel offenbart eine Lücke in der Art und Weise, wie viele Teams über die Gestaltung ihrer Belegschaft nachdenken. Traditionelle, auf Gelegenheitsjobs basierende oder rein aufgabenorientierte Arbeitsmodelle stoßen in Umgebungen an ihre Grenzen, die eine konsistente Schichtabdeckung, Sicherheitsschulungen, standortspezifische Protokolle und Eskalationsverfahren erfordern. In der Praxis zeigt sich bei vielen Robotik-Einsätzen, dass Verantwortlichkeit und Wiederholbarkeit wichtiger sind als der reine Durchsatz.
Dies treibt einen stillen Wandel hin zu hybriden Personalstrukturen voran. Einige Unternehmen bauen einen stabilen Kern aus geschulten, stundenweise bezahlten W-2-Mitarbeitern und Technikern auf, die für die grundlegende Ausführung, die Einhaltung von Standardarbeitsanweisungen (SOP) und Eskalationswege verantwortlich sind.
Um diesen Kern herum befindet sich eine flexiblere Ebene mit Spitzenkapazitäten für Pilotprojekte, die Inbetriebnahme neuer Standorte und spezialisierte Einsätze. Auch wenn die genauen Konfigurationen variieren, ist ein gängiges Muster eine gleichmäßige Aufteilung zwischen fester und variabler Kapazität, die angepasst wird, sobald sich die Systeme etablieren und das Vorfallvolumen sich stabilisiert.
Neue Rollen stellen eine organisatorische Herausforderung dar
Innerhalb dieser Teams entstehen neue Rollentypen, die sich nicht eindeutig traditionellen Berufsgruppen zuordnen lassen. Roboterbediener, Außendiensttechniker, Fernbediener, QA-Prüfer und Datenerfassungsspezialisten bewegen sich alle zwischen Technik und Betrieb. Sie sind nicht nur für den Betrieb der Systeme verantwortlich, sondern auch für die Interpretation von Grenzfällen, die Dokumentation von Ausfällen und die Umsetzung von Verhaltensweisen in der Praxis in technische Feedbackschleifen.
In diesem Zusammenhang sind Anreize ebenso wichtig wie die Struktur. Metriken, die ausschließlich auf Geschwindigkeit ausgerichtet sind – wie sie in früheren Formen der digitalen Arbeit üblich waren –, können die Leistung in physischen Umgebungen aktiv beeinträchtigen.
Stattdessen legen Teams mehr Wert auf die Einhaltung von Verfahren, die Qualität der Dokumentation, die Genauigkeit bei der Eskalation und sicheres Verhalten in unsicheren Situationen.
Es wird immer deutlicher, dass die Skalierung der Robotik nicht nur eine technische Herausforderung ist. Es ist eine organisatorische Herausforderung. Der Erfolg hängt davon ab, ob Unternehmen Personalsysteme aufbauen können, die ebenso robust und anpassungsfähig sind wie die Maschinen selbst.
Mit anderen Worten: Die nächste Phase der Skalierung der Robotik wird nicht nur durch eine bessere Autonomie definiert sein. Sie wird davon abhängen, ob Teams menschliches Urteilsvermögen zuverlässig neben maschineller Intelligenz skalieren können – über Standorte, Schichten und reale Bedingungen hinweg, die sich selten wie erwartet verhalten.
Über den Autor
Christopher Bower ist Mitbegründer, Chief Revenue Officer und Präsident von HireArt, einem Anbieter einer Plattform für Leiharbeitsverträge. Das in New York ansässige Unternehmen hat es sich zur Aufgabe gemacht, flexible Beschäftigungsformen neu zu gestalten, indem es Arbeitskräfte und Unternehmen zusammenbringt und deren Produktivität fördert.
HireArt erklärte, dass sein Tool es Kunden ermöglicht, mit einem einzigen Tool eine moderne Vertragsbelegschaft aufzubauen und zu verwalten. Sie können die Rolle des offiziellen Arbeitgebers, die bedarfsgerechte Personalbeschaffung, das Lieferantenmanagement und das Freiberuflermanagement über dieselbe Self-Service-Benutzeroberfläche abwickeln.
Bower war zuvor bei HumanEdge, der Tandym Group und Access Confidential tätig. Außerdem ist er ehrenamtlich als Karrierecoach an der New York Public Library tätig.








 ARM Institute sichert sich 90 Millionen US-Dollar zur Modernisierung der militärischen Fertigung durch zehn neue Projekte
Das ARM-Institut arbeitet mit über 500 Mitgliedsorganisationen und Partnern aus Industrie, Wissenschaft und Behörden zusammen. | Quelle: ARM-InstitutIn dieser Woche erhielt das Advanced Robotics for M
 Bhavana Chandrashekhar von Amazon hält eine Rede beim „RoboBusiness Women in Robotics“-Mittagessen
Von links nach rechts: Bhavana Chandrashekhar und Joyce Sidopoulos.Derzeit stellen Frauen nur 35 % der weltweiten MINT-Fachkräfte und 22 % der weltweiten KI-Fachkräfte, wodurch viele Fachkräfte im Ber
 Mikell Taylor von GM ist Hauptrednerin beim „Women in Robotics“-Frühstück auf dem Robotics Summit
Mikell Taylor, Leiter der Robotikstrategie bei GM, wird auf dem Robotics Summit & Expo über die entscheidende Rolle des Vertrauens sprechen.Laut CareerExplorer machen Frauen derzeit nur 19 % der Robot

Die besten KI-Lernhilfen für Hausaufgaben und Prüfungsvorbereitung im Jahr 2026! XIX.AI hat eine Liste der besten leistungsstarken, bahnbrechenden Tools zusammengestellt, die Schülern helfen, ihre Produktivität zu steigern, Hausaufgaben effizienter zu erledigen und Prüfungen dank praxisnaher Tests mit Bravour zu meistern. Erhalten Sie einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, detaillierte Rankings und unverzichtbare Optionen, um Ihren KI-Vorteil zu nutzen. Entdecken Sie es jetzt!
10 Tools
xix.ai

2026 Neueste und beste KI-Stimm-Demo-Tools für Songwriter, Hook-Ersteller und mehrsprachige Content-Teams! XIX.AI hat eine hochbewertete Liste leistungsstarker, bahnbrechender Tools zusammengestellt, die strengen Praxistests unterzogen wurden. Sie finden detaillierte Vergleichsdaten zu kostenlosen und kostenpflichtigen Optionen, umfassende Rankings und empfehlenswerte Auswahlmöglichkeiten, die Ihnen helfen, Ihre Schreibeffizienz zu steigern und Ihr kreatives Potenzial zu entfalten. Entdecken Sie jetzt das perfekte Tool für all Ihre Content-Bedürfnisse!
9 Tools
xix.ai

Die besten und am besten bewerteten KI-Tools für die Wettbewerbsanalyse für kleine Unternehmen im Jahr 2026! XIX.AI hat eine äußerst leistungsstarke, bahnbrechende Auswahl zusammengestellt, die wöchentlich anhand strenger Praxistests und detaillierter Rankings aktualisiert wird. Hier finden Sie einen umfassenden Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, der Ihnen dabei hilft, die unverzichtbaren Tools zu identifizieren, die Ihre Produktivität steigern und Ihnen einen Wettbewerbsvorteil verschaffen. Entdecken Sie jetzt das perfekte Tool für sich!
9 Tools
xix.ai

2026 Neueste beste Photoshop-KI-Retuschierungstools für E-Commerce-Bekleidung, Hautbereinigung und Farbkonsistenz! Diese hoch bewertete kuratierte Liste bietet leistungsstarke, bahnbrechende Lösungen, die Ihnen helfen, die Schreibeffizienz zu steigern, die Content-Erstellung zu optimieren und mühelos perfekte visuelle Ergebnisse zu erzielen. Jedes Tool wurde durch wöchentlich aktualisierte Rankings mit echten Tests geprüft, einschließlich detaillierter Vergleiche zwischen kostenlosen und kostenpflichtigen Versionen. Unterstützt von XIX.AI ist es der unverzichtbare Leitfaden für alle, die ihre KI-Vorteile nutzen möchten. Jetzt entdecken!
10 Tools
xix.ai

Die besten und am besten bewerteten KI-Prompt-Bibliotheken des Jahres 2026 zur Optimierung aller Arten von ChatGPT-Workflows. XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung zusammengestellt, die strengen Praxistests unterzogen wird, um Spitzenleistung zu gewährleisten. Hier finden Sie detaillierte Vergleiche zwischen kostenlosen und kostenpflichtigen Angeboten sowie Experten-Rankings, die Ihnen dabei helfen, die unverzichtbaren Tools auszuwählen, mit denen Sie Ihre Produktivität steigern und Ihren KI-Vorteil ausschöpfen können. Entdecken Sie sie jetzt!
11 Tools
xix.ai

2026 Neueste und beste KI-Quiz-Erstellungstools für Lehrer, Nachhilfelehrer und kohortenbasierte Lernprogramme! XIX.AI hat eine hochbewertete Liste leistungsstarker, bahnbrechender Tools zusammengestellt, die realen Tests unterzogen wurden, um genaue Rankings zu liefern. Diese unbedingt auszuprobierenden Plattformen helfen dabei, die Schreibeffizienz zu steigern, die Inhaltserstellung zu optimieren und das Quiz-Design in allen Lernszenarien zu vereinfachen. Entdecken Sie jetzt Ihr perfektes Tool, um Ihren KI-Vorteil im Unterricht voll auszuschöpfen!
13 Tools
xix.ai












