


 Lar
Os robôs não funcionam sozinhos: a força de trabalho que impulsiona a IA física
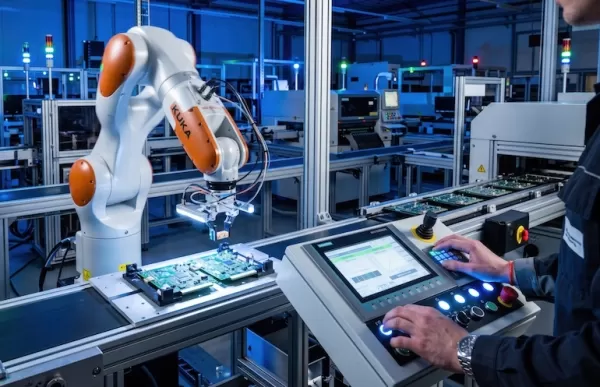
A expansão da robótica exige novos indicadores de força de trabalho, segundo a HireArt. Fonte: Lee AI, via Adobe Stock
À medida que os sistemas robóticos passam das fases-piloto para implantações em larga escala, surge um padrão crítico: o gargalo raramente é o hardware. É a força de trabalho humana necessária para operar, manter e adaptar continuamente esses sistemas em condições reais.
A maioria das iniciativas de robótica começa com um modelo familiar — equipes pequenas e bem coordenadas que dão suporte às primeiras implantações. Os engenheiros permanecem próximos ao sistema, os operadores são altamente treinados e os problemas são resolvidos rapidamente porque todos estão envolvidos. Essa estrutura funciona bem ao gerenciar cinco ou dez robôs em ambientes controlados.
No entanto, essa abordagem deixa de funcionar quando as implantações se expandem para dezenas de locais, abrangendo vários turnos e ambientes físicos inconsistentes. Nesse ponto, a robótica deixa de se comportar como o lançamento de um produto e passa a funcionar como um negócio de operações distribuídas.
As implantações físicas de IA mudam as prioridades de mão de obra
Um paralelo útil pode ser encontrado na forma como o trabalho com IA evoluiu na última década. Os primeiros sistemas de visão computacional dependiam fortemente da rotulagem de dados simples e baseada em tarefas, que podia ser amplamente distribuída.
À medida que os modelos evoluíram para grandes modelos de linguagem, o trabalho em si passou a envolver menos tarefas discretas e mais julgamento, nuances e controle de qualidade. Essa mudança levou a uma transição do trabalho colaborativo vagamente coordenado para equipes mais estruturadas e treinadas, com responsabilidades mais claras.
A IA física está passando agora por uma transição semelhante, mas com riscos maiores. Quando a inteligência é incorporada a máquinas que operam em armazéns, hospitais, fábricas ou espaços públicos, a “qualidade” não é mais apenas uma métrica do modelo. Ela se traduz em tempo de atividade, segurança, integridade do hardware e experiência do cliente em ambientes dinâmicos.
Essa mudança expõe uma lacuna na forma como muitas equipes pensam sobre o planejamento da força de trabalho. Modelos tradicionais de trabalho por projeto ou puramente baseados em tarefas enfrentam dificuldades em ambientes que exigem cobertura consistente de turnos, treinamento de segurança, protocolos específicos do local e procedimentos de escalonamento. Na prática, muitas implantações de robótica estão descobrindo que a responsabilidade e a repetibilidade são mais importantes do que o rendimento bruto.
Isso está impulsionando uma mudança gradual em direção a estruturas híbridas de força de trabalho. Algumas organizações estão formando um núcleo estável de operadores e técnicos treinados, contratados por hora (W-2), responsáveis pela execução básica, pelo cumprimento dos procedimentos operacionais padrão (SOP) e pelos caminhos de escalonamento.
Em torno desse núcleo, há uma camada mais flexível de capacidade de reforço para projetos-piloto, lançamentos em novas instalações e implantações especializadas. Embora as configurações exatas variem, um padrão comum é a divisão equilibrada entre capacidade fixa e variável, ajustada à medida que os sistemas amadurecem e o volume de incidentes se estabiliza.
Novas funções representam um desafio organizacional
Dentro dessas equipes, estão surgindo novos tipos de funções que não se encaixam perfeitamente nas famílias tradicionais de cargos. Operadores de robôs, técnicos de campo, teleoperadores, validadores de controle de qualidade e especialistas em captura de dados situam-se todos entre a engenharia e as operações. Eles são responsáveis não apenas pela operação dos sistemas, mas também pela interpretação de casos extremos, pela documentação de falhas e pela tradução do comportamento do mundo real em ciclos de feedback de engenharia.
Nesse contexto, os incentivos são tão importantes quanto a estrutura. Métricas baseadas exclusivamente na velocidade, comuns nas formas iniciais de trabalho digital, podem prejudicar ativamente o desempenho em ambientes físicos.
Em vez disso, as equipes estão dando mais peso ao cumprimento dos procedimentos, à qualidade da documentação, à precisão na escalada de problemas e ao comportamento seguro em situações de incerteza.
O que está ficando claro é que a ampliação da robótica não é apenas um desafio técnico. É um desafio organizacional. O sucesso depende da capacidade das empresas de construir sistemas de força de trabalho que sejam tão robustos e adaptáveis quanto as próprias máquinas.
Em outras palavras, a próxima fase da ampliação da robótica não será definida apenas por uma maior autonomia. Ela será definida pela capacidade das equipes de ampliar de forma confiável o julgamento humano em conjunto com a inteligência artificial, em diferentes locais, turnos e condições do mundo real que raramente se comportam como esperado.
 Sobre o autor
Christopher Bower é cofundador, diretor de receitas e presidente da HireArt, que oferece uma plataforma de contratação por projeto. A missão declarada da empresa, sediada em Nova York, é reinventar o emprego flexível, conectando trabalhadores e empresas e apoiando sua produtividade.
A HireArt afirma que sua ferramenta permite que os clientes criem e gerenciem uma força de trabalho contratada moderna por meio de uma única ferramenta. Eles podem lidar com a gestão do empregador oficial, o recrutamento sob demanda, a gestão de fornecedores e a gestão de freelancers, tudo na mesma interface de usuário de autoatendimento.
Bower já trabalhou na HumanEdge, no Tandym Group e na Access Confidential. Ele também é orientador de carreira voluntário na Biblioteca Pública de Nova York.
Artigo relacionado
 O Instituto ARM obtém US$ 90 milhões para modernizar a produção militar por meio de 10 novos projetos
O Instituto ARM colabora com mais de 500 organizações associadas e parceiros dos setores industrial, acadêmico e governamental. | Fonte: Instituto ARMNesta semana, o Instituto de Robótica Avançada par
Bhavana Chandrashekhar, da Amazon, fará uma palestra no almoço da RoboBusiness para mulheres na área de robótica
Da esquerda para a direita: Bhavana Chandrashekhar e Joyce Sidopoulos.Atualmente, as mulheres representam apenas 35% da força de trabalho global em STEM e 22% da força de trabalho global em IA, o que
Mikell Taylor, da GM, será a principal palestrante no café da manhã “Mulheres na Robótica” durante a Cúpula de Robótica
Mikell Taylor, diretor de estratégia de robótica da GM, discutirá o papel fundamental da confiança na Robotics Summit & Expo.De acordo com o CareerExplorer, as mulheres representam atualmente apenas 1
Recomendações de tópicos especiais relacionados
escrita
 Os melhores geradores de esboços com IA para artigos longos de SEO
Os melhores e mais bem avaliados geradores de esboços com IA de 2026 para artigos longos de SEO, cuidadosamente selecionados pela XIX.AI. Essas ferramentas poderosas oferecem um auxílio revolucionário na criação rápida de conteúdo de alta qualidade, aumentando significativamente a eficiência na redação. Confira uma comparação entre versões gratuitas e pagas, além de testes práticos e classificações detalhadas, para ajudá-lo a encontrar a opção imperdível que melhor atenda às suas necessidades. Explore agora para aproveitar ao máximo as vantagens da IA.
 8 ferramentas
 xix.ai
Educação e Aprendizagem
Ferramentas de IA para os deveres de casa e a preparação para provas
As melhores e mais recentes ferramentas de IA para lição de casa e preparação para provas em 2026! A XIX.AI seleciona uma lista das ferramentas mais bem avaliadas, poderosas e revolucionárias que ajudam os alunos a aumentar a produtividade, agilizar a realização das lições de casa e se sair muito bem nas provas por meio de testes práticos. Veja uma comparação entre versões gratuitas e pagas, classificações detalhadas e opções imperdíveis para aproveitar ao máximo as vantagens da IA. Explore agora!
10 ferramentas
xix.ai
Composição musical
Ferramentas de Demonstração Vocal com IA para Compositores, Ganchos, Toplines e Sessões de Rascunho Multilíngues
2026 Últimas Melhores Ferramentas de Demonstração Vocal com IA para Compositores, Criadores de Ganchos e Equipes de Conteúdo Multilíngue! A XIX.AI compilou uma lista de ferramentas altamente avaliadas e poderosas, que mudam o jogo e passaram por rigorosos testes no mundo real. Você encontrará dados detalhados de comparação entre versões gratuitas e pagas, classificações abrangentes e opções imperdíveis para ajudá-lo a aumentar a eficiência da escrita e desbloquear seu potencial criativo. Explore agora para descobrir a ferramenta perfeita para todas as suas necessidades de conteúdo!
9 ferramentas
xix.ai
Negócios
As melhores ferramentas de pesquisa competitiva baseadas em IA para pequenas empresas
As melhores e mais bem avaliadas ferramentas de pesquisa competitiva com IA de 2026 para pequenas empresas! A XIX.AI selecionou uma coleção extremamente poderosa e revolucionária, atualizada semanalmente com testes rigorosos no mundo real e classificações detalhadas. Você encontrará uma comparação abrangente entre versões gratuitas e pagas para ajudá-lo a identificar as ferramentas imperdíveis que aumentam sua produtividade e lhe proporcionam uma vantagem competitiva. Explore agora para descobrir a ferramenta perfeita para você!
9 ferramentas
xix.ai
Edição de imagem
Ferramentas de Retoque com IA do Photoshop para Moda E-commerce, Limpeza de Pele e Consistência de Cor
2026 Últimas Melhores Ferramentas de Retoque com IA do Photoshop para roupas de comércio eletrônico, limpeza de pele e consistência de cores! Esta lista curada de alta classificação apresenta soluções poderosas que mudam o jogo, ajudando você a aumentar a eficiência da escrita, simplificar a criação de conteúdo e obter resultados visuais perfeitos sem esforço. Cada ferramenta passou por testes do mundo real através de classificações atualizadas semanalmente, com detalhes completos sobre comparação entre gratuito e pago. Com o apoio da XIX.AI, é o guia essencial para quem deseja desbloquear sua vantagem com IA. Explore agora!
10 ferramentas
xix.ai
Incitar
As melhores bibliotecas de prompts de IA para fluxos de trabalho do ChatGPT
As melhores e mais bem avaliadas bibliotecas de prompts de IA de 2026 para otimizar todos os tipos de fluxos de trabalho do ChatGPT. A XIX.AI selecionou uma coleção poderosa e revolucionária, submetida a rigorosos testes no mundo real para garantir o máximo desempenho. Você encontra comparações detalhadas entre opções gratuitas e pagas, além de classificações de especialistas, para ajudá-lo a escolher as ferramentas indispensáveis que aumentam sua produtividade e potencializam suas vantagens em IA. Explore agora!
11 ferramentas
xix.ai

 Comentários (0)
A expansão da robótica exige novos indicadores de força de trabalho, segundo a HireArt. Fonte: Lee AI, via Adobe Stock
À medida que os sistemas robóticos passam das fases-piloto para implantações em larga escala, surge um padrão crítico: o gargalo raramente é o hardware. É a força de trabalho humana necessária para operar, manter e adaptar continuamente esses sistemas em condições reais.
A maioria das iniciativas de robótica começa com um modelo familiar — equipes pequenas e bem coordenadas que dão suporte às primeiras implantações. Os engenheiros permanecem próximos ao sistema, os operadores são altamente treinados e os problemas são resolvidos rapidamente porque todos estão envolvidos. Essa estrutura funciona bem ao gerenciar cinco ou dez robôs em ambientes controlados.
No entanto, essa abordagem deixa de funcionar quando as implantações se expandem para dezenas de locais, abrangendo vários turnos e ambientes físicos inconsistentes. Nesse ponto, a robótica deixa de se comportar como o lançamento de um produto e passa a funcionar como um negócio de operações distribuídas.
As implantações físicas de IA mudam as prioridades de mão de obra
Um paralelo útil pode ser encontrado na forma como o trabalho com IA evoluiu na última década. Os primeiros sistemas de visão computacional dependiam fortemente da rotulagem de dados simples e baseada em tarefas, que podia ser amplamente distribuída.
À medida que os modelos evoluíram para grandes modelos de linguagem, o trabalho em si passou a envolver menos tarefas discretas e mais julgamento, nuances e controle de qualidade. Essa mudança levou a uma transição do trabalho colaborativo vagamente coordenado para equipes mais estruturadas e treinadas, com responsabilidades mais claras.
A IA física está passando agora por uma transição semelhante, mas com riscos maiores. Quando a inteligência é incorporada a máquinas que operam em armazéns, hospitais, fábricas ou espaços públicos, a “qualidade” não é mais apenas uma métrica do modelo. Ela se traduz em tempo de atividade, segurança, integridade do hardware e experiência do cliente em ambientes dinâmicos.
Essa mudança expõe uma lacuna na forma como muitas equipes pensam sobre o planejamento da força de trabalho. Modelos tradicionais de trabalho por projeto ou puramente baseados em tarefas enfrentam dificuldades em ambientes que exigem cobertura consistente de turnos, treinamento de segurança, protocolos específicos do local e procedimentos de escalonamento. Na prática, muitas implantações de robótica estão descobrindo que a responsabilidade e a repetibilidade são mais importantes do que o rendimento bruto.
Isso está impulsionando uma mudança gradual em direção a estruturas híbridas de força de trabalho. Algumas organizações estão formando um núcleo estável de operadores e técnicos treinados, contratados por hora (W-2), responsáveis pela execução básica, pelo cumprimento dos procedimentos operacionais padrão (SOP) e pelos caminhos de escalonamento.
Em torno desse núcleo, há uma camada mais flexível de capacidade de reforço para projetos-piloto, lançamentos em novas instalações e implantações especializadas. Embora as configurações exatas variem, um padrão comum é a divisão equilibrada entre capacidade fixa e variável, ajustada à medida que os sistemas amadurecem e o volume de incidentes se estabiliza.
Novas funções representam um desafio organizacional
Dentro dessas equipes, estão surgindo novos tipos de funções que não se encaixam perfeitamente nas famílias tradicionais de cargos. Operadores de robôs, técnicos de campo, teleoperadores, validadores de controle de qualidade e especialistas em captura de dados situam-se todos entre a engenharia e as operações. Eles são responsáveis não apenas pela operação dos sistemas, mas também pela interpretação de casos extremos, pela documentação de falhas e pela tradução do comportamento do mundo real em ciclos de feedback de engenharia.
Nesse contexto, os incentivos são tão importantes quanto a estrutura. Métricas baseadas exclusivamente na velocidade, comuns nas formas iniciais de trabalho digital, podem prejudicar ativamente o desempenho em ambientes físicos.
Em vez disso, as equipes estão dando mais peso ao cumprimento dos procedimentos, à qualidade da documentação, à precisão na escalada de problemas e ao comportamento seguro em situações de incerteza.
O que está ficando claro é que a ampliação da robótica não é apenas um desafio técnico. É um desafio organizacional. O sucesso depende da capacidade das empresas de construir sistemas de força de trabalho que sejam tão robustos e adaptáveis quanto as próprias máquinas.
Em outras palavras, a próxima fase da ampliação da robótica não será definida apenas por uma maior autonomia. Ela será definida pela capacidade das equipes de ampliar de forma confiável o julgamento humano em conjunto com a inteligência artificial, em diferentes locais, turnos e condições do mundo real que raramente se comportam como esperado.
Sobre o autor
Christopher Bower é cofundador, diretor de receitas e presidente da HireArt, que oferece uma plataforma de contratação por projeto. A missão declarada da empresa, sediada em Nova York, é reinventar o emprego flexível, conectando trabalhadores e empresas e apoiando sua produtividade.
A HireArt afirma que sua ferramenta permite que os clientes criem e gerenciem uma força de trabalho contratada moderna por meio de uma única ferramenta. Eles podem lidar com a gestão do empregador oficial, o recrutamento sob demanda, a gestão de fornecedores e a gestão de freelancers, tudo na mesma interface de usuário de autoatendimento.
Bower já trabalhou na HumanEdge, no Tandym Group e na Access Confidential. Ele também é orientador de carreira voluntário na Biblioteca Pública de Nova York.








 O Instituto ARM obtém US$ 90 milhões para modernizar a produção militar por meio de 10 novos projetos
O Instituto ARM colabora com mais de 500 organizações associadas e parceiros dos setores industrial, acadêmico e governamental. | Fonte: Instituto ARMNesta semana, o Instituto de Robótica Avançada par
 Bhavana Chandrashekhar, da Amazon, fará uma palestra no almoço da RoboBusiness para mulheres na área de robótica
Da esquerda para a direita: Bhavana Chandrashekhar e Joyce Sidopoulos.Atualmente, as mulheres representam apenas 35% da força de trabalho global em STEM e 22% da força de trabalho global em IA, o que
 Mikell Taylor, da GM, será a principal palestrante no café da manhã “Mulheres na Robótica” durante a Cúpula de Robótica
Mikell Taylor, diretor de estratégia de robótica da GM, discutirá o papel fundamental da confiança na Robotics Summit & Expo.De acordo com o CareerExplorer, as mulheres representam atualmente apenas 1

Os melhores e mais bem avaliados geradores de esboços com IA de 2026 para artigos longos de SEO, cuidadosamente selecionados pela XIX.AI. Essas ferramentas poderosas oferecem um auxílio revolucionário na criação rápida de conteúdo de alta qualidade, aumentando significativamente a eficiência na redação. Confira uma comparação entre versões gratuitas e pagas, além de testes práticos e classificações detalhadas, para ajudá-lo a encontrar a opção imperdível que melhor atenda às suas necessidades. Explore agora para aproveitar ao máximo as vantagens da IA.
8 ferramentas
xix.ai

As melhores e mais recentes ferramentas de IA para lição de casa e preparação para provas em 2026! A XIX.AI seleciona uma lista das ferramentas mais bem avaliadas, poderosas e revolucionárias que ajudam os alunos a aumentar a produtividade, agilizar a realização das lições de casa e se sair muito bem nas provas por meio de testes práticos. Veja uma comparação entre versões gratuitas e pagas, classificações detalhadas e opções imperdíveis para aproveitar ao máximo as vantagens da IA. Explore agora!
10 ferramentas
xix.ai

2026 Últimas Melhores Ferramentas de Demonstração Vocal com IA para Compositores, Criadores de Ganchos e Equipes de Conteúdo Multilíngue! A XIX.AI compilou uma lista de ferramentas altamente avaliadas e poderosas, que mudam o jogo e passaram por rigorosos testes no mundo real. Você encontrará dados detalhados de comparação entre versões gratuitas e pagas, classificações abrangentes e opções imperdíveis para ajudá-lo a aumentar a eficiência da escrita e desbloquear seu potencial criativo. Explore agora para descobrir a ferramenta perfeita para todas as suas necessidades de conteúdo!
9 ferramentas
xix.ai

As melhores e mais bem avaliadas ferramentas de pesquisa competitiva com IA de 2026 para pequenas empresas! A XIX.AI selecionou uma coleção extremamente poderosa e revolucionária, atualizada semanalmente com testes rigorosos no mundo real e classificações detalhadas. Você encontrará uma comparação abrangente entre versões gratuitas e pagas para ajudá-lo a identificar as ferramentas imperdíveis que aumentam sua produtividade e lhe proporcionam uma vantagem competitiva. Explore agora para descobrir a ferramenta perfeita para você!
9 ferramentas
xix.ai

2026 Últimas Melhores Ferramentas de Retoque com IA do Photoshop para roupas de comércio eletrônico, limpeza de pele e consistência de cores! Esta lista curada de alta classificação apresenta soluções poderosas que mudam o jogo, ajudando você a aumentar a eficiência da escrita, simplificar a criação de conteúdo e obter resultados visuais perfeitos sem esforço. Cada ferramenta passou por testes do mundo real através de classificações atualizadas semanalmente, com detalhes completos sobre comparação entre gratuito e pago. Com o apoio da XIX.AI, é o guia essencial para quem deseja desbloquear sua vantagem com IA. Explore agora!
10 ferramentas
xix.ai

As melhores e mais bem avaliadas bibliotecas de prompts de IA de 2026 para otimizar todos os tipos de fluxos de trabalho do ChatGPT. A XIX.AI selecionou uma coleção poderosa e revolucionária, submetida a rigorosos testes no mundo real para garantir o máximo desempenho. Você encontra comparações detalhadas entre opções gratuitas e pagas, além de classificações de especialistas, para ajudá-lo a escolher as ferramentas indispensáveis que aumentam sua produtividade e potencializam suas vantagens em IA. Explore agora!
11 ferramentas
xix.ai












