


 Maison
L'équipe de Li Feifei dévoile une méthode permettant de générer une infinité de terrains d'entraînement pour robots à partir d'une seule vidéo
Dans le domaine de l’intelligence incarnée, combler le fossé entre la simulation et la réalité — un processus connu sous le nom de « Sim2Real » — constitue depuis longtemps un obstacle tenace. Les installations de simulation sont coûteuses, et les modèles perdent souvent en performances lorsqu’ils sont déployés dans des environnements physiques. Une étude collaborative récente menée par l’équipe de Li Fei-Fei, le NVIDIA GEAR Lab et Georgia Tech présente une solution novatrice : Real2Sim.
Baptisé « SimFoundry », ce système crée des simulations robotiques interactives, entraînables et testables à partir de simples vidéos du monde réel. Allant au-delà de la reconstruction 3D traditionnelle, SimFoundry effectue une analyse approfondie des scènes pour automatiser la création d’environnements, réduisant ainsi considérablement l’effort nécessaire à la construction de simulations.
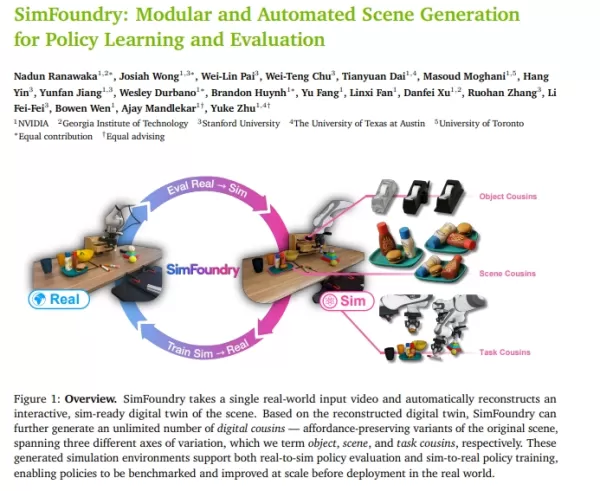
L’innovation centrale de SimFoundry repose sur une boucle fermée entre les « jumeaux numériques » et les « cousins numériques ». Le système extrait des données géométriques, physiques et interactives des vidéos pour construire des jumeaux numériques haute fidélité. Il modifie ensuite automatiquement l’apparence, la disposition et les tâches afin de générer divers cousins numériques. Cela permet aux développeurs de tirer des données d’entraînement pratiquement illimitées d’une seule vidéo, facilitant ainsi l’apprentissage et l’évaluation de stratégies de bout en bout au sein de la simulation.
Des expériences confirment la forte capacité prédictive de SimFoundry, les performances simulées des robots correspondant étroitement aux résultats observés dans le monde réel. Élément crucial : les stratégies entraînées sur ces données synthétiques se transposent efficacement dans la réalité sans ajustement (« zero-shot »), et excellent dans des tâches complexes telles que les opérations en plusieurs étapes et la coordination des deux bras.
Co-développé par des experts de premier plan en robotique, notamment des membres clés du NVIDIA GEAR Lab et de l’équipe de Li Fei-Fei, ce système open source promet de transformer le développement de l’IA incarnée. En remplaçant la collecte manuelle et coûteuse de données par une technologie générative, les robots peuvent désormais passer beaucoup plus rapidement du laboratoire aux applications concrètes.
Lien vers l'article : https://arxiv.org/pdf/2606.28276v1
Article connexe
 Anthropic lance Claude Mythos pour résoudre la conjecture d’Erdős avec une preuve concise
Le 26 mai, Sholto Douglas, ingénieur chez Anthropic, a annoncé sur X que son dernier modèle, Claude Mythos, avait résolu une vieille question de géométrie combinatoire datant d'un siècle : la conjecture des distances unitaires d'Erdős. Surnommée une
Amazon acquiert Decart pour 7 milliards de dollars, sécurisant ainsi un adaptateur clé de puces IA
Selon le Wall Street Journal, Amazon négocie l’acquisition de la startup en intelligence artificielle Decart, évaluée à environ 7 milliards de dollars. Si aucune autre offre concurrente ne se présente, la transaction pourrait être finalisée dans les
Comment Locus résout l'un des plus grands défis de la robotique : la manipulation
NeuraGrasp handles diverse items, including small containers, porous polybags, and textiles. | Source: Locus RoboticsLocus Robotics Corp. a résolu de nombreux obstacles robotiques dans des environnements opérationnels réels. Ses robots mobiles autono
Recommandations de sujets spéciaux liés
Conception et art
 Les meilleurs outils d'illustration basés sur l'IA : créez plus rapidement des scènes éditoriales et des illustrations de couverture
Les meilleurs outils d'illustration IA de 2026 : notre sélection regroupe les outils les plus performants pour créer rapidement de superbes scènes éditoriales et des couvertures accrocheuses. Chaque option a été soumise à des tests rigoureux en conditions réelles ; nous vous proposons une comparaison entre les versions gratuites et payantes afin de vous aider à trouver celle qui correspond le mieux à votre flux de travail. Essayez dès aujourd’hui ces solutions incontournables pour exploiter pleinement le potentiel de l’IA et booster votre productivité créative. Découvrez-les dès maintenant sur XIX.AI.
 10 outils
 xix.ai
Éducation et apprentissage
Les meilleurs professeurs particuliers spécialisés en IA pour la préparation aux examens : entraînez-vous en maths, en sciences et en anglais
Les meilleurs tuteurs IA 2026 les mieux notés pour la préparation aux examens sont disponibles ici, sur XIX.AI ! Notre sélection comprend des outils puissants et révolutionnaires qui proposent une comparaison entre les versions gratuites et payantes, des tests concrets et des classements mis à jour chaque semaine. Ils vous aident à améliorer votre efficacité à l'écrit, à simplifier l'apprentissage de sujets complexes et à libérer votre potentiel académique. Découvrez dès maintenant l'outil de préparation aux examens qui vous convient le mieux et commencez à créer dès aujourd'hui pour exploiter pleinement les avantages de l'IA !
10 outils
xix.ai
Finance
Outils de planification budgétaire par IA pour la gestion personnelle des finances
2026 Derniers Meilleurs Outils de Planification Budgétaire par IA les mieux notés pour la gestion personnelle des finances sont ici sur XIX.AI ! Cette collection soigneusement sélectionnée propose des solutions puissantes et révolutionnaires qui vous aident à réaliser des tests concrets, à comprendre vos habitudes de dépenses et à créer des plans personnalisés pour améliorer votre productivité. Profitez d’une comparaison entre versions gratuites et payantes ainsi que de classements détaillés. Des outils incontournables conçus pour simplifier la gestion financière et exploiter pleinement votre avantage grâce à l’IA. Explorez dès maintenant !
11 outils
xix.ai
Santé et bien-être
Assistants de suivi du sommeil par l’IA : améliorez votre récupération grâce à de meilleures habitudes avant le coucher
2026 : Découvrez les meilleurs assistants de suivi du sommeil basés sur l’IA, hautement notés et récemment mis à jour, conçus pour une récupération optimale. Ce guide hebdomadaire entièrement actualisé présente des outils puissants qui offrent des tests en conditions réelles, des comparaisons entre versions gratuites et payantes, ainsi que des classements détaillés afin de vous aider à trouver la solution idéale pour améliorer la qualité du sommeil et favoriser de meilleures habitudes avant le coucher. Explorez-le dès maintenant sur XIX.AI pour tirer parti des avantages offerts par l’IA.
10 outils
xix.ai
Analyse des données
Copilotes SQL basés sur l'IA pour l'analyse des produits et du chiffre d'affaires
2026 : les meilleurs copilotes SQL IA les mieux notés pour l'analyse des produits et du chiffre d'affaires ! XIX.AI a sélectionné une gamme d’outils puissants et révolutionnaires à essayer absolument, qui sont soumis à des tests en conditions réelles via des classements mis à jour chaque semaine. Ces outils aident les utilisateurs à booster considérablement leur productivité en accélérant l’analyse des données, en simplifiant les requêtes complexes et en générant des informations précises permettant de prendre des décisions commerciales plus éclairées. Explorez-les dès maintenant pour découvrir l’outil idéal qui vous permettra de tirer pleinement parti de l’IA !
14 outils
xix.ai
Éducation et apprentissage
Les meilleurs outils d'aide aux devoirs basés sur l'IA qui enseignent : apprenez les concepts, pas seulement les réponses
2026 : les meilleurs outils d'aide aux devoirs basés sur l'IA, les mieux notés, qui enseignent les concepts fondamentaux et ne se contentent pas de fournir des réponses. Des outils puissants pour les élèves. Une sélection incontournable à ne pas manquer. Mise à jour hebdomadaire. Comparaison entre les versions gratuites et payantes. Tests en conditions réelles. Classements précis pour vous aider à exploiter pleinement votre potentiel d'apprentissage. Explorez dès maintenant pour découvrir l'outil idéal qui vous permettra d'étudier plus efficacement.
10 outils
xix.ai

 commentaires (0)
Dans le domaine de l’intelligence incarnée, combler le fossé entre la simulation et la réalité — un processus connu sous le nom de « Sim2Real » — constitue depuis longtemps un obstacle tenace. Les installations de simulation sont coûteuses, et les modèles perdent souvent en performances lorsqu’ils sont déployés dans des environnements physiques. Une étude collaborative récente menée par l’équipe de Li Fei-Fei, le NVIDIA GEAR Lab et Georgia Tech présente une solution novatrice : Real2Sim.
Baptisé « SimFoundry », ce système crée des simulations robotiques interactives, entraînables et testables à partir de simples vidéos du monde réel. Allant au-delà de la reconstruction 3D traditionnelle, SimFoundry effectue une analyse approfondie des scènes pour automatiser la création d’environnements, réduisant ainsi considérablement l’effort nécessaire à la construction de simulations.
L’innovation centrale de SimFoundry repose sur une boucle fermée entre les « jumeaux numériques » et les « cousins numériques ». Le système extrait des données géométriques, physiques et interactives des vidéos pour construire des jumeaux numériques haute fidélité. Il modifie ensuite automatiquement l’apparence, la disposition et les tâches afin de générer divers cousins numériques. Cela permet aux développeurs de tirer des données d’entraînement pratiquement illimitées d’une seule vidéo, facilitant ainsi l’apprentissage et l’évaluation de stratégies de bout en bout au sein de la simulation.
Des expériences confirment la forte capacité prédictive de SimFoundry, les performances simulées des robots correspondant étroitement aux résultats observés dans le monde réel. Élément crucial : les stratégies entraînées sur ces données synthétiques se transposent efficacement dans la réalité sans ajustement (« zero-shot »), et excellent dans des tâches complexes telles que les opérations en plusieurs étapes et la coordination des deux bras.
Co-développé par des experts de premier plan en robotique, notamment des membres clés du NVIDIA GEAR Lab et de l’équipe de Li Fei-Fei, ce système open source promet de transformer le développement de l’IA incarnée. En remplaçant la collecte manuelle et coûteuse de données par une technologie générative, les robots peuvent désormais passer beaucoup plus rapidement du laboratoire aux applications concrètes.
Lien vers l'article : https://arxiv.org/pdf/2606.28276v1








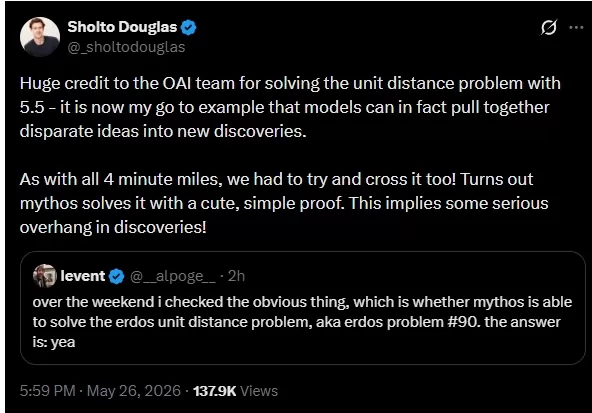 Anthropic lance Claude Mythos pour résoudre la conjecture d’Erdős avec une preuve concise
Le 26 mai, Sholto Douglas, ingénieur chez Anthropic, a annoncé sur X que son dernier modèle, Claude Mythos, avait résolu une vieille question de géométrie combinatoire datant d'un siècle : la conjecture des distances unitaires d'Erdős. Surnommée une
 Amazon acquiert Decart pour 7 milliards de dollars, sécurisant ainsi un adaptateur clé de puces IA
Selon le Wall Street Journal, Amazon négocie l’acquisition de la startup en intelligence artificielle Decart, évaluée à environ 7 milliards de dollars. Si aucune autre offre concurrente ne se présente, la transaction pourrait être finalisée dans les
Comment Locus résout l'un des plus grands défis de la robotique : la manipulation
NeuraGrasp handles diverse items, including small containers, porous polybags, and textiles. | Source: Locus RoboticsLocus Robotics Corp. a résolu de nombreux obstacles robotiques dans des environnements opérationnels réels. Ses robots mobiles autono

Les meilleurs outils d'illustration IA de 2026 : notre sélection regroupe les outils les plus performants pour créer rapidement de superbes scènes éditoriales et des couvertures accrocheuses. Chaque option a été soumise à des tests rigoureux en conditions réelles ; nous vous proposons une comparaison entre les versions gratuites et payantes afin de vous aider à trouver celle qui correspond le mieux à votre flux de travail. Essayez dès aujourd’hui ces solutions incontournables pour exploiter pleinement le potentiel de l’IA et booster votre productivité créative. Découvrez-les dès maintenant sur XIX.AI.
10 outils
xix.ai

Les meilleurs tuteurs IA 2026 les mieux notés pour la préparation aux examens sont disponibles ici, sur XIX.AI ! Notre sélection comprend des outils puissants et révolutionnaires qui proposent une comparaison entre les versions gratuites et payantes, des tests concrets et des classements mis à jour chaque semaine. Ils vous aident à améliorer votre efficacité à l'écrit, à simplifier l'apprentissage de sujets complexes et à libérer votre potentiel académique. Découvrez dès maintenant l'outil de préparation aux examens qui vous convient le mieux et commencez à créer dès aujourd'hui pour exploiter pleinement les avantages de l'IA !
10 outils
xix.ai

2026 Derniers Meilleurs Outils de Planification Budgétaire par IA les mieux notés pour la gestion personnelle des finances sont ici sur XIX.AI ! Cette collection soigneusement sélectionnée propose des solutions puissantes et révolutionnaires qui vous aident à réaliser des tests concrets, à comprendre vos habitudes de dépenses et à créer des plans personnalisés pour améliorer votre productivité. Profitez d’une comparaison entre versions gratuites et payantes ainsi que de classements détaillés. Des outils incontournables conçus pour simplifier la gestion financière et exploiter pleinement votre avantage grâce à l’IA. Explorez dès maintenant !
11 outils
xix.ai

2026 : Découvrez les meilleurs assistants de suivi du sommeil basés sur l’IA, hautement notés et récemment mis à jour, conçus pour une récupération optimale. Ce guide hebdomadaire entièrement actualisé présente des outils puissants qui offrent des tests en conditions réelles, des comparaisons entre versions gratuites et payantes, ainsi que des classements détaillés afin de vous aider à trouver la solution idéale pour améliorer la qualité du sommeil et favoriser de meilleures habitudes avant le coucher. Explorez-le dès maintenant sur XIX.AI pour tirer parti des avantages offerts par l’IA.
10 outils
xix.ai

2026 : les meilleurs copilotes SQL IA les mieux notés pour l'analyse des produits et du chiffre d'affaires ! XIX.AI a sélectionné une gamme d’outils puissants et révolutionnaires à essayer absolument, qui sont soumis à des tests en conditions réelles via des classements mis à jour chaque semaine. Ces outils aident les utilisateurs à booster considérablement leur productivité en accélérant l’analyse des données, en simplifiant les requêtes complexes et en générant des informations précises permettant de prendre des décisions commerciales plus éclairées. Explorez-les dès maintenant pour découvrir l’outil idéal qui vous permettra de tirer pleinement parti de l’IA !
14 outils
xix.ai

2026 : les meilleurs outils d'aide aux devoirs basés sur l'IA, les mieux notés, qui enseignent les concepts fondamentaux et ne se contentent pas de fournir des réponses. Des outils puissants pour les élèves. Une sélection incontournable à ne pas manquer. Mise à jour hebdomadaire. Comparaison entre les versions gratuites et payantes. Tests en conditions réelles. Classements précis pour vous aider à exploiter pleinement votre potentiel d'apprentissage. Explorez dès maintenant pour découvrir l'outil idéal qui vous permettra d'étudier plus efficacement.
10 outils
xix.ai












