


 Heim
Li Feifeis Team stellt eine Methode vor, mit der sich aus einem einzigen Video unendlich viele Trainingsumgebungen für Roboter generieren lassen
Im Bereich der verkörperten Intelligenz stellt die Überbrückung der Kluft zwischen Simulation und Realität – bekannt als „Sim2Real“ – seit langem eine hartnäckige Hürde dar. Simulationsumgebungen sind kostspielig, und Modelle verlieren häufig an Leistungsfähigkeit, wenn sie in physischen Umgebungen eingesetzt werden. Eine aktuelle gemeinsame Studie des Teams um Li Fei-Fei, des NVIDIA GEAR Lab und der Georgia Tech stellt eine neuartige Lösung vor: Real2Sim.
Dieses System mit dem Namen „SimFoundry“ erstellt interaktive, trainierbare und testbare Robotersimulationen anhand einfacher Videos aus der realen Welt. SimFoundry geht über die herkömmliche 3D-Rekonstruktion hinaus und führt eine tiefgehende Szenenanalyse durch, um die Erstellung der Umgebung zu automatisieren, wodurch sich der Aufwand für die Erstellung von Simulationen drastisch reduziert.
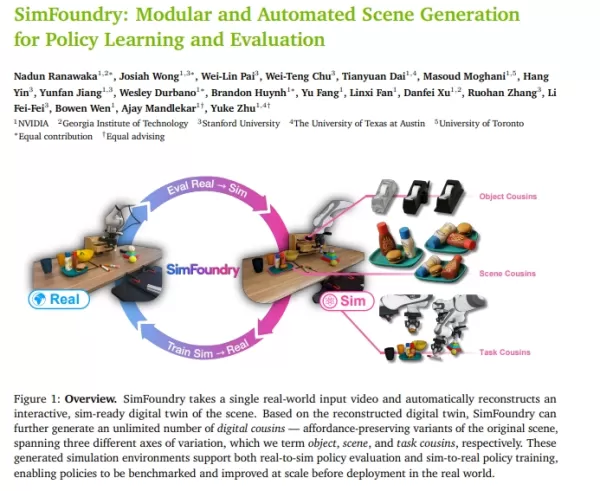
Die zentrale Innovation von SimFoundry besteht in einem geschlossenen Regelkreis zwischen „digitalen Zwillingen“ und „digitalen Verwandten“. Das System extrahiert geometrische, physikalische und interaktive Daten aus Videos, um hochauflösende digitale Zwillinge zu erstellen. Anschließend variiert es automatisch Aussehen, Anordnung und Aufgaben, um vielfältige digitale Cousins zu generieren. Dies ermöglicht es Entwicklern, aus einem einzigen Video praktisch unbegrenzte Trainingsdaten abzuleiten, was ein durchgängiges Lernen und Bewerten von Strategien innerhalb der Simulation ermöglicht.
Experimente bestätigen die hohe Vorhersagekraft von SimFoundry, wobei die simulierte Roboterleistung eng mit den Ergebnissen in der realen Welt übereinstimmt. Entscheidend ist, dass sich die anhand dieser synthetischen Daten trainierten Strategien ohne Feinabstimmung („Zero-Shot“) effektiv auf die Realität übertragen lassen und sich bei komplexen Aufgaben wie mehrstufigen Vorgängen und der Koordination beider Arme besonders gut bewähren.
Dieses Open-Source-System, das von führenden Robotik-Experten – darunter wichtige Mitglieder des NVIDIA GEAR Lab und des Teams von Li Fei-Fei – gemeinsam entwickelt wurde, verspricht, die Entwicklung verkörperter KI grundlegend zu verändern. Durch den Ersatz kostspieliger manueller Datenerfassung durch generative Technologie können Roboter nun wesentlich schneller den Übergang vom Labor in reale Anwendungen schaffen.
Link zur Veröffentlichung: https://arxiv.org/pdf/2606.28276v1
Verwandter Artikel
 Anthropic startet Claude Mythos, um die Erdős-Vermutung mit einem knappen Beweis zu lösen
Am 26. wandte sich Sholto Douglas, Ingenieur bei Anthropic, an X, um bekannt zu geben, dass ihr neuestes Modell, Claude Mythos, ein seit einem Jahrhundert ungelöstes Rätsel der kombinatorischen Geometrie gelöst hatte: die Erdős-Vermutung über Einheit
Amazon übernimmt Decart für 7 Milliarden US-Dollar und sichert sich einen wichtigen KI-Chip-Adapter
Laut dem Wall Street Journal verhandelt Amazon über den Kauf des KI-Startups Decart zu einer geschätzten Bewertung von 7 Milliarden US-Dollar. Sollten keine konkurrierenden Angebote entstehen, könnte die Transaktion bald abgeschlossen werden, was die
Wie Locus eine der größten Herausforderungen der Robotik angeht: Manipulation
NeuraGrasp bewältigt verschiedene Artikel, darunter kleine Behälter, poröse Polybeutel und Textilien. | Quelle: Locus RoboticsLocus Robotics Corp. hat zahlreiche robotische Hürden in aktiven Betriebsumgebungen gemeistert. Seine autonomen mobilen Robo
Empfehlungen zu verwandten Spezialthemen
Design & Kunst
 Die besten KI-Illustrationstools: Redaktionelle Szenen und Cover-Grafiken schneller erstellen
Die besten und am besten bewerteten KI-Illustrationstools 2026: Unsere sorgfältig zusammengestellte Liste enthält die leistungsstärksten Tools, mit denen Sie im Handumdrehen atemberaubende redaktionelle Szenen und auffällige Cover-Grafiken erstellen können. Jede Option wurde strengen Praxistests unterzogen und wird im Vergleich zwischen kostenlosen und kostenpflichtigen Versionen vorgestellt, damit Sie die perfekte Lösung für Ihren Arbeitsablauf finden können. Probieren Sie diese unverzichtbaren Lösungen noch heute aus, um Ihren KI-Vorteil zu nutzen und Ihre kreative Produktivität zu steigern. Entdecken Sie sie jetzt auf XIX.AI.
 10 Tools
 xix.ai
Bildung und Lernen
Die besten KI-Nachhilfelehrer für die Prüfungsvorbereitung: Üben Sie Mathematik, Naturwissenschaften und Englisch
Die besten und am besten bewerteten KI-Nachhilfetools für die Prüfungsvorbereitung des Jahres 2026 finden Sie hier auf XIX.AI! Unsere sorgfältig zusammengestellte Liste enthält leistungsstarke, bahnbrechende Tools, die einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, Tests aus der Praxis sowie wöchentlich aktualisierte Rankings bieten. Sie helfen Ihnen dabei, Ihre Schreibeffizienz zu steigern, das Erlernen komplexer Themen zu vereinfachen und Ihr akademisches Potenzial voll auszuschöpfen. Entdecken Sie jetzt Ihr perfektes Tool zur Prüfungsvorbereitung und legen Sie noch heute los, um Ihren KI-Vorteil zu nutzen!
10 Tools
xix.ai
Finanzen
KI-Budgetplanungstools für das persönliche Geldmanagement
2026 Neueste Besten Top-Bewertete KI-Budgetplanungs-Tools für persönliches Geldmanagement sind hier auf XIX.AI! Diese kuratierte Sammlung bietet leistungsstarke, revolutionäre Lösungen, die Ihnen helfen, reale Tests durchzuführen, Ausgaben Gewohnheiten zu verstehen und personalisierte Pläne zu erstellen, um die Produktivität zu steigern. Genießen Sie einen kostenlosen vs. bezahlten Vergleich sowie detaillierte Rankings. Unbedingt auszuprobierende Tools, die darauf ausgelegt sind, das Geldmanagement zu vereinfachen und Ihre KI-Vorteile freizuschalten. Entdecken Sie jetzt!
11 Tools
xix.ai
Gesundheit Wellness
KI-gestützte Schlafüberwachungsassistenten: Verbessern Sie Ihre Erholung durch bessere Gewohnheiten vor dem Schlafengehen
2026 – Die neuesten, besten und am höchsten bewerteten AI-Geräte zur Schlafüberwachung, sorgfältig ausgewählt für eine optimale Erholung. Dieser vollständig aktualisierte wöchentliche Leitfaden präsentiert leistungsstarke Tools mit praktischen Tests, einem Vergleich von kostenlosen und kostenpflichtigen Optionen sowie detaillierten Ranglisten, um Ihnen die beste Lösung zu zeigen, die die Schlafqualität verbessert und bessere Gewohnheiten zum Zubettgehen fördert. Entdecken Sie ihn jetzt auf XIX.AI, um Ihren Vorteil durch KI zu nutzen.
10 Tools
xix.ai
Datenanalyse
KI-gestützte SQL-Copilots für Produkt- und Umsatzanalysen
Die besten und am besten bewerteten KI-SQL-Copilots für Produkt- und Umsatzanalysen im Jahr 2026! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die anhand wöchentlich aktualisierter Rankings in der Praxis getestet werden. Diese Tools helfen Anwendern dabei, ihre Produktivität erheblich zu steigern, indem sie die Datenanalyse beschleunigen, komplexe Abfragen optimieren und präzise Erkenntnisse liefern, um intelligentere Geschäftsentscheidungen zu ermöglichen. Entdecken Sie jetzt das perfekte Tool, um Ihren KI-Vorteil voll auszuschöpfen!
14 Tools
xix.ai
Bildung und Lernen
Die besten KI-Hausaufgabenhelfer, die wirklich etwas vermitteln: Lerne Konzepte, nicht nur Antworten
2026: Die aktuell besten und am besten bewerteten KI-Hausaufgabenhelfer, die nicht nur Antworten liefern, sondern auch Kernkonzepte vermitteln – leistungsstarke Tools für Schüler und Studenten. Eine kuratierte Liste, die Sie unbedingt ausprobieren sollten. Wöchentlich aktualisiert. Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten. Praxistests. Genaue Rankings, die Ihnen helfen, Ihr volles Lernpotenzial auszuschöpfen. Entdecken Sie jetzt das perfekte Tool für intelligenteres Lernen.
10 Tools
xix.ai

 Kommentare (0)
Im Bereich der verkörperten Intelligenz stellt die Überbrückung der Kluft zwischen Simulation und Realität – bekannt als „Sim2Real“ – seit langem eine hartnäckige Hürde dar. Simulationsumgebungen sind kostspielig, und Modelle verlieren häufig an Leistungsfähigkeit, wenn sie in physischen Umgebungen eingesetzt werden. Eine aktuelle gemeinsame Studie des Teams um Li Fei-Fei, des NVIDIA GEAR Lab und der Georgia Tech stellt eine neuartige Lösung vor: Real2Sim.
Dieses System mit dem Namen „SimFoundry“ erstellt interaktive, trainierbare und testbare Robotersimulationen anhand einfacher Videos aus der realen Welt. SimFoundry geht über die herkömmliche 3D-Rekonstruktion hinaus und führt eine tiefgehende Szenenanalyse durch, um die Erstellung der Umgebung zu automatisieren, wodurch sich der Aufwand für die Erstellung von Simulationen drastisch reduziert.
Die zentrale Innovation von SimFoundry besteht in einem geschlossenen Regelkreis zwischen „digitalen Zwillingen“ und „digitalen Verwandten“. Das System extrahiert geometrische, physikalische und interaktive Daten aus Videos, um hochauflösende digitale Zwillinge zu erstellen. Anschließend variiert es automatisch Aussehen, Anordnung und Aufgaben, um vielfältige digitale Cousins zu generieren. Dies ermöglicht es Entwicklern, aus einem einzigen Video praktisch unbegrenzte Trainingsdaten abzuleiten, was ein durchgängiges Lernen und Bewerten von Strategien innerhalb der Simulation ermöglicht.
Experimente bestätigen die hohe Vorhersagekraft von SimFoundry, wobei die simulierte Roboterleistung eng mit den Ergebnissen in der realen Welt übereinstimmt. Entscheidend ist, dass sich die anhand dieser synthetischen Daten trainierten Strategien ohne Feinabstimmung („Zero-Shot“) effektiv auf die Realität übertragen lassen und sich bei komplexen Aufgaben wie mehrstufigen Vorgängen und der Koordination beider Arme besonders gut bewähren.
Dieses Open-Source-System, das von führenden Robotik-Experten – darunter wichtige Mitglieder des NVIDIA GEAR Lab und des Teams von Li Fei-Fei – gemeinsam entwickelt wurde, verspricht, die Entwicklung verkörperter KI grundlegend zu verändern. Durch den Ersatz kostspieliger manueller Datenerfassung durch generative Technologie können Roboter nun wesentlich schneller den Übergang vom Labor in reale Anwendungen schaffen.
Link zur Veröffentlichung: https://arxiv.org/pdf/2606.28276v1








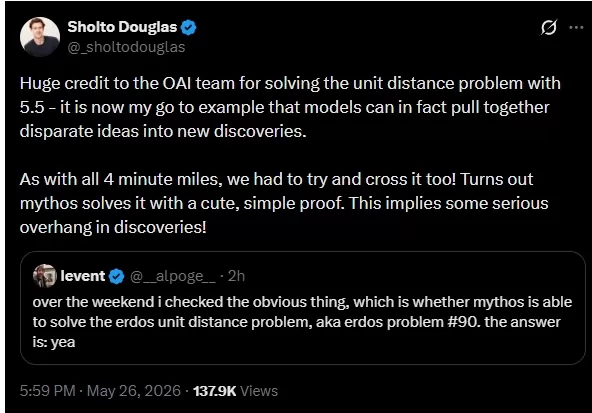 Anthropic startet Claude Mythos, um die Erdős-Vermutung mit einem knappen Beweis zu lösen
Am 26. wandte sich Sholto Douglas, Ingenieur bei Anthropic, an X, um bekannt zu geben, dass ihr neuestes Modell, Claude Mythos, ein seit einem Jahrhundert ungelöstes Rätsel der kombinatorischen Geometrie gelöst hatte: die Erdős-Vermutung über Einheit
 Amazon übernimmt Decart für 7 Milliarden US-Dollar und sichert sich einen wichtigen KI-Chip-Adapter
Laut dem Wall Street Journal verhandelt Amazon über den Kauf des KI-Startups Decart zu einer geschätzten Bewertung von 7 Milliarden US-Dollar. Sollten keine konkurrierenden Angebote entstehen, könnte die Transaktion bald abgeschlossen werden, was die
Wie Locus eine der größten Herausforderungen der Robotik angeht: Manipulation
NeuraGrasp bewältigt verschiedene Artikel, darunter kleine Behälter, poröse Polybeutel und Textilien. | Quelle: Locus RoboticsLocus Robotics Corp. hat zahlreiche robotische Hürden in aktiven Betriebsumgebungen gemeistert. Seine autonomen mobilen Robo

Die besten und am besten bewerteten KI-Illustrationstools 2026: Unsere sorgfältig zusammengestellte Liste enthält die leistungsstärksten Tools, mit denen Sie im Handumdrehen atemberaubende redaktionelle Szenen und auffällige Cover-Grafiken erstellen können. Jede Option wurde strengen Praxistests unterzogen und wird im Vergleich zwischen kostenlosen und kostenpflichtigen Versionen vorgestellt, damit Sie die perfekte Lösung für Ihren Arbeitsablauf finden können. Probieren Sie diese unverzichtbaren Lösungen noch heute aus, um Ihren KI-Vorteil zu nutzen und Ihre kreative Produktivität zu steigern. Entdecken Sie sie jetzt auf XIX.AI.
10 Tools
xix.ai

Die besten und am besten bewerteten KI-Nachhilfetools für die Prüfungsvorbereitung des Jahres 2026 finden Sie hier auf XIX.AI! Unsere sorgfältig zusammengestellte Liste enthält leistungsstarke, bahnbrechende Tools, die einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, Tests aus der Praxis sowie wöchentlich aktualisierte Rankings bieten. Sie helfen Ihnen dabei, Ihre Schreibeffizienz zu steigern, das Erlernen komplexer Themen zu vereinfachen und Ihr akademisches Potenzial voll auszuschöpfen. Entdecken Sie jetzt Ihr perfektes Tool zur Prüfungsvorbereitung und legen Sie noch heute los, um Ihren KI-Vorteil zu nutzen!
10 Tools
xix.ai

2026 Neueste Besten Top-Bewertete KI-Budgetplanungs-Tools für persönliches Geldmanagement sind hier auf XIX.AI! Diese kuratierte Sammlung bietet leistungsstarke, revolutionäre Lösungen, die Ihnen helfen, reale Tests durchzuführen, Ausgaben Gewohnheiten zu verstehen und personalisierte Pläne zu erstellen, um die Produktivität zu steigern. Genießen Sie einen kostenlosen vs. bezahlten Vergleich sowie detaillierte Rankings. Unbedingt auszuprobierende Tools, die darauf ausgelegt sind, das Geldmanagement zu vereinfachen und Ihre KI-Vorteile freizuschalten. Entdecken Sie jetzt!
11 Tools
xix.ai

2026 – Die neuesten, besten und am höchsten bewerteten AI-Geräte zur Schlafüberwachung, sorgfältig ausgewählt für eine optimale Erholung. Dieser vollständig aktualisierte wöchentliche Leitfaden präsentiert leistungsstarke Tools mit praktischen Tests, einem Vergleich von kostenlosen und kostenpflichtigen Optionen sowie detaillierten Ranglisten, um Ihnen die beste Lösung zu zeigen, die die Schlafqualität verbessert und bessere Gewohnheiten zum Zubettgehen fördert. Entdecken Sie ihn jetzt auf XIX.AI, um Ihren Vorteil durch KI zu nutzen.
10 Tools
xix.ai

Die besten und am besten bewerteten KI-SQL-Copilots für Produkt- und Umsatzanalysen im Jahr 2026! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die anhand wöchentlich aktualisierter Rankings in der Praxis getestet werden. Diese Tools helfen Anwendern dabei, ihre Produktivität erheblich zu steigern, indem sie die Datenanalyse beschleunigen, komplexe Abfragen optimieren und präzise Erkenntnisse liefern, um intelligentere Geschäftsentscheidungen zu ermöglichen. Entdecken Sie jetzt das perfekte Tool, um Ihren KI-Vorteil voll auszuschöpfen!
14 Tools
xix.ai

2026: Die aktuell besten und am besten bewerteten KI-Hausaufgabenhelfer, die nicht nur Antworten liefern, sondern auch Kernkonzepte vermitteln – leistungsstarke Tools für Schüler und Studenten. Eine kuratierte Liste, die Sie unbedingt ausprobieren sollten. Wöchentlich aktualisiert. Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten. Praxistests. Genaue Rankings, die Ihnen helfen, Ihr volles Lernpotenzial auszuschöpfen. Entdecken Sie jetzt das perfekte Tool für intelligenteres Lernen.
10 Tools
xix.ai












