首页

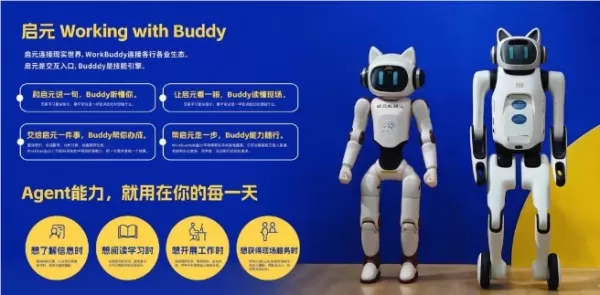
Unitree Robotics创始人王兴兴在2026年世界机器人大会上表示,该公司正通过利用大型AI模型自动开发控制代码,从而推进自进化物理AI机器人模型的研发,相关代码将通过评估和人工审核进行验证。 该系统将整合仿真、真实世界及人类行为数据,随着机器人部署规模的扩大,实现持续优化。该公司还展示了机器人通过多机协同从单体智能向群体智能进化的过程,演示了类人机器人、四足机器人和轮足机器人与新型GD01载人外骨骼协同完成集群任务的情景。 王兴兴指出,具身人工智能面临的最大障碍是泛化能力不足(在陌生环境中通过语音指令完成任务的概率约为80%),若采用当前技术路径,这一目标可能在2至3年内实现;否则则需5至10年, 他还补充道,由于输入输出不一致,当前模型在精细操作中难以纠正触觉误差。
评论 (0)
0/300