


 Maison
Les robots « perçoivent » le toucher grâce à un capteur tactile qui change de couleur
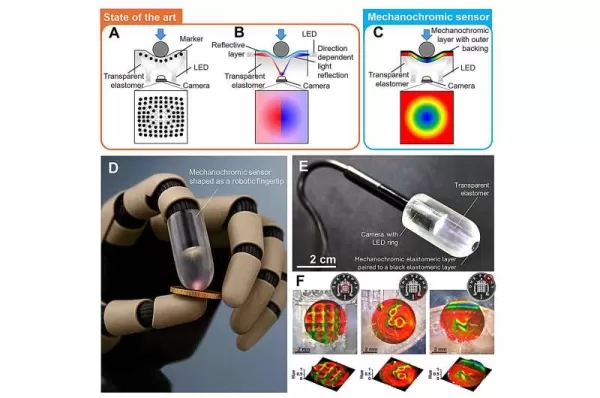
Un robot touche une pièce de monnaie, en détectant ses moindres détails. Crédit : Université Queen Mary de Londres
Des ingénieurs de l'université Queen Mary de Londres ont mis au point un nouveau capteur tactile qui change de couleur et permet aux robots de « voir » et de ressentir le toucher en temps réel. Ce concept a été imaginé par Giacomo Sasso, chercheur postdoctoral à la Faculté d’ingénierie et des sciences des matériaux, et fonctionne en convertissant des forces invisibles en motifs de couleurs dynamiques. Cela permet d’afficher instantanément des cartes haute résolution du contact, de la déformation et de la pression.
Ces travaux de recherche sont publiés dans la revue Science Advances.
Lorsqu’une pression est exercée sur une surface de détection souple, le matériau produit des couleurs structurelles variant dans l’espace qu’une caméra standard peut capturer immédiatement, éliminant ainsi le recours à des algorithmes de reconstruction complexes.
Des usines à la chirurgie
Cette technologie permet à une pince robotisée d’assembler des composants à l’échelle microscopique avec la précision requise en fabrication, où chaque variation subtile de force devient visible en temps réel. Elle présente également un potentiel dans le domaine de la santé, où une prothèse externe pourrait bénéficier d’un sens du toucher plus riche lors de tâches quotidiennes ou cliniques délicates.
Par ailleurs, les systèmes chirurgicaux pourraient distinguer les tissus sains des tissus anormaux en analysant les signatures de pression fines directement à travers la réponse chromatique du matériau.
Une détection intégrée au matériau
Contrairement aux capteurs tactiles traditionnels, ce nouveau système intègre la détection directement dans le matériau lui-même. Les interactions mécaniques sont transformées en champs de couleur qu’une caméra USB peu coûteuse peut lire en temps réel. Ces travaux ont déjà abouti à des résultats démontrant la première solution en temps réel dans ce domaine.
« Vous n’imaginez pas la quantité d’informations générées lorsque votre doigt appuie sur un interrupteur. La main humaine contient plus de 10 000 mécanorécepteurs pour accomplir cette tâche, mais la détection tactile reste l’un des principaux défis de la robotique », a déclaré M. Sasso.
« Nous avons été ravis de pouvoir capturer les crêtes digitales, car aucune technologie existante ne permet de reproduire une telle densité de capteurs à une échelle et avec une simplicité comparables. L’idée centrale de ce projet était de sortir des sentiers battus : au lieu d’intégrer des réseaux de capteurs denses et surdimensionnés, la détection est intégrée au matériau lui-même, où les signaux mécaniques sont directement transformés en champs de couleur et capturés à l’aide d’une simple caméra USB peu coûteuse. » Cela permet d’obtenir des cartes de pression détaillées tout en simplifiant l’architecture du système.
Les coauteurs de l’université de Florence, de l’université de Trieste et de l’université de Trente, en Italie, s’accordent à dire que « ce qui est particulièrement puissant, c’est que l’information est déjà contenue dans le signal lumineux. On ne reconstitue plus le toucher : on l’observe directement », a déclaré le professeur James Busfield.
Résoudre un compromis de longue date
L’idée est née de la nécessité de surmonter un compromis persistant dans la détection tactile basée sur la vision : les systèmes à haute résolution nécessitent généralement des chaînes de traitement lourdes pour reconstruire la géométrie du contact, ce qui introduit une latence, tandis que les systèmes plus rapides sacrifient souvent les détails spatiaux.
La collaboration entre le professeur Federico Carpi de l’université de Florence et James Busfield fusionne les domaines de recherche de la robotique souple et de la science des matériaux. S’appuyant sur des années de travaux consacrés aux capteurs extensibles et à la caractérisation des polymères, l’équipe a progressivement amélioré la capacité à associer la souplesse mécanique à la détection fonctionnelle.
Dans ce cadre, les matériaux mécanochromiques ouvrent une nouvelle voie : au lieu de s’appuyer sur une microélectronique hautement sophistiquée pour interpréter la déformation (taxels), le matériau lui-même devient le support de détection, codant directement l’interaction mécanique en signaux optiques visibles.
Article connexe
 La startup suédoise en intelligence artificielle Lovable Eyes atteint une valorisation de 13,2 milliards de dollars après un tour de table majeur
Alors que les outils de codage alimentés par l’intelligence artificielle gagnent en popularité, la startup suédoise Lovable a levé des fonds lors d’un tour de table majeur. L’entreprise vise à collecter 3 milliards de dollars, ce qui pourrait porter
Google teste l'agent IA Remy pour Gemini à mesure que l'accent se déplace vers le contrôle utilisateur
Selon Business Insider, Google teste Remy, un nouvel agent personnel d’IA pour Gemini. Cet outil vise à exécuter des tâches au nom des utilisateurs, rationalisant ainsi les flux de travail professionnels et les routines quotidiennes.Actuellement, Re
Comment corriger les Core Web Vitals pour de meilleurs classements SEO
Fluidifiez les commentaires de bulletin avec des outils d'IAIntroductionOutils d'IA pour générer des commentaires de bulletinMagic SchoolAlmanac AIChat GPTUtilisation de Magic School pour générer des commentaires de bulletinConnexion à Magic Sc
Recommandations de sujets spéciaux liés
en écrivant
 Les meilleurs générateurs de plans basés sur l'IA pour les articles SEO longs
2026 : les meilleurs générateurs de plans basés sur l'IA pour les articles SEO longs, soigneusement sélectionnés par XIX.AI. Ces outils puissants offrent une aide révolutionnaire pour créer rapidement du contenu de haute qualité, améliorant ainsi considérablement l'efficacité de la rédaction. Découvrez une comparaison entre les versions gratuites et payantes, ainsi que des tests concrets et des classements détaillés pour vous aider à trouver l'option incontournable qui répond à vos besoins. Explorez dès maintenant pour tirer pleinement parti de l'IA.
 8 outils
 xix.ai
Éducation et apprentissage
Outils d'étude basés sur l'IA pour les devoirs et la préparation aux examens
Les meilleurs outils d'IA de 2026 pour les devoirs et la préparation aux examens ! XIX.AI vous propose une sélection des outils les mieux notés, puissants et révolutionnaires, qui aident les élèves à booster leur productivité, à optimiser la réalisation de leurs devoirs et à réussir haut la main leurs examens grâce à des tests concrets. Découvrez un comparatif entre les versions gratuites et payantes, des classements détaillés et des options incontournables pour tirer pleinement parti de l'IA. Découvrez-les dès maintenant !
10 outils
xix.ai
Composition musicale
Outils de démo vocale par IA pour les auteurs-compositeurs, les accroches, les mélodies principales et les sessions de brouillons multilingues
2026 Derniers Meilleurs Outils de Démonstration Vocale par IA pour les Paroliers, Créateurs d’Accroches et Équipes de Contenu Multilingues ! XIX.AI a sélectionné une liste primée d’outils puissants et révolutionnaires, soumis à des tests rigoureux en conditions réelles. Vous y trouverez des données détaillées comparant les versions gratuites et payantes, des classements complets et des options incontournables à essayer pour améliorer votre efficacité d’écriture et libérer votre potentiel créatif. Explorez dès maintenant pour découvrir l’outil parfait répondant à tous vos besoins en contenu !
9 outils
xix.ai
Entreprise
Les meilleurs outils de veille concurrentielle basés sur l'IA pour les petites entreprises
Les meilleurs outils de recherche concurrentielle basés sur l’IA les plus récents et les mieux notés pour les petites entreprises en 2026 ! XIX.AI a sélectionné une collection extrêmement puissante et révolutionnaire, mise à jour chaque semaine à l’issue de tests rigoureux en conditions réelles et accompagnée de classements détaillés. Vous y trouverez un comparatif complet entre les versions gratuites et payantes pour vous aider à identifier les outils incontournables qui boosteront votre productivité et vous donneront un avantage concurrentiel. Découvrez-la dès maintenant pour trouver l'outil qui vous convient le mieux !
9 outils
xix.ai
Édition d'images
Outils de retouche par IA Photoshop pour les vêtements d’e-commerce, nettoyage de la peau et cohérence des couleurs
2026 Derniers meilleurs outils de retouche par IA Photoshop pour les vêtements e-commerce, le nettoyage de la peau et la cohérence des couleurs ! Cette liste soigneusement sélectionnée et hautement notée propose des solutions puissantes qui changent la donne, vous aidant à améliorer l’efficacité rédactionnelle, rationaliser la création de contenu et obtenir des résultats visuels parfaits sans effort. Chaque outil a été testé dans des conditions réelles grâce à des classements mis à jour chaque semaine, accompagnés de détails comparatifs entre versions gratuites et payantes. Soutenu par XIX.AI, c’est le guide incontournable pour quiconque souhaite exploiter son avantage grâce à l’IA. Explorez dès maintenant !
10 outils
xix.ai
Rapide
Les meilleures bibliothèques de prompts d'IA pour les workflows ChatGPT
2026 : les meilleures bibliothèques de prompts IA les mieux notées pour optimiser tous les types de flux de travail ChatGPT. XIX.AI a sélectionné une collection puissante et révolutionnaire, soumise à des tests rigoureux en conditions réelles afin de garantir des performances optimales. Vous trouverez des comparaisons détaillées entre les solutions gratuites et payantes, ainsi que des classements d'experts pour vous aider à choisir les outils incontournables qui boosteront votre productivité et vous permettront de tirer pleinement parti de l'IA. Découvrez-les dès maintenant !
11 outils
xix.ai

 commentaires (1)
![KennethLee]()
Wait, so the robot can literally see what it's touching? That's like giving it a superpower. But honestly, I'm more curious about how they keep the color-changing material from wearing out after a thousand touches. Also, imagine if this tech gets into cheap toys—kids would love a teddy bear that changes color when you hug it. 😄
Un robot touche une pièce de monnaie, en détectant ses moindres détails. Crédit : Université Queen Mary de Londres
Des ingénieurs de l'université Queen Mary de Londres ont mis au point un nouveau capteur tactile qui change de couleur et permet aux robots de « voir » et de ressentir le toucher en temps réel. Ce concept a été imaginé par Giacomo Sasso, chercheur postdoctoral à la Faculté d’ingénierie et des sciences des matériaux, et fonctionne en convertissant des forces invisibles en motifs de couleurs dynamiques. Cela permet d’afficher instantanément des cartes haute résolution du contact, de la déformation et de la pression.
Ces travaux de recherche sont publiés dans la revue Science Advances.
Lorsqu’une pression est exercée sur une surface de détection souple, le matériau produit des couleurs structurelles variant dans l’espace qu’une caméra standard peut capturer immédiatement, éliminant ainsi le recours à des algorithmes de reconstruction complexes.
Des usines à la chirurgie
Cette technologie permet à une pince robotisée d’assembler des composants à l’échelle microscopique avec la précision requise en fabrication, où chaque variation subtile de force devient visible en temps réel. Elle présente également un potentiel dans le domaine de la santé, où une prothèse externe pourrait bénéficier d’un sens du toucher plus riche lors de tâches quotidiennes ou cliniques délicates.
Par ailleurs, les systèmes chirurgicaux pourraient distinguer les tissus sains des tissus anormaux en analysant les signatures de pression fines directement à travers la réponse chromatique du matériau.
Une détection intégrée au matériau
Contrairement aux capteurs tactiles traditionnels, ce nouveau système intègre la détection directement dans le matériau lui-même. Les interactions mécaniques sont transformées en champs de couleur qu’une caméra USB peu coûteuse peut lire en temps réel. Ces travaux ont déjà abouti à des résultats démontrant la première solution en temps réel dans ce domaine.
« Vous n’imaginez pas la quantité d’informations générées lorsque votre doigt appuie sur un interrupteur. La main humaine contient plus de 10 000 mécanorécepteurs pour accomplir cette tâche, mais la détection tactile reste l’un des principaux défis de la robotique », a déclaré M. Sasso.
« Nous avons été ravis de pouvoir capturer les crêtes digitales, car aucune technologie existante ne permet de reproduire une telle densité de capteurs à une échelle et avec une simplicité comparables. L’idée centrale de ce projet était de sortir des sentiers battus : au lieu d’intégrer des réseaux de capteurs denses et surdimensionnés, la détection est intégrée au matériau lui-même, où les signaux mécaniques sont directement transformés en champs de couleur et capturés à l’aide d’une simple caméra USB peu coûteuse. » Cela permet d’obtenir des cartes de pression détaillées tout en simplifiant l’architecture du système.
Les coauteurs de l’université de Florence, de l’université de Trieste et de l’université de Trente, en Italie, s’accordent à dire que « ce qui est particulièrement puissant, c’est que l’information est déjà contenue dans le signal lumineux. On ne reconstitue plus le toucher : on l’observe directement », a déclaré le professeur James Busfield.
Résoudre un compromis de longue date
L’idée est née de la nécessité de surmonter un compromis persistant dans la détection tactile basée sur la vision : les systèmes à haute résolution nécessitent généralement des chaînes de traitement lourdes pour reconstruire la géométrie du contact, ce qui introduit une latence, tandis que les systèmes plus rapides sacrifient souvent les détails spatiaux.
La collaboration entre le professeur Federico Carpi de l’université de Florence et James Busfield fusionne les domaines de recherche de la robotique souple et de la science des matériaux. S’appuyant sur des années de travaux consacrés aux capteurs extensibles et à la caractérisation des polymères, l’équipe a progressivement amélioré la capacité à associer la souplesse mécanique à la détection fonctionnelle.
Dans ce cadre, les matériaux mécanochromiques ouvrent une nouvelle voie : au lieu de s’appuyer sur une microélectronique hautement sophistiquée pour interpréter la déformation (taxels), le matériau lui-même devient le support de détection, codant directement l’interaction mécanique en signaux optiques visibles.








 La startup suédoise en intelligence artificielle Lovable Eyes atteint une valorisation de 13,2 milliards de dollars après un tour de table majeur
Alors que les outils de codage alimentés par l’intelligence artificielle gagnent en popularité, la startup suédoise Lovable a levé des fonds lors d’un tour de table majeur. L’entreprise vise à collecter 3 milliards de dollars, ce qui pourrait porter
Google teste l'agent IA Remy pour Gemini à mesure que l'accent se déplace vers le contrôle utilisateur
Selon Business Insider, Google teste Remy, un nouvel agent personnel d’IA pour Gemini. Cet outil vise à exécuter des tâches au nom des utilisateurs, rationalisant ainsi les flux de travail professionnels et les routines quotidiennes.Actuellement, Re
 Comment corriger les Core Web Vitals pour de meilleurs classements SEO
Fluidifiez les commentaires de bulletin avec des outils d'IAIntroductionOutils d'IA pour générer des commentaires de bulletinMagic SchoolAlmanac AIChat GPTUtilisation de Magic School pour générer des commentaires de bulletinConnexion à Magic Sc

2026 : les meilleurs générateurs de plans basés sur l'IA pour les articles SEO longs, soigneusement sélectionnés par XIX.AI. Ces outils puissants offrent une aide révolutionnaire pour créer rapidement du contenu de haute qualité, améliorant ainsi considérablement l'efficacité de la rédaction. Découvrez une comparaison entre les versions gratuites et payantes, ainsi que des tests concrets et des classements détaillés pour vous aider à trouver l'option incontournable qui répond à vos besoins. Explorez dès maintenant pour tirer pleinement parti de l'IA.
8 outils
xix.ai

Les meilleurs outils d'IA de 2026 pour les devoirs et la préparation aux examens ! XIX.AI vous propose une sélection des outils les mieux notés, puissants et révolutionnaires, qui aident les élèves à booster leur productivité, à optimiser la réalisation de leurs devoirs et à réussir haut la main leurs examens grâce à des tests concrets. Découvrez un comparatif entre les versions gratuites et payantes, des classements détaillés et des options incontournables pour tirer pleinement parti de l'IA. Découvrez-les dès maintenant !
10 outils
xix.ai

2026 Derniers Meilleurs Outils de Démonstration Vocale par IA pour les Paroliers, Créateurs d’Accroches et Équipes de Contenu Multilingues ! XIX.AI a sélectionné une liste primée d’outils puissants et révolutionnaires, soumis à des tests rigoureux en conditions réelles. Vous y trouverez des données détaillées comparant les versions gratuites et payantes, des classements complets et des options incontournables à essayer pour améliorer votre efficacité d’écriture et libérer votre potentiel créatif. Explorez dès maintenant pour découvrir l’outil parfait répondant à tous vos besoins en contenu !
9 outils
xix.ai

Les meilleurs outils de recherche concurrentielle basés sur l’IA les plus récents et les mieux notés pour les petites entreprises en 2026 ! XIX.AI a sélectionné une collection extrêmement puissante et révolutionnaire, mise à jour chaque semaine à l’issue de tests rigoureux en conditions réelles et accompagnée de classements détaillés. Vous y trouverez un comparatif complet entre les versions gratuites et payantes pour vous aider à identifier les outils incontournables qui boosteront votre productivité et vous donneront un avantage concurrentiel. Découvrez-la dès maintenant pour trouver l'outil qui vous convient le mieux !
9 outils
xix.ai

2026 Derniers meilleurs outils de retouche par IA Photoshop pour les vêtements e-commerce, le nettoyage de la peau et la cohérence des couleurs ! Cette liste soigneusement sélectionnée et hautement notée propose des solutions puissantes qui changent la donne, vous aidant à améliorer l’efficacité rédactionnelle, rationaliser la création de contenu et obtenir des résultats visuels parfaits sans effort. Chaque outil a été testé dans des conditions réelles grâce à des classements mis à jour chaque semaine, accompagnés de détails comparatifs entre versions gratuites et payantes. Soutenu par XIX.AI, c’est le guide incontournable pour quiconque souhaite exploiter son avantage grâce à l’IA. Explorez dès maintenant !
10 outils
xix.ai

2026 : les meilleures bibliothèques de prompts IA les mieux notées pour optimiser tous les types de flux de travail ChatGPT. XIX.AI a sélectionné une collection puissante et révolutionnaire, soumise à des tests rigoureux en conditions réelles afin de garantir des performances optimales. Vous trouverez des comparaisons détaillées entre les solutions gratuites et payantes, ainsi que des classements d'experts pour vous aider à choisir les outils incontournables qui boosteront votre productivité et vous permettront de tirer pleinement parti de l'IA. Découvrez-les dès maintenant !
11 outils
xix.ai

Wait, so the robot can literally see what it's touching? That's like giving it a superpower. But honestly, I'm more curious about how they keep the color-changing material from wearing out after a thousand touches. Also, imagine if this tech gets into cheap toys—kids would love a teddy bear that changes color when you hug it. 😄












