


 Hogar
Los robots «ven» el tacto gracias a un sensor táctil que cambia de color
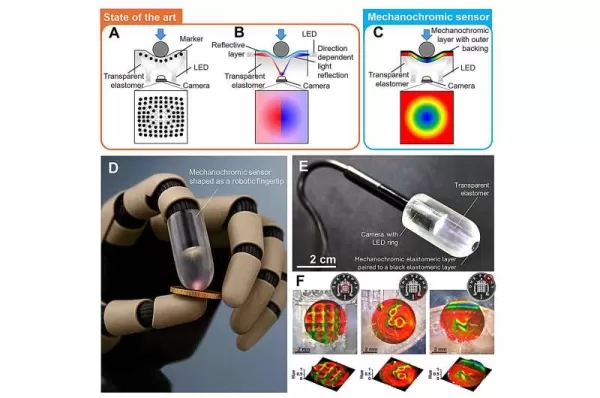
Un robot toca una moneda y percibe sus detalles más sutiles. Crédito: Universidad Queen Mary de Londres
Los ingenieros de la Universidad Queen Mary de Londres han desarrollado un nuevo sensor táctil que cambia de color y permite a los robots «ver» y sentir el tacto en tiempo real. El concepto fue creado por Giacomo Sasso, investigador posdoctoral de la Facultad de Ingeniería y Ciencia de los Materiales, y funciona convirtiendo fuerzas invisibles en patrones de color dinámicos. Esto permite que aparezcan al instante mapas de alta resolución del contacto, la deformación y la presión.
La investigación se ha publicado en la revista *Science Advances*.
Cuando se aplica presión sobre una superficie sensorial blanda, el material produce colores estructurales que varían espacialmente y que una cámara estándar puede captar de inmediato, lo que elimina la necesidad de complejos algoritmos de reconstrucción.
Desde las fábricas hasta la cirugía
Esta tecnología permite que una pinza robótica ensamble componentes a microescala con la precisión requerida en la fabricación, donde cada cambio sutil en la fuerza se hace visible en tiempo real. También tiene potencial en el ámbito sanitario, donde una prótesis externa podría adquirir un sentido del tacto más rico durante tareas cotidianas o clínicas delicadas.
Al mismo tiempo, los sistemas quirúrgicos podrían distinguir el tejido sano del anómalo leyendo sutiles señales de presión directamente a través de la respuesta cromática del material.
Sensores integrados en el material
A diferencia de los sensores táctiles tradicionales, este nuevo sistema integra la detección directamente en el propio material. Las interacciones mecánicas se transforman en campos de color que una cámara USB de bajo coste puede leer en tiempo real. El trabajo ya ha dado resultados que demuestran la primera solución en tiempo real en este campo.
«No te imaginas cuánta información se genera cuando presionas un interruptor de luz con el dedo. La mano humana cuenta con más de 10 000 mecanorreceptores para realizar esta tarea, pero la detección táctil sigue siendo uno de los principales retos de la robótica», afirmó Sasso.
«Nos complació poder captar las crestas dactilares, ya que ninguna tecnología existente puede reproducir tal densidad de sensores a una escala y con una simplicidad comparables». La idea clave detrás de este proyecto fue pensar de forma innovadora: en lugar de integrar matrices de sensores densas y excesivamente sofisticadas, la detección se traslada al propio material, donde las señales mecánicas se transforman directamente en campos de color y se capturan mediante una cámara USB sencilla y de bajo coste». Esto genera mapas de presión muy detallados al tiempo que simplifica la arquitectura del sistema.
Los coautores de la Universidad de Florencia, la Universidad de Trieste y la Universidad de Trento, en Italia, coinciden en que «lo que resulta especialmente potente es que la información ya está presente en la señal luminosa. Ya no se reconstruye el tacto, sino que se observa directamente», afirmó el profesor James Busfield.
Resolver un dilema de larga data
La idea surgió de la necesidad de superar un dilema persistente en la detección táctil basada en la visión: los sistemas de alta resolución suelen requerir pesados procesos computacionales para reconstruir la geometría del contacto, lo que introduce latencia, mientras que los sistemas más rápidos a menudo sacrifican el detalle espacial.
La colaboración entre el profesor Federico Carpi, de la Universidad de Florencia, y Busfield fusiona los ámbitos de investigación de la robótica blanda y la ciencia de los materiales. Partiendo de años de trabajo en sensores elásticos y caracterización de polímeros, el equipo ha ido mejorando progresivamente la capacidad de combinar la flexibilidad mecánica con la detección funcional.
En este marco, los materiales mecanocrómicos representan una nueva vía: en lugar de depender de microelectrónica altamente sofisticada para interpretar la deformación (taxels), el propio material se convierte en el medio de detección, codificando directamente la interacción mecánica en señales ópticas visibles.
Artículo relacionado
 Cómo corregir las Core Web Vitals para mejorar el posicionamiento SEO
Simplificar los comentarios de las tarjetas de calificación con herramientas de IAIntroducciónHerramientas de IA para generar comentarios de tarjetas de calificaciónMagic SchoolAlmanac AIChat GPTUso de Magic School para generar comentarios de t
Slackbot se convierte en un agente de IA
Slackbot, el asistente automatizado integrado en la plataforma de mensajería corporativa Slack de Salesforce, está evolucionando hacia un agente de inteligencia artificial. El CTO de Salesforce, Parker Harris, prevé que alcance un estatus viral compa
ByteDance Refuerza los Incentivos de IA Central mientras Doubao Aumenta un 14.6%
ByteDance ha convocado recientemente una sesión informativa sobre la participación accionaria de DouBao para presentar nuevas políticas de incentivos para el personal involucrado en la división de DouBao. El precio de ejercicio de las acciones de Dou
Recomendaciones de temas especiales relacionados
Educación y aprendizaje
 Herramientas de estudio basadas en IA para los deberes y la preparación de exámenes
¡Las mejores herramientas de IA de 2026 para hacer los deberes y prepararse para los exámenes! XIX.AI ha elaborado una lista con las herramientas mejor valoradas, potentes y revolucionarias que ayudan a los estudiantes a aumentar su productividad, agilizar la realización de los deberes y sacar sobresaliente en los exámenes gracias a pruebas reales. Consigue una comparación entre versiones gratuitas y de pago, clasificaciones detalladas y opciones imprescindibles para sacar el máximo partido a la IA. ¡Explora ahora!
 10 herramientas
 xix.ai
composicion musical
Herramientas de demostración vocal con IA para compositores, ganchos, melodías principales y sesiones de borrador multilingüe
¡Las mejores herramientas de demostración vocal con IA de 2026 para compositores, creadores de ganchos y equipos de contenido multilingüe! XIX.AI ha recopilado una lista de herramientas poderosas y transformadoras, rigurosamente probadas en el mundo real. Encontrarás datos detallados de comparación entre versiones gratuitas y de pago, clasificaciones completas y opciones imprescindibles para ayudarte a aumentar tu eficiencia de escritura y desbloquear todo tu potencial creativo. ¡Explora ahora para descubrir la herramienta perfecta para todas tus necesidades de contenido!
9 herramientas
xix.ai
Negocio
Las mejores herramientas de investigación competitiva basadas en IA para pequeñas empresas
¡Las mejores herramientas de investigación competitiva basadas en IA mejor valoradas de 2026 para pequeñas empresas! XIX.AI ha seleccionado una colección revolucionaria y muy potente, que se actualiza semanalmente con rigurosas pruebas en el mundo real y clasificaciones detalladas. Encontrarás una comparación exhaustiva entre las opciones gratuitas y las de pago que te ayudará a identificar las herramientas imprescindibles que impulsarán tu productividad y te proporcionarán una ventaja competitiva. ¡Explora ahora mismo y descubre la herramienta perfecta para ti!
9 herramientas
xix.ai
Edición de imágenes
Herramientas de retoque con IA de Photoshop para ropa de comercio electrónico, limpieza de piel y consistencia del color
¡Las mejores herramientas de retoque con IA de Photoshop de 2026 para ropa de comercio electrónico, limpieza de piel y consistencia de color! Esta lista curada de alta calificación presenta soluciones poderosas que cambian las reglas del juego, que ayudan a aumentar la eficiencia de redacción, optimizar la creación de contenido y lograr resultados visuales perfectos sin esfuerzo. Cada herramienta ha pasado por pruebas en el mundo real a través de clasificaciones actualizadas semanalmente, con detalles completos de comparación entre versiones gratuitas y de pago. Respaldado por XIX.AI, es la guía imprescindible para cualquier persona que aspire a desbloquear su ventaja con IA. ¡Explora ahora!
10 herramientas
xix.ai
Inmediato
Las mejores bibliotecas de indicaciones de IA para los flujos de trabajo de ChatGPT
Las mejores bibliotecas de prompts de IA de 2026, con las más valoradas, para optimizar todo tipo de flujos de trabajo de ChatGPT. XIX.AI ha seleccionado una colección potente y revolucionaria que se somete a rigurosas pruebas en condiciones reales para garantizar el máximo rendimiento. Encontrarás comparativas detalladas entre opciones gratuitas y de pago, así como clasificaciones de expertos, que te ayudarán a elegir las herramientas imprescindibles para potenciar tu productividad y sacar el máximo partido a la IA. ¡Explora ahora!
11 herramientas
xix.ai
Educación y aprendizaje
Plataformas de construcción de cuestionarios con IA para profesores, tutores y programas de aprendizaje basados en cohortes
2026 Últimas y mejores plataformas para crear cuestionarios con IA para profesores, tutores y programas de aprendizaje en cohortes. XIX.AI ha elaborado una lista de herramientas poderosas y transformadoras, sometidas a pruebas en el mundo real para ofrecer clasificaciones precisas. Estas plataformas obligatorias ayudan a mejorar la eficiencia en la redacción, agilizar la creación de contenido y simplificar el diseño de cuestionarios en todos los escenarios de aprendizaje. Explora ahora para descubrir la herramienta perfecta que te permitirá desbloquear tu ventaja con IA en la enseñanza.
13 herramientas
xix.ai

 comentario (1)
0/500
![KennethLee]()
Wait, so the robot can literally see what it's touching? That's like giving it a superpower. But honestly, I'm more curious about how they keep the color-changing material from wearing out after a thousand touches. Also, imagine if this tech gets into cheap toys—kids would love a teddy bear that changes color when you hug it. 😄
Un robot toca una moneda y percibe sus detalles más sutiles. Crédito: Universidad Queen Mary de Londres
Los ingenieros de la Universidad Queen Mary de Londres han desarrollado un nuevo sensor táctil que cambia de color y permite a los robots «ver» y sentir el tacto en tiempo real. El concepto fue creado por Giacomo Sasso, investigador posdoctoral de la Facultad de Ingeniería y Ciencia de los Materiales, y funciona convirtiendo fuerzas invisibles en patrones de color dinámicos. Esto permite que aparezcan al instante mapas de alta resolución del contacto, la deformación y la presión.
La investigación se ha publicado en la revista *Science Advances*.
Cuando se aplica presión sobre una superficie sensorial blanda, el material produce colores estructurales que varían espacialmente y que una cámara estándar puede captar de inmediato, lo que elimina la necesidad de complejos algoritmos de reconstrucción.
Desde las fábricas hasta la cirugía
Esta tecnología permite que una pinza robótica ensamble componentes a microescala con la precisión requerida en la fabricación, donde cada cambio sutil en la fuerza se hace visible en tiempo real. También tiene potencial en el ámbito sanitario, donde una prótesis externa podría adquirir un sentido del tacto más rico durante tareas cotidianas o clínicas delicadas.
Al mismo tiempo, los sistemas quirúrgicos podrían distinguir el tejido sano del anómalo leyendo sutiles señales de presión directamente a través de la respuesta cromática del material.
Sensores integrados en el material
A diferencia de los sensores táctiles tradicionales, este nuevo sistema integra la detección directamente en el propio material. Las interacciones mecánicas se transforman en campos de color que una cámara USB de bajo coste puede leer en tiempo real. El trabajo ya ha dado resultados que demuestran la primera solución en tiempo real en este campo.
«No te imaginas cuánta información se genera cuando presionas un interruptor de luz con el dedo. La mano humana cuenta con más de 10 000 mecanorreceptores para realizar esta tarea, pero la detección táctil sigue siendo uno de los principales retos de la robótica», afirmó Sasso.
«Nos complació poder captar las crestas dactilares, ya que ninguna tecnología existente puede reproducir tal densidad de sensores a una escala y con una simplicidad comparables». La idea clave detrás de este proyecto fue pensar de forma innovadora: en lugar de integrar matrices de sensores densas y excesivamente sofisticadas, la detección se traslada al propio material, donde las señales mecánicas se transforman directamente en campos de color y se capturan mediante una cámara USB sencilla y de bajo coste». Esto genera mapas de presión muy detallados al tiempo que simplifica la arquitectura del sistema.
Los coautores de la Universidad de Florencia, la Universidad de Trieste y la Universidad de Trento, en Italia, coinciden en que «lo que resulta especialmente potente es que la información ya está presente en la señal luminosa. Ya no se reconstruye el tacto, sino que se observa directamente», afirmó el profesor James Busfield.
Resolver un dilema de larga data
La idea surgió de la necesidad de superar un dilema persistente en la detección táctil basada en la visión: los sistemas de alta resolución suelen requerir pesados procesos computacionales para reconstruir la geometría del contacto, lo que introduce latencia, mientras que los sistemas más rápidos a menudo sacrifican el detalle espacial.
La colaboración entre el profesor Federico Carpi, de la Universidad de Florencia, y Busfield fusiona los ámbitos de investigación de la robótica blanda y la ciencia de los materiales. Partiendo de años de trabajo en sensores elásticos y caracterización de polímeros, el equipo ha ido mejorando progresivamente la capacidad de combinar la flexibilidad mecánica con la detección funcional.
En este marco, los materiales mecanocrómicos representan una nueva vía: en lugar de depender de microelectrónica altamente sofisticada para interpretar la deformación (taxels), el propio material se convierte en el medio de detección, codificando directamente la interacción mecánica en señales ópticas visibles.








 Cómo corregir las Core Web Vitals para mejorar el posicionamiento SEO
Simplificar los comentarios de las tarjetas de calificación con herramientas de IAIntroducciónHerramientas de IA para generar comentarios de tarjetas de calificaciónMagic SchoolAlmanac AIChat GPTUso de Magic School para generar comentarios de t
 Slackbot se convierte en un agente de IA
Slackbot, el asistente automatizado integrado en la plataforma de mensajería corporativa Slack de Salesforce, está evolucionando hacia un agente de inteligencia artificial. El CTO de Salesforce, Parker Harris, prevé que alcance un estatus viral compa
 ByteDance Refuerza los Incentivos de IA Central mientras Doubao Aumenta un 14.6%
ByteDance ha convocado recientemente una sesión informativa sobre la participación accionaria de DouBao para presentar nuevas políticas de incentivos para el personal involucrado en la división de DouBao. El precio de ejercicio de las acciones de Dou

¡Las mejores herramientas de IA de 2026 para hacer los deberes y prepararse para los exámenes! XIX.AI ha elaborado una lista con las herramientas mejor valoradas, potentes y revolucionarias que ayudan a los estudiantes a aumentar su productividad, agilizar la realización de los deberes y sacar sobresaliente en los exámenes gracias a pruebas reales. Consigue una comparación entre versiones gratuitas y de pago, clasificaciones detalladas y opciones imprescindibles para sacar el máximo partido a la IA. ¡Explora ahora!
10 herramientas
xix.ai

¡Las mejores herramientas de demostración vocal con IA de 2026 para compositores, creadores de ganchos y equipos de contenido multilingüe! XIX.AI ha recopilado una lista de herramientas poderosas y transformadoras, rigurosamente probadas en el mundo real. Encontrarás datos detallados de comparación entre versiones gratuitas y de pago, clasificaciones completas y opciones imprescindibles para ayudarte a aumentar tu eficiencia de escritura y desbloquear todo tu potencial creativo. ¡Explora ahora para descubrir la herramienta perfecta para todas tus necesidades de contenido!
9 herramientas
xix.ai

¡Las mejores herramientas de investigación competitiva basadas en IA mejor valoradas de 2026 para pequeñas empresas! XIX.AI ha seleccionado una colección revolucionaria y muy potente, que se actualiza semanalmente con rigurosas pruebas en el mundo real y clasificaciones detalladas. Encontrarás una comparación exhaustiva entre las opciones gratuitas y las de pago que te ayudará a identificar las herramientas imprescindibles que impulsarán tu productividad y te proporcionarán una ventaja competitiva. ¡Explora ahora mismo y descubre la herramienta perfecta para ti!
9 herramientas
xix.ai

¡Las mejores herramientas de retoque con IA de Photoshop de 2026 para ropa de comercio electrónico, limpieza de piel y consistencia de color! Esta lista curada de alta calificación presenta soluciones poderosas que cambian las reglas del juego, que ayudan a aumentar la eficiencia de redacción, optimizar la creación de contenido y lograr resultados visuales perfectos sin esfuerzo. Cada herramienta ha pasado por pruebas en el mundo real a través de clasificaciones actualizadas semanalmente, con detalles completos de comparación entre versiones gratuitas y de pago. Respaldado por XIX.AI, es la guía imprescindible para cualquier persona que aspire a desbloquear su ventaja con IA. ¡Explora ahora!
10 herramientas
xix.ai

Las mejores bibliotecas de prompts de IA de 2026, con las más valoradas, para optimizar todo tipo de flujos de trabajo de ChatGPT. XIX.AI ha seleccionado una colección potente y revolucionaria que se somete a rigurosas pruebas en condiciones reales para garantizar el máximo rendimiento. Encontrarás comparativas detalladas entre opciones gratuitas y de pago, así como clasificaciones de expertos, que te ayudarán a elegir las herramientas imprescindibles para potenciar tu productividad y sacar el máximo partido a la IA. ¡Explora ahora!
11 herramientas
xix.ai

2026 Últimas y mejores plataformas para crear cuestionarios con IA para profesores, tutores y programas de aprendizaje en cohortes. XIX.AI ha elaborado una lista de herramientas poderosas y transformadoras, sometidas a pruebas en el mundo real para ofrecer clasificaciones precisas. Estas plataformas obligatorias ayudan a mejorar la eficiencia en la redacción, agilizar la creación de contenido y simplificar el diseño de cuestionarios en todos los escenarios de aprendizaje. Explora ahora para descubrir la herramienta perfecta que te permitirá desbloquear tu ventaja con IA en la enseñanza.
13 herramientas
xix.ai

Wait, so the robot can literally see what it's touching? That's like giving it a superpower. But honestly, I'm more curious about how they keep the color-changing material from wearing out after a thousand touches. Also, imagine if this tech gets into cheap toys—kids would love a teddy bear that changes color when you hug it. 😄












