


 家
脳波は物理的なAIを解き放つことができるか?
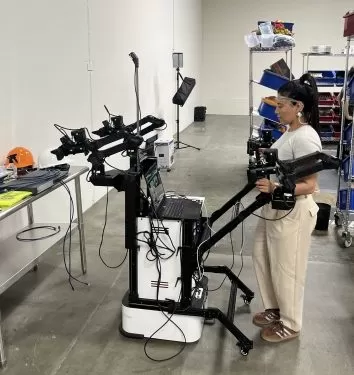
物理AIの最前線は、カリフォルニア州サンレアンドロにある倉庫の中で行われる、高リスクなジャンケンゲームに似ている。
Encordはこの領域で活動し、AIモデルのトレーニングのためのデータツールを提供している。Andrew Cejaは「パイロット」(Encordがロボットトレーナーを指す用語)として、カメラ付きヘッドセットを着用し、不安定なタワーから木製のブロックを慎重に取り外している。このセットアップはロボットトレーニングデータの収集において標準的であるが、Cejaのヘッドセットには彼が構造物を解体する際に脳波を記録するセンサーも備わっている。
Encordは、ヒューマノイドや倉庫ロボットの主要なボトルネックがモデルアーキテクチャではなく、現実世界の物理トレーニングデータの不足であるという賭けをしているスタートアップの一つである。既存のデータを管理するだけでなく、Encordはロボット企業が欠いているデータを生成することを中心にビジネスモデルを構築している。
Cejaが装着する脳波ヘッドセットは、ドイツの神経科学スタートアップであるZander Labsによって開発された。彼らは、エラー、意図、または驚きなどの精神状態を推測するために脳活動を測定することで、モデルのトレーニングにより価値のあるデータセットを生成できると信じている。EncordとZanderの協力は現在試験段階であり、目標は最初に脳波タグ付きデータセットを作成し、顧客のロボットモデルでテストし、スケーリングする前にパフォーマンスの向上を評価することである。
プロジェクトを監督するZanderの神経科学者であるLucas Gehrkeは、特定のタスク中の脳活動のレベルが、モデル開発者に高負荷モデルをいつデプロイすべきかを示唆する手がかりを提供すると指摘している。
Encordのロボット学習責任者であるVineeth Velmuruganは、これをロボティクスデータのボトルネックを解決する「最前線」と呼んでいる。OpenAIのロボットラボと倉庫自動化企業であるBerkshire GreyのベテランであるVelmuruganは、Encordの社内データ作成チームを設立するためにEncordに加わった。
Encordは元々、機械ビジョンアプリケーションを構築する企業をデータ注釈とモデル評価の面で支援するために設立された。顧客、多くの主要なロボット企業(Velmuruganは名を明かさなかったが)がエンドツーエンドの学習をロボティクス操作に応用し始めると、経営陣はデータを管理するだけでなくトレーニングデータを生成する必要があることに気づいた。「データは単に存在しない」とVelmuruganは述べた。
チャットボットでそうであったように、生成AIがロボティクスを革命化するという仮定は、同じ壁にぶつかり続けている。LLMはインターネット上のテキスト全体およびそれ以上でトレーニングされた。ニューラルネットワークに物理的操作を教えるための同等の原材料を取得することは困難である:自動運転車会社は独自のデータを収集するが、これはスケーリングが難しい。ビデオからのトレーニングは可能であるが、それは現実世界のデータの忠実性に欠ける。Velmuruganは、突破するためにYouTubeのビデオコーパスの5倍のサイズのデータセットが必要であると推定しており、これがなぜデータ生成が単なる研究課題ではなく独立したビジネスとなったのかを説明している。
自己中心的数据需求を満たせ
ロボティクス開発者は現在、2つの主要なソースに依存している:作業員がカメラを着用してキャプチャした「自己中心」ビデオ(しばしば追加の角度と指標で補完される)と、遠隔操作ロボットからのデータである。Encordは両方を利用し、世界中の工場から自己中心データを収集し、サンレアンドロの施設を使用して、脳波などの新しいモダリティの実験や、微調整に焦点を当てた特定のスキルに関するデータセットの収集を行っている。
TechCrunchの訪問中、パイロットはリーダー・フォロワーの rigs(1つが人間によって直接制御され、もう1つがその動きを模倣するペアのロボットアーム)を使用して、コーヒーを注ぐ(こぼれやすい)やポーカーチップを積むなどのタスクのデータを生成した。「すべてのヒューマノイド会社がこれらのデータセットを要求している」とVelmuruganは指摘した。
収納ラックには、花瓶に入った偽の花、本、プラスチック製の野菜、猫砂トレイとスコップ、バッグ、ワイヤーの束など、家庭用タスクの操作者をトレーニングするための必須の小道具が箱詰めされていた。
あるステーションでは、別のパイロットであるSofia Infanteが、ロボットアームを操作してサーバー背面からイーサネットケーブルを挿抜していた。これはデータセンターのオペレーターがロボットが十分な精度でそれらを操作できれば自動化したいと願うタスクである。私がコントロールを操作してみれば、なぜこれがまだ遠いのかを理解できる:ロボットのピンサーは人間の指よりもはるかに器用さに欠け、私たちが当然としている自由度を欠いている。
Encordはまた、前腕に装着されたセンサーを使用して電気筋肉信号を検出する新しいデータモダリティを開発している。人間の手のビデオはしばしば手全体を捉えられないため、Velmuruganは腕センサーデータに基づいて手の位置の3D表現を作成し、モデルにより堅牢な理解を提供することを目指している。
Encordのデータセットは、「右手がボルトを締める」などのビデオコンテンツの物理的説明で注釈されており、LLMベースのモデルが行動を理解するのを助ける。Velmuruganは、この密度の高い注釈が特定のタスクのトレーニングには「ゴミのような自己中心データ」の100倍の価値があり、生成コストは20倍高いだけであると推定しており、紙の上では有利なトレードオフである。
しかし、「20倍高い」は実際の金額を意味し、これが問題点である:Stack OverflowなどのソースからLLMを構築するためにインターネットテキストをスクレイピングすることは、フロンティアラボにほとんどコストがかからなかった。物理トレーニングデータの生成はそうではない。これは、物理AIをLLMと比較する際の限界を浮き彫りにしている。このデータは収集するだけでなく製造する必要があり、モデル開発の経済学を根本的に変える。
Velmuruganは進歩がなされていると信じている。Encordの業界プログラムへの可視性により、彼はスタートアップやフロンティアラボが物理AIモデルを改善するために何が機能するかを決定するのを観察している。この複数のロボット企業間の位置取りは、Encordの価値提案の一部であり、単一の顧客が行う前に、業界全体で traction を得ているデータ技術を特定することを可能にする。
これは、Encordの施設にある dozen ほどのパイロットを忙しくさせるだろう。InfanteとCejaの両方は、ニューラルネットワークのビルディングブロックを開発する増加する労働力の一部であり、Encordに加わる前に別のAIデータ注釈企業であるScaleで働いていた。
Cejaは以前、廃棄物管理会社で働き、その技術への関心からロボットごみ分別機の保守を行っていた。今、ジャンケンタワーが崩壊する中で、彼はロボットのためのトレーニングタスクを解決する挑戦を楽しんでいる:「毎日新しいことが起こる!」
関連記事
 旧インフォシス最高経営責任者のAIスタートアップがさらに5300万ドルの資金調達に成功
Hang Ten Systemsは、元インフォシスCEOのヴィシャール・シッカ氏が4ヶ月前に設立したAIスタートアップであり、追加の5300万ドルのシード資金を確保しました。会社からTechCrunchに提供された声明によると、この最新投資ラウンドは最初の3200万ドルのシードラウンド終了からわずか5週間で完了しました。タイセックの初期投資プラットフォームであるXoraが主導するこの新たな資金により、Hang Tenの総調達額は8500万ドルになりました。前回の投資をリードしたMayfield
仮想通貨取引所OKXは、AIエージェントが互いに採用し、報酬を支払うことができるようにすることを目指している
AIエージェントが個人へのサービス提供や相互協力を開始するにつれ、タスクの発見、サービスに対する報酬の支払い、信頼性の確立といった仕組みが必要となります。暗号資産取引所OKXは、この未来が予想よりも早く到来すると見込み、AIエージェント同士が相互に人材を募集し、独自に支払いを処理し、オンチェーン上で持ち運び可能な評判を維持できるマーケットプレイスを導入しました。「OKX AI」と名付けられたこのプ
ティール氏が支援するスタートアップは、内部告発者へのリスクがあるにもかかわらず、AIがジャーナリズムを評価できると主張している
ガウカーの破産につながった訴訟に関与したことをきっかけに、アーロン・デソウザは、アメリカのメディア界に重大な欠陥があることに気づきました。それは、報道によって被害を受けた個人が、それに対して効果的に反論する手段を欠いていたということです。彼の解決策はテクノロジーだ。ドスザが立ち上げた新ベンチャー「オブジェクション(Objection)」は、AIを活用して報道の正確性を評価する。 2,000ドルの手
関連特集おすすめ
教育と学習
 宿題や試験対策に役立つAI学習ツール
2026年版 宿題や試験対策に最適な最新AI学習ツール!XIX.AIは、学生の生産性を高め、宿題の完了を効率化し、実際の試験で好成績を収めるのに役立つ、画期的な高評価ツールを厳選して紹介しています。 無料版と有料版の比較、詳細なランキング、そしてAIの力を最大限に引き出すためにぜひ試すべきツールをご紹介します。今すぐチェックしましょう!
 10 ツール
 xix.ai
作曲
ソングライター向けAIボーカルデモツール:フック、トップライン、多言語のドラフトセッション
2026年版 ソングライター、フッククリエイター、多言語コンテンツ制作チームのための最新・最高のAIボーカルデモツール!XIX.AIは、厳格な実地テストを経て、業界に革新をもたらす強力なツールを厳選し、高評価のランキングリストを作成しました。 無料版と有料版の詳細な比較データ、包括的なランキング、そして創作効率を高め、創造力を最大限に引き出すためにぜひ試すべきツールが満載です。今すぐチェックして、あらゆるコンテンツ制作ニーズに最適なツールを見つけましょう!
9 ツール
xix.ai
仕事
中小企業に最適なAI競合分析ツール
2026年版 中小企業向け最新・最高評価のAI競合分析ツール!XIX.AIは、実環境での厳格なテストと詳細なランキングに基づき、毎週更新される、極めて強力で業界に革命をもたらすツールを厳選しました。無料版と有料版の包括的な比較も掲載されており、生産性を向上させ、競争優位性をもたらす「ぜひ試すべき」ツールを見つけるのに役立ちます。 今すぐチェックして、あなたにぴったりのツールを見つけましょう!
9 ツール
xix.ai
画像編集
EC用アパレル向けPhotoshop AIレタッチツール、肌のクレンジング、色の統一
2026年最新版、eコマース用アパレル向けPhotoshop AIリタッチツール、肌補正、色調統一に最適!この高評価の厳選リストは、文章作成の効率化、コンテンツ制作の簡素化、完璧な視覚結果の達成を支援する革新的なソリューションを提供しています。各ツールは週次更新ランキングを通じて実世界でテストされ、無料版と有料版の比較詳細も記載されています。XIX.AIが後援するこのガイドは、AIの優位性を最大限に引き出したい方に必見です。今すぐチェック!
10 ツール
xix.ai
プロンプト
ChatGPTワークフローに最適なAIプロンプトライブラリ
2026年版:あらゆる種類のChatGPTワークフローを最適化するための、最新かつ最高評価のAIプロンプトライブラリ。XIX.AIは、最高のパフォーマンスを保証するために厳格な実環境テストを経た、強力で画期的なコレクションを厳選しました。 無料版と有料版の詳細な比較や専門家によるランキングを参考に、生産性を高め、AIの真の力を引き出す「必試」ツールを選んでください。今すぐチェックしましょう!
11 ツール
xix.ai
教育と学習
教師、チューター、およびコホート型学習プログラム向けのAIクイズビルダープラットフォーム
2026年最新版 教師、チューター、コホート型学習プログラム向けベストAIクイズビルダープラットフォーム!XIX.AIは、実世界のテストを経て正確なランキングを提供する革新的なツールの中から、高評価のリストを厳選しました。これらの必須プラットフォームは、すべての学習シナリオにおいて、作成効率の向上、コンテンツ制作の効率化、クイズ設計の簡素化を支援します。今すぐ探索して、教育におけるAIの優位性を引き出すための完璧なツールを見つけましょう!
13 ツール
xix.ai

 コメント (0)
0/500
物理AIの最前線は、カリフォルニア州サンレアンドロにある倉庫の中で行われる、高リスクなジャンケンゲームに似ている。
Encordはこの領域で活動し、AIモデルのトレーニングのためのデータツールを提供している。Andrew Cejaは「パイロット」(Encordがロボットトレーナーを指す用語)として、カメラ付きヘッドセットを着用し、不安定なタワーから木製のブロックを慎重に取り外している。このセットアップはロボットトレーニングデータの収集において標準的であるが、Cejaのヘッドセットには彼が構造物を解体する際に脳波を記録するセンサーも備わっている。
Encordは、ヒューマノイドや倉庫ロボットの主要なボトルネックがモデルアーキテクチャではなく、現実世界の物理トレーニングデータの不足であるという賭けをしているスタートアップの一つである。既存のデータを管理するだけでなく、Encordはロボット企業が欠いているデータを生成することを中心にビジネスモデルを構築している。
Cejaが装着する脳波ヘッドセットは、ドイツの神経科学スタートアップであるZander Labsによって開発された。彼らは、エラー、意図、または驚きなどの精神状態を推測するために脳活動を測定することで、モデルのトレーニングにより価値のあるデータセットを生成できると信じている。EncordとZanderの協力は現在試験段階であり、目標は最初に脳波タグ付きデータセットを作成し、顧客のロボットモデルでテストし、スケーリングする前にパフォーマンスの向上を評価することである。
プロジェクトを監督するZanderの神経科学者であるLucas Gehrkeは、特定のタスク中の脳活動のレベルが、モデル開発者に高負荷モデルをいつデプロイすべきかを示唆する手がかりを提供すると指摘している。
Encordのロボット学習責任者であるVineeth Velmuruganは、これをロボティクスデータのボトルネックを解決する「最前線」と呼んでいる。OpenAIのロボットラボと倉庫自動化企業であるBerkshire GreyのベテランであるVelmuruganは、Encordの社内データ作成チームを設立するためにEncordに加わった。
Encordは元々、機械ビジョンアプリケーションを構築する企業をデータ注釈とモデル評価の面で支援するために設立された。顧客、多くの主要なロボット企業(Velmuruganは名を明かさなかったが)がエンドツーエンドの学習をロボティクス操作に応用し始めると、経営陣はデータを管理するだけでなくトレーニングデータを生成する必要があることに気づいた。「データは単に存在しない」とVelmuruganは述べた。
チャットボットでそうであったように、生成AIがロボティクスを革命化するという仮定は、同じ壁にぶつかり続けている。LLMはインターネット上のテキスト全体およびそれ以上でトレーニングされた。ニューラルネットワークに物理的操作を教えるための同等の原材料を取得することは困難である:自動運転車会社は独自のデータを収集するが、これはスケーリングが難しい。ビデオからのトレーニングは可能であるが、それは現実世界のデータの忠実性に欠ける。Velmuruganは、突破するためにYouTubeのビデオコーパスの5倍のサイズのデータセットが必要であると推定しており、これがなぜデータ生成が単なる研究課題ではなく独立したビジネスとなったのかを説明している。
自己中心的数据需求を満たせ
ロボティクス開発者は現在、2つの主要なソースに依存している:作業員がカメラを着用してキャプチャした「自己中心」ビデオ(しばしば追加の角度と指標で補完される)と、遠隔操作ロボットからのデータである。Encordは両方を利用し、世界中の工場から自己中心データを収集し、サンレアンドロの施設を使用して、脳波などの新しいモダリティの実験や、微調整に焦点を当てた特定のスキルに関するデータセットの収集を行っている。
TechCrunchの訪問中、パイロットはリーダー・フォロワーの rigs(1つが人間によって直接制御され、もう1つがその動きを模倣するペアのロボットアーム)を使用して、コーヒーを注ぐ(こぼれやすい)やポーカーチップを積むなどのタスクのデータを生成した。「すべてのヒューマノイド会社がこれらのデータセットを要求している」とVelmuruganは指摘した。
収納ラックには、花瓶に入った偽の花、本、プラスチック製の野菜、猫砂トレイとスコップ、バッグ、ワイヤーの束など、家庭用タスクの操作者をトレーニングするための必須の小道具が箱詰めされていた。
あるステーションでは、別のパイロットであるSofia Infanteが、ロボットアームを操作してサーバー背面からイーサネットケーブルを挿抜していた。これはデータセンターのオペレーターがロボットが十分な精度でそれらを操作できれば自動化したいと願うタスクである。私がコントロールを操作してみれば、なぜこれがまだ遠いのかを理解できる:ロボットのピンサーは人間の指よりもはるかに器用さに欠け、私たちが当然としている自由度を欠いている。
Encordはまた、前腕に装着されたセンサーを使用して電気筋肉信号を検出する新しいデータモダリティを開発している。人間の手のビデオはしばしば手全体を捉えられないため、Velmuruganは腕センサーデータに基づいて手の位置の3D表現を作成し、モデルにより堅牢な理解を提供することを目指している。
Encordのデータセットは、「右手がボルトを締める」などのビデオコンテンツの物理的説明で注釈されており、LLMベースのモデルが行動を理解するのを助ける。Velmuruganは、この密度の高い注釈が特定のタスクのトレーニングには「ゴミのような自己中心データ」の100倍の価値があり、生成コストは20倍高いだけであると推定しており、紙の上では有利なトレードオフである。
しかし、「20倍高い」は実際の金額を意味し、これが問題点である:Stack OverflowなどのソースからLLMを構築するためにインターネットテキストをスクレイピングすることは、フロンティアラボにほとんどコストがかからなかった。物理トレーニングデータの生成はそうではない。これは、物理AIをLLMと比較する際の限界を浮き彫りにしている。このデータは収集するだけでなく製造する必要があり、モデル開発の経済学を根本的に変える。
Velmuruganは進歩がなされていると信じている。Encordの業界プログラムへの可視性により、彼はスタートアップやフロンティアラボが物理AIモデルを改善するために何が機能するかを決定するのを観察している。この複数のロボット企業間の位置取りは、Encordの価値提案の一部であり、単一の顧客が行う前に、業界全体で traction を得ているデータ技術を特定することを可能にする。
これは、Encordの施設にある dozen ほどのパイロットを忙しくさせるだろう。InfanteとCejaの両方は、ニューラルネットワークのビルディングブロックを開発する増加する労働力の一部であり、Encordに加わる前に別のAIデータ注釈企業であるScaleで働いていた。
Cejaは以前、廃棄物管理会社で働き、その技術への関心からロボットごみ分別機の保守を行っていた。今、ジャンケンタワーが崩壊する中で、彼はロボットのためのトレーニングタスクを解決する挑戦を楽しんでいる:「毎日新しいことが起こる!」








 旧インフォシス最高経営責任者のAIスタートアップがさらに5300万ドルの資金調達に成功
Hang Ten Systemsは、元インフォシスCEOのヴィシャール・シッカ氏が4ヶ月前に設立したAIスタートアップであり、追加の5300万ドルのシード資金を確保しました。会社からTechCrunchに提供された声明によると、この最新投資ラウンドは最初の3200万ドルのシードラウンド終了からわずか5週間で完了しました。タイセックの初期投資プラットフォームであるXoraが主導するこの新たな資金により、Hang Tenの総調達額は8500万ドルになりました。前回の投資をリードしたMayfield
 仮想通貨取引所OKXは、AIエージェントが互いに採用し、報酬を支払うことができるようにすることを目指している
AIエージェントが個人へのサービス提供や相互協力を開始するにつれ、タスクの発見、サービスに対する報酬の支払い、信頼性の確立といった仕組みが必要となります。暗号資産取引所OKXは、この未来が予想よりも早く到来すると見込み、AIエージェント同士が相互に人材を募集し、独自に支払いを処理し、オンチェーン上で持ち運び可能な評判を維持できるマーケットプレイスを導入しました。「OKX AI」と名付けられたこのプ
 ティール氏が支援するスタートアップは、内部告発者へのリスクがあるにもかかわらず、AIがジャーナリズムを評価できると主張している
ガウカーの破産につながった訴訟に関与したことをきっかけに、アーロン・デソウザは、アメリカのメディア界に重大な欠陥があることに気づきました。それは、報道によって被害を受けた個人が、それに対して効果的に反論する手段を欠いていたということです。彼の解決策はテクノロジーだ。ドスザが立ち上げた新ベンチャー「オブジェクション(Objection)」は、AIを活用して報道の正確性を評価する。 2,000ドルの手

2026年版 宿題や試験対策に最適な最新AI学習ツール!XIX.AIは、学生の生産性を高め、宿題の完了を効率化し、実際の試験で好成績を収めるのに役立つ、画期的な高評価ツールを厳選して紹介しています。 無料版と有料版の比較、詳細なランキング、そしてAIの力を最大限に引き出すためにぜひ試すべきツールをご紹介します。今すぐチェックしましょう!
10 ツール
xix.ai

2026年版 ソングライター、フッククリエイター、多言語コンテンツ制作チームのための最新・最高のAIボーカルデモツール!XIX.AIは、厳格な実地テストを経て、業界に革新をもたらす強力なツールを厳選し、高評価のランキングリストを作成しました。 無料版と有料版の詳細な比較データ、包括的なランキング、そして創作効率を高め、創造力を最大限に引き出すためにぜひ試すべきツールが満載です。今すぐチェックして、あらゆるコンテンツ制作ニーズに最適なツールを見つけましょう!
9 ツール
xix.ai

2026年版 中小企業向け最新・最高評価のAI競合分析ツール!XIX.AIは、実環境での厳格なテストと詳細なランキングに基づき、毎週更新される、極めて強力で業界に革命をもたらすツールを厳選しました。無料版と有料版の包括的な比較も掲載されており、生産性を向上させ、競争優位性をもたらす「ぜひ試すべき」ツールを見つけるのに役立ちます。 今すぐチェックして、あなたにぴったりのツールを見つけましょう!
9 ツール
xix.ai

2026年最新版、eコマース用アパレル向けPhotoshop AIリタッチツール、肌補正、色調統一に最適!この高評価の厳選リストは、文章作成の効率化、コンテンツ制作の簡素化、完璧な視覚結果の達成を支援する革新的なソリューションを提供しています。各ツールは週次更新ランキングを通じて実世界でテストされ、無料版と有料版の比較詳細も記載されています。XIX.AIが後援するこのガイドは、AIの優位性を最大限に引き出したい方に必見です。今すぐチェック!
10 ツール
xix.ai

2026年版:あらゆる種類のChatGPTワークフローを最適化するための、最新かつ最高評価のAIプロンプトライブラリ。XIX.AIは、最高のパフォーマンスを保証するために厳格な実環境テストを経た、強力で画期的なコレクションを厳選しました。 無料版と有料版の詳細な比較や専門家によるランキングを参考に、生産性を高め、AIの真の力を引き出す「必試」ツールを選んでください。今すぐチェックしましょう!
11 ツール
xix.ai

2026年最新版 教師、チューター、コホート型学習プログラム向けベストAIクイズビルダープラットフォーム!XIX.AIは、実世界のテストを経て正確なランキングを提供する革新的なツールの中から、高評価のリストを厳選しました。これらの必須プラットフォームは、すべての学習シナリオにおいて、作成効率の向上、コンテンツ制作の効率化、クイズ設計の簡素化を支援します。今すぐ探索して、教育におけるAIの優位性を引き出すための完璧なツールを見つけましょう!
13 ツール
xix.ai












