


 Maison
Robot d'entraînement cérébral : la prochaine avancée de l'IA physique pilotée par les signaux du cerveau humain
Dans un entrepôt de San Leandro, en Californie, Encord, une entreprise spécialisée dans les outils de données, mène une expérience innovante : des « pilotes » portent des casques équipés de caméras et de capteurs EEG pendant qu’ils jouent à Jenga afin de capturer l’activité cérébrale. Le casque EEG de Zander Labs suit les ondes cérébrales en temps réel lors de tâches précises, déduisant des états mentaux tels que les erreurs ou la surprise, afin de constituer des ensembles d’entraînement plus riches pour les modèles robotiques.
Encord soutient que le principal obstacle aux robots humanoïdes et aux robots d’entrepôt n’est pas l’architecture des modèles, mais une pénurie sévère de données d’entraînement physiques réelles. Vineeth Velmurugan, responsable de l’apprentissage robotique chez Encord, note : « Ces données n’existent tout simplement pas », estimant que le volume requis est cinq fois supérieur à l’ensemble de la bibliothèque YouTube.
Le dilemme économique de l’intelligence artificielle physique : des opérations manuelles aux usines de données
À l’intérieur de l’entrepôt, les pilotes utilisent des dispositifs de bras robotisés « maître-esclave » — l’un contrôlé par un humain, l’autre imitant les mouvements — afin de générer des données d’entraînement pour des tâches telles que le versement de café et l’empilement de jetons de poker. Des étagères contiennent des fleurs artificielles, des livres, des légumes en plastique et des litières pour chats, servant d’accessoires pour l’entraînement des mains robotiques domestiques. À une autre station, la pilote Sofia Infante contrôle un bras robotique pour brancher et débrancher des câbles réseau de serveurs, une tâche d’automatisation très recherchée par les opérateurs de centres de données, mais actuellement limitée par la flexibilité des pinces robotiques.
Au-delà des signaux EEG, Encord développe de nouvelles modalités de données : l’attachement de réseaux de capteurs aux avant-bras pour détecter les signaux électriques musculaires, et la création de trajectoires manuelles en 3D pour combler les lacunes lorsque les doigts sont occultés dans les vidéos. Chaque ensemble de données inclut des annotations physiques d’action denses (par exemple, « la main droite serre un boulon »). Velmurugan estime que cette annotation de haute qualité est cent fois plus précieuse pour l’entraînement à des tâches spécifiques que les données ordinaires, avec des coûts de production seulement vingt fois plus élevés, ce qui la rend théoriquement rentable.
Article connexe
 Anthropic lance Claude Haiku 5.5, réduisant les coûts des petits modèles de 75 % et permettant aux utilisateurs d’ajuster l’intensité de l’inférence
Le 8 octobre, Anthropic a présenté son modèle le plus efficace et le plus performant à ce jour : Claude Haiku 5.5. Positionné comme le petit modèle le plus rapide et le plus capable de la gamme d’Anthropic, il est conçu pour des applications à haute
Claude dévoile la première carte complète du ciel en ultraviolet, cartographiant 119 millions d'étoiles
Avec l’aide puissante de Claude, le grand modèle de langage d’Anthropic, des astrophysiciens ont réussi à générer la première carte complète du ciel entier en ultraviolets de l’histoire. Cette vaste carte stellaire, comportant 119 millions d’étoiles,
Comment AWS et NVIDIA soutiennent l'IA agentique et physique
Jensen Huang, PDG de NVIDIA (Crédit : Tomohiro Ohsumi/Getty Images)NVIDIA, dirigée par Jensen Huang, et AWS renforcent leur partenariat mondial en déployant 2 millions de GPU pour alimenter l’infrastr
Recommandations de sujets spéciaux liés
Conception et art
 Les meilleurs outils d'illustration basés sur l'IA : créez plus rapidement des scènes éditoriales et des illustrations de couverture
Les meilleurs outils d'illustration IA de 2026 : notre sélection regroupe les outils les plus performants pour créer rapidement de superbes scènes éditoriales et des couvertures accrocheuses. Chaque option a été soumise à des tests rigoureux en conditions réelles ; nous vous proposons une comparaison entre les versions gratuites et payantes afin de vous aider à trouver celle qui correspond le mieux à votre flux de travail. Essayez dès aujourd’hui ces solutions incontournables pour exploiter pleinement le potentiel de l’IA et booster votre productivité créative. Découvrez-les dès maintenant sur XIX.AI.
 10 outils
 xix.ai
Éducation et apprentissage
Les meilleurs professeurs particuliers spécialisés en IA pour la préparation aux examens : entraînez-vous en maths, en sciences et en anglais
Les meilleurs tuteurs IA 2026 les mieux notés pour la préparation aux examens sont disponibles ici, sur XIX.AI ! Notre sélection comprend des outils puissants et révolutionnaires qui proposent une comparaison entre les versions gratuites et payantes, des tests concrets et des classements mis à jour chaque semaine. Ils vous aident à améliorer votre efficacité à l'écrit, à simplifier l'apprentissage de sujets complexes et à libérer votre potentiel académique. Découvrez dès maintenant l'outil de préparation aux examens qui vous convient le mieux et commencez à créer dès aujourd'hui pour exploiter pleinement les avantages de l'IA !
10 outils
xix.ai
Finance
Outils de planification budgétaire par IA pour la gestion personnelle des finances
2026 Derniers Meilleurs Outils de Planification Budgétaire par IA les mieux notés pour la gestion personnelle des finances sont ici sur XIX.AI ! Cette collection soigneusement sélectionnée propose des solutions puissantes et révolutionnaires qui vous aident à réaliser des tests concrets, à comprendre vos habitudes de dépenses et à créer des plans personnalisés pour améliorer votre productivité. Profitez d’une comparaison entre versions gratuites et payantes ainsi que de classements détaillés. Des outils incontournables conçus pour simplifier la gestion financière et exploiter pleinement votre avantage grâce à l’IA. Explorez dès maintenant !
11 outils
xix.ai
Santé et bien-être
Assistants de suivi du sommeil par l’IA : améliorez votre récupération grâce à de meilleures habitudes avant le coucher
2026 : Découvrez les meilleurs assistants de suivi du sommeil basés sur l’IA, hautement notés et récemment mis à jour, conçus pour une récupération optimale. Ce guide hebdomadaire entièrement actualisé présente des outils puissants qui offrent des tests en conditions réelles, des comparaisons entre versions gratuites et payantes, ainsi que des classements détaillés afin de vous aider à trouver la solution idéale pour améliorer la qualité du sommeil et favoriser de meilleures habitudes avant le coucher. Explorez-le dès maintenant sur XIX.AI pour tirer parti des avantages offerts par l’IA.
10 outils
xix.ai
Analyse des données
Copilotes SQL basés sur l'IA pour l'analyse des produits et du chiffre d'affaires
2026 : les meilleurs copilotes SQL IA les mieux notés pour l'analyse des produits et du chiffre d'affaires ! XIX.AI a sélectionné une gamme d’outils puissants et révolutionnaires à essayer absolument, qui sont soumis à des tests en conditions réelles via des classements mis à jour chaque semaine. Ces outils aident les utilisateurs à booster considérablement leur productivité en accélérant l’analyse des données, en simplifiant les requêtes complexes et en générant des informations précises permettant de prendre des décisions commerciales plus éclairées. Explorez-les dès maintenant pour découvrir l’outil idéal qui vous permettra de tirer pleinement parti de l’IA !
14 outils
xix.ai
Éducation et apprentissage
Les meilleurs outils d'aide aux devoirs basés sur l'IA qui enseignent : apprenez les concepts, pas seulement les réponses
2026 : les meilleurs outils d'aide aux devoirs basés sur l'IA, les mieux notés, qui enseignent les concepts fondamentaux et ne se contentent pas de fournir des réponses. Des outils puissants pour les élèves. Une sélection incontournable à ne pas manquer. Mise à jour hebdomadaire. Comparaison entre les versions gratuites et payantes. Tests en conditions réelles. Classements précis pour vous aider à exploiter pleinement votre potentiel d'apprentissage. Explorez dès maintenant pour découvrir l'outil idéal qui vous permettra d'étudier plus efficacement.
10 outils
xix.ai

 commentaires (0)
Dans un entrepôt de San Leandro, en Californie, Encord, une entreprise spécialisée dans les outils de données, mène une expérience innovante : des « pilotes » portent des casques équipés de caméras et de capteurs EEG pendant qu’ils jouent à Jenga afin de capturer l’activité cérébrale. Le casque EEG de Zander Labs suit les ondes cérébrales en temps réel lors de tâches précises, déduisant des états mentaux tels que les erreurs ou la surprise, afin de constituer des ensembles d’entraînement plus riches pour les modèles robotiques.
Encord soutient que le principal obstacle aux robots humanoïdes et aux robots d’entrepôt n’est pas l’architecture des modèles, mais une pénurie sévère de données d’entraînement physiques réelles. Vineeth Velmurugan, responsable de l’apprentissage robotique chez Encord, note : « Ces données n’existent tout simplement pas », estimant que le volume requis est cinq fois supérieur à l’ensemble de la bibliothèque YouTube.
Le dilemme économique de l’intelligence artificielle physique : des opérations manuelles aux usines de données
À l’intérieur de l’entrepôt, les pilotes utilisent des dispositifs de bras robotisés « maître-esclave » — l’un contrôlé par un humain, l’autre imitant les mouvements — afin de générer des données d’entraînement pour des tâches telles que le versement de café et l’empilement de jetons de poker. Des étagères contiennent des fleurs artificielles, des livres, des légumes en plastique et des litières pour chats, servant d’accessoires pour l’entraînement des mains robotiques domestiques. À une autre station, la pilote Sofia Infante contrôle un bras robotique pour brancher et débrancher des câbles réseau de serveurs, une tâche d’automatisation très recherchée par les opérateurs de centres de données, mais actuellement limitée par la flexibilité des pinces robotiques.
Au-delà des signaux EEG, Encord développe de nouvelles modalités de données : l’attachement de réseaux de capteurs aux avant-bras pour détecter les signaux électriques musculaires, et la création de trajectoires manuelles en 3D pour combler les lacunes lorsque les doigts sont occultés dans les vidéos. Chaque ensemble de données inclut des annotations physiques d’action denses (par exemple, « la main droite serre un boulon »). Velmurugan estime que cette annotation de haute qualité est cent fois plus précieuse pour l’entraînement à des tâches spécifiques que les données ordinaires, avec des coûts de production seulement vingt fois plus élevés, ce qui la rend théoriquement rentable.








 Anthropic lance Claude Haiku 5.5, réduisant les coûts des petits modèles de 75 % et permettant aux utilisateurs d’ajuster l’intensité de l’inférence
Le 8 octobre, Anthropic a présenté son modèle le plus efficace et le plus performant à ce jour : Claude Haiku 5.5. Positionné comme le petit modèle le plus rapide et le plus capable de la gamme d’Anthropic, il est conçu pour des applications à haute
 Claude dévoile la première carte complète du ciel en ultraviolet, cartographiant 119 millions d'étoiles
Avec l’aide puissante de Claude, le grand modèle de langage d’Anthropic, des astrophysiciens ont réussi à générer la première carte complète du ciel entier en ultraviolets de l’histoire. Cette vaste carte stellaire, comportant 119 millions d’étoiles,
 Comment AWS et NVIDIA soutiennent l'IA agentique et physique
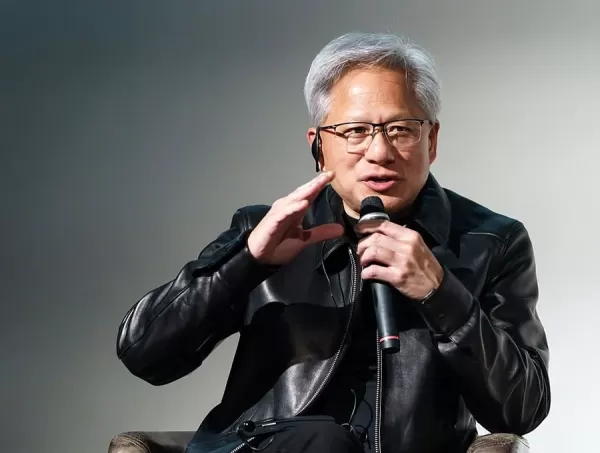
Jensen Huang, PDG de NVIDIA (Crédit : Tomohiro Ohsumi/Getty Images)NVIDIA, dirigée par Jensen Huang, et AWS renforcent leur partenariat mondial en déployant 2 millions de GPU pour alimenter l’infrastr

Les meilleurs outils d'illustration IA de 2026 : notre sélection regroupe les outils les plus performants pour créer rapidement de superbes scènes éditoriales et des couvertures accrocheuses. Chaque option a été soumise à des tests rigoureux en conditions réelles ; nous vous proposons une comparaison entre les versions gratuites et payantes afin de vous aider à trouver celle qui correspond le mieux à votre flux de travail. Essayez dès aujourd’hui ces solutions incontournables pour exploiter pleinement le potentiel de l’IA et booster votre productivité créative. Découvrez-les dès maintenant sur XIX.AI.
10 outils
xix.ai

Les meilleurs tuteurs IA 2026 les mieux notés pour la préparation aux examens sont disponibles ici, sur XIX.AI ! Notre sélection comprend des outils puissants et révolutionnaires qui proposent une comparaison entre les versions gratuites et payantes, des tests concrets et des classements mis à jour chaque semaine. Ils vous aident à améliorer votre efficacité à l'écrit, à simplifier l'apprentissage de sujets complexes et à libérer votre potentiel académique. Découvrez dès maintenant l'outil de préparation aux examens qui vous convient le mieux et commencez à créer dès aujourd'hui pour exploiter pleinement les avantages de l'IA !
10 outils
xix.ai

2026 Derniers Meilleurs Outils de Planification Budgétaire par IA les mieux notés pour la gestion personnelle des finances sont ici sur XIX.AI ! Cette collection soigneusement sélectionnée propose des solutions puissantes et révolutionnaires qui vous aident à réaliser des tests concrets, à comprendre vos habitudes de dépenses et à créer des plans personnalisés pour améliorer votre productivité. Profitez d’une comparaison entre versions gratuites et payantes ainsi que de classements détaillés. Des outils incontournables conçus pour simplifier la gestion financière et exploiter pleinement votre avantage grâce à l’IA. Explorez dès maintenant !
11 outils
xix.ai

2026 : Découvrez les meilleurs assistants de suivi du sommeil basés sur l’IA, hautement notés et récemment mis à jour, conçus pour une récupération optimale. Ce guide hebdomadaire entièrement actualisé présente des outils puissants qui offrent des tests en conditions réelles, des comparaisons entre versions gratuites et payantes, ainsi que des classements détaillés afin de vous aider à trouver la solution idéale pour améliorer la qualité du sommeil et favoriser de meilleures habitudes avant le coucher. Explorez-le dès maintenant sur XIX.AI pour tirer parti des avantages offerts par l’IA.
10 outils
xix.ai

2026 : les meilleurs copilotes SQL IA les mieux notés pour l'analyse des produits et du chiffre d'affaires ! XIX.AI a sélectionné une gamme d’outils puissants et révolutionnaires à essayer absolument, qui sont soumis à des tests en conditions réelles via des classements mis à jour chaque semaine. Ces outils aident les utilisateurs à booster considérablement leur productivité en accélérant l’analyse des données, en simplifiant les requêtes complexes et en générant des informations précises permettant de prendre des décisions commerciales plus éclairées. Explorez-les dès maintenant pour découvrir l’outil idéal qui vous permettra de tirer pleinement parti de l’IA !
14 outils
xix.ai

2026 : les meilleurs outils d'aide aux devoirs basés sur l'IA, les mieux notés, qui enseignent les concepts fondamentaux et ne se contentent pas de fournir des réponses. Des outils puissants pour les élèves. Une sélection incontournable à ne pas manquer. Mise à jour hebdomadaire. Comparaison entre les versions gratuites et payantes. Tests en conditions réelles. Classements précis pour vous aider à exploiter pleinement votre potentiel d'apprentissage. Explorez dès maintenant pour découvrir l'outil idéal qui vous permettra d'étudier plus efficacement.
10 outils
xix.ai












