


 Hogar
Physical Intelligence presenta un casco cerebral robótico capaz de aprender tareas nuevas
Physical Intelligence, una startup de robótica con sede en San Francisco fundada hace dos años y que se ha convertido en una de las empresas de IA más seguidas del Área de la Bahía, publicó el jueves los resultados de una nueva investigación. Los hallazgos revelan que su último modelo es capaz de guiar a los robots para que realicen tareas para las que nunca fueron entrenados específicamente, una capacidad que, según admiten los propios investigadores de la empresa, les ha pillado por sorpresa.
El nuevo modelo, denominado π0.7, supone lo que la empresa denomina un paso temprano, pero significativo, hacia la ambición de larga data de crear un cerebro robótico de uso general. Este sistema puede ser dirigido hacia una tarea desconocida, recibir instrucciones en un lenguaje sencillo y completarla con éxito. Si estos resultados resisten el escrutinio, indican que la IA robótica podría estar acercándose a un punto de inflexión similar a la evolución de los grandes modelos de lenguaje, en el que las capacidades comienzan a combinarse de formas que superan lo que los datos fundamentales podrían sugerir.
En el centro del artículo se encuentra el concepto de generalización composicional: la capacidad de combinar habilidades aprendidas en contextos distintos para abordar problemas completamente nuevos. Tradicionalmente, el entrenamiento de los robots se ha basado en la memorización mecánica: recopilar datos para una tarea específica, entrenar un modelo especializado en ella y repetir el proceso para cada nueva tarea. Physical Intelligence afirma que π0.7 rompe este ciclo.
«Una vez que cruza el umbral que separa la mera réplica de los datos exactos con los que se entrenó de la recombinación creativa de elementos de formas novedosas», explica Sergey Levine, cofundador de Physical Intelligence y profesor de la Universidad de California en Berkeley especializado en IA para robótica, «las capacidades comienzan a aumentar a un ritmo superior al lineal en relación con el volumen de datos. Esta dinámica de escalado más favorable es algo que hemos observado en otros campos, como el lenguaje y la visión».
La demostración más convincente del artículo tiene que ver con una freidora sin aceite a la que el modelo prácticamente no había estado expuesto durante el entrenamiento. Tras investigar, el equipo encontró solo dos casos relevantes en todo el conjunto de datos: uno en el que un robot diferente simplemente empujaba la puerta de la freidora para cerrarla, y otro procedente de un conjunto de datos de código abierto en el que un robot colocaba una botella de plástico dentro de una de ellas siguiendo una orden. De alguna manera, el modelo sintetizó estos fragmentos, junto con datos de preentrenamiento más amplios procedentes de la web, para obtener una comprensión práctica del funcionamiento del electrodoméstico.
«Es increíblemente difícil determinar exactamente de dónde proviene el conocimiento o predecir dónde tendrá éxito o fracasará», señala Ashwin Balakrishna, investigador científico de Physical Intelligence y estudiante de doctorado en informática en Stanford. No obstante, sin ningún tipo de entrenamiento previo, el modelo realizó un intento creíble de utilizar el electrodoméstico para cocinar una batata. Cuando se le proporcionaron instrucciones verbales paso a paso —básicamente, un humano guiando al robot a través del proceso como se haría al formar a un nuevo empleado—, completó la tarea con éxito.
Esta capacidad de entrenamiento es significativa porque implica que los robots podrían desplegarse en entornos novedosos y perfeccionarse en tiempo real, eliminando la necesidad de recopilar datos adicionales o volver a entrenar el modelo.
Entonces, ¿cuáles son las implicaciones más amplias? Los investigadores son sinceros sobre las limitaciones del modelo y se muestran cautelosos a la hora de exagerar su progreso. En al menos un caso, atribuyen un fallo directamente a su propio equipo.
«A veces el fallo no se debe al robot ni al modelo», afirma Balakrishna. «Es culpa nuestra: no somos expertos en ingeniería de indicaciones». Cita un experimento inicial con una freidora sin aceite que solo alcanzó una tasa de éxito del 5 %. Tras dedicar unos treinta minutos a perfeccionar la forma en que se explicaba la tarea al modelo, la tasa de éxito se disparó hasta el 95 %.
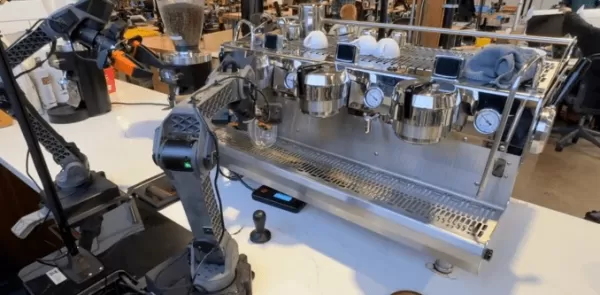
Créditos de las imágenes:Physical Intelligence
El modelo tampoco es capaz aún de ejecutar de forma autónoma tareas complejas de varios pasos a partir de un único comando de alto nivel. «No puedes limitarte a decirle: "Ve a prepararme unas tostadas"», afirma Levine. «Pero si lo guías paso a paso —"abre esta parte de la tostadora, pulsa ese botón, haz esto"—, entonces tiende a funcionar bastante bien».
El equipo también reconoce la falta de puntos de referencia estandarizados en robótica, lo que complica la validación externa de sus afirmaciones. En su lugar, la empresa comparó π0.7 con sus propios modelos especializados anteriores —sistemas creados a medida y entrenados para tareas individuales— y descubrió que el modelo generalista igualaba su rendimiento en una variedad de actividades complejas, como preparar café, doblar la ropa y montar cajas.
Quizás el aspecto más notable de la investigación —si nos fiamos de la palabra de los investigadores— no sea ninguna demostración en concreto, sino hasta qué punto los resultados sorprendieron precisamente a aquellas personas cuyo trabajo consiste en conocer al dedillo los datos de entrenamiento y, por consiguiente, lo que el modelo debería y no debería ser capaz de hacer.
«Mi experiencia siempre ha sido que, cuando tengo un profundo conocimiento de los datos, normalmente puedo predecir lo que el modelo será capaz de hacer», reflexiona Balakrishna. «Rara vez me sorprendo. Pero estos últimos meses han sido la primera vez que me he quedado genuinamente desconcertado. Compré al azar un juego de engranajes y le pregunté al robot: “¿Puedes hacer girar este engranaje?”. Y simplemente funcionó».
Levine recuerda el momento en que los investigadores presenciaron por primera vez cómo GPT-2 generaba una historia sobre unicornios en los Andes. «¿De dónde demonios sacó lo de los unicornios en Perú?», dice. «Es una combinación tan extraña. Ver ese tipo de capacidad emergente en la robótica es realmente especial».
Naturalmente, los críticos señalarán una asimetría inherente: los modelos de lenguaje se entrenaron con todo el contenido de Internet. Los robots no tienen ese lujo, y por muy ingeniosas que sean las indicaciones, no se puede salvar por completo esa brecha. Sin embargo, cuando se le pregunta dónde prevé que surgirá el escepticismo, Levine apunta en una dirección totalmente diferente.
«La crítica que siempre se puede esgrimir contra cualquier demostración de generalización robótica es que las tareas parecen algo mundanas», observa. «El robot no está haciendo una voltereta hacia atrás». Cuestiona esta perspectiva, argumentando que la diferencia entre una demostración robótica llamativa y un sistema que realmente generaliza es precisamente el quid de la cuestión. La verdadera generalización, sugiere, siempre parecerá menos espectacular que una acrobacia cuidadosamente orquestada, pero es mucho más práctica.
El propio artículo emplea un lenguaje cauteloso en todo momento, describiendo a π0.7 como un sistema que muestra «primeros indicios» de generalización y «demostraciones iniciales» de nuevas capacidades. Se trata de resultados de investigación, no de un producto comercial, y Physical Intelligence se ha mostrado siempre reservada en cuanto a su calendario de comercialización.
Cuando se le pregunta directamente cuándo podría estar listo para su uso en el mundo real un sistema basado en esta investigación, Levine se niega a especular. «Hay buenas razones para el optimismo, y el progreso es sin duda más rápido de lo que anticipé hace un par de años», afirma. «Pero me resulta muy difícil dar una respuesta definitiva».
Hasta la fecha, Physical Intelligence ha recaudado más de 1000 millones de dólares y su valoración más reciente asciende a 5600 millones de dólares. Una parte significativa del entusiasmo de los inversores en torno a la empresa está vinculada al cofundador Lachy Groom, quien pasó años como uno de los inversores ángeles más respetados de Silicon Valley —apoyando a empresas como Figma, Notion y Ramp— antes de llegar a la conclusión de que Physical Intelligence era la empresa en la que había estado buscando invertir. Este historial ha ayudado a la startup a atraer una financiación institucional sustancial, incluso a pesar de haberse abstenido de proporcionar a los inversores una hoja de ruta específica para la comercialización.
Según se informa, la empresa se encuentra ahora en negociaciones para una nueva ronda de financiación que casi duplicaría su valoración hasta los 11 000 millones de dólares. El equipo se ha negado a hacer comentarios al respecto.
Artículo relacionado
 El inicio de inteligencia artificial del ex director ejecutivo de Infosys asegura otros 53 millones de dólares
Hang Ten Systems, una startup de inteligencia artificial fundada por el ex CEO de Infosys, Vishal Sikka, hace apenas cuatro meses, ha asegurado $53 millones adicionales en financiación semilla. Esta última ronda de inversión se cerró apenas cinco sem
La plataforma de intercambio de criptomonedas OKX pretende permitir que los agentes de IA se contraten y se paguen entre sí
A medida que los agentes de IA comienzan a prestar servicio a particulares y a colaborar entre sí, necesitan mecanismos para identificar tareas, recibir una compensación por sus servicios y establecer
Una startup respaldada por Thiel afirma que la inteligencia artificial puede evaluar el periodismo, a pesar de los riesgos que esto supone para los denunciantes
Tras su participación en la demanda que provocó la quiebra de Gawker, Aron D’Souza detectó una falla fundamental en el panorama mediático estadounidense: las personas perjudicadas por la cobertura med
Recomendaciones de temas especiales relacionados
Educación y aprendizaje
 Herramientas de estudio basadas en IA para los deberes y la preparación de exámenes
¡Las mejores herramientas de IA de 2026 para hacer los deberes y prepararse para los exámenes! XIX.AI ha elaborado una lista con las herramientas mejor valoradas, potentes y revolucionarias que ayudan a los estudiantes a aumentar su productividad, agilizar la realización de los deberes y sacar sobresaliente en los exámenes gracias a pruebas reales. Consigue una comparación entre versiones gratuitas y de pago, clasificaciones detalladas y opciones imprescindibles para sacar el máximo partido a la IA. ¡Explora ahora!
 10 herramientas
 xix.ai
composicion musical
Herramientas de demostración vocal con IA para compositores, ganchos, melodías principales y sesiones de borrador multilingüe
¡Las mejores herramientas de demostración vocal con IA de 2026 para compositores, creadores de ganchos y equipos de contenido multilingüe! XIX.AI ha recopilado una lista de herramientas poderosas y transformadoras, rigurosamente probadas en el mundo real. Encontrarás datos detallados de comparación entre versiones gratuitas y de pago, clasificaciones completas y opciones imprescindibles para ayudarte a aumentar tu eficiencia de escritura y desbloquear todo tu potencial creativo. ¡Explora ahora para descubrir la herramienta perfecta para todas tus necesidades de contenido!
9 herramientas
xix.ai
Negocio
Las mejores herramientas de investigación competitiva basadas en IA para pequeñas empresas
¡Las mejores herramientas de investigación competitiva basadas en IA mejor valoradas de 2026 para pequeñas empresas! XIX.AI ha seleccionado una colección revolucionaria y muy potente, que se actualiza semanalmente con rigurosas pruebas en el mundo real y clasificaciones detalladas. Encontrarás una comparación exhaustiva entre las opciones gratuitas y las de pago que te ayudará a identificar las herramientas imprescindibles que impulsarán tu productividad y te proporcionarán una ventaja competitiva. ¡Explora ahora mismo y descubre la herramienta perfecta para ti!
9 herramientas
xix.ai
Edición de imágenes
Herramientas de retoque con IA de Photoshop para ropa de comercio electrónico, limpieza de piel y consistencia del color
¡Las mejores herramientas de retoque con IA de Photoshop de 2026 para ropa de comercio electrónico, limpieza de piel y consistencia de color! Esta lista curada de alta calificación presenta soluciones poderosas que cambian las reglas del juego, que ayudan a aumentar la eficiencia de redacción, optimizar la creación de contenido y lograr resultados visuales perfectos sin esfuerzo. Cada herramienta ha pasado por pruebas en el mundo real a través de clasificaciones actualizadas semanalmente, con detalles completos de comparación entre versiones gratuitas y de pago. Respaldado por XIX.AI, es la guía imprescindible para cualquier persona que aspire a desbloquear su ventaja con IA. ¡Explora ahora!
10 herramientas
xix.ai
Inmediato
Las mejores bibliotecas de indicaciones de IA para los flujos de trabajo de ChatGPT
Las mejores bibliotecas de prompts de IA de 2026, con las más valoradas, para optimizar todo tipo de flujos de trabajo de ChatGPT. XIX.AI ha seleccionado una colección potente y revolucionaria que se somete a rigurosas pruebas en condiciones reales para garantizar el máximo rendimiento. Encontrarás comparativas detalladas entre opciones gratuitas y de pago, así como clasificaciones de expertos, que te ayudarán a elegir las herramientas imprescindibles para potenciar tu productividad y sacar el máximo partido a la IA. ¡Explora ahora!
11 herramientas
xix.ai
Educación y aprendizaje
Plataformas de construcción de cuestionarios con IA para profesores, tutores y programas de aprendizaje basados en cohortes
2026 Últimas y mejores plataformas para crear cuestionarios con IA para profesores, tutores y programas de aprendizaje en cohortes. XIX.AI ha elaborado una lista de herramientas poderosas y transformadoras, sometidas a pruebas en el mundo real para ofrecer clasificaciones precisas. Estas plataformas obligatorias ayudan a mejorar la eficiencia en la redacción, agilizar la creación de contenido y simplificar el diseño de cuestionarios en todos los escenarios de aprendizaje. Explora ahora para descubrir la herramienta perfecta que te permitirá desbloquear tu ventaja con IA en la enseñanza.
13 herramientas
xix.ai

 comentario (1)
0/500
![PeterPerez]()
Wait, so they've built a robot brain that can handle tasks it never saw before? That's either genius or the start of a sci-fi nightmare. I'm curious how they prevent it from learning the wrong things—like, what stops it from deciding that 'unseen tasks' includes rearranging my furniture at 3 AM? 🤔
Physical Intelligence, una startup de robótica con sede en San Francisco fundada hace dos años y que se ha convertido en una de las empresas de IA más seguidas del Área de la Bahía, publicó el jueves los resultados de una nueva investigación. Los hallazgos revelan que su último modelo es capaz de guiar a los robots para que realicen tareas para las que nunca fueron entrenados específicamente, una capacidad que, según admiten los propios investigadores de la empresa, les ha pillado por sorpresa.
El nuevo modelo, denominado π0.7, supone lo que la empresa denomina un paso temprano, pero significativo, hacia la ambición de larga data de crear un cerebro robótico de uso general. Este sistema puede ser dirigido hacia una tarea desconocida, recibir instrucciones en un lenguaje sencillo y completarla con éxito. Si estos resultados resisten el escrutinio, indican que la IA robótica podría estar acercándose a un punto de inflexión similar a la evolución de los grandes modelos de lenguaje, en el que las capacidades comienzan a combinarse de formas que superan lo que los datos fundamentales podrían sugerir.
En el centro del artículo se encuentra el concepto de generalización composicional: la capacidad de combinar habilidades aprendidas en contextos distintos para abordar problemas completamente nuevos. Tradicionalmente, el entrenamiento de los robots se ha basado en la memorización mecánica: recopilar datos para una tarea específica, entrenar un modelo especializado en ella y repetir el proceso para cada nueva tarea. Physical Intelligence afirma que π0.7 rompe este ciclo.
«Una vez que cruza el umbral que separa la mera réplica de los datos exactos con los que se entrenó de la recombinación creativa de elementos de formas novedosas», explica Sergey Levine, cofundador de Physical Intelligence y profesor de la Universidad de California en Berkeley especializado en IA para robótica, «las capacidades comienzan a aumentar a un ritmo superior al lineal en relación con el volumen de datos. Esta dinámica de escalado más favorable es algo que hemos observado en otros campos, como el lenguaje y la visión».
La demostración más convincente del artículo tiene que ver con una freidora sin aceite a la que el modelo prácticamente no había estado expuesto durante el entrenamiento. Tras investigar, el equipo encontró solo dos casos relevantes en todo el conjunto de datos: uno en el que un robot diferente simplemente empujaba la puerta de la freidora para cerrarla, y otro procedente de un conjunto de datos de código abierto en el que un robot colocaba una botella de plástico dentro de una de ellas siguiendo una orden. De alguna manera, el modelo sintetizó estos fragmentos, junto con datos de preentrenamiento más amplios procedentes de la web, para obtener una comprensión práctica del funcionamiento del electrodoméstico.
«Es increíblemente difícil determinar exactamente de dónde proviene el conocimiento o predecir dónde tendrá éxito o fracasará», señala Ashwin Balakrishna, investigador científico de Physical Intelligence y estudiante de doctorado en informática en Stanford. No obstante, sin ningún tipo de entrenamiento previo, el modelo realizó un intento creíble de utilizar el electrodoméstico para cocinar una batata. Cuando se le proporcionaron instrucciones verbales paso a paso —básicamente, un humano guiando al robot a través del proceso como se haría al formar a un nuevo empleado—, completó la tarea con éxito.
Esta capacidad de entrenamiento es significativa porque implica que los robots podrían desplegarse en entornos novedosos y perfeccionarse en tiempo real, eliminando la necesidad de recopilar datos adicionales o volver a entrenar el modelo.
Entonces, ¿cuáles son las implicaciones más amplias? Los investigadores son sinceros sobre las limitaciones del modelo y se muestran cautelosos a la hora de exagerar su progreso. En al menos un caso, atribuyen un fallo directamente a su propio equipo.
«A veces el fallo no se debe al robot ni al modelo», afirma Balakrishna. «Es culpa nuestra: no somos expertos en ingeniería de indicaciones». Cita un experimento inicial con una freidora sin aceite que solo alcanzó una tasa de éxito del 5 %. Tras dedicar unos treinta minutos a perfeccionar la forma en que se explicaba la tarea al modelo, la tasa de éxito se disparó hasta el 95 %.
Créditos de las imágenes:Physical Intelligence
El modelo tampoco es capaz aún de ejecutar de forma autónoma tareas complejas de varios pasos a partir de un único comando de alto nivel. «No puedes limitarte a decirle: "Ve a prepararme unas tostadas"», afirma Levine. «Pero si lo guías paso a paso —"abre esta parte de la tostadora, pulsa ese botón, haz esto"—, entonces tiende a funcionar bastante bien».
El equipo también reconoce la falta de puntos de referencia estandarizados en robótica, lo que complica la validación externa de sus afirmaciones. En su lugar, la empresa comparó π0.7 con sus propios modelos especializados anteriores —sistemas creados a medida y entrenados para tareas individuales— y descubrió que el modelo generalista igualaba su rendimiento en una variedad de actividades complejas, como preparar café, doblar la ropa y montar cajas.
Quizás el aspecto más notable de la investigación —si nos fiamos de la palabra de los investigadores— no sea ninguna demostración en concreto, sino hasta qué punto los resultados sorprendieron precisamente a aquellas personas cuyo trabajo consiste en conocer al dedillo los datos de entrenamiento y, por consiguiente, lo que el modelo debería y no debería ser capaz de hacer.
«Mi experiencia siempre ha sido que, cuando tengo un profundo conocimiento de los datos, normalmente puedo predecir lo que el modelo será capaz de hacer», reflexiona Balakrishna. «Rara vez me sorprendo. Pero estos últimos meses han sido la primera vez que me he quedado genuinamente desconcertado. Compré al azar un juego de engranajes y le pregunté al robot: “¿Puedes hacer girar este engranaje?”. Y simplemente funcionó».
Levine recuerda el momento en que los investigadores presenciaron por primera vez cómo GPT-2 generaba una historia sobre unicornios en los Andes. «¿De dónde demonios sacó lo de los unicornios en Perú?», dice. «Es una combinación tan extraña. Ver ese tipo de capacidad emergente en la robótica es realmente especial».
Naturalmente, los críticos señalarán una asimetría inherente: los modelos de lenguaje se entrenaron con todo el contenido de Internet. Los robots no tienen ese lujo, y por muy ingeniosas que sean las indicaciones, no se puede salvar por completo esa brecha. Sin embargo, cuando se le pregunta dónde prevé que surgirá el escepticismo, Levine apunta en una dirección totalmente diferente.
«La crítica que siempre se puede esgrimir contra cualquier demostración de generalización robótica es que las tareas parecen algo mundanas», observa. «El robot no está haciendo una voltereta hacia atrás». Cuestiona esta perspectiva, argumentando que la diferencia entre una demostración robótica llamativa y un sistema que realmente generaliza es precisamente el quid de la cuestión. La verdadera generalización, sugiere, siempre parecerá menos espectacular que una acrobacia cuidadosamente orquestada, pero es mucho más práctica.
El propio artículo emplea un lenguaje cauteloso en todo momento, describiendo a π0.7 como un sistema que muestra «primeros indicios» de generalización y «demostraciones iniciales» de nuevas capacidades. Se trata de resultados de investigación, no de un producto comercial, y Physical Intelligence se ha mostrado siempre reservada en cuanto a su calendario de comercialización.
Cuando se le pregunta directamente cuándo podría estar listo para su uso en el mundo real un sistema basado en esta investigación, Levine se niega a especular. «Hay buenas razones para el optimismo, y el progreso es sin duda más rápido de lo que anticipé hace un par de años», afirma. «Pero me resulta muy difícil dar una respuesta definitiva».
Hasta la fecha, Physical Intelligence ha recaudado más de 1000 millones de dólares y su valoración más reciente asciende a 5600 millones de dólares. Una parte significativa del entusiasmo de los inversores en torno a la empresa está vinculada al cofundador Lachy Groom, quien pasó años como uno de los inversores ángeles más respetados de Silicon Valley —apoyando a empresas como Figma, Notion y Ramp— antes de llegar a la conclusión de que Physical Intelligence era la empresa en la que había estado buscando invertir. Este historial ha ayudado a la startup a atraer una financiación institucional sustancial, incluso a pesar de haberse abstenido de proporcionar a los inversores una hoja de ruta específica para la comercialización.
Según se informa, la empresa se encuentra ahora en negociaciones para una nueva ronda de financiación que casi duplicaría su valoración hasta los 11 000 millones de dólares. El equipo se ha negado a hacer comentarios al respecto.








 El inicio de inteligencia artificial del ex director ejecutivo de Infosys asegura otros 53 millones de dólares
Hang Ten Systems, una startup de inteligencia artificial fundada por el ex CEO de Infosys, Vishal Sikka, hace apenas cuatro meses, ha asegurado $53 millones adicionales en financiación semilla. Esta última ronda de inversión se cerró apenas cinco sem
 La plataforma de intercambio de criptomonedas OKX pretende permitir que los agentes de IA se contraten y se paguen entre sí
A medida que los agentes de IA comienzan a prestar servicio a particulares y a colaborar entre sí, necesitan mecanismos para identificar tareas, recibir una compensación por sus servicios y establecer
 Una startup respaldada por Thiel afirma que la inteligencia artificial puede evaluar el periodismo, a pesar de los riesgos que esto supone para los denunciantes
Tras su participación en la demanda que provocó la quiebra de Gawker, Aron D’Souza detectó una falla fundamental en el panorama mediático estadounidense: las personas perjudicadas por la cobertura med

¡Las mejores herramientas de IA de 2026 para hacer los deberes y prepararse para los exámenes! XIX.AI ha elaborado una lista con las herramientas mejor valoradas, potentes y revolucionarias que ayudan a los estudiantes a aumentar su productividad, agilizar la realización de los deberes y sacar sobresaliente en los exámenes gracias a pruebas reales. Consigue una comparación entre versiones gratuitas y de pago, clasificaciones detalladas y opciones imprescindibles para sacar el máximo partido a la IA. ¡Explora ahora!
10 herramientas
xix.ai

¡Las mejores herramientas de demostración vocal con IA de 2026 para compositores, creadores de ganchos y equipos de contenido multilingüe! XIX.AI ha recopilado una lista de herramientas poderosas y transformadoras, rigurosamente probadas en el mundo real. Encontrarás datos detallados de comparación entre versiones gratuitas y de pago, clasificaciones completas y opciones imprescindibles para ayudarte a aumentar tu eficiencia de escritura y desbloquear todo tu potencial creativo. ¡Explora ahora para descubrir la herramienta perfecta para todas tus necesidades de contenido!
9 herramientas
xix.ai

¡Las mejores herramientas de investigación competitiva basadas en IA mejor valoradas de 2026 para pequeñas empresas! XIX.AI ha seleccionado una colección revolucionaria y muy potente, que se actualiza semanalmente con rigurosas pruebas en el mundo real y clasificaciones detalladas. Encontrarás una comparación exhaustiva entre las opciones gratuitas y las de pago que te ayudará a identificar las herramientas imprescindibles que impulsarán tu productividad y te proporcionarán una ventaja competitiva. ¡Explora ahora mismo y descubre la herramienta perfecta para ti!
9 herramientas
xix.ai

¡Las mejores herramientas de retoque con IA de Photoshop de 2026 para ropa de comercio electrónico, limpieza de piel y consistencia de color! Esta lista curada de alta calificación presenta soluciones poderosas que cambian las reglas del juego, que ayudan a aumentar la eficiencia de redacción, optimizar la creación de contenido y lograr resultados visuales perfectos sin esfuerzo. Cada herramienta ha pasado por pruebas en el mundo real a través de clasificaciones actualizadas semanalmente, con detalles completos de comparación entre versiones gratuitas y de pago. Respaldado por XIX.AI, es la guía imprescindible para cualquier persona que aspire a desbloquear su ventaja con IA. ¡Explora ahora!
10 herramientas
xix.ai

Las mejores bibliotecas de prompts de IA de 2026, con las más valoradas, para optimizar todo tipo de flujos de trabajo de ChatGPT. XIX.AI ha seleccionado una colección potente y revolucionaria que se somete a rigurosas pruebas en condiciones reales para garantizar el máximo rendimiento. Encontrarás comparativas detalladas entre opciones gratuitas y de pago, así como clasificaciones de expertos, que te ayudarán a elegir las herramientas imprescindibles para potenciar tu productividad y sacar el máximo partido a la IA. ¡Explora ahora!
11 herramientas
xix.ai

2026 Últimas y mejores plataformas para crear cuestionarios con IA para profesores, tutores y programas de aprendizaje en cohortes. XIX.AI ha elaborado una lista de herramientas poderosas y transformadoras, sometidas a pruebas en el mundo real para ofrecer clasificaciones precisas. Estas plataformas obligatorias ayudan a mejorar la eficiencia en la redacción, agilizar la creación de contenido y simplificar el diseño de cuestionarios en todos los escenarios de aprendizaje. Explora ahora para descubrir la herramienta perfecta que te permitirá desbloquear tu ventaja con IA en la enseñanza.
13 herramientas
xix.ai

Wait, so they've built a robot brain that can handle tasks it never saw before? That's either genius or the start of a sci-fi nightmare. I'm curious how they prevent it from learning the wrong things—like, what stops it from deciding that 'unseen tasks' includes rearranging my furniture at 3 AM? 🤔












