


 家
NVIDIAが考える2025年のフィジカルAIとロボティクスとは?
人工知能の分野は急速に進歩しており、その範囲は純粋なデジタル空間から、目に見える物理的な世界へと広がっている。このフロンティアをリードしているのが、フィジカルAIのビジョンを掲げるエヌビディアです。このコンセプトは、洗練された実世界でのインタラクションに必要なインテリジェンス、効率性、適応性をロボットや自律型システムに装備させようとするものです。高度なシミュレーションとAIモデルを活用することで、NVIDIAはロボットが日常生活にシームレスに溶け込み、複雑なタスクに取り組み、実用的な問題を解決する未来のための基盤を構築している。この記事では、エヌビディアの戦略、それを可能にするコア技術、そしてフィジカルAIが社会に与える潜在的な影響について考察します。
主なポイント
フィジカルAI: AIがロボット工学を通じて物理世界を理解し、関わることを可能にする。
基礎となるシミュレーション:AIモデルを効果的に訓練・検証するために、忠実度の高いシミュレーションを活用する。
GROOT:一般的なロボット00テクノロジー:汎用ロボットを開発するためのNVIDIAの基盤プロジェクト。
フィジカルAPI:物理的ハードウェアとの直接制御や相互作用を可能にするソフトウェアインターフェース。
ロボット工学におけるデータ不足:限られた実世界のトレーニングデータという課題を克服するシミュレーション。
物理的チューリングテスト:AIが人間と同じように物理的な世界と自然に相互作用する能力を評価するベンチマーク。
RoboCASAフレームワーク:ロボットに日常的な家庭作業をトレーニングさせるためのシミュレーション環境。
デジタルいとこへのシフト:精密なデジタル・ツインに代わる柔軟な選択肢として、生成物理エンジンを活用する。
ロボット工学のための原子力エネルギー:高度なロボット工学の需要を満たす、クリーンで強力なエネルギー源の提唱。
産業革命:物理AIは多くの分野に変革をもたらす。
基盤を理解するフィジカルAIとは?
フィジカルAIの定義
フィジカルAIは、AIをソフトウェアからロボットや機械のような具現化されたシステムへと移行させる大きな進化を意味する。これらのシステムは環境を認識し、物理法則に基づいて推論し、目標を達成するために行動を起こすことができる。その目的は、ロボットに構造化されていない実世界の環境で動作する知能を与えることである。エヌビディアのジム・ファンは、「物理世界を純粋に理解し、操作するAIの創造」という目標を要約している。
このコンセプトの中心は、物理的なチューリングテストである。
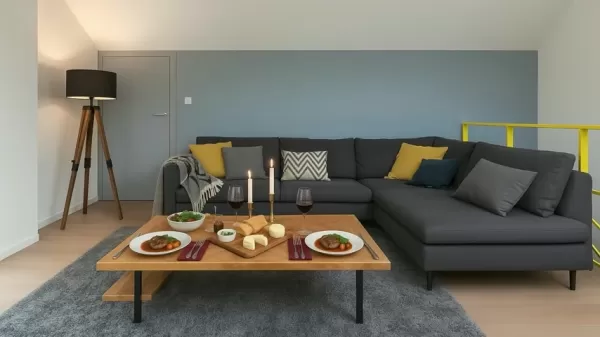
.古典的なチューリング・テストが会話による知能を判定するのに対し、物理的バージョンは環境とのシームレスな相互作用を要求する。ロボットがイベントの後に掃除をしたり、食事を作ったりすることを考えてみよう。これにはロバストな知覚、洗練されたプランニング、正確な運動制御が必要です。
フィジカルAIは、強力なアルゴリズムとロボット工学および自動化を融合させることで、作業効率の向上、安全性の向上、アプリケーション間の適応性の強化といったメリットをもたらします。
シミュレーションの必要性ロボット工学におけるデータ不足の克服
データ:AIの燃料
ロボティクスAIにおける主な障害は、実世界のデータが不足していることです。膨大なデジタルデータセットを持つ領域とは異なり、ロボット工学は物理的なインタラクションデータに依存している。ジム・ファンは、インターネットを"AIの化石燃料"と呼んでいる。
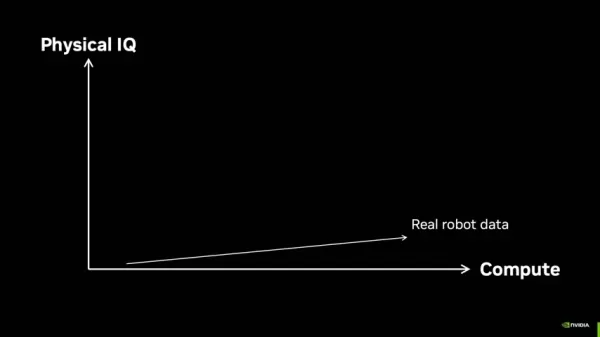
既存のデータがいかにモデルの訓練と進歩の原動力になっているかを強調している。
このデータ不足が、信頼性が高く汎用性のあるロボットAIの開発を妨げている。エヌビディアのソリューションは、高忠実度のシミュレーションをフィジカルAIの基本コンポーネントとすることだ。シミュレーションは、ロボットが広範な訓練を行える現実的な仮想世界を作り出し、制御された環境で膨大かつ費用対効果の高いデータを生成します。
高忠実度シミュレーション:NVIDIAは、物理的に正確な仮想環境を構築し、ロボットが実世界のリスクや費用なしに無数のシナリオを学習し、適応できるようにします。これらのシミュレーションには、現実的な物理学、照明、およびセンサー・モデルが組み込まれており、実際のロボットへのスキルの移行を可能にします。
領域のランダム化:よりロバストなAIを構築するために、NVIDIAはドメインランダマイゼーションを採用しています。この技術では、重力、摩擦、照明などのシミュレーションパラメータを変化させ、AIを多様な条件にさらします。これにより、シミュレーションへのオーバーフィッティングを防ぎ、現実世界の複雑な状況に対するAIの汎化能力を向上させます。効果的なシミュレーションには、現実に近づくためのスピードと多様性の両方が必要です。
ロボカサ物理的チューリングテストのためのトレーニング
この目的のために、NVIDIAはRoboCASAフレームワークを開発しました。
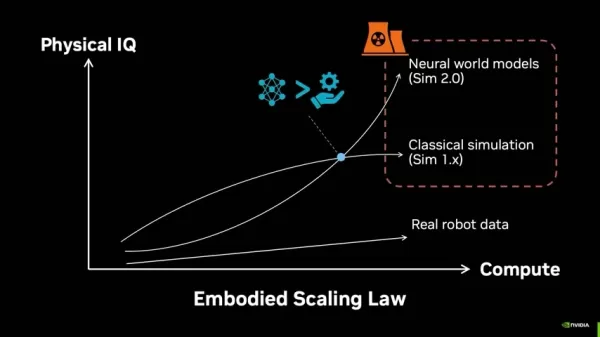
を開発しました。日常的なタスクを再現することで、実世界のコンテキストに対応する汎用ロボットを訓練します。
RoboCASAは、AI訓練を簡素化するために高いカスタマイズ性を提供する。主な機能として、AIが生成する環境テクスチャがあり、LLMがXMLコードを作成して3Dアセットの詳細を記述する。このアプローチにより、高度にカスタマイズ可能なシミュレーションプラットフォームが実現します。
デジタル双子とデジタル従兄弟
NVIDIAのシミュレーションフレームワークには、デジタルツインとデジタルいとこの概念が含まれています。
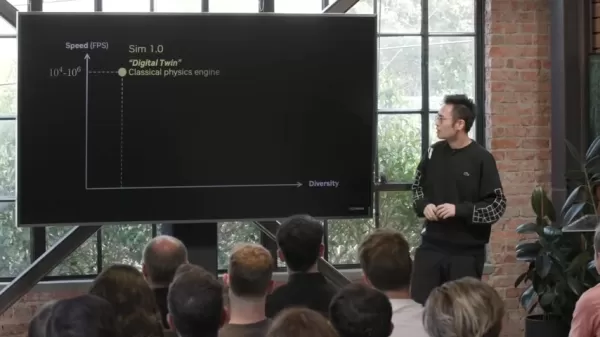
.完全なデジタル・ツインは、その物理的な対応物を1対1の精度で反映しますが、これは困難な場合があります。多くの場合、生成物理モデル(いとこ)が実用的な代替手段として機能します。
デジタルのいとこは、生成物理エンジンであり、スピードのために精度を犠牲にすることがある。その有効性は、領域ランダム化の適用に大きく依存します。
シミュレーションを効果的に使う主要原則
シミュレーションの原則
NVIDIAは、効果的なロボットAIトレーニングのための基本原則を確立しました。第一に、リアルタイムの10,000倍の速度で世界をシミュレートする必要があります。この高速化により、ロボットはより多くのシナリオを経験し、モデルの反復を加速することができます。最初の100万回のシミュレーションの世界は似ているように見えるかもしれないが、やがてユニークな課題が発生し、このようなエッジケースでこそ有意義なAI学習が行われる。
トレーニングはシミュレーションの「マトリックス」内で行われ、その後、知識が現実に展開される。現実世界のトレーニングデータを収集するコストは、シミュレーションデータを生成するのに比べて法外に高い。
物理的AIツールの価格
ライセンスとオープンソースアクセシビリティ
NVIDIAは、フィジカルAIの将来にとってオープンソースの開発が重要であると考えている。3月のGTCカンファレンスで発表された、将来のコアモデルはオープンソースになる予定です。この動きは、この分野を民主化し、フィジカルAIツールへのアクセスを広げ、コミュニティのコラボレーションを通じて改善を加速させることを目的としています。これらのモデルは、世界中の開発者の意見を取り入れながら進化を続けていく。
前途フィジカルAIの長所と短所
長所
複数の産業における大幅な効率改善。
危険な労働環境における安全性の向上。
ダイナミックで構造化されていない環境における適応性の向上。
タスクの自動化によるコスト削減
シミュレーションによるAIトレーニングは、物理的なトライアルよりも低価格です。
短所
システム開発と配備のための初期投資が高い。
消費電力が大きい。
AIシステムには人間の監視や介入が必要な場合が多い。
自律システムの故障や意図しない行動に伴う潜在的リスク。
物理的なロボットのハードウェアは、AIソフトウェアよりも先に疲労したり故障したりする可能性がある。
NVIDIAのフィジカルAIエコシステムのコア機能
フィジカルAIのコア機能
NVIDIAのフィジカルAI戦略の中核は、シミュレーション、高忠実度モデル、合成データを統合し、単純なタスク実行を超えるものです。
以下のセクションでこれらのコンポーネントの詳細を説明しますが、ここでは簡単な要約を示します。
NVIDIA GROOT:一般的なロボット 00 テクノロジー
GROOTは、多様なタスクに対応できる汎用ロボットを生み出すNVIDIAの野心的なプロジェクトである。ロボット工学のための統一されたAIプラットフォームを構築し、開発者が異なるハードウェア間でモデルを展開できるようにする。GROOTは、インテリジェントロボットの次の波を動かすために必要なハードウェア、ソフトウェア、AIモデルを包含しています。
物理的API:ギャップを埋める
NVIDIAは、ソフトウェア開発者が標準化されたPhysical APIを使用して、物理システムを簡単に制御できる未来を描いています。複雑さを抽象化するソフトウェアAPIと同様に、フィジカルAPIはロボット、センサー、アクチュエーターに一貫したインターフェースを提供します。これにより、開発者はハードウェアの深い専門知識がなくても、革新的なアプリケーションの構築に集中できるようになります。
産業に革命を起こすフィジカルAIのユースケース
フィジカルAIによる産業の変革
フィジカルAIは、以下を含む数多くのセクターを変革することを約束する:
- 製造業製造:複雑な組み立てを自動化し、効率を高めてコストを削減する。
- ロジスティクス:倉庫の合理化、配送の最適化、サプライチェーンの改善に自律走行車やロボットを活用。
- ヘルスケア:手術の補助、物資の配送、患者のサポートなど。
- 農業:農作物のモニタリング、収穫、その他の農作業を自動化し、収穫量を増やし、労働力を削減する。
- 小売:顧客サポート、在庫管理、取引処理。
- 建設:危険な作業や繰り返しの多い作業を行い、作業員の安全性を高め、プロジェクトを迅速化する。
各業界のアプリケーションは、高性能コンピューティング・ハードウェアに依存しています。
よくある質問
フィジカルAIとは何ですか?
フィジカルAIとは、人工知能を物理的な世界に統合することで、ロボットや自律型システムがインテリジェントに環境と相互作用できるようにすることです。
フィジカル・チューリング・テストとは何ですか?
ロボットが人間と同じように物理的なタスクをこなす能力を評価するために設計されたベンチマーク。
ロボット工学におけるシミュレーションとデジタルツインの利点は何ですか?
ロバストなロボットAIのトレーニングに必要な膨大なデータセットを生成するための、安全で費用対効果の高い方法を提供します。
GROOTとは何ですか?
多用途で汎用的なロボットを作成するための基盤となるプラットフォームを開発するNVIDIAのイニシアチブです。
関連する質問
ロボット向けAI開発の今後の課題は?
ロボット用AIの開発は、学習に必要な膨大なデータ量、高品質な実世界データの希少性、取得コストの高さなど、大きなハードルに直面しています。これらの課題は、AI開発の典型的な難しさをさらに複雑にしている。より広範な問題として、AIの事前トレーニングが容易に入手可能なデータソースを使い果たし始めていることが挙げられる。
関連記事
 ByteDance、コアAIインセンティブを強化、Doubaoが14.6%急伸
ByteDanceは最近、DouBaoの株式に関する説明会を開催し、DouBao部門に関わる従業員向けの新たなインセンティブ政策を発表した。DouBao株式の行使価格は2026年6月の14.85ドルから17.02ドルに引き上げられ、約14.6%の増加となった。この改定により、DouBao株式の評価額が上昇するだけでなく、その配布範囲も大幅に拡大した。個人の役割に応じて、一部の従業員は総報酬の約5%に相当するDouBao株式を受け取ることができる。新しい交換メカニズムの下、ByteDanceは従
MiniMax、グローバルのAI専門家に対するインセンティブを提供する「10xチームプログラム」を発表
MiniMax(稀宇科技)の汎用人工知能ラボは、グローバルな人材連携イニシアチブ「10xチーム」を正式に開始しました。このプログラムは、大規模モデルの専門分野における深い応用を探求するために、各業界のトップエキスパートを募集することを目的としています。深い業界知識と最先端のAIを統合することで、MiniMaxは汎用から専門的なシナリオへと大規模モデルの生産性を拡大し、最終的に業界の効率に「10倍の増加」をもたらすことを目指しています。業界の認知価値を検証し、マルチモーダルの中核リソースを開放す
韓国、国家AI計算センターの起工式を実施、2.5兆ウォンを投資し2028年の完成を目指す
韓国のアウトレッツ、EtNewsの報道によると、全羅南道順天のソラーシティデータセンターパークで、8月3日に韓国AI計算センター(KOACC)の起工式が行われた。総投資額2.5兆ウォン(約118億3800万元)を背景に、この施設は2028年の運用開始を目指しており、これまでに韓国がAIインフラに対して行った国家投資の中で最も大規模なものの一つとなっている。プロジェクトの株式配分は、政府と企業の深い連携を推進する戦略的な取り組みを示している。サムスンSDSが30%の株式を持つ最大株主として主導し
関連特集おすすめ
教育と学習
 宿題や試験対策に役立つAI学習ツール
2026年版 宿題や試験対策に最適な最新AI学習ツール!XIX.AIは、学生の生産性を高め、宿題の完了を効率化し、実際の試験で好成績を収めるのに役立つ、画期的な高評価ツールを厳選して紹介しています。 無料版と有料版の比較、詳細なランキング、そしてAIの力を最大限に引き出すためにぜひ試すべきツールをご紹介します。今すぐチェックしましょう!
 10 ツール
 xix.ai
作曲
ソングライター向けAIボーカルデモツール:フック、トップライン、多言語のドラフトセッション
2026年版 ソングライター、フッククリエイター、多言語コンテンツ制作チームのための最新・最高のAIボーカルデモツール!XIX.AIは、厳格な実地テストを経て、業界に革新をもたらす強力なツールを厳選し、高評価のランキングリストを作成しました。 無料版と有料版の詳細な比較データ、包括的なランキング、そして創作効率を高め、創造力を最大限に引き出すためにぜひ試すべきツールが満載です。今すぐチェックして、あらゆるコンテンツ制作ニーズに最適なツールを見つけましょう!
9 ツール
xix.ai
仕事
中小企業に最適なAI競合分析ツール
2026年版 中小企業向け最新・最高評価のAI競合分析ツール!XIX.AIは、実環境での厳格なテストと詳細なランキングに基づき、毎週更新される、極めて強力で業界に革命をもたらすツールを厳選しました。無料版と有料版の包括的な比較も掲載されており、生産性を向上させ、競争優位性をもたらす「ぜひ試すべき」ツールを見つけるのに役立ちます。 今すぐチェックして、あなたにぴったりのツールを見つけましょう!
9 ツール
xix.ai
画像編集
EC用アパレル向けPhotoshop AIレタッチツール、肌のクレンジング、色の統一
2026年最新版、eコマース用アパレル向けPhotoshop AIリタッチツール、肌補正、色調統一に最適!この高評価の厳選リストは、文章作成の効率化、コンテンツ制作の簡素化、完璧な視覚結果の達成を支援する革新的なソリューションを提供しています。各ツールは週次更新ランキングを通じて実世界でテストされ、無料版と有料版の比較詳細も記載されています。XIX.AIが後援するこのガイドは、AIの優位性を最大限に引き出したい方に必見です。今すぐチェック!
10 ツール
xix.ai
プロンプト
ChatGPTワークフローに最適なAIプロンプトライブラリ
2026年版:あらゆる種類のChatGPTワークフローを最適化するための、最新かつ最高評価のAIプロンプトライブラリ。XIX.AIは、最高のパフォーマンスを保証するために厳格な実環境テストを経た、強力で画期的なコレクションを厳選しました。 無料版と有料版の詳細な比較や専門家によるランキングを参考に、生産性を高め、AIの真の力を引き出す「必試」ツールを選んでください。今すぐチェックしましょう!
11 ツール
xix.ai
教育と学習
教師、チューター、およびコホート型学習プログラム向けのAIクイズビルダープラットフォーム
2026年最新版 教師、チューター、コホート型学習プログラム向けベストAIクイズビルダープラットフォーム!XIX.AIは、実世界のテストを経て正確なランキングを提供する革新的なツールの中から、高評価のリストを厳選しました。これらの必須プラットフォームは、すべての学習シナリオにおいて、作成効率の向上、コンテンツ制作の効率化、クイズ設計の簡素化を支援します。今すぐ探索して、教育におけるAIの優位性を引き出すための完璧なツールを見つけましょう!
13 ツール
xix.ai

 コメント (0)
0/500
人工知能の分野は急速に進歩しており、その範囲は純粋なデジタル空間から、目に見える物理的な世界へと広がっている。このフロンティアをリードしているのが、フィジカルAIのビジョンを掲げるエヌビディアです。このコンセプトは、洗練された実世界でのインタラクションに必要なインテリジェンス、効率性、適応性をロボットや自律型システムに装備させようとするものです。高度なシミュレーションとAIモデルを活用することで、NVIDIAはロボットが日常生活にシームレスに溶け込み、複雑なタスクに取り組み、実用的な問題を解決する未来のための基盤を構築している。この記事では、エヌビディアの戦略、それを可能にするコア技術、そしてフィジカルAIが社会に与える潜在的な影響について考察します。
主なポイント
フィジカルAI: AIがロボット工学を通じて物理世界を理解し、関わることを可能にする。
基礎となるシミュレーション:AIモデルを効果的に訓練・検証するために、忠実度の高いシミュレーションを活用する。
GROOT:一般的なロボット00テクノロジー:汎用ロボットを開発するためのNVIDIAの基盤プロジェクト。
フィジカルAPI:物理的ハードウェアとの直接制御や相互作用を可能にするソフトウェアインターフェース。
ロボット工学におけるデータ不足:限られた実世界のトレーニングデータという課題を克服するシミュレーション。
物理的チューリングテスト:AIが人間と同じように物理的な世界と自然に相互作用する能力を評価するベンチマーク。
RoboCASAフレームワーク:ロボットに日常的な家庭作業をトレーニングさせるためのシミュレーション環境。
デジタルいとこへのシフト:精密なデジタル・ツインに代わる柔軟な選択肢として、生成物理エンジンを活用する。
ロボット工学のための原子力エネルギー:高度なロボット工学の需要を満たす、クリーンで強力なエネルギー源の提唱。
産業革命:物理AIは多くの分野に変革をもたらす。
基盤を理解するフィジカルAIとは?
フィジカルAIの定義
フィジカルAIは、AIをソフトウェアからロボットや機械のような具現化されたシステムへと移行させる大きな進化を意味する。これらのシステムは環境を認識し、物理法則に基づいて推論し、目標を達成するために行動を起こすことができる。その目的は、ロボットに構造化されていない実世界の環境で動作する知能を与えることである。エヌビディアのジム・ファンは、「物理世界を純粋に理解し、操作するAIの創造」という目標を要約している。
このコンセプトの中心は、物理的なチューリングテストである。
.古典的なチューリング・テストが会話による知能を判定するのに対し、物理的バージョンは環境とのシームレスな相互作用を要求する。ロボットがイベントの後に掃除をしたり、食事を作ったりすることを考えてみよう。これにはロバストな知覚、洗練されたプランニング、正確な運動制御が必要です。
フィジカルAIは、強力なアルゴリズムとロボット工学および自動化を融合させることで、作業効率の向上、安全性の向上、アプリケーション間の適応性の強化といったメリットをもたらします。
シミュレーションの必要性ロボット工学におけるデータ不足の克服
データ:AIの燃料
ロボティクスAIにおける主な障害は、実世界のデータが不足していることです。膨大なデジタルデータセットを持つ領域とは異なり、ロボット工学は物理的なインタラクションデータに依存している。ジム・ファンは、インターネットを"AIの化石燃料"と呼んでいる。
既存のデータがいかにモデルの訓練と進歩の原動力になっているかを強調している。
このデータ不足が、信頼性が高く汎用性のあるロボットAIの開発を妨げている。エヌビディアのソリューションは、高忠実度のシミュレーションをフィジカルAIの基本コンポーネントとすることだ。シミュレーションは、ロボットが広範な訓練を行える現実的な仮想世界を作り出し、制御された環境で膨大かつ費用対効果の高いデータを生成します。
高忠実度シミュレーション:NVIDIAは、物理的に正確な仮想環境を構築し、ロボットが実世界のリスクや費用なしに無数のシナリオを学習し、適応できるようにします。これらのシミュレーションには、現実的な物理学、照明、およびセンサー・モデルが組み込まれており、実際のロボットへのスキルの移行を可能にします。
領域のランダム化:よりロバストなAIを構築するために、NVIDIAはドメインランダマイゼーションを採用しています。この技術では、重力、摩擦、照明などのシミュレーションパラメータを変化させ、AIを多様な条件にさらします。これにより、シミュレーションへのオーバーフィッティングを防ぎ、現実世界の複雑な状況に対するAIの汎化能力を向上させます。効果的なシミュレーションには、現実に近づくためのスピードと多様性の両方が必要です。
ロボカサ物理的チューリングテストのためのトレーニング
この目的のために、NVIDIAはRoboCASAフレームワークを開発しました。
を開発しました。日常的なタスクを再現することで、実世界のコンテキストに対応する汎用ロボットを訓練します。
RoboCASAは、AI訓練を簡素化するために高いカスタマイズ性を提供する。主な機能として、AIが生成する環境テクスチャがあり、LLMがXMLコードを作成して3Dアセットの詳細を記述する。このアプローチにより、高度にカスタマイズ可能なシミュレーションプラットフォームが実現します。
デジタル双子とデジタル従兄弟
NVIDIAのシミュレーションフレームワークには、デジタルツインとデジタルいとこの概念が含まれています。
.完全なデジタル・ツインは、その物理的な対応物を1対1の精度で反映しますが、これは困難な場合があります。多くの場合、生成物理モデル(いとこ)が実用的な代替手段として機能します。
デジタルのいとこは、生成物理エンジンであり、スピードのために精度を犠牲にすることがある。その有効性は、領域ランダム化の適用に大きく依存します。
シミュレーションを効果的に使う主要原則
シミュレーションの原則
NVIDIAは、効果的なロボットAIトレーニングのための基本原則を確立しました。第一に、リアルタイムの10,000倍の速度で世界をシミュレートする必要があります。この高速化により、ロボットはより多くのシナリオを経験し、モデルの反復を加速することができます。最初の100万回のシミュレーションの世界は似ているように見えるかもしれないが、やがてユニークな課題が発生し、このようなエッジケースでこそ有意義なAI学習が行われる。
トレーニングはシミュレーションの「マトリックス」内で行われ、その後、知識が現実に展開される。現実世界のトレーニングデータを収集するコストは、シミュレーションデータを生成するのに比べて法外に高い。
物理的AIツールの価格
ライセンスとオープンソースアクセシビリティ
NVIDIAは、フィジカルAIの将来にとってオープンソースの開発が重要であると考えている。3月のGTCカンファレンスで発表された、将来のコアモデルはオープンソースになる予定です。この動きは、この分野を民主化し、フィジカルAIツールへのアクセスを広げ、コミュニティのコラボレーションを通じて改善を加速させることを目的としています。これらのモデルは、世界中の開発者の意見を取り入れながら進化を続けていく。
前途フィジカルAIの長所と短所
長所
複数の産業における大幅な効率改善。
危険な労働環境における安全性の向上。
ダイナミックで構造化されていない環境における適応性の向上。
タスクの自動化によるコスト削減
シミュレーションによるAIトレーニングは、物理的なトライアルよりも低価格です。
短所
システム開発と配備のための初期投資が高い。
消費電力が大きい。
AIシステムには人間の監視や介入が必要な場合が多い。
自律システムの故障や意図しない行動に伴う潜在的リスク。
物理的なロボットのハードウェアは、AIソフトウェアよりも先に疲労したり故障したりする可能性がある。
NVIDIAのフィジカルAIエコシステムのコア機能
フィジカルAIのコア機能
NVIDIAのフィジカルAI戦略の中核は、シミュレーション、高忠実度モデル、合成データを統合し、単純なタスク実行を超えるものです。
以下のセクションでこれらのコンポーネントの詳細を説明しますが、ここでは簡単な要約を示します。
NVIDIA GROOT:一般的なロボット 00 テクノロジー
GROOTは、多様なタスクに対応できる汎用ロボットを生み出すNVIDIAの野心的なプロジェクトである。ロボット工学のための統一されたAIプラットフォームを構築し、開発者が異なるハードウェア間でモデルを展開できるようにする。GROOTは、インテリジェントロボットの次の波を動かすために必要なハードウェア、ソフトウェア、AIモデルを包含しています。
物理的API:ギャップを埋める
NVIDIAは、ソフトウェア開発者が標準化されたPhysical APIを使用して、物理システムを簡単に制御できる未来を描いています。複雑さを抽象化するソフトウェアAPIと同様に、フィジカルAPIはロボット、センサー、アクチュエーターに一貫したインターフェースを提供します。これにより、開発者はハードウェアの深い専門知識がなくても、革新的なアプリケーションの構築に集中できるようになります。
産業に革命を起こすフィジカルAIのユースケース
フィジカルAIによる産業の変革
フィジカルAIは、以下を含む数多くのセクターを変革することを約束する:
- 製造業製造:複雑な組み立てを自動化し、効率を高めてコストを削減する。
- ロジスティクス:倉庫の合理化、配送の最適化、サプライチェーンの改善に自律走行車やロボットを活用。
- ヘルスケア:手術の補助、物資の配送、患者のサポートなど。
- 農業:農作物のモニタリング、収穫、その他の農作業を自動化し、収穫量を増やし、労働力を削減する。
- 小売:顧客サポート、在庫管理、取引処理。
- 建設:危険な作業や繰り返しの多い作業を行い、作業員の安全性を高め、プロジェクトを迅速化する。
各業界のアプリケーションは、高性能コンピューティング・ハードウェアに依存しています。
よくある質問
フィジカルAIとは何ですか?
フィジカルAIとは、人工知能を物理的な世界に統合することで、ロボットや自律型システムがインテリジェントに環境と相互作用できるようにすることです。
フィジカル・チューリング・テストとは何ですか?
ロボットが人間と同じように物理的なタスクをこなす能力を評価するために設計されたベンチマーク。
ロボット工学におけるシミュレーションとデジタルツインの利点は何ですか?
ロバストなロボットAIのトレーニングに必要な膨大なデータセットを生成するための、安全で費用対効果の高い方法を提供します。
GROOTとは何ですか?
多用途で汎用的なロボットを作成するための基盤となるプラットフォームを開発するNVIDIAのイニシアチブです。
関連する質問
ロボット向けAI開発の今後の課題は?
ロボット用AIの開発は、学習に必要な膨大なデータ量、高品質な実世界データの希少性、取得コストの高さなど、大きなハードルに直面しています。これらの課題は、AI開発の典型的な難しさをさらに複雑にしている。より広範な問題として、AIの事前トレーニングが容易に入手可能なデータソースを使い果たし始めていることが挙げられる。








 ByteDance、コアAIインセンティブを強化、Doubaoが14.6%急伸
ByteDanceは最近、DouBaoの株式に関する説明会を開催し、DouBao部門に関わる従業員向けの新たなインセンティブ政策を発表した。DouBao株式の行使価格は2026年6月の14.85ドルから17.02ドルに引き上げられ、約14.6%の増加となった。この改定により、DouBao株式の評価額が上昇するだけでなく、その配布範囲も大幅に拡大した。個人の役割に応じて、一部の従業員は総報酬の約5%に相当するDouBao株式を受け取ることができる。新しい交換メカニズムの下、ByteDanceは従
 MiniMax、グローバルのAI専門家に対するインセンティブを提供する「10xチームプログラム」を発表
MiniMax(稀宇科技)の汎用人工知能ラボは、グローバルな人材連携イニシアチブ「10xチーム」を正式に開始しました。このプログラムは、大規模モデルの専門分野における深い応用を探求するために、各業界のトップエキスパートを募集することを目的としています。深い業界知識と最先端のAIを統合することで、MiniMaxは汎用から専門的なシナリオへと大規模モデルの生産性を拡大し、最終的に業界の効率に「10倍の増加」をもたらすことを目指しています。業界の認知価値を検証し、マルチモーダルの中核リソースを開放す
 韓国、国家AI計算センターの起工式を実施、2.5兆ウォンを投資し2028年の完成を目指す
韓国のアウトレッツ、EtNewsの報道によると、全羅南道順天のソラーシティデータセンターパークで、8月3日に韓国AI計算センター(KOACC)の起工式が行われた。総投資額2.5兆ウォン(約118億3800万元)を背景に、この施設は2028年の運用開始を目指しており、これまでに韓国がAIインフラに対して行った国家投資の中で最も大規模なものの一つとなっている。プロジェクトの株式配分は、政府と企業の深い連携を推進する戦略的な取り組みを示している。サムスンSDSが30%の株式を持つ最大株主として主導し

2026年版 宿題や試験対策に最適な最新AI学習ツール!XIX.AIは、学生の生産性を高め、宿題の完了を効率化し、実際の試験で好成績を収めるのに役立つ、画期的な高評価ツールを厳選して紹介しています。 無料版と有料版の比較、詳細なランキング、そしてAIの力を最大限に引き出すためにぜひ試すべきツールをご紹介します。今すぐチェックしましょう!
10 ツール
xix.ai

2026年版 ソングライター、フッククリエイター、多言語コンテンツ制作チームのための最新・最高のAIボーカルデモツール!XIX.AIは、厳格な実地テストを経て、業界に革新をもたらす強力なツールを厳選し、高評価のランキングリストを作成しました。 無料版と有料版の詳細な比較データ、包括的なランキング、そして創作効率を高め、創造力を最大限に引き出すためにぜひ試すべきツールが満載です。今すぐチェックして、あらゆるコンテンツ制作ニーズに最適なツールを見つけましょう!
9 ツール
xix.ai

2026年版 中小企業向け最新・最高評価のAI競合分析ツール!XIX.AIは、実環境での厳格なテストと詳細なランキングに基づき、毎週更新される、極めて強力で業界に革命をもたらすツールを厳選しました。無料版と有料版の包括的な比較も掲載されており、生産性を向上させ、競争優位性をもたらす「ぜひ試すべき」ツールを見つけるのに役立ちます。 今すぐチェックして、あなたにぴったりのツールを見つけましょう!
9 ツール
xix.ai

2026年最新版、eコマース用アパレル向けPhotoshop AIリタッチツール、肌補正、色調統一に最適!この高評価の厳選リストは、文章作成の効率化、コンテンツ制作の簡素化、完璧な視覚結果の達成を支援する革新的なソリューションを提供しています。各ツールは週次更新ランキングを通じて実世界でテストされ、無料版と有料版の比較詳細も記載されています。XIX.AIが後援するこのガイドは、AIの優位性を最大限に引き出したい方に必見です。今すぐチェック!
10 ツール
xix.ai

2026年版:あらゆる種類のChatGPTワークフローを最適化するための、最新かつ最高評価のAIプロンプトライブラリ。XIX.AIは、最高のパフォーマンスを保証するために厳格な実環境テストを経た、強力で画期的なコレクションを厳選しました。 無料版と有料版の詳細な比較や専門家によるランキングを参考に、生産性を高め、AIの真の力を引き出す「必試」ツールを選んでください。今すぐチェックしましょう!
11 ツール
xix.ai

2026年最新版 教師、チューター、コホート型学習プログラム向けベストAIクイズビルダープラットフォーム!XIX.AIは、実世界のテストを経て正確なランキングを提供する革新的なツールの中から、高評価のリストを厳選しました。これらの必須プラットフォームは、すべての学習シナリオにおいて、作成効率の向上、コンテンツ制作の効率化、クイズ設計の簡素化を支援します。今すぐ探索して、教育におけるAIの優位性を引き出すための完璧なツールを見つけましょう!
13 ツール
xix.ai












