


 家
安全かつ段階的なロボット自動化のための実用的なモデル
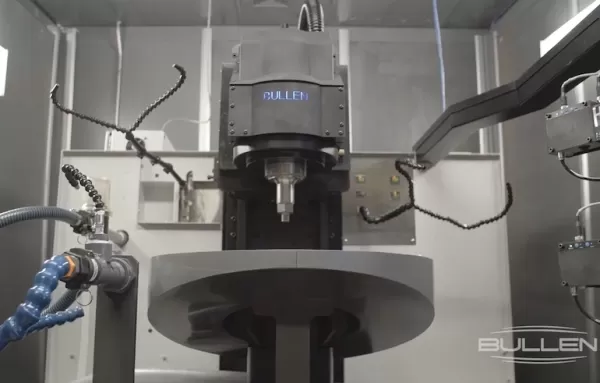
Bullen社の研究・初期イノベーション担当マネージャーによると、テストの目的は失敗を防ぐことではなく、知識を得ながら失敗を管理することにある。出典:Bullen Ultrasonics
ロボット工学において、エラーは多大なコストを伴う。
自動化プロジェクトは通常、明確な投資対効果(ROI)によって正当化される。すなわち、効率の向上、安全性と人間工学の向上、スループットの向上、あるいは既存設備からの追加生産能力の引き出しなどである。問題が発生すると、そのコストは明白になる。それは、立ち上げ期限の未達、予算超過、生産ラインの遅延、そしてビジネスケースの崩壊という形で現れる。
ミスは治具を損傷させ、生産スケジュールを乱し、深刻な場合には真の安全上の危険を引き起こす可能性があります。より一般的なのは、システムが価値を提供し始める時期を遅らせることです。自動化プロジェクトが失敗するのは、スキルや規律の欠如によるものではなく、重要な意思決定がすでに確定した後に、最も重要な知見が明らかになることが多すぎるからです。
問題は、チームが価値を誤算することではありません。ロボット工学では、他の多くの工学分野よりも、発見が遅れた場合のペナルティが厳しいという点にあります。ロボット工学を際立たせているのは、失敗による潜在的なコストだけでなく、そうしたコストが避けられなくなる時期がいかに早いかにあります。
ロボットシステムはリスクを初期段階に集中させます。セルが稼働開始し、治具が製作され、動作経路が検証され、サイクルタイムが確定し、安全システムが認証されると、変更は日常的なエンジニアリング作業ではなく、業務を混乱させる出来事となります。些細な調整でさえ、治具のスケジュール、サプライヤーとの契約、生産計画に波及する可能性があります。
この「ロックイン」は、学習が許容できる時期を根本的に変えてしまう。その結果、多くの自動化プログラムは立ち上げ当初、脆弱に感じられる。システムが綿密に仕様策定、設計、構築、テスト、導入された後であっても、最も重要な学びは、稼働して初めて得られることが多い。
その時点で、学習曲線は終わっていない。むしろ、変更にかかるコストが高くなり、実際の運用に深刻な影響を及ぼす段階へと移行しているのだ。この段階でのシステム障害、長引くデバッグ作業、金型の再加工は、プロジェクトが当初目指していたROIを直接脅かすことになる。
この脆弱性は、より根深い根本的な問題を指し示しています。
核心的な問題:ロボティクスはリスクを早期に固定化してしまう
自動化の失敗の多くは、実行上の失敗ではありません。それは学習の失敗なのです。
チームは、可動範囲、積載量、慣性、部品のばらつき、把持マージン、シーケンス、およびリカバリ動作について、合理的な仮定を立てます。個々に見れば、これらの仮定は通常、妥当に見えます。しかし、実際のロボットセル内で総合的に見ると、それらは予期せぬ形で相互作用する可能性があります。
問題は能力ではありません。タイミングなのです。
こうした仮定の多くは、ロボットが実際の治具や部品、生産上の制約と関わり始める、統合や試運転の最終段階になるまで徹底的に検証されない。
その時点で、衝突は単なる不便以上の事態を引き起こします。高価なエンド・オブ・アーム・ツール(EOAT)を破損させ、リードタイムの長い部品を破壊し、製造スケジュールを数週間から数ヶ月遅らせる可能性があります。些細な発見でさえ、ダウンタイム、急ごしらえの回避策、機器の損傷、あるいは安全マージンの低下へと連鎖する恐れがあります。
ロボット工学において「遅すぎる学習」が主な失敗要因である場合、その防止は「完璧な実行」よりも「いつ学習が行われるか」にかかっています。真の効果を発揮するのは、高価なツールやリードタイムの長い部品が危険にさらされる前に、早期に学習を行うことです。
ロボット工学における「Fail Fast」の意味
ここで、「Fail Fast(早期失敗)」という概念がしばしば誤解される。
ソフトウェアの世界では、「早く失敗する」とは通常、迅速なデプロイと本番環境での反復開発を意味します。しかし、ロボット工学ではそのようなやり方は通用しません。ロボットを治具に衝突させたり、稼働中の生産ラインで積載限界を確かめたりするような実験はできないからです。
ロボティクスにおける「Fail Fast」の意味は、これとは全く異なるものです。それは、物理的なシステムが確定する前に、不確実性を表面化させることを意味します。つまり、影響がまだ小さく、範囲が限定され、元に戻せるうちに、何が機能しないかを発見することを意味します。
失敗が生産的か破壊的かは、意図ではなくタイミングによって決まります。その学習は、最終的な金型製作、検証済みのサイクルタイム、固定化された安全システムの前の段階で発生しなければなりません。
ロボット工学において学習が遅れてしまうと、それはダウンタイム、手直し、治具の破損、安全上のリスクとして現れます。また、立ち上げの遅延、顧客への約束の不履行、ROIに直接影響するコスト超過としても現れます。学習が早期に行われると、より優れた設計とスムーズな立ち上げにつながります。
「迅速な失敗」とは、決定が固まり、結果が深刻化する前に、適応する時間がまだある段階で、意図的に学びを得ることを意味する。
なぜロボット工学における失敗は「小規模かつ安全」でなければならないのか
早期の失敗は不可欠ですが、それだけでは不十分です。ロボット工学において、早期の失敗は厳密に管理されなければなりません。早期の失敗が必要であることを受け入れたら、次の課題はそれをどう管理するかです。
デジタルシステムとは異なり、ロボットの失敗には限界があります。高重量の部品を落下させたり、エンドエフェクタを治具に衝突させたり、稼働中の生産設備で復旧ロジックをテストしたりして、「何が起こるか」をただ観察するわけにはいきません。初期の実験は、設計によって制約されなければなりません。
ここで重要になるのが、「小規模な失敗」と「安全な失敗」です。「小規模な失敗」とは、低コストで簡単に交換可能なテスト用資産を使用することを意味します。何か問題が発生した際(必ず発生します)のコストは、数週間や設備投資ではなく、数時間や数ドル単位で済むようにするのです。
「小規模な失敗」とは、究極的には潜在的な大惨事の規模を縮小することです。複雑なロボットシステム、特に高度なEOAT(エンドエフェクタ)を備えたシステムでは、クラッシュは壊滅的な結果をもたらす可能性があります。エンドエフェクタには、高価な市販部品と、熱処理や精密研削を必要とする特注の合金鋼部品が組み合わされていることがよくあります。これらの部品の多くはリードタイムが長く、交換コストも高額です。
生産用治具が関与するたった1回のクラッシュでも、スケジュールがリセットされ、予算が膨らみ、納期の約束が危うくなる可能性があります。対照的に、ロボットの初期プログラミング段階で代替EOATを3Dプリントや製造することで、チームは「小さな失敗」を許容し、多大な損害を被る代わりに、低コストの失敗から学ぶことができます。
「フェイルセーフ」とは、実験を稼働中の生産システムから意図的に隔離し、ミスが実際の損害へと波及しないようにすることを意味します。これには、代替形状の採用、オフラインプログラミング、制御されたティーチングモード、および物理的または論理的に分離されたテスト環境の使用が含まれます。
実験を開始する前に、安全システム、インターロック、および運用境界を確立する必要があります。その目的は、学習の速度を落とすことではなく、エラーがテスト環境で吸収され、人員の危険、設備の損傷、または生産スケジュールの混乱を招かないようにすることです。
これは単なる文化的な言葉や混沌への寛容さではありません。これは制御戦略なのです。目標は失敗を避けることではなく、失敗を封じ込めることで、学習コストを低く抑え、安全を確保することにあります。
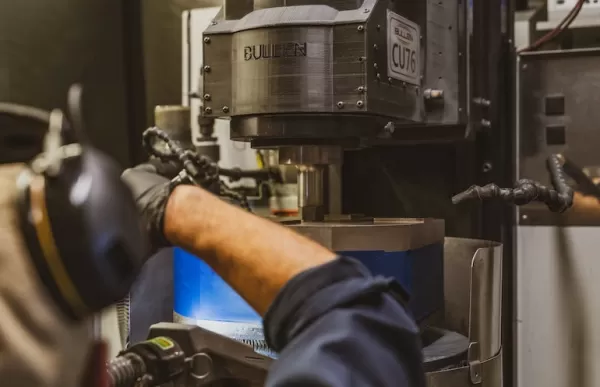
Bullen Ultrasonics社の精密機械。
学習を早期化する3つのツール
学習を早期化するには、単なる意図だけでは不十分です。リスクが複合化する前に、その兆候を明らかにする具体的な検証ツールが必要です。実際、効果的なロボティクスプログラムでは、リスクが蓄積する前に、特定の検証メカニズムを用いて様々な種類のリスクを早期に特定しています。単一のツールでは不十分です。これらの手法を多層的に組み合わせることで初めて、学習は前進するのです。
1. ソフトウェアシミュレーション
シミュレーションは、発見が遅れることに対する最初の防衛線です。
シミュレーションは、ロボットが実世界で動くはるか以前に、可動範囲、動作経路、シーケンス、および衝突範囲を検証します。優れたシミュレーションは、次のような根本的な問いに対する早期の回答を迫ります。ロボットは必要なすべての位置に到達できるか?避けられない特異点は存在するか?シーケンスによって衝突や不自然な移行が生じないか?サイクルタイムの目標は現実的か?
シミュレーションは実機試験に取って代わるものではありませんが、予防可能な予期せぬ事態のカテゴリーそのものを排除します。明らかな不具合は、試運転当日の緊急事態となるのではなく、設計段階での早期調整事項となります。
しかし、幾何学や運動だけでは、物理的な相互作用を捉えることはできません。
2. 印刷された物理的代替モデル
多くの重要な挙動は、物理的な相互作用を通じてのみ明らかになります。
把持の信頼性、クリアランス、ハンドオフ、コンプライアンス、および回復動作は、現実ではソフトウェア上とは異なる挙動を示すことがよくあります。3Dプリントや製造された代替部品を使用することで、チームはこれらの挙動を安全に検証できます。これらは、実際の部品に伴うコストやリスクを負うことなく、形状を再現します。
チームは、生産用治具を危険にさらすことなく、把持戦略のテスト、位置ずれ許容度の観察、および回復動作の検証を行うことができます。また、代替部品により「もし~なら」という仮定のテストも実践可能になります。不適切な配置、予期せぬ干渉、あるいはハンドオフの失敗などを、偶然発見するのではなく、意図的に検証することができるのです。
同様に重要なのは、適切に設計された代替治具が並行作業を可能にする点です。多くのプロジェクトでは、製造リードタイムが長いため、最終的なエンドオブアームツール(EOAT)がクリティカルパス上の項目となります。治具の納入が遅れると、ロボットの統合やティーチングも遅れることがよくあります。
代替EOATを3Dプリントすることで、統合作業を金型製作と並行して進めることが可能になります。リードタイムの長い部品がまだ製造中である間にも、ロボットのパスティーチング、シーケンスのデバッグ、プロセス変動の測定、そしてヒューマンマシンインタラクション(HMI)ワークフローの正確性と使いやすさの検証を行うことができます。これにより、デバッグ作業をスケジュール上前倒しでき、プロジェクト全体のタイムラインを停滞させることなく、迅速な失敗検証が可能になります。
代替EOATは形状や相互作用を再現できますが、負荷がかかった状態での動的挙動を明らかにすることはできません。
3. 質量等価試験
質量と慣性が加わって初めて顕在化するリスクもあります。
加速度の限界、制動挙動、把持余裕、および動的安定性は、軽量な代替モデルでは検証できません。質量等価試験は、高価な部品や金型を露出させることなく、重量と重心を一致させることで、そのギャップを埋めます。
このアプローチにより、動作プロファイルが現実的かどうか、負荷下での把持力が十分かどうか、そして急激な始動、停止、および移行時にシステムが予測通りに動作するかどうかを評価します。また、開発の後半で発見された問題によってスループットやROIが損なわれる前に、サイクルタイムの想定を早期に検証することも可能になります。同様に重要なのは、変更がまだ実行可能な段階で、タスクの順序を見直したり、作業を再配分したり、セルの特定の部分を再設計したりする余地が生まれることです。
こうした課題を早期に発見することで、高価な資産を保護し、後期段階での変更がコスト高になったり非現実的になったりする前に、当初のROIを維持することができます。
安全性は妥協できない
逆説的ですが、早期の失敗が有効なのは、安全規律が最も厳格に守られている場合に限られます。
「迅速な失敗」の原則は、設計検証には適用されますが、稼働中の生産現場には適用されません。ロボットプログラムにおいては、実験と運用との間に厳格な境界を維持しなければなりません。これは、制御されたティーチングモード、オフラインプログラミング、正式なハザード分析、検証済みの安全インターロック、およびテスト環境と稼働中の生産エリアの明確な分離を意味します。
スピードと安全性の間に許容できるトレードオフは存在しません。早期の学習はリスクを低減するものであって、新たなリスクをもたらすものであってはなりません。「早期の失敗」と「手抜き」を混同するチームは、本来なら完全に回避できたはずのインシデント、監査、是正措置によってプロジェクトの進行を遅らせてしまうことになります。
強固な安全対策は、学習の制約ではありません。それこそが早期の学習を可能にするのです。
「早く失敗する」べきでない場合
堅固な安全規律があっても、すべてのシステムや局面が実験に適しているわけではありません。制御されていない失敗が危険であるのと同様に、制御されていない実験は多大なコストを伴います。
安全性を十分に確保できない場合、仮説が曖昧または不十分に定義されている場合、あるいは提案された変更が安定し実績のあるシステムを脅かす場合は、「早めの失敗」アプローチを一時停止すべきです。検証済みの本番環境資産を保護することは、時に最もROIの高い決断となります。
自制心はエンジニアリングの中核となるスキルである。成熟したチームは、規律ある実験と規律ある安定性が対立するものではないことを理解している。これらは、システムのライフサイクルの異なる段階で用いられる、互いに補完し合うツールなのである。
ロボット工学が「早めの失敗」から恩恵を受ける理由
実験が規律あるものである場合、ロボットの予測可能な挙動は、欠点ではなく利点となります。
ロボットは一貫した動作をします。動作を正確に繰り返します。その再現性により、チームは変数を特定し、データを信頼し、早期に学習が得られれば迅速に収束させることができます。小さな変更が観察可能な結果を生み出します。パターンが浮かび上がります。意思決定は仮定に基づくものではなく、証拠に基づいたものになります。
ここで、早期の学習が技術的な規律を直接的な財務成果へと転換する。学習が遅れると、特にスケジュールが遅延し、最適ではないアプローチが固定化されてしまうと、この利点は無駄になってしまう。その負債は、ローンチからかなり経ってから、高い運用コスト、継続的な保守負担、そして当初のビジネスケースに比べて失われた能力として現れる。対照的に、早期の学習は、変更がまだ低コストである間に柔軟性を維持することで、その利点を増幅させる。
コストのかかる「遅すぎる失敗」を避けるために、早い段階で迅速に失敗せよ
信頼性の高いロボットシステムは、失敗そのものを回避するわけではありません。それらは「遅れて」起こる失敗を回避するのです。
意図的かつ安全に早期に失敗することで、チームは試運転段階で学びを完了させ、本番環境へのリスク流入を防ぐことができます。このアプローチは、設備投資を保護し、スケジュールを維持し、ROIを確保し、小さな未知の要因がプロジェクトの大失敗へと発展するのを防ぎます。
リスクが初期段階で集中する分野では、学習も同様に初期段階で集中的に行わなければなりません。ロボット工学におけるミスによる真のコストは、失敗そのものではありません。それは、変更が最も困難で、その影響が最大となる「手遅れ」になってから、その失敗に気づくことなのです。
著者について
エリック・ノートンは、独自の超音波およびレーザー技術を駆使して、先端セラミックス、ガラス、特殊材料の精密加工を行うグローバルリーダーであるBullen Ultrasonicsの研究・初期イノベーションマネージャーです。同職において、彼は超音波加工、レーザー微細加工、自動化、および精密製造の未来を推進するための、同社のイノベーション戦略と研究イニシアチブを率いています。
Bullenでの15年間にわたり、エリックは画期的な技術の開発、新機能のパイロット運用、そして長期的な技術投資と顧客・市場のニーズとの整合化を担う専任の研究開発部門を構築し、現在その統括を務めています。
関連記事
 米国の株式市場が歴史的なマイルストーンに到達、AIと航空宇宙の巨人が1兆ドル規模のデビューに向けて準備を進める
エロン・マスク、サム・アルトマン、ダリオ・アモダイというテクノロジー業界の三巨頭が、それぞれの事業で初公開株式発行(IPO)に向けて進んでいる。スペースX、OpenAI、Anthropicという業界の巨人3社が1兆ドル規模の企業価値に近づき、上場準備を進める中、2026年は米国史上、新規株式発行が最も重要な年となる見込みだ。この歴史的な資金増強は世界の金融の注目を集めており、公的市場がこのような規模の資金を吸収する能力に対する重要なストレステストとなっている。これらの主要な資金調達が一斉に開始
スウェーデンのAIスタートアップ「Lovable」が主要な資金調達ラウンド終了後、132億ドルの評価額を達成
AI駆動のコーディングツールが注目を集める中、スウェーデンのスタートアップ企業Lovableは大型の資金調達ラウンドを獲得した。同社は30億ドルの調達を目指しており、これにより評価額が昨年12月に記録された66億ドルの倍となる132億ドルに達する可能性がある。この投資をリードするのはMenlo Venturesと見られている。Lovableの魅力は、複雑なコーディングスキルを不要とし、ソフトウェア作成を簡素化する中核の「ヴァイブコーディング」技術に由来する。ユーザーは自然言語で要件を記述するだ
Google、Geminiへの焦点がユーザー制御へシフトする中で、Remy AIエージェントをテスト
『Business Insider』によると、GoogleはGemini向けの新しいAIパーソナルエージェント「Remy」をテスト中である。このツールはユーザーに代わってタスクを実行することを目的としており、業務フローと日常のルーチンの両方を効率化する。現在、RemyはGeminiアプリケーションの社内限定版においてテストが行われている。この報道は社内文書と、プロジェクトに精通した2人の人物へのインタビューを引用している。社内資料では、Remyを「24時間365日のパーソナルエージェント」と位
関連特集おすすめ
SEO
 検索戦略に最適なAI SERP分析ツール
2026年版、検索戦略に最適な高評価のAI SERP分析ツールは、XIX.AIが実環境での厳格なテストを経て厳選し、毎週ランキングを更新しています。これらの強力なツールを活用すれば、隠れた最適化の機会を発見し、コンテンツのパフォーマンスを向上させ、検索分野で競争優位性を獲得することができます。今すぐ、検索戦略を強化するのに最適なツールを見つけてください。今すぐチェック!
 13 ツール
 xix.ai
データ分析
SaaSおよびEコマースチーム向けのKPIモニタリングにおけるベストなAI異常検知ツール
2026年最新版・最高評価のAI異常検知ツール【SaaSおよびEコマースチーム向けKPIモニタリング】!XIX.AIは、厳格な実世界テストと週次更新のランキングに基づき、革新的な強力なコレクションを厳選しました。生産性を向上させ、AIの優位性を引き出すために必須のソリューションを見極めるのに役立つ、無料版と有料版の詳細な比較インサイトが見つかります。今すぐチェックしましょう!
10 ツール
xix.ai
書き込み
長文SEO記事に最適なAIアウトライン生成ツール
XIX.AIが厳選した、2026年最新のロングフォームSEO記事向け高評価AIアウトライン生成ツール。これらの強力なツールは、高品質なコンテンツを迅速に作成するための画期的な支援を提供し、執筆効率を大幅に向上させます。 無料版と有料版の比較、実地テスト、詳細なランキングを参考に、ご自身のニーズに合った「ぜひ試すべき」ツールを見つけてください。今すぐチェックして、AIの力を最大限に活用しましょう。
8 ツール
xix.ai
教育と学習
宿題や試験対策に役立つAI学習ツール
2026年版 宿題や試験対策に最適な最新AI学習ツール!XIX.AIは、学生の生産性を高め、宿題の完了を効率化し、実際の試験で好成績を収めるのに役立つ、画期的な高評価ツールを厳選して紹介しています。 無料版と有料版の比較、詳細なランキング、そしてAIの力を最大限に引き出すためにぜひ試すべきツールをご紹介します。今すぐチェックしましょう!
10 ツール
xix.ai
作曲
ソングライター向けAIボーカルデモツール:フック、トップライン、多言語のドラフトセッション
2026年版 ソングライター、フッククリエイター、多言語コンテンツ制作チームのための最新・最高のAIボーカルデモツール!XIX.AIは、厳格な実地テストを経て、業界に革新をもたらす強力なツールを厳選し、高評価のランキングリストを作成しました。 無料版と有料版の詳細な比較データ、包括的なランキング、そして創作効率を高め、創造力を最大限に引き出すためにぜひ試すべきツールが満載です。今すぐチェックして、あらゆるコンテンツ制作ニーズに最適なツールを見つけましょう!
9 ツール
xix.ai
仕事
中小企業に最適なAI競合分析ツール
2026年版 中小企業向け最新・最高評価のAI競合分析ツール!XIX.AIは、実環境での厳格なテストと詳細なランキングに基づき、毎週更新される、極めて強力で業界に革命をもたらすツールを厳選しました。無料版と有料版の包括的な比較も掲載されており、生産性を向上させ、競争優位性をもたらす「ぜひ試すべき」ツールを見つけるのに役立ちます。 今すぐチェックして、あなたにぴったりのツールを見つけましょう!
9 ツール
xix.ai

 コメント (1)
0/500
![JohnAllen]()
So the goal of testing is to 'manage failure' while learning? That sounds like a great way to justify sloppy engineering 🤔. In robotics, a single error can total a whole production line, so 'incremental automation' better come with a really good insurance policy.
Bullen社の研究・初期イノベーション担当マネージャーによると、テストの目的は失敗を防ぐことではなく、知識を得ながら失敗を管理することにある。出典:Bullen Ultrasonics
ロボット工学において、エラーは多大なコストを伴う。
自動化プロジェクトは通常、明確な投資対効果(ROI)によって正当化される。すなわち、効率の向上、安全性と人間工学の向上、スループットの向上、あるいは既存設備からの追加生産能力の引き出しなどである。問題が発生すると、そのコストは明白になる。それは、立ち上げ期限の未達、予算超過、生産ラインの遅延、そしてビジネスケースの崩壊という形で現れる。
ミスは治具を損傷させ、生産スケジュールを乱し、深刻な場合には真の安全上の危険を引き起こす可能性があります。より一般的なのは、システムが価値を提供し始める時期を遅らせることです。自動化プロジェクトが失敗するのは、スキルや規律の欠如によるものではなく、重要な意思決定がすでに確定した後に、最も重要な知見が明らかになることが多すぎるからです。
問題は、チームが価値を誤算することではありません。ロボット工学では、他の多くの工学分野よりも、発見が遅れた場合のペナルティが厳しいという点にあります。ロボット工学を際立たせているのは、失敗による潜在的なコストだけでなく、そうしたコストが避けられなくなる時期がいかに早いかにあります。
ロボットシステムはリスクを初期段階に集中させます。セルが稼働開始し、治具が製作され、動作経路が検証され、サイクルタイムが確定し、安全システムが認証されると、変更は日常的なエンジニアリング作業ではなく、業務を混乱させる出来事となります。些細な調整でさえ、治具のスケジュール、サプライヤーとの契約、生産計画に波及する可能性があります。
この「ロックイン」は、学習が許容できる時期を根本的に変えてしまう。その結果、多くの自動化プログラムは立ち上げ当初、脆弱に感じられる。システムが綿密に仕様策定、設計、構築、テスト、導入された後であっても、最も重要な学びは、稼働して初めて得られることが多い。
その時点で、学習曲線は終わっていない。むしろ、変更にかかるコストが高くなり、実際の運用に深刻な影響を及ぼす段階へと移行しているのだ。この段階でのシステム障害、長引くデバッグ作業、金型の再加工は、プロジェクトが当初目指していたROIを直接脅かすことになる。
この脆弱性は、より根深い根本的な問題を指し示しています。
核心的な問題:ロボティクスはリスクを早期に固定化してしまう
自動化の失敗の多くは、実行上の失敗ではありません。それは学習の失敗なのです。
チームは、可動範囲、積載量、慣性、部品のばらつき、把持マージン、シーケンス、およびリカバリ動作について、合理的な仮定を立てます。個々に見れば、これらの仮定は通常、妥当に見えます。しかし、実際のロボットセル内で総合的に見ると、それらは予期せぬ形で相互作用する可能性があります。
問題は能力ではありません。タイミングなのです。
こうした仮定の多くは、ロボットが実際の治具や部品、生産上の制約と関わり始める、統合や試運転の最終段階になるまで徹底的に検証されない。
その時点で、衝突は単なる不便以上の事態を引き起こします。高価なエンド・オブ・アーム・ツール(EOAT)を破損させ、リードタイムの長い部品を破壊し、製造スケジュールを数週間から数ヶ月遅らせる可能性があります。些細な発見でさえ、ダウンタイム、急ごしらえの回避策、機器の損傷、あるいは安全マージンの低下へと連鎖する恐れがあります。
ロボット工学において「遅すぎる学習」が主な失敗要因である場合、その防止は「完璧な実行」よりも「いつ学習が行われるか」にかかっています。真の効果を発揮するのは、高価なツールやリードタイムの長い部品が危険にさらされる前に、早期に学習を行うことです。
ロボット工学における「Fail Fast」の意味
ここで、「Fail Fast(早期失敗)」という概念がしばしば誤解される。
ソフトウェアの世界では、「早く失敗する」とは通常、迅速なデプロイと本番環境での反復開発を意味します。しかし、ロボット工学ではそのようなやり方は通用しません。ロボットを治具に衝突させたり、稼働中の生産ラインで積載限界を確かめたりするような実験はできないからです。
ロボティクスにおける「Fail Fast」の意味は、これとは全く異なるものです。それは、物理的なシステムが確定する前に、不確実性を表面化させることを意味します。つまり、影響がまだ小さく、範囲が限定され、元に戻せるうちに、何が機能しないかを発見することを意味します。
失敗が生産的か破壊的かは、意図ではなくタイミングによって決まります。その学習は、最終的な金型製作、検証済みのサイクルタイム、固定化された安全システムの前の段階で発生しなければなりません。
ロボット工学において学習が遅れてしまうと、それはダウンタイム、手直し、治具の破損、安全上のリスクとして現れます。また、立ち上げの遅延、顧客への約束の不履行、ROIに直接影響するコスト超過としても現れます。学習が早期に行われると、より優れた設計とスムーズな立ち上げにつながります。
「迅速な失敗」とは、決定が固まり、結果が深刻化する前に、適応する時間がまだある段階で、意図的に学びを得ることを意味する。
なぜロボット工学における失敗は「小規模かつ安全」でなければならないのか
早期の失敗は不可欠ですが、それだけでは不十分です。ロボット工学において、早期の失敗は厳密に管理されなければなりません。早期の失敗が必要であることを受け入れたら、次の課題はそれをどう管理するかです。
デジタルシステムとは異なり、ロボットの失敗には限界があります。高重量の部品を落下させたり、エンドエフェクタを治具に衝突させたり、稼働中の生産設備で復旧ロジックをテストしたりして、「何が起こるか」をただ観察するわけにはいきません。初期の実験は、設計によって制約されなければなりません。
ここで重要になるのが、「小規模な失敗」と「安全な失敗」です。「小規模な失敗」とは、低コストで簡単に交換可能なテスト用資産を使用することを意味します。何か問題が発生した際(必ず発生します)のコストは、数週間や設備投資ではなく、数時間や数ドル単位で済むようにするのです。
「小規模な失敗」とは、究極的には潜在的な大惨事の規模を縮小することです。複雑なロボットシステム、特に高度なEOAT(エンドエフェクタ)を備えたシステムでは、クラッシュは壊滅的な結果をもたらす可能性があります。エンドエフェクタには、高価な市販部品と、熱処理や精密研削を必要とする特注の合金鋼部品が組み合わされていることがよくあります。これらの部品の多くはリードタイムが長く、交換コストも高額です。
生産用治具が関与するたった1回のクラッシュでも、スケジュールがリセットされ、予算が膨らみ、納期の約束が危うくなる可能性があります。対照的に、ロボットの初期プログラミング段階で代替EOATを3Dプリントや製造することで、チームは「小さな失敗」を許容し、多大な損害を被る代わりに、低コストの失敗から学ぶことができます。
「フェイルセーフ」とは、実験を稼働中の生産システムから意図的に隔離し、ミスが実際の損害へと波及しないようにすることを意味します。これには、代替形状の採用、オフラインプログラミング、制御されたティーチングモード、および物理的または論理的に分離されたテスト環境の使用が含まれます。
実験を開始する前に、安全システム、インターロック、および運用境界を確立する必要があります。その目的は、学習の速度を落とすことではなく、エラーがテスト環境で吸収され、人員の危険、設備の損傷、または生産スケジュールの混乱を招かないようにすることです。
これは単なる文化的な言葉や混沌への寛容さではありません。これは制御戦略なのです。目標は失敗を避けることではなく、失敗を封じ込めることで、学習コストを低く抑え、安全を確保することにあります。
Bullen Ultrasonics社の精密機械。
学習を早期化する3つのツール
学習を早期化するには、単なる意図だけでは不十分です。リスクが複合化する前に、その兆候を明らかにする具体的な検証ツールが必要です。実際、効果的なロボティクスプログラムでは、リスクが蓄積する前に、特定の検証メカニズムを用いて様々な種類のリスクを早期に特定しています。単一のツールでは不十分です。これらの手法を多層的に組み合わせることで初めて、学習は前進するのです。
1. ソフトウェアシミュレーション
シミュレーションは、発見が遅れることに対する最初の防衛線です。
シミュレーションは、ロボットが実世界で動くはるか以前に、可動範囲、動作経路、シーケンス、および衝突範囲を検証します。優れたシミュレーションは、次のような根本的な問いに対する早期の回答を迫ります。ロボットは必要なすべての位置に到達できるか?避けられない特異点は存在するか?シーケンスによって衝突や不自然な移行が生じないか?サイクルタイムの目標は現実的か?
シミュレーションは実機試験に取って代わるものではありませんが、予防可能な予期せぬ事態のカテゴリーそのものを排除します。明らかな不具合は、試運転当日の緊急事態となるのではなく、設計段階での早期調整事項となります。
しかし、幾何学や運動だけでは、物理的な相互作用を捉えることはできません。
2. 印刷された物理的代替モデル
多くの重要な挙動は、物理的な相互作用を通じてのみ明らかになります。
把持の信頼性、クリアランス、ハンドオフ、コンプライアンス、および回復動作は、現実ではソフトウェア上とは異なる挙動を示すことがよくあります。3Dプリントや製造された代替部品を使用することで、チームはこれらの挙動を安全に検証できます。これらは、実際の部品に伴うコストやリスクを負うことなく、形状を再現します。
チームは、生産用治具を危険にさらすことなく、把持戦略のテスト、位置ずれ許容度の観察、および回復動作の検証を行うことができます。また、代替部品により「もし~なら」という仮定のテストも実践可能になります。不適切な配置、予期せぬ干渉、あるいはハンドオフの失敗などを、偶然発見するのではなく、意図的に検証することができるのです。
同様に重要なのは、適切に設計された代替治具が並行作業を可能にする点です。多くのプロジェクトでは、製造リードタイムが長いため、最終的なエンドオブアームツール(EOAT)がクリティカルパス上の項目となります。治具の納入が遅れると、ロボットの統合やティーチングも遅れることがよくあります。
代替EOATを3Dプリントすることで、統合作業を金型製作と並行して進めることが可能になります。リードタイムの長い部品がまだ製造中である間にも、ロボットのパスティーチング、シーケンスのデバッグ、プロセス変動の測定、そしてヒューマンマシンインタラクション(HMI)ワークフローの正確性と使いやすさの検証を行うことができます。これにより、デバッグ作業をスケジュール上前倒しでき、プロジェクト全体のタイムラインを停滞させることなく、迅速な失敗検証が可能になります。
代替EOATは形状や相互作用を再現できますが、負荷がかかった状態での動的挙動を明らかにすることはできません。
3. 質量等価試験
質量と慣性が加わって初めて顕在化するリスクもあります。
加速度の限界、制動挙動、把持余裕、および動的安定性は、軽量な代替モデルでは検証できません。質量等価試験は、高価な部品や金型を露出させることなく、重量と重心を一致させることで、そのギャップを埋めます。
このアプローチにより、動作プロファイルが現実的かどうか、負荷下での把持力が十分かどうか、そして急激な始動、停止、および移行時にシステムが予測通りに動作するかどうかを評価します。また、開発の後半で発見された問題によってスループットやROIが損なわれる前に、サイクルタイムの想定を早期に検証することも可能になります。同様に重要なのは、変更がまだ実行可能な段階で、タスクの順序を見直したり、作業を再配分したり、セルの特定の部分を再設計したりする余地が生まれることです。
こうした課題を早期に発見することで、高価な資産を保護し、後期段階での変更がコスト高になったり非現実的になったりする前に、当初のROIを維持することができます。
安全性は妥協できない
逆説的ですが、早期の失敗が有効なのは、安全規律が最も厳格に守られている場合に限られます。
「迅速な失敗」の原則は、設計検証には適用されますが、稼働中の生産現場には適用されません。ロボットプログラムにおいては、実験と運用との間に厳格な境界を維持しなければなりません。これは、制御されたティーチングモード、オフラインプログラミング、正式なハザード分析、検証済みの安全インターロック、およびテスト環境と稼働中の生産エリアの明確な分離を意味します。
スピードと安全性の間に許容できるトレードオフは存在しません。早期の学習はリスクを低減するものであって、新たなリスクをもたらすものであってはなりません。「早期の失敗」と「手抜き」を混同するチームは、本来なら完全に回避できたはずのインシデント、監査、是正措置によってプロジェクトの進行を遅らせてしまうことになります。
強固な安全対策は、学習の制約ではありません。それこそが早期の学習を可能にするのです。
「早く失敗する」べきでない場合
堅固な安全規律があっても、すべてのシステムや局面が実験に適しているわけではありません。制御されていない失敗が危険であるのと同様に、制御されていない実験は多大なコストを伴います。
安全性を十分に確保できない場合、仮説が曖昧または不十分に定義されている場合、あるいは提案された変更が安定し実績のあるシステムを脅かす場合は、「早めの失敗」アプローチを一時停止すべきです。検証済みの本番環境資産を保護することは、時に最もROIの高い決断となります。
自制心はエンジニアリングの中核となるスキルである。成熟したチームは、規律ある実験と規律ある安定性が対立するものではないことを理解している。これらは、システムのライフサイクルの異なる段階で用いられる、互いに補完し合うツールなのである。
ロボット工学が「早めの失敗」から恩恵を受ける理由
実験が規律あるものである場合、ロボットの予測可能な挙動は、欠点ではなく利点となります。
ロボットは一貫した動作をします。動作を正確に繰り返します。その再現性により、チームは変数を特定し、データを信頼し、早期に学習が得られれば迅速に収束させることができます。小さな変更が観察可能な結果を生み出します。パターンが浮かび上がります。意思決定は仮定に基づくものではなく、証拠に基づいたものになります。
ここで、早期の学習が技術的な規律を直接的な財務成果へと転換する。学習が遅れると、特にスケジュールが遅延し、最適ではないアプローチが固定化されてしまうと、この利点は無駄になってしまう。その負債は、ローンチからかなり経ってから、高い運用コスト、継続的な保守負担、そして当初のビジネスケースに比べて失われた能力として現れる。対照的に、早期の学習は、変更がまだ低コストである間に柔軟性を維持することで、その利点を増幅させる。
コストのかかる「遅すぎる失敗」を避けるために、早い段階で迅速に失敗せよ
信頼性の高いロボットシステムは、失敗そのものを回避するわけではありません。それらは「遅れて」起こる失敗を回避するのです。
意図的かつ安全に早期に失敗することで、チームは試運転段階で学びを完了させ、本番環境へのリスク流入を防ぐことができます。このアプローチは、設備投資を保護し、スケジュールを維持し、ROIを確保し、小さな未知の要因がプロジェクトの大失敗へと発展するのを防ぎます。
リスクが初期段階で集中する分野では、学習も同様に初期段階で集中的に行わなければなりません。ロボット工学におけるミスによる真のコストは、失敗そのものではありません。それは、変更が最も困難で、その影響が最大となる「手遅れ」になってから、その失敗に気づくことなのです。
著者について
エリック・ノートンは、独自の超音波およびレーザー技術を駆使して、先端セラミックス、ガラス、特殊材料の精密加工を行うグローバルリーダーであるBullen Ultrasonicsの研究・初期イノベーションマネージャーです。同職において、彼は超音波加工、レーザー微細加工、自動化、および精密製造の未来を推進するための、同社のイノベーション戦略と研究イニシアチブを率いています。
Bullenでの15年間にわたり、エリックは画期的な技術の開発、新機能のパイロット運用、そして長期的な技術投資と顧客・市場のニーズとの整合化を担う専任の研究開発部門を構築し、現在その統括を務めています。








 米国の株式市場が歴史的なマイルストーンに到達、AIと航空宇宙の巨人が1兆ドル規模のデビューに向けて準備を進める
エロン・マスク、サム・アルトマン、ダリオ・アモダイというテクノロジー業界の三巨頭が、それぞれの事業で初公開株式発行(IPO)に向けて進んでいる。スペースX、OpenAI、Anthropicという業界の巨人3社が1兆ドル規模の企業価値に近づき、上場準備を進める中、2026年は米国史上、新規株式発行が最も重要な年となる見込みだ。この歴史的な資金増強は世界の金融の注目を集めており、公的市場がこのような規模の資金を吸収する能力に対する重要なストレステストとなっている。これらの主要な資金調達が一斉に開始
 スウェーデンのAIスタートアップ「Lovable」が主要な資金調達ラウンド終了後、132億ドルの評価額を達成
AI駆動のコーディングツールが注目を集める中、スウェーデンのスタートアップ企業Lovableは大型の資金調達ラウンドを獲得した。同社は30億ドルの調達を目指しており、これにより評価額が昨年12月に記録された66億ドルの倍となる132億ドルに達する可能性がある。この投資をリードするのはMenlo Venturesと見られている。Lovableの魅力は、複雑なコーディングスキルを不要とし、ソフトウェア作成を簡素化する中核の「ヴァイブコーディング」技術に由来する。ユーザーは自然言語で要件を記述するだ
Google、Geminiへの焦点がユーザー制御へシフトする中で、Remy AIエージェントをテスト
『Business Insider』によると、GoogleはGemini向けの新しいAIパーソナルエージェント「Remy」をテスト中である。このツールはユーザーに代わってタスクを実行することを目的としており、業務フローと日常のルーチンの両方を効率化する。現在、RemyはGeminiアプリケーションの社内限定版においてテストが行われている。この報道は社内文書と、プロジェクトに精通した2人の人物へのインタビューを引用している。社内資料では、Remyを「24時間365日のパーソナルエージェント」と位

2026年版、検索戦略に最適な高評価のAI SERP分析ツールは、XIX.AIが実環境での厳格なテストを経て厳選し、毎週ランキングを更新しています。これらの強力なツールを活用すれば、隠れた最適化の機会を発見し、コンテンツのパフォーマンスを向上させ、検索分野で競争優位性を獲得することができます。今すぐ、検索戦略を強化するのに最適なツールを見つけてください。今すぐチェック!
13 ツール
xix.ai

2026年最新版・最高評価のAI異常検知ツール【SaaSおよびEコマースチーム向けKPIモニタリング】!XIX.AIは、厳格な実世界テストと週次更新のランキングに基づき、革新的な強力なコレクションを厳選しました。生産性を向上させ、AIの優位性を引き出すために必須のソリューションを見極めるのに役立つ、無料版と有料版の詳細な比較インサイトが見つかります。今すぐチェックしましょう!
10 ツール
xix.ai

XIX.AIが厳選した、2026年最新のロングフォームSEO記事向け高評価AIアウトライン生成ツール。これらの強力なツールは、高品質なコンテンツを迅速に作成するための画期的な支援を提供し、執筆効率を大幅に向上させます。 無料版と有料版の比較、実地テスト、詳細なランキングを参考に、ご自身のニーズに合った「ぜひ試すべき」ツールを見つけてください。今すぐチェックして、AIの力を最大限に活用しましょう。
8 ツール
xix.ai

2026年版 宿題や試験対策に最適な最新AI学習ツール!XIX.AIは、学生の生産性を高め、宿題の完了を効率化し、実際の試験で好成績を収めるのに役立つ、画期的な高評価ツールを厳選して紹介しています。 無料版と有料版の比較、詳細なランキング、そしてAIの力を最大限に引き出すためにぜひ試すべきツールをご紹介します。今すぐチェックしましょう!
10 ツール
xix.ai

2026年版 ソングライター、フッククリエイター、多言語コンテンツ制作チームのための最新・最高のAIボーカルデモツール!XIX.AIは、厳格な実地テストを経て、業界に革新をもたらす強力なツールを厳選し、高評価のランキングリストを作成しました。 無料版と有料版の詳細な比較データ、包括的なランキング、そして創作効率を高め、創造力を最大限に引き出すためにぜひ試すべきツールが満載です。今すぐチェックして、あらゆるコンテンツ制作ニーズに最適なツールを見つけましょう!
9 ツール
xix.ai

2026年版 中小企業向け最新・最高評価のAI競合分析ツール!XIX.AIは、実環境での厳格なテストと詳細なランキングに基づき、毎週更新される、極めて強力で業界に革命をもたらすツールを厳選しました。無料版と有料版の包括的な比較も掲載されており、生産性を向上させ、競争優位性をもたらす「ぜひ試すべき」ツールを見つけるのに役立ちます。 今すぐチェックして、あなたにぴったりのツールを見つけましょう!
9 ツール
xix.ai

So the goal of testing is to 'manage failure' while learning? That sounds like a great way to justify sloppy engineering 🤔. In robotics, a single error can total a whole production line, so 'incremental automation' better come with a really good insurance policy.












