


 Lar
Um modelo prático para a automação robótica segura e incremental
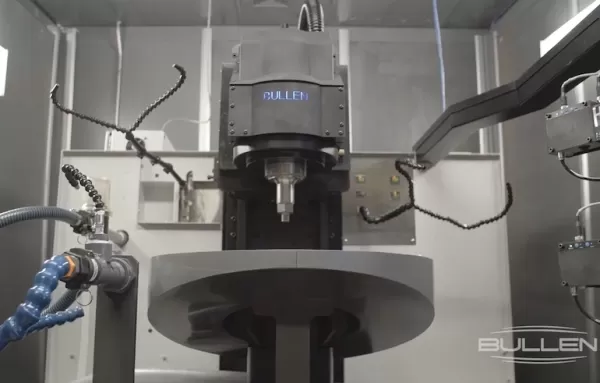
De acordo com o gerente de pesquisa e inovação inicial da Bullen, o objetivo dos testes não é evitar falhas, mas sim gerenciá-las enquanto se adquire conhecimento. Fonte: Bullen Ultrasonics
Na robótica, os erros têm um custo elevado.
Projetos de automação são normalmente justificados por um retorno sobre o investimento (ROI) claro: maior eficiência, segurança e ergonomia aprimoradas, maior rendimento ou liberação de capacidade adicional a partir de equipamentos existentes. Quando surgem problemas, o custo é tangível. Ele se manifesta como prazos de lançamento não cumpridos, estouros de orçamento, atrasos nas linhas de produção e casos de negócios comprometidos.
Erros podem danificar ferramentas, atrapalhar cronogramas de produção e, em casos graves, criar riscos reais à segurança. Mais comumente, eles atrasam o momento em que o sistema começa a gerar valor. Com muita frequência, projetos de automação fracassam não por falta de habilidade ou disciplina, mas porque as percepções mais cruciais surgem depois que as decisões-chave já foram finalizadas.
A questão não é que as equipes calculam mal o valor. É que a robótica penaliza descobertas tardias de forma mais severa do que a maioria dos campos da engenharia. O que distingue a robótica não é apenas o custo potencial da falha, mas o quão cedo esses custos se tornam inevitáveis.
Os sistemas robóticos concentram o risco logo no início. Uma vez que uma célula é comissionada, as ferramentas são fabricadas, os percursos de movimento são validados, os tempos de ciclo são fixados e os sistemas de segurança são certificados, a mudança deixa de ser uma rotina de engenharia e se torna um evento disruptivo. Mesmo pequenos ajustes podem causar um efeito cascata nos cronogramas de ferramentas, nos acordos com fornecedores e nos planos de produção.
Esse bloqueio altera fundamentalmente o momento em que o aprendizado se torna viável. Consequentemente, muitos programas de automação parecem frágeis no lançamento. Mesmo depois que um sistema é meticulosamente especificado, projetado, construído, testado e implantado, o aprendizado mais significativo muitas vezes só ocorre quando ele está operacional.
Nessa altura, a curva de aprendizagem ainda não terminou; ela mudou para uma fase em que as mudanças são mais caras e têm um impacto operacional real. Falhas, ciclos de depuração prolongados e retrabalho de ferramentas nesta fase ameaçam diretamente o ROI que o projeto pretendia proporcionar.
Essa fragilidade aponta para uma questão subjacente mais profunda.
O problema central: a robótica fixa o risco desde o início
A maioria das falhas de automação não são falhas de execução. São falhas de aprendizagem.
As equipes fazem suposições razoáveis sobre alcance, carga útil, inércia, variação de peças, margens de preensão, sequenciamento e comportamento de recuperação. Individualmente, essas suposições geralmente parecem sólidas. Coletivamente, dentro de uma célula robótica real, elas podem interagir de maneiras imprevistas.
O problema não é a competência. É o momento certo.
Muitas dessas suposições não são testadas exaustivamente até a integração ou comissionamento em estágio avançado, quando o robô já está interagindo com ferramentas reais, peças reais e restrições genuínas de produção.
Nesse ponto, as falhas causam mais do que inconveniência. Elas podem danificar ferramentas de ponta de braço (EOAT) caras, destruir componentes de longo prazo e atrasar os cronogramas de fabricação em semanas ou meses. Mesmo pequenas descobertas podem resultar em tempo de inatividade, soluções alternativas apressadas, equipamentos danificados ou margens de segurança comprometidas.
Quando o aprendizado tardio é o principal modo de falha na robótica, a prevenção depende menos da execução perfeita e mais de *quando* o aprendizado ocorre. A verdadeira vantagem vem do aprendizado antecipado, antes que ferramentas de alto valor e componentes de longo prazo sejam colocados em risco.
O que significa “falhar rápido” na robótica
É aqui que o conceito de “falhar rápido” costuma ser mal interpretado.
Em software, falhar rápido geralmente significa implantar rapidamente e iterar em produção. A robótica não pode funcionar dessa maneira. Você não faz experimentos batendo robôs em acessórios ou descobrindo limites de carga útil em uma linha de produção em operação.
Falhar rápido na robótica significa algo muito diferente. Significa forçar a incerteza a vir à tona antes que os sistemas físicos sejam finalizados. Significa descobrir o que não funciona enquanto as consequências ainda são baixas, contidas e reversíveis.
O momento certo, e não a intenção, determina se a falha é produtiva ou destrutiva. Esse aprendizado deve ocorrer antes da ferramenta final, dos tempos de ciclo validados e dos sistemas de segurança congelados.
Quando o aprendizado chega tarde na robótica, ele se manifesta como tempo de inatividade, retrabalho, danos às ferramentas e exposição à segurança. Ele também aparece como atrasos no início das operações, compromissos com clientes não cumpridos e custos excedentes que afetam diretamente o ROI. Quando o aprendizado ocorre cedo, resulta em projetos melhores e lançamentos mais tranquilos.
Falhar rápido significa aprender deliberadamente enquanto ainda há tempo para se adaptar, antes que as decisões se tornem definitivas e as consequências se agravem.
Por que o fracasso na robótica também deve ser pequeno e seguro
Falhar cedo é necessário, mas não suficiente. Na robótica, a falha precoce também deve ser rigidamente controlada. Uma vez que você aceita que a falha precoce é necessária, a próxima questão é como gerenciá-la.
Ao contrário dos sistemas digitais, as falhas robóticas não são ilimitadas. Não é possível “ver o que acontece” ao deixar cair peças de alta massa, colidir efetores finais com acessórios ou testar a lógica de recuperação em ativos de produção em operação. A experimentação precoce deve ser restringida pelo projeto.
É aqui que entram o fracasso em pequena escala e o fracasso seguro. Fracassar em pequena escala significa usar ativos de teste de baixo custo e facilmente substituíveis. Quando algo dá errado — e isso vai acontecer —, o custo é medido em horas ou dólares, não em semanas ou despesas de capital.
Falhar em pequena escala trata-se, em última análise, de reduzir a escala de uma catástrofe potencial. Em sistemas robóticos complexos, especialmente aqueles com EOAT sofisticados, as falhas podem ser devastadoras. Os efetores finais frequentemente combinam componentes caros adquiridos com peças de liga de aço fabricadas sob medida que exigem tratamento térmico e retificação de precisão. Muitos desses componentes têm prazos de entrega longos e altos custos de substituição.
Uma única falha envolvendo ferramentas de produção pode atrasar cronogramas, inflar orçamentos e comprometer compromissos de entrega. Em contrapartida, imprimir ou fabricar EOATs substitutos para a programação inicial do robô permite que as equipes falhem em pequena escala e aprendam com erros de baixo custo, em vez de incorrer em danos de alto impacto.
Falhar com segurança significa isolar deliberadamente a experimentação dos sistemas de produção ativos, para que os erros não se transformem em danos reais. Isso envolve o uso de geometrias substitutas, programação offline, modos de aprendizagem controlados e ambientes de teste separados física ou logicamente.
Sistemas de segurança, intertravamentos e limites operacionais devem ser estabelecidos antes do início da experimentação. O objetivo não é retardar o aprendizado, mas garantir que os erros sejam absorvidos pelo ambiente de teste, em vez de colocar o pessoal em risco, danificar equipamentos ou interromper os cronogramas de produção.
Isso não é apenas linguagem cultural ou tolerância ao caos. É uma estratégia de controle. O objetivo não é evitar falhas, mas contê-las para que o aprendizado continue sendo econômico e seguro.
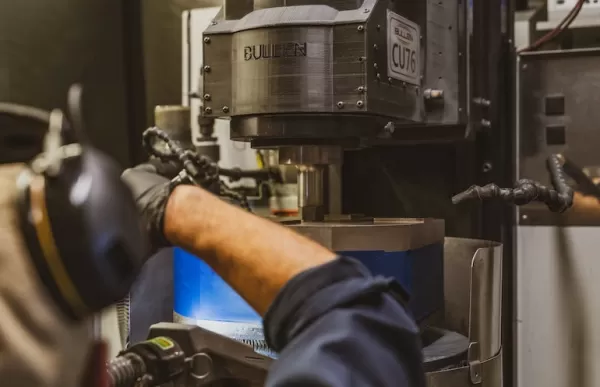
Máquinas de precisão da Bullen Ultrasonics.
Três ferramentas que antecipam a aprendizagem
Antecipar a aprendizagem requer mais do que apenas intenção. Exige ferramentas de validação específicas que identifiquem diferentes riscos antes que eles se agravem. Na prática, programas de robótica eficazes utilizam mecanismos de validação específicos para expor diferentes classes de risco precocemente, antes que esses riscos se acumulem. Nenhuma ferramenta isolada é suficiente. A aprendizagem só avança quando esses métodos são combinados.
1. Simulação de software
A simulação é a primeira linha de defesa contra descobertas tardias.
Ela valida o alcance, as trajetórias de movimento, a sequência e os limites de colisão muito antes de um robô se mover no mundo real. Uma boa simulação força respostas precoces a perguntas fundamentais: O robô consegue alcançar todas as posições necessárias? Existem singularidades inevitáveis? A sequência introduz colisões ou transições desajeitadas? As metas de tempo de ciclo são mesmo realistas?
A simulação não substitui os testes físicos, mas elimina categorias inteiras de surpresas evitáveis. Falhas óbvias se transformam em ajustes de projeto antecipados, em vez de emergências no dia da colocação em operação.
No entanto, a geometria e o movimento por si só não capturam a interação física.
2. Substitutos físicos impressos
Muitos comportamentos críticos só se revelam por meio da interação física.
A confiabilidade da preensão, folgas, transferências, conformidade e movimentos de recuperação frequentemente se comportam de maneira diferente na realidade do que no software. Peças substitutas impressas ou fabricadas permitem que as equipes explorem esses comportamentos com segurança. Elas replicam a geometria sem os custos ou riscos dos componentes reais.
As equipes podem testar estratégias de preensão, observar a tolerância ao desalinhamento e validar o comportamento de recuperação sem colocar em risco as ferramentas de produção. Os substitutos também tornam os testes de “e se” práticos. Posicionamento imperfeito, interferências inesperadas ou transferências com falha podem ser explorados deliberadamente, em vez de descobertos por acaso.
Tão importante quanto isso, ferramentas substitutas adequadamente projetadas permitem o progresso paralelo. Em muitos projetos, o EOAT final torna-se um item crítico devido aos longos prazos de fabricação. Se a fabricação das ferramentas atrasar, a integração e o treinamento do robô frequentemente também se atrasam.
Ao imprimir um EOAT substituto, a integração pode prosseguir paralelamente à fabricação das ferramentas. Os percursos do robô podem ser ensinados, as sequências depuradas, a variação do processo medida e os fluxos de trabalho de interação homem-máquina (HMI) testados quanto à correção e usabilidade enquanto os componentes de longo prazo ainda estão em produção. Isso antecipa a depuração no cronograma, permitindo a detecção rápida de falhas sem atrasar o cronograma geral do projeto.
Os substitutos abordam a geometria e a interação, mas não podem revelar o comportamento dinâmico sob carga.
3. Testes de massa equivalente
Alguns riscos só surgem quando a massa e a inércia são introduzidas.
Limites de aceleração, comportamento de frenagem, margens de aderência e estabilidade dinâmica não podem ser validados com substitutos leves. Os testes com massa equivalente preenchem essa lacuna ao igualar o peso e o centro de gravidade sem expor peças ou ferramentas de alto valor.
Essa abordagem avalia se os perfis de movimento são realistas, se as forças de aderência são suficientes sob carga e se o sistema se comporta de maneira previsível durante partidas, paradas e transições rápidas. Ela também permite que as equipes validem as premissas de tempo de ciclo antecipadamente, antes que descobertas tardias comprometam o rendimento e o ROI. Igualmente importante, ela oferece espaço para repensar a sequência de tarefas, redistribuir o trabalho ou reprojetar partes da célula enquanto as mudanças ainda são viáveis.
Identificar essas lacunas antecipadamente protege ativos caros e preserva o ROI original antes que mudanças em estágios avançados se tornem onerosas ou impraticáveis.
A segurança não é negociável
Paradoxalmente, falhar cedo só funciona quando a disciplina de segurança é mais rigorosa.
Os princípios do “falhar rápido” se aplicam à validação do projeto, não à produção em operação. Os programas robóticos devem manter limites rígidos entre experimentação e operações. Isso significa usar modos de aprendizado controlados, programação offline, análise formal de riscos, intertravamentos de segurança validados e separação clara entre ambientes de teste e áreas de produção ativas.
Não há compromisso aceitável entre velocidade e segurança. O aprendizado precoce deve reduzir o risco, não introduzi-lo. Equipes que confundem falhar rápido com atalhos irão atrasar os projetos por meio de incidentes, auditorias e ações corretivas que poderiam ter sido totalmente evitadas.
Práticas de segurança robustas não são restrições ao aprendizado. Elas possibilitam o aprendizado precoce.
Quando não falhar rápido
Mesmo com uma disciplina de segurança robusta, nem todo sistema ou momento é apropriado para experimentação. Assim como a falha descontrolada é perigosa, a experimentação descontrolada é onerosa.
Abordagens de “falhar rápido” devem ser suspensas quando a segurança não puder ser adequadamente delimitada, quando as hipóteses forem vagas ou mal definidas, ou quando as mudanças propostas ameaçarem sistemas estáveis e comprovados. Proteger um ativo de produção validado é, às vezes, a decisão com o melhor retorno sobre o investimento disponível.
A moderação é uma habilidade essencial da engenharia. Equipes maduras entendem que experimentação disciplinada e estabilidade disciplinada não são opostas. São ferramentas complementares usadas em diferentes estágios do ciclo de vida de um sistema.
Por que a robótica se beneficia do “falhar rápido”
Quando a experimentação é disciplinada, o comportamento previsível dos robôs torna-se uma vantagem, em vez de um risco.
Os robôs se comportam de maneira consistente. Eles repetem movimentos com precisão. Essa repetibilidade permite que as equipes isolem variáveis, confiem nos dados e convergirem rapidamente se o aprendizado ocorrer logo no início. Pequenas mudanças produzem resultados observáveis. Padrões emergem. As decisões passam a ser baseadas em evidências, em vez de orientadas por suposições.
É aqui que o aprendizado precoce converte a disciplina técnica diretamente em resultados financeiros. O aprendizado tardio desperdiça essa vantagem, especialmente quando os cronogramas atrasam e abordagens subótimas são consolidadas. Essa dívida aparece muito tempo após o lançamento como custos operacionais mais altos, encargos de manutenção contínuos e perda de capacidade em relação ao caso de negócios original. O aprendizado precoce, por outro lado, amplifica a vantagem ao preservar a flexibilidade enquanto a mudança ainda é barata.
Falhe rápido no início para evitar falhas tardias e dispendiosas
Sistemas robóticos confiáveis não evitam falhas. Eles evitam falhas *tardias*.
Ao falhar cedo, deliberadamente e com segurança, as equipes podem transferir o aprendizado para fora da fase de comissionamento e manter o risco fora da produção. Essa abordagem protege as ferramentas, preserva os cronogramas, mantém o ROI e evita que pequenas incertezas se transformem em grandes falhas do projeto.
Em uma disciplina onde o risco é antecipado, o aprendizado também deve ser antecipado. O custo real dos erros em robótica não é a falha em si. É descobrir essas falhas tarde demais — quando a mudança é mais difícil e as consequências são maiores.
Sobre o autor
Eric Norton é gerente de pesquisa e inovação inicial na Bullen Ultrasonics, líder global em usinagem de precisão de cerâmicas avançadas, vidro e materiais especiais utilizando tecnologias ultrassônicas e a laser proprietárias. Nessa função, ele lidera a estratégia de inovação e as iniciativas de pesquisa da empresa para impulsionar o futuro da usinagem ultrassônica, microusinagem a laser, automação e manufatura de precisão.
Ao longo de seus 15 anos na Bullen, Eric criou e agora supervisiona uma equipe dedicada de P&D responsável pelo desenvolvimento de tecnologias revolucionárias, pela implementação de novos recursos e pelo alinhamento de investimentos técnicos de longo prazo com as necessidades dos clientes e do mercado.
Artigo relacionado
 Startup sueca de IA Lovable Eyes tem avaliação de US$ 13,2 bilhões após rodada principal de investimentos
À medida que as ferramentas de codificação impulsionadas por IA ganham tração, a startup sueca Lovable garantiu uma grande rodada de financiamento. A empresa visa captar US$ 3 bilhões, o que poderia elevar sua avaliação para US$ 13,2 bilhões — o dobr
O Google testa o Agente Remy AI para o Gemini, à medida que o foco se desloca para o controle do usuário
De acordo com o Business Insider, o Google está testando o Remy, um novo agente pessoal de IA para o Gemini. Esta ferramenta tem como objetivo executar tarefas em nome dos usuários, simplificando tanto os fluxos de trabalho profissionais quanto as ro
Como corrigir as Core Web Vitals para melhorar o ranqueamento de SEO
Simplifique os Comentários do Boletim Escolar com Ferramentas de IAIntroduçãoFerramentas de IA para Gerar Comentários do Boletim EscolarMagic SchoolAlmanac AIChat GPTUsando o Magic School para Gerar Comentários do Boletim EscolarFazendo login n
Recomendações de tópicos especiais relacionados
escrita
 Os melhores geradores de esboços com IA para artigos longos de SEO
Os melhores e mais bem avaliados geradores de esboços com IA de 2026 para artigos longos de SEO, cuidadosamente selecionados pela XIX.AI. Essas ferramentas poderosas oferecem um auxílio revolucionário na criação rápida de conteúdo de alta qualidade, aumentando significativamente a eficiência na redação. Confira uma comparação entre versões gratuitas e pagas, além de testes práticos e classificações detalhadas, para ajudá-lo a encontrar a opção imperdível que melhor atenda às suas necessidades. Explore agora para aproveitar ao máximo as vantagens da IA.
 8 ferramentas
 xix.ai
Educação e Aprendizagem
Ferramentas de IA para os deveres de casa e a preparação para provas
As melhores e mais recentes ferramentas de IA para lição de casa e preparação para provas em 2026! A XIX.AI seleciona uma lista das ferramentas mais bem avaliadas, poderosas e revolucionárias que ajudam os alunos a aumentar a produtividade, agilizar a realização das lições de casa e se sair muito bem nas provas por meio de testes práticos. Veja uma comparação entre versões gratuitas e pagas, classificações detalhadas e opções imperdíveis para aproveitar ao máximo as vantagens da IA. Explore agora!
10 ferramentas
xix.ai
Composição musical
Ferramentas de Demonstração Vocal com IA para Compositores, Ganchos, Toplines e Sessões de Rascunho Multilíngues
2026 Últimas Melhores Ferramentas de Demonstração Vocal com IA para Compositores, Criadores de Ganchos e Equipes de Conteúdo Multilíngue! A XIX.AI compilou uma lista de ferramentas altamente avaliadas e poderosas, que mudam o jogo e passaram por rigorosos testes no mundo real. Você encontrará dados detalhados de comparação entre versões gratuitas e pagas, classificações abrangentes e opções imperdíveis para ajudá-lo a aumentar a eficiência da escrita e desbloquear seu potencial criativo. Explore agora para descobrir a ferramenta perfeita para todas as suas necessidades de conteúdo!
9 ferramentas
xix.ai
Negócios
As melhores ferramentas de pesquisa competitiva baseadas em IA para pequenas empresas
As melhores e mais bem avaliadas ferramentas de pesquisa competitiva com IA de 2026 para pequenas empresas! A XIX.AI selecionou uma coleção extremamente poderosa e revolucionária, atualizada semanalmente com testes rigorosos no mundo real e classificações detalhadas. Você encontrará uma comparação abrangente entre versões gratuitas e pagas para ajudá-lo a identificar as ferramentas imperdíveis que aumentam sua produtividade e lhe proporcionam uma vantagem competitiva. Explore agora para descobrir a ferramenta perfeita para você!
9 ferramentas
xix.ai
Edição de imagem
Ferramentas de Retoque com IA do Photoshop para Moda E-commerce, Limpeza de Pele e Consistência de Cor
2026 Últimas Melhores Ferramentas de Retoque com IA do Photoshop para roupas de comércio eletrônico, limpeza de pele e consistência de cores! Esta lista curada de alta classificação apresenta soluções poderosas que mudam o jogo, ajudando você a aumentar a eficiência da escrita, simplificar a criação de conteúdo e obter resultados visuais perfeitos sem esforço. Cada ferramenta passou por testes do mundo real através de classificações atualizadas semanalmente, com detalhes completos sobre comparação entre gratuito e pago. Com o apoio da XIX.AI, é o guia essencial para quem deseja desbloquear sua vantagem com IA. Explore agora!
10 ferramentas
xix.ai
Incitar
As melhores bibliotecas de prompts de IA para fluxos de trabalho do ChatGPT
As melhores e mais bem avaliadas bibliotecas de prompts de IA de 2026 para otimizar todos os tipos de fluxos de trabalho do ChatGPT. A XIX.AI selecionou uma coleção poderosa e revolucionária, submetida a rigorosos testes no mundo real para garantir o máximo desempenho. Você encontra comparações detalhadas entre opções gratuitas e pagas, além de classificações de especialistas, para ajudá-lo a escolher as ferramentas indispensáveis que aumentam sua produtividade e potencializam suas vantagens em IA. Explore agora!
11 ferramentas
xix.ai

 Comentários (1)
![JohnAllen]()
So the goal of testing is to 'manage failure' while learning? That sounds like a great way to justify sloppy engineering 🤔. In robotics, a single error can total a whole production line, so 'incremental automation' better come with a really good insurance policy.
De acordo com o gerente de pesquisa e inovação inicial da Bullen, o objetivo dos testes não é evitar falhas, mas sim gerenciá-las enquanto se adquire conhecimento. Fonte: Bullen Ultrasonics
Na robótica, os erros têm um custo elevado.
Projetos de automação são normalmente justificados por um retorno sobre o investimento (ROI) claro: maior eficiência, segurança e ergonomia aprimoradas, maior rendimento ou liberação de capacidade adicional a partir de equipamentos existentes. Quando surgem problemas, o custo é tangível. Ele se manifesta como prazos de lançamento não cumpridos, estouros de orçamento, atrasos nas linhas de produção e casos de negócios comprometidos.
Erros podem danificar ferramentas, atrapalhar cronogramas de produção e, em casos graves, criar riscos reais à segurança. Mais comumente, eles atrasam o momento em que o sistema começa a gerar valor. Com muita frequência, projetos de automação fracassam não por falta de habilidade ou disciplina, mas porque as percepções mais cruciais surgem depois que as decisões-chave já foram finalizadas.
A questão não é que as equipes calculam mal o valor. É que a robótica penaliza descobertas tardias de forma mais severa do que a maioria dos campos da engenharia. O que distingue a robótica não é apenas o custo potencial da falha, mas o quão cedo esses custos se tornam inevitáveis.
Os sistemas robóticos concentram o risco logo no início. Uma vez que uma célula é comissionada, as ferramentas são fabricadas, os percursos de movimento são validados, os tempos de ciclo são fixados e os sistemas de segurança são certificados, a mudança deixa de ser uma rotina de engenharia e se torna um evento disruptivo. Mesmo pequenos ajustes podem causar um efeito cascata nos cronogramas de ferramentas, nos acordos com fornecedores e nos planos de produção.
Esse bloqueio altera fundamentalmente o momento em que o aprendizado se torna viável. Consequentemente, muitos programas de automação parecem frágeis no lançamento. Mesmo depois que um sistema é meticulosamente especificado, projetado, construído, testado e implantado, o aprendizado mais significativo muitas vezes só ocorre quando ele está operacional.
Nessa altura, a curva de aprendizagem ainda não terminou; ela mudou para uma fase em que as mudanças são mais caras e têm um impacto operacional real. Falhas, ciclos de depuração prolongados e retrabalho de ferramentas nesta fase ameaçam diretamente o ROI que o projeto pretendia proporcionar.
Essa fragilidade aponta para uma questão subjacente mais profunda.
O problema central: a robótica fixa o risco desde o início
A maioria das falhas de automação não são falhas de execução. São falhas de aprendizagem.
As equipes fazem suposições razoáveis sobre alcance, carga útil, inércia, variação de peças, margens de preensão, sequenciamento e comportamento de recuperação. Individualmente, essas suposições geralmente parecem sólidas. Coletivamente, dentro de uma célula robótica real, elas podem interagir de maneiras imprevistas.
O problema não é a competência. É o momento certo.
Muitas dessas suposições não são testadas exaustivamente até a integração ou comissionamento em estágio avançado, quando o robô já está interagindo com ferramentas reais, peças reais e restrições genuínas de produção.
Nesse ponto, as falhas causam mais do que inconveniência. Elas podem danificar ferramentas de ponta de braço (EOAT) caras, destruir componentes de longo prazo e atrasar os cronogramas de fabricação em semanas ou meses. Mesmo pequenas descobertas podem resultar em tempo de inatividade, soluções alternativas apressadas, equipamentos danificados ou margens de segurança comprometidas.
Quando o aprendizado tardio é o principal modo de falha na robótica, a prevenção depende menos da execução perfeita e mais de *quando* o aprendizado ocorre. A verdadeira vantagem vem do aprendizado antecipado, antes que ferramentas de alto valor e componentes de longo prazo sejam colocados em risco.
O que significa “falhar rápido” na robótica
É aqui que o conceito de “falhar rápido” costuma ser mal interpretado.
Em software, falhar rápido geralmente significa implantar rapidamente e iterar em produção. A robótica não pode funcionar dessa maneira. Você não faz experimentos batendo robôs em acessórios ou descobrindo limites de carga útil em uma linha de produção em operação.
Falhar rápido na robótica significa algo muito diferente. Significa forçar a incerteza a vir à tona antes que os sistemas físicos sejam finalizados. Significa descobrir o que não funciona enquanto as consequências ainda são baixas, contidas e reversíveis.
O momento certo, e não a intenção, determina se a falha é produtiva ou destrutiva. Esse aprendizado deve ocorrer antes da ferramenta final, dos tempos de ciclo validados e dos sistemas de segurança congelados.
Quando o aprendizado chega tarde na robótica, ele se manifesta como tempo de inatividade, retrabalho, danos às ferramentas e exposição à segurança. Ele também aparece como atrasos no início das operações, compromissos com clientes não cumpridos e custos excedentes que afetam diretamente o ROI. Quando o aprendizado ocorre cedo, resulta em projetos melhores e lançamentos mais tranquilos.
Falhar rápido significa aprender deliberadamente enquanto ainda há tempo para se adaptar, antes que as decisões se tornem definitivas e as consequências se agravem.
Por que o fracasso na robótica também deve ser pequeno e seguro
Falhar cedo é necessário, mas não suficiente. Na robótica, a falha precoce também deve ser rigidamente controlada. Uma vez que você aceita que a falha precoce é necessária, a próxima questão é como gerenciá-la.
Ao contrário dos sistemas digitais, as falhas robóticas não são ilimitadas. Não é possível “ver o que acontece” ao deixar cair peças de alta massa, colidir efetores finais com acessórios ou testar a lógica de recuperação em ativos de produção em operação. A experimentação precoce deve ser restringida pelo projeto.
É aqui que entram o fracasso em pequena escala e o fracasso seguro. Fracassar em pequena escala significa usar ativos de teste de baixo custo e facilmente substituíveis. Quando algo dá errado — e isso vai acontecer —, o custo é medido em horas ou dólares, não em semanas ou despesas de capital.
Falhar em pequena escala trata-se, em última análise, de reduzir a escala de uma catástrofe potencial. Em sistemas robóticos complexos, especialmente aqueles com EOAT sofisticados, as falhas podem ser devastadoras. Os efetores finais frequentemente combinam componentes caros adquiridos com peças de liga de aço fabricadas sob medida que exigem tratamento térmico e retificação de precisão. Muitos desses componentes têm prazos de entrega longos e altos custos de substituição.
Uma única falha envolvendo ferramentas de produção pode atrasar cronogramas, inflar orçamentos e comprometer compromissos de entrega. Em contrapartida, imprimir ou fabricar EOATs substitutos para a programação inicial do robô permite que as equipes falhem em pequena escala e aprendam com erros de baixo custo, em vez de incorrer em danos de alto impacto.
Falhar com segurança significa isolar deliberadamente a experimentação dos sistemas de produção ativos, para que os erros não se transformem em danos reais. Isso envolve o uso de geometrias substitutas, programação offline, modos de aprendizagem controlados e ambientes de teste separados física ou logicamente.
Sistemas de segurança, intertravamentos e limites operacionais devem ser estabelecidos antes do início da experimentação. O objetivo não é retardar o aprendizado, mas garantir que os erros sejam absorvidos pelo ambiente de teste, em vez de colocar o pessoal em risco, danificar equipamentos ou interromper os cronogramas de produção.
Isso não é apenas linguagem cultural ou tolerância ao caos. É uma estratégia de controle. O objetivo não é evitar falhas, mas contê-las para que o aprendizado continue sendo econômico e seguro.
Máquinas de precisão da Bullen Ultrasonics.
Três ferramentas que antecipam a aprendizagem
Antecipar a aprendizagem requer mais do que apenas intenção. Exige ferramentas de validação específicas que identifiquem diferentes riscos antes que eles se agravem. Na prática, programas de robótica eficazes utilizam mecanismos de validação específicos para expor diferentes classes de risco precocemente, antes que esses riscos se acumulem. Nenhuma ferramenta isolada é suficiente. A aprendizagem só avança quando esses métodos são combinados.
1. Simulação de software
A simulação é a primeira linha de defesa contra descobertas tardias.
Ela valida o alcance, as trajetórias de movimento, a sequência e os limites de colisão muito antes de um robô se mover no mundo real. Uma boa simulação força respostas precoces a perguntas fundamentais: O robô consegue alcançar todas as posições necessárias? Existem singularidades inevitáveis? A sequência introduz colisões ou transições desajeitadas? As metas de tempo de ciclo são mesmo realistas?
A simulação não substitui os testes físicos, mas elimina categorias inteiras de surpresas evitáveis. Falhas óbvias se transformam em ajustes de projeto antecipados, em vez de emergências no dia da colocação em operação.
No entanto, a geometria e o movimento por si só não capturam a interação física.
2. Substitutos físicos impressos
Muitos comportamentos críticos só se revelam por meio da interação física.
A confiabilidade da preensão, folgas, transferências, conformidade e movimentos de recuperação frequentemente se comportam de maneira diferente na realidade do que no software. Peças substitutas impressas ou fabricadas permitem que as equipes explorem esses comportamentos com segurança. Elas replicam a geometria sem os custos ou riscos dos componentes reais.
As equipes podem testar estratégias de preensão, observar a tolerância ao desalinhamento e validar o comportamento de recuperação sem colocar em risco as ferramentas de produção. Os substitutos também tornam os testes de “e se” práticos. Posicionamento imperfeito, interferências inesperadas ou transferências com falha podem ser explorados deliberadamente, em vez de descobertos por acaso.
Tão importante quanto isso, ferramentas substitutas adequadamente projetadas permitem o progresso paralelo. Em muitos projetos, o EOAT final torna-se um item crítico devido aos longos prazos de fabricação. Se a fabricação das ferramentas atrasar, a integração e o treinamento do robô frequentemente também se atrasam.
Ao imprimir um EOAT substituto, a integração pode prosseguir paralelamente à fabricação das ferramentas. Os percursos do robô podem ser ensinados, as sequências depuradas, a variação do processo medida e os fluxos de trabalho de interação homem-máquina (HMI) testados quanto à correção e usabilidade enquanto os componentes de longo prazo ainda estão em produção. Isso antecipa a depuração no cronograma, permitindo a detecção rápida de falhas sem atrasar o cronograma geral do projeto.
Os substitutos abordam a geometria e a interação, mas não podem revelar o comportamento dinâmico sob carga.
3. Testes de massa equivalente
Alguns riscos só surgem quando a massa e a inércia são introduzidas.
Limites de aceleração, comportamento de frenagem, margens de aderência e estabilidade dinâmica não podem ser validados com substitutos leves. Os testes com massa equivalente preenchem essa lacuna ao igualar o peso e o centro de gravidade sem expor peças ou ferramentas de alto valor.
Essa abordagem avalia se os perfis de movimento são realistas, se as forças de aderência são suficientes sob carga e se o sistema se comporta de maneira previsível durante partidas, paradas e transições rápidas. Ela também permite que as equipes validem as premissas de tempo de ciclo antecipadamente, antes que descobertas tardias comprometam o rendimento e o ROI. Igualmente importante, ela oferece espaço para repensar a sequência de tarefas, redistribuir o trabalho ou reprojetar partes da célula enquanto as mudanças ainda são viáveis.
Identificar essas lacunas antecipadamente protege ativos caros e preserva o ROI original antes que mudanças em estágios avançados se tornem onerosas ou impraticáveis.
A segurança não é negociável
Paradoxalmente, falhar cedo só funciona quando a disciplina de segurança é mais rigorosa.
Os princípios do “falhar rápido” se aplicam à validação do projeto, não à produção em operação. Os programas robóticos devem manter limites rígidos entre experimentação e operações. Isso significa usar modos de aprendizado controlados, programação offline, análise formal de riscos, intertravamentos de segurança validados e separação clara entre ambientes de teste e áreas de produção ativas.
Não há compromisso aceitável entre velocidade e segurança. O aprendizado precoce deve reduzir o risco, não introduzi-lo. Equipes que confundem falhar rápido com atalhos irão atrasar os projetos por meio de incidentes, auditorias e ações corretivas que poderiam ter sido totalmente evitadas.
Práticas de segurança robustas não são restrições ao aprendizado. Elas possibilitam o aprendizado precoce.
Quando não falhar rápido
Mesmo com uma disciplina de segurança robusta, nem todo sistema ou momento é apropriado para experimentação. Assim como a falha descontrolada é perigosa, a experimentação descontrolada é onerosa.
Abordagens de “falhar rápido” devem ser suspensas quando a segurança não puder ser adequadamente delimitada, quando as hipóteses forem vagas ou mal definidas, ou quando as mudanças propostas ameaçarem sistemas estáveis e comprovados. Proteger um ativo de produção validado é, às vezes, a decisão com o melhor retorno sobre o investimento disponível.
A moderação é uma habilidade essencial da engenharia. Equipes maduras entendem que experimentação disciplinada e estabilidade disciplinada não são opostas. São ferramentas complementares usadas em diferentes estágios do ciclo de vida de um sistema.
Por que a robótica se beneficia do “falhar rápido”
Quando a experimentação é disciplinada, o comportamento previsível dos robôs torna-se uma vantagem, em vez de um risco.
Os robôs se comportam de maneira consistente. Eles repetem movimentos com precisão. Essa repetibilidade permite que as equipes isolem variáveis, confiem nos dados e convergirem rapidamente se o aprendizado ocorrer logo no início. Pequenas mudanças produzem resultados observáveis. Padrões emergem. As decisões passam a ser baseadas em evidências, em vez de orientadas por suposições.
É aqui que o aprendizado precoce converte a disciplina técnica diretamente em resultados financeiros. O aprendizado tardio desperdiça essa vantagem, especialmente quando os cronogramas atrasam e abordagens subótimas são consolidadas. Essa dívida aparece muito tempo após o lançamento como custos operacionais mais altos, encargos de manutenção contínuos e perda de capacidade em relação ao caso de negócios original. O aprendizado precoce, por outro lado, amplifica a vantagem ao preservar a flexibilidade enquanto a mudança ainda é barata.
Falhe rápido no início para evitar falhas tardias e dispendiosas
Sistemas robóticos confiáveis não evitam falhas. Eles evitam falhas *tardias*.
Ao falhar cedo, deliberadamente e com segurança, as equipes podem transferir o aprendizado para fora da fase de comissionamento e manter o risco fora da produção. Essa abordagem protege as ferramentas, preserva os cronogramas, mantém o ROI e evita que pequenas incertezas se transformem em grandes falhas do projeto.
Em uma disciplina onde o risco é antecipado, o aprendizado também deve ser antecipado. O custo real dos erros em robótica não é a falha em si. É descobrir essas falhas tarde demais — quando a mudança é mais difícil e as consequências são maiores.
Sobre o autor
Eric Norton é gerente de pesquisa e inovação inicial na Bullen Ultrasonics, líder global em usinagem de precisão de cerâmicas avançadas, vidro e materiais especiais utilizando tecnologias ultrassônicas e a laser proprietárias. Nessa função, ele lidera a estratégia de inovação e as iniciativas de pesquisa da empresa para impulsionar o futuro da usinagem ultrassônica, microusinagem a laser, automação e manufatura de precisão.
Ao longo de seus 15 anos na Bullen, Eric criou e agora supervisiona uma equipe dedicada de P&D responsável pelo desenvolvimento de tecnologias revolucionárias, pela implementação de novos recursos e pelo alinhamento de investimentos técnicos de longo prazo com as necessidades dos clientes e do mercado.








 Startup sueca de IA Lovable Eyes tem avaliação de US$ 13,2 bilhões após rodada principal de investimentos
À medida que as ferramentas de codificação impulsionadas por IA ganham tração, a startup sueca Lovable garantiu uma grande rodada de financiamento. A empresa visa captar US$ 3 bilhões, o que poderia elevar sua avaliação para US$ 13,2 bilhões — o dobr
O Google testa o Agente Remy AI para o Gemini, à medida que o foco se desloca para o controle do usuário
De acordo com o Business Insider, o Google está testando o Remy, um novo agente pessoal de IA para o Gemini. Esta ferramenta tem como objetivo executar tarefas em nome dos usuários, simplificando tanto os fluxos de trabalho profissionais quanto as ro
 Como corrigir as Core Web Vitals para melhorar o ranqueamento de SEO
Simplifique os Comentários do Boletim Escolar com Ferramentas de IAIntroduçãoFerramentas de IA para Gerar Comentários do Boletim EscolarMagic SchoolAlmanac AIChat GPTUsando o Magic School para Gerar Comentários do Boletim EscolarFazendo login n

Os melhores e mais bem avaliados geradores de esboços com IA de 2026 para artigos longos de SEO, cuidadosamente selecionados pela XIX.AI. Essas ferramentas poderosas oferecem um auxílio revolucionário na criação rápida de conteúdo de alta qualidade, aumentando significativamente a eficiência na redação. Confira uma comparação entre versões gratuitas e pagas, além de testes práticos e classificações detalhadas, para ajudá-lo a encontrar a opção imperdível que melhor atenda às suas necessidades. Explore agora para aproveitar ao máximo as vantagens da IA.
8 ferramentas
xix.ai

As melhores e mais recentes ferramentas de IA para lição de casa e preparação para provas em 2026! A XIX.AI seleciona uma lista das ferramentas mais bem avaliadas, poderosas e revolucionárias que ajudam os alunos a aumentar a produtividade, agilizar a realização das lições de casa e se sair muito bem nas provas por meio de testes práticos. Veja uma comparação entre versões gratuitas e pagas, classificações detalhadas e opções imperdíveis para aproveitar ao máximo as vantagens da IA. Explore agora!
10 ferramentas
xix.ai

2026 Últimas Melhores Ferramentas de Demonstração Vocal com IA para Compositores, Criadores de Ganchos e Equipes de Conteúdo Multilíngue! A XIX.AI compilou uma lista de ferramentas altamente avaliadas e poderosas, que mudam o jogo e passaram por rigorosos testes no mundo real. Você encontrará dados detalhados de comparação entre versões gratuitas e pagas, classificações abrangentes e opções imperdíveis para ajudá-lo a aumentar a eficiência da escrita e desbloquear seu potencial criativo. Explore agora para descobrir a ferramenta perfeita para todas as suas necessidades de conteúdo!
9 ferramentas
xix.ai

As melhores e mais bem avaliadas ferramentas de pesquisa competitiva com IA de 2026 para pequenas empresas! A XIX.AI selecionou uma coleção extremamente poderosa e revolucionária, atualizada semanalmente com testes rigorosos no mundo real e classificações detalhadas. Você encontrará uma comparação abrangente entre versões gratuitas e pagas para ajudá-lo a identificar as ferramentas imperdíveis que aumentam sua produtividade e lhe proporcionam uma vantagem competitiva. Explore agora para descobrir a ferramenta perfeita para você!
9 ferramentas
xix.ai

2026 Últimas Melhores Ferramentas de Retoque com IA do Photoshop para roupas de comércio eletrônico, limpeza de pele e consistência de cores! Esta lista curada de alta classificação apresenta soluções poderosas que mudam o jogo, ajudando você a aumentar a eficiência da escrita, simplificar a criação de conteúdo e obter resultados visuais perfeitos sem esforço. Cada ferramenta passou por testes do mundo real através de classificações atualizadas semanalmente, com detalhes completos sobre comparação entre gratuito e pago. Com o apoio da XIX.AI, é o guia essencial para quem deseja desbloquear sua vantagem com IA. Explore agora!
10 ferramentas
xix.ai

As melhores e mais bem avaliadas bibliotecas de prompts de IA de 2026 para otimizar todos os tipos de fluxos de trabalho do ChatGPT. A XIX.AI selecionou uma coleção poderosa e revolucionária, submetida a rigorosos testes no mundo real para garantir o máximo desempenho. Você encontra comparações detalhadas entre opções gratuitas e pagas, além de classificações de especialistas, para ajudá-lo a escolher as ferramentas indispensáveis que aumentam sua produtividade e potencializam suas vantagens em IA. Explore agora!
11 ferramentas
xix.ai

So the goal of testing is to 'manage failure' while learning? That sounds like a great way to justify sloppy engineering 🤔. In robotics, a single error can total a whole production line, so 'incremental automation' better come with a really good insurance policy.












