首頁

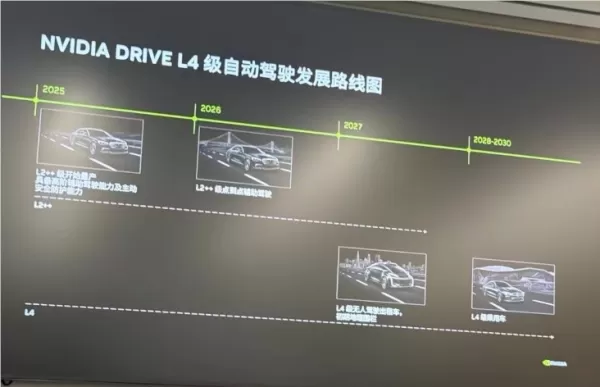
NVIDIA 概述了其自動駕駛路線圖,目標是在 2028 年前實現第 4 級自動駕駛的部署。副總裁吳新洲詳細闡述了「五層蛋糕」全棧生態系統,並強調以視覺感測器為基礎,輔以 LiDAR 提供冗餘支援。 該計畫包含與梅賽德斯-賓士合作的2025年量產專案、與Google合作的2027年L4級試點計畫,以及為2028年洛杉磯奧運提供的無人駕駛服務,目標是在全球20至30個城市展開擴展。
評論 (0)
0/300