집

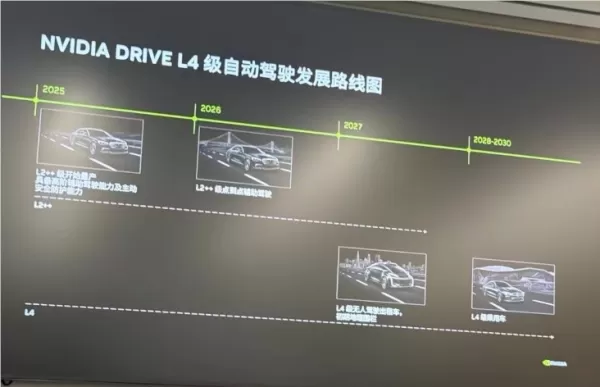
엔비디아(NVIDIA)는 2028년까지 레벨 4 자율주행 상용화를 목표로 하는 로드맵을 제시했다. 우신저우(Wu Xinzhou) 부사장은 ‘5단 케이크’ 형태의 풀스택 생태계를 상세히 설명하며, 중복성을 위해 라이다(LiDAR)로 보완되는 비전 기반 센서를 강조했다. 이 계획에는 메르세데스-벤츠와의 2025년 양산 프로젝트, 구글과의 2027년 레벨 4 시범 운영, 그리고 2028년 LA 올림픽을 위한 무인 주행 서비스 등이 포함되어 있으며, 향후 전 세계 20~30개 도시로 사업을 확장하는 것을 목표로 하고 있다.
의견 (0)
0/300