


 家
アリババ、具現化知能モデル「Qwen-Robot」シリーズを発表
具現化された知能技術が研究室から実社会への応用へと移行するにつれ、ロボットが指示を正確に理解し、複雑な環境下で自律的にタスクを実行する能力が、業界の重要な焦点となっている。 6月16日、アリババは「Qwen-Robot」シリーズの具現化知能大規模モデルを正式にリリースし、さまざまなロボットに、自然言語の理解、3次元空間の知覚、物理法則の理解が可能な「汎用基盤」を提供した。
Qwen-Robotシリーズには、単独で動作することも、連携して動作することも可能な3つのコアモデルが含まれており、Qwenファミリー内で初の完全な「具現知能マトリックス」を形成している。
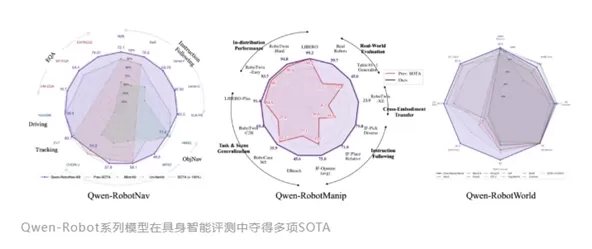
第一に、中核的な操作を担う「Qwen-RobotManip」がある。従来のモデルがロボットプラットフォームを切り替える際に性能が大幅に低下するという問題を解決するため、このモデルは統一された動作表現を採用し、38,000時間以上に及ぶオープンソースデータを用いて事前学習されている。 第三者機関による権威ある評価において、その各バージョンはタスク成功率で上位2位を独占しただけでなく、蛇口をひねるといった単純な動作から、両腕を使ったフライドポテトのひっくり返しといった複雑で難易度の高いタスクに至るまで、画期的な能力を発揮しました。
次に紹介するのは、ロボットに「ナビゲーション」と「用事の遂行」の能力を与える「Qwen-RobotNav」です。このモデルは、タスク指示の理解、目標探索、自律走行といった5つのナビゲーション機能を同一のフレームワーク内に統合しています。 その革新的な「タスク適応型観察メカニズム」により、ロボットは画一的な暗記戦略から完全に脱却し、複雑な未知の空間において、柔軟に「歩き、観察し、計画を立てる」ことで、物体探索タスクを効率的に完了することが可能になります。
最後に、Qwen-RobotWorldモデルは、ロボットの「思考」の深みを高めます。 これは、アスリートが動作をリハーサルするように、次の瞬間の物理的な状態や動作をシミュレートできる物理世界モデルです。これにより、トレーニングデータの不足というボトルネックを効果的に克服できるだけでなく、ロボットが動作を実行する前に軌道シミュレーションを行うことが可能となり、物理的な操作において絶対的な精度を確保します。
関連記事
 ByteDanceのSeedがグローバルキャンパス採用を開始、大規模モデルのトップ人材獲得に向けて仮想株式を提供
大規模言語モデルの競争環境において、トップクラスのタレントを確保することは、最も重要な戦略的資産であり続けています。4月1日、ByteDanceは、大規模モデル人材育成プログラムの一部であるSeedグローバルキャンパス採用イニシアチブの開始を発表しました。このキャンペーンは2027年卒の卒業予定者と現在のインターン生を対象としており、世界中のAI分野におけるエリート研究開発者およびエンジニアの発掘と確保を目指しています。拡大:世界中から100名の「AIシード」を発掘急速な技術進歩の中で、B
法的争訟の中でSunoが曲に透かしを入れる
Sunoは、ユーザーがAI生成音楽を作成できるプラットフォームであり、プラットフォームが生成したトラックにラベルを付け、ダウンロードを制限し、不正な複製を抑制するためにコミュニティ基準を更新する新機能を公開した。これらの更新は、Sunoがレコードレーベルやアーティスト団体からの複数の訴訟に直面している時期に実施される。共同創設者兼CEOのMikey Shulmanはブログ記事で、プラットフォームの目標が、より広い層にAI音楽ツールのアクセスを拡大しながら、オリジナルの創作を促進することに重点を
ムスク氏はGrokの構築でユーザーのコードが漏洩したことを認め、すべての履歴データを消去すると約束した。
エロン・マスクは、Grok Buildをめぐるプライバシー問題に直接言及し、まず「True」という単純な回答で事件の存在を確認した。彼は、SpaceXAIに以前アップロードされたすべてのユーザーデータを永久に削除すると約束し、「1バイトも残さない」と述べた。これは、主要なテックリーダーが公に過ちを認め、ユーザーデータを自発的に削除したというAI業界初の事例である。安全研究者による「フィッシング」テストでデータ漏洩の具体的な証拠が明らかになったこの問題は、独立したAIセキュリティ研究者である@
関連特集おすすめ
デザインとアート
 キャラクターシート、ムードボード、ピッチデッキ向けのAIビジュアルスタイルリファレンスツール
2026年最新の、キャラクターシート、ムードボード、ピッチデッキに最適なAIビジュアルスタイルリファレンスツールがXIX.AIに登場!この厳選された高評価ツール一覧には、実環境での厳格なテストをクリアした、業界に革新をもたらす強力なツールが掲載されています。 無料版と有料版の比較、詳細なランキング、そして創造性を高め、ワークフローを効率化するためにぜひ試したいツールが満載です。今すぐチェックして、生産性を向上させるあなたにぴったりのツールを見つけましょう!
 11 ツール
 xix.ai
SEO
検索戦略に最適なAI SERP分析ツール
2026年版、検索戦略に最適な高評価のAI SERP分析ツールは、XIX.AIが実環境での厳格なテストを経て厳選し、毎週ランキングを更新しています。これらの強力なツールを活用すれば、隠れた最適化の機会を発見し、コンテンツのパフォーマンスを向上させ、検索分野で競争優位性を獲得することができます。今すぐ、検索戦略を強化するのに最適なツールを見つけてください。今すぐチェック!
13 ツール
xix.ai
データ分析
SaaSおよびEコマースチーム向けのKPIモニタリングにおけるベストなAI異常検知ツール
2026年最新版・最高評価のAI異常検知ツール【SaaSおよびEコマースチーム向けKPIモニタリング】!XIX.AIは、厳格な実世界テストと週次更新のランキングに基づき、革新的な強力なコレクションを厳選しました。生産性を向上させ、AIの優位性を引き出すために必須のソリューションを見極めるのに役立つ、無料版と有料版の詳細な比較インサイトが見つかります。今すぐチェックしましょう!
10 ツール
xix.ai
書き込み
長文SEO記事に最適なAIアウトライン生成ツール
XIX.AIが厳選した、2026年最新のロングフォームSEO記事向け高評価AIアウトライン生成ツール。これらの強力なツールは、高品質なコンテンツを迅速に作成するための画期的な支援を提供し、執筆効率を大幅に向上させます。 無料版と有料版の比較、実地テスト、詳細なランキングを参考に、ご自身のニーズに合った「ぜひ試すべき」ツールを見つけてください。今すぐチェックして、AIの力を最大限に活用しましょう。
8 ツール
xix.ai
教育と学習
宿題や試験対策に役立つAI学習ツール
2026年版 宿題や試験対策に最適な最新AI学習ツール!XIX.AIは、学生の生産性を高め、宿題の完了を効率化し、実際の試験で好成績を収めるのに役立つ、画期的な高評価ツールを厳選して紹介しています。 無料版と有料版の比較、詳細なランキング、そしてAIの力を最大限に引き出すためにぜひ試すべきツールをご紹介します。今すぐチェックしましょう!
10 ツール
xix.ai
作曲
ソングライター向けAIボーカルデモツール:フック、トップライン、多言語のドラフトセッション
2026年版 ソングライター、フッククリエイター、多言語コンテンツ制作チームのための最新・最高のAIボーカルデモツール!XIX.AIは、厳格な実地テストを経て、業界に革新をもたらす強力なツールを厳選し、高評価のランキングリストを作成しました。 無料版と有料版の詳細な比較データ、包括的なランキング、そして創作効率を高め、創造力を最大限に引き出すためにぜひ試すべきツールが満載です。今すぐチェックして、あらゆるコンテンツ制作ニーズに最適なツールを見つけましょう!
9 ツール
xix.ai

 コメント (0)
0/500
具現化された知能技術が研究室から実社会への応用へと移行するにつれ、ロボットが指示を正確に理解し、複雑な環境下で自律的にタスクを実行する能力が、業界の重要な焦点となっている。 6月16日、アリババは「Qwen-Robot」シリーズの具現化知能大規模モデルを正式にリリースし、さまざまなロボットに、自然言語の理解、3次元空間の知覚、物理法則の理解が可能な「汎用基盤」を提供した。
Qwen-Robotシリーズには、単独で動作することも、連携して動作することも可能な3つのコアモデルが含まれており、Qwenファミリー内で初の完全な「具現知能マトリックス」を形成している。
第一に、中核的な操作を担う「Qwen-RobotManip」がある。従来のモデルがロボットプラットフォームを切り替える際に性能が大幅に低下するという問題を解決するため、このモデルは統一された動作表現を採用し、38,000時間以上に及ぶオープンソースデータを用いて事前学習されている。 第三者機関による権威ある評価において、その各バージョンはタスク成功率で上位2位を独占しただけでなく、蛇口をひねるといった単純な動作から、両腕を使ったフライドポテトのひっくり返しといった複雑で難易度の高いタスクに至るまで、画期的な能力を発揮しました。
次に紹介するのは、ロボットに「ナビゲーション」と「用事の遂行」の能力を与える「Qwen-RobotNav」です。このモデルは、タスク指示の理解、目標探索、自律走行といった5つのナビゲーション機能を同一のフレームワーク内に統合しています。 その革新的な「タスク適応型観察メカニズム」により、ロボットは画一的な暗記戦略から完全に脱却し、複雑な未知の空間において、柔軟に「歩き、観察し、計画を立てる」ことで、物体探索タスクを効率的に完了することが可能になります。
最後に、Qwen-RobotWorldモデルは、ロボットの「思考」の深みを高めます。 これは、アスリートが動作をリハーサルするように、次の瞬間の物理的な状態や動作をシミュレートできる物理世界モデルです。これにより、トレーニングデータの不足というボトルネックを効果的に克服できるだけでなく、ロボットが動作を実行する前に軌道シミュレーションを行うことが可能となり、物理的な操作において絶対的な精度を確保します。








 ByteDanceのSeedがグローバルキャンパス採用を開始、大規模モデルのトップ人材獲得に向けて仮想株式を提供
大規模言語モデルの競争環境において、トップクラスのタレントを確保することは、最も重要な戦略的資産であり続けています。4月1日、ByteDanceは、大規模モデル人材育成プログラムの一部であるSeedグローバルキャンパス採用イニシアチブの開始を発表しました。このキャンペーンは2027年卒の卒業予定者と現在のインターン生を対象としており、世界中のAI分野におけるエリート研究開発者およびエンジニアの発掘と確保を目指しています。拡大:世界中から100名の「AIシード」を発掘急速な技術進歩の中で、B
 法的争訟の中でSunoが曲に透かしを入れる
Sunoは、ユーザーがAI生成音楽を作成できるプラットフォームであり、プラットフォームが生成したトラックにラベルを付け、ダウンロードを制限し、不正な複製を抑制するためにコミュニティ基準を更新する新機能を公開した。これらの更新は、Sunoがレコードレーベルやアーティスト団体からの複数の訴訟に直面している時期に実施される。共同創設者兼CEOのMikey Shulmanはブログ記事で、プラットフォームの目標が、より広い層にAI音楽ツールのアクセスを拡大しながら、オリジナルの創作を促進することに重点を
 ムスク氏はGrokの構築でユーザーのコードが漏洩したことを認め、すべての履歴データを消去すると約束した。
エロン・マスクは、Grok Buildをめぐるプライバシー問題に直接言及し、まず「True」という単純な回答で事件の存在を確認した。彼は、SpaceXAIに以前アップロードされたすべてのユーザーデータを永久に削除すると約束し、「1バイトも残さない」と述べた。これは、主要なテックリーダーが公に過ちを認め、ユーザーデータを自発的に削除したというAI業界初の事例である。安全研究者による「フィッシング」テストでデータ漏洩の具体的な証拠が明らかになったこの問題は、独立したAIセキュリティ研究者である@

2026年最新の、キャラクターシート、ムードボード、ピッチデッキに最適なAIビジュアルスタイルリファレンスツールがXIX.AIに登場!この厳選された高評価ツール一覧には、実環境での厳格なテストをクリアした、業界に革新をもたらす強力なツールが掲載されています。 無料版と有料版の比較、詳細なランキング、そして創造性を高め、ワークフローを効率化するためにぜひ試したいツールが満載です。今すぐチェックして、生産性を向上させるあなたにぴったりのツールを見つけましょう!
11 ツール
xix.ai

2026年版、検索戦略に最適な高評価のAI SERP分析ツールは、XIX.AIが実環境での厳格なテストを経て厳選し、毎週ランキングを更新しています。これらの強力なツールを活用すれば、隠れた最適化の機会を発見し、コンテンツのパフォーマンスを向上させ、検索分野で競争優位性を獲得することができます。今すぐ、検索戦略を強化するのに最適なツールを見つけてください。今すぐチェック!
13 ツール
xix.ai

2026年最新版・最高評価のAI異常検知ツール【SaaSおよびEコマースチーム向けKPIモニタリング】!XIX.AIは、厳格な実世界テストと週次更新のランキングに基づき、革新的な強力なコレクションを厳選しました。生産性を向上させ、AIの優位性を引き出すために必須のソリューションを見極めるのに役立つ、無料版と有料版の詳細な比較インサイトが見つかります。今すぐチェックしましょう!
10 ツール
xix.ai

XIX.AIが厳選した、2026年最新のロングフォームSEO記事向け高評価AIアウトライン生成ツール。これらの強力なツールは、高品質なコンテンツを迅速に作成するための画期的な支援を提供し、執筆効率を大幅に向上させます。 無料版と有料版の比較、実地テスト、詳細なランキングを参考に、ご自身のニーズに合った「ぜひ試すべき」ツールを見つけてください。今すぐチェックして、AIの力を最大限に活用しましょう。
8 ツール
xix.ai

2026年版 宿題や試験対策に最適な最新AI学習ツール!XIX.AIは、学生の生産性を高め、宿題の完了を効率化し、実際の試験で好成績を収めるのに役立つ、画期的な高評価ツールを厳選して紹介しています。 無料版と有料版の比較、詳細なランキング、そしてAIの力を最大限に引き出すためにぜひ試すべきツールをご紹介します。今すぐチェックしましょう!
10 ツール
xix.ai

2026年版 ソングライター、フッククリエイター、多言語コンテンツ制作チームのための最新・最高のAIボーカルデモツール!XIX.AIは、厳格な実地テストを経て、業界に革新をもたらす強力なツールを厳選し、高評価のランキングリストを作成しました。 無料版と有料版の詳細な比較データ、包括的なランキング、そして創作効率を高め、創造力を最大限に引き出すためにぜひ試すべきツールが満載です。今すぐチェックして、あらゆるコンテンツ制作ニーズに最適なツールを見つけましょう!
9 ツール
xix.ai












